

加入高工机器人专业行业群,加微信:19065204977,出示名片,仅限机器人及智能制造产业链相关企业。
过去几年,大模型从语言、视觉一路进化到VLA、强化学习与具身智能模型,AI在数字世界中的能力边界不断被推远。但当AI真正从数字世界迈入物理世界,一个全新的问题随之而来:模型已经会“想”了,谁来让它真正地“动”起来?
10月12日,2026中国工博会首日,华沿机器人正式发布“具身智能运动基座”。这不是某一台具体形态的人形机器人,也不仅仅是一条机械臂,而是一套从关节→七轴手臂→机器人本体→HRC实时运动控制→开放生态逐层构建的运动执行平台。
换句话说,华沿机器人不直接做人形整机,而是把20多年在电机、驱动、关节、运动控制以及机器人本体上的技术积累,进一步向具身智能延伸,为整机厂商提供关键运动部件与运动控制平台,做Physical AI时代不可或缺的“身体基础设施”。


Physical AI需要的不只是“聪明大脑”
AI正在发生一个根本性的变化。
过去它擅长理解语言、识别图像、进行推理和生成内容;而今天,AI开始处理真实世界里的动作任务——从“理解一个杯子”变成“拿起这个杯子”,从“识别一个零件”变成“把零件准确插进去”,从“知道任务应该怎么做”变成“真正把任务完成”。
到了这一阶段,AI面对的就不再只是数据,而是摩擦、惯量、冲击、接触、不确定性以及真实的物理约束。华沿机器人将连接智能与真实世界之间所需的这一层级概括为一个关键词:身体带宽。

AI需要算力,而机器人真正进入物理世界,需要的是足够高的“身体带宽”。一台机器人每完成一个动作,都在持续经历“感知→通信→控制→执行→反馈→再控制”的实时闭环。
手臂碰到了多大的力?关节现在在哪里?外部环境发生了什么变化?控制器能不能及时知道?知道以后,能不能马上修正动作?机器人真正的性能,并不只是负载或重复定位精度,而是感知、通信、控制和执行之间能否形成足够快、足够稳定的实时闭环。
与此同时,上层大模型正在快速迭代——今天可能是某个VLA,明天又会出现新模型、新算法、新训练方法。机器人本体也在不断变化:单臂、双臂、轮式、人形、桌面式、升降式、折叠式……每换一个模型、每做一种机器人,是否都要重新开发一遍底层的关节、手臂和运动控制?

华沿机器人的回答是:不需要。AI大脑会持续进化,机器人的身体形态也会持续进化,但底层的关节级力觉、实时控制、高速通信、多形态组合以及面向上层AI的开放接口,应该是能够持续复用的“身体”。
这正是“具身智能运动基座”要解决的问题。

20+年技术积累构建全栈自研的运动执行能力
华沿机器人做具身智能并非临时起意。
从2005年自研电机起步,到伺服驱动、协作机器人、大负载机器人、力矩电机,再到人形关节、七轴手臂和HRC平台,华沿一直围绕“机器人如何更精准、稳定、安全地运动”积累。
这条技术路径从最底层的核心部件开始:电机是机器人“心脏”,新一代电机同等体积下转矩提升30%以上,具备3-4倍过载能力;关节模组覆盖单/双关节、人形关节、行星关节等,其中双关节模组获国家发明专利,单模块实现两个关节运动,“一拖二”驱动控制带来成本优势。
人形关节模组集成无框力矩电机、精密减速器、19bit编码器、力矩传感器和驱动控制器,具备高功率密度与轻量化高可靠性。不同位置需要不同关节方案,华沿机器人已布局谐波、行星、摆线、双钢轮、紧凑型关节和直线模组。

关节内部,华沿机器人针对两个核心部件进行创新自研:MEMS力矩传感器采用无胶一体化硅微梁结构,蠕变小于0.05%FS、滞后小于0.1%FS;采用新型制动技术,稳态保持功耗接近0瓦,相比常规电磁制动器节能最高99%。
基于这些关节能力,华沿机器人推出Echo、HY两大系列七轴人形手臂,覆盖3kg、5kg、7kg、15kg负载,共六款型号。
Echo采用共面十字交叉腕部构型,强调灵活性;HY采用异面十字交叉构型,侧重高刚度与精度。HY单臂最大臂展850mm,臂端负载15kg,重复定位精度±0.02mm,自重控制在12kg以内。
在七轴人形手臂产品体系上,华沿机器人重点做了四件事:原生力控,从关节层面具备全关节力矩感知;原生中空,15mm通道让视觉、灵巧手线缆内走;实时控制,支持EtherCAT和HRC,控制周期1毫秒;开放接口,提供SDK、ROS2及开放协议,集成本地AI服务器。

更关键的是先进阻抗控制技术,华沿七轴人形手臂搭载全关节高精度力控与阻抗控制,实现毫秒级外力感知响应,人机交互更柔顺、安全。该技术依托华沿机器人多年协作手臂伺服控制、动力学建模和力觉感知积累,赋予手臂类人级触觉感知与力觉交互能力。
除此之外,面向复杂工业场景,华沿机器人打造了高精度柔性智能制造一体化执行矩阵。
在精准运动控制方面,华沿机器人最高可实现±0.015mm重复定位精度、±0.15mm绝对定位精度、±0.2mm轨迹精度,能够稳定完成直线、曲线及各类不规则复杂轨迹运行,适配精密加工等严苛工况。
在一体化末端力控方面,基于最大2000Hz实时控制刷新频率与自研力控算法,华沿机器人实现了精准恒力探寻,可实时感知并精确控制末端执行器与工件表面的相互作用力,有效抑制末端振动干扰,满载工况下力控波动≤0.5N。

在视觉层面,一体化2.5D视觉原生集成方案(Elfin-Pro视觉版)采用千兆网线内走线模式,高度集成视觉模组,实现镜头、光源、相机一体化,支持90°安装与10mm至无穷远自动调焦,解决了传统2D视觉在Z向高度及姿态偏差上的难题,通过AR码自主识别位置偏差并自动完成姿态“找平”,在复杂工业场景中实现亚毫米级精准定位。
这些视觉、力控、运控能力,正同源复用到华沿机器人的具身智能运动基座之中,形成完整的运动执行体系。

让不同“大脑”拥有同一套可靠“小脑”
当机器人身体逐渐复杂以后,仅仅有硬件还不够,还需要一个统一的实时控制层。华沿机器人的HRC具身智能控制平台正是为此而生。
被华沿机器人定义为机器人具身“小脑”的HRC,向上连接AI大模型、VLA、强化学习和行业算法,中间连接视觉、力觉、电子皮肤、距离传感器、触觉等多模态感知,向下控制协作机器人、Echo/HY人形手臂以及不同形态的具身机器人。
HRC承担的核心任务不是去做大模型本身,而是把上层的智能决策转化成底层可以实时、安全、稳定执行的机器人运动。
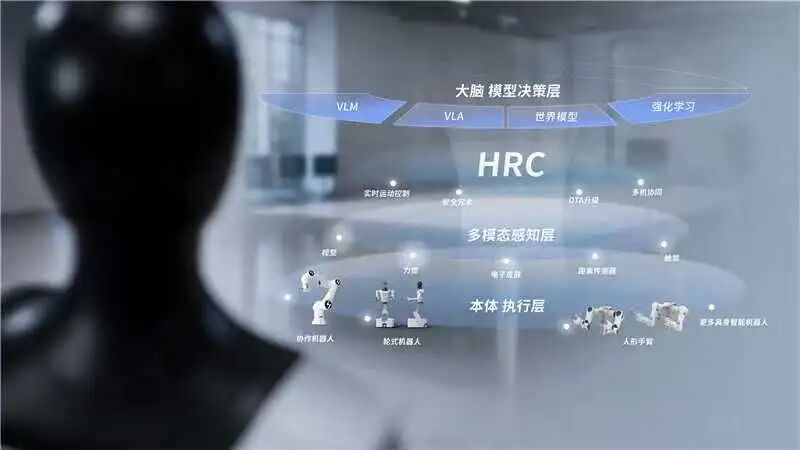
过去,一个算法想控制一台机器人,需要重新理解底层接口、总线、关节、轨迹和运动控制。未来,华沿机器人希望把这些底层复杂度尽可能封装起来,向上提供统一接口,让合作伙伴把自己的LLM、VLA、RL或行业算法接进来,由HRC完成接口适配、实时运动控制与状态监控,关节、手臂和机器人本体则负责真正执行;与此同时,关节状态、力矩以及环境感知信息不断反馈给上层,形成“AI→控制→执行→感知反馈→AI”的完整闭环。
技术层面,华沿机器人新一代HRC采用2kHz实时控制周期与EtherCAT高速实时总线,持续处理关节、视觉、力觉及触觉反馈,对轨迹偏差、接触状态及外部扰动进行动态补偿,满足高速、高精度工业作业对实时性和稳定性的要求。
在传统位置控制之外,HRC进一步强化了机器人与环境之间的动态交互能力,通过阻抗控制建立运动与外部作用力之间的动态关系,使机器人能够根据接触状态调整运动响应。
华沿机器人董事长王光能表示,具身智能既需要聪明的“大脑”,也需要强大、可靠的物理本体,华沿从电机、伺服驱动、关节模组到运控算法等实现全面自主可控,能与算力、大模型及大数据等方面的核心能力域形成正向组合,共同打造具备智能控制、智能操作、智能感知、智能交互的机器人应用。

Physical AI的身体基础设施
如果要用一句话总结华沿机器人的具身智能战略,也许可以是:从一个关节开始,为Physical AI构建可靠的身体。

正如前文提到的,Physical AI真正进入物理世界,需要的不仅是一个越来越聪明的大脑,也需要一副高性能、开放、能够持续进化的身体。这副身体需要:关节级力觉,需要足够高的身体带宽,需要原生具身接口,需要多模态能力复用,也需要一套统一的运动架构。
华沿机器人希望做的,就是把这套运动执行基础做好,让合作伙伴把更多精力放到智能、场景和应用创新,而不需要重新去开发一遍关节、手臂和实时运动控制,推动具身智能真正从模型走向现实、从技术验证走向规模应用。





