专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式

电子发烧友网Elecfans 2026-10-15 07:00
电子发烧友网报道(文/吴子鹏)当人形机器人从科幻电影走向现实生产线,甚至未来走入千家万户,一场关于具身智能的硬件革命正在悄然发生。业界往往将目光聚焦于大模型带来的 “大脑” 进化,却容易忽视 “小脑” 与 “躯干” 协同的极端复杂性 —— 机器人要实现平稳行走、精准抓取,离不开极其严苛的实时运动控制。

纳芯微电子MCU市场总监宋昆鹏在接受电子发烧友网专访时表示,从工业机器人到人形机器人,设备形态和场景的改变,对元器件在性能、小型化、可靠性、安全、冗余等方面提出了更高的要求。为此,纳芯微围绕人形机器人运动系统,构建从角度、电流及环境感知,到实时计算与控制,再到驱动、通信、隔离与电源管理的产品布局,让感知信号更快、更准确地转化为动作。

专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图1
纳芯微在机器人中的广泛产品布局

专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图2
多关节协同抬高控制门槛
“感算一体” 成为必然
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图3
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图4
当前,人形机器人产业发展已经开启了一个蓝海属性明显的长周期。根据工信部数据显示,2025 年我国人形机器人产量约为 2 万台,2026 年上半年已超过 4 万台,预计全年将超过 10 万台;按照摩根士丹利上调之后的预测,2030 年中国人形机器人的出货将达 44.6 万台。人形机器人的发展对元器件的用量带动是非常明显的,单台人形机器人需搭载数十颗微控制器(MCU)、磁传感器、压力传感器、惯性测量单元(IMU)等。

专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图5
传感器与MCU协同,支撑机器人精准感知与实时控制
与规模同步扩张的是应用边界:工业制造率先落地,覆盖生产、装配与人机协作;随后向医疗与商业服务、城市与公共服务、家庭服务延伸。这意味着人形机器人将从实验室走进产线、医院、商场与家庭。

宋昆鹏指出:“机器人,包括人形机器人在内,对纳芯微而言并不是一个全新的应用方向。机器人本质上是一个集传感、计算、控制、驱动于一体的系统,这与我们长期聚焦的汽车、泛能源应用(纳芯微目前超过 90% 的业务来自泛能源和汽车领域)有较强的共通性。因此,机器人业务更接近已有产品体系和技术能力向新应用场景的自然延伸。”

纳芯微方案在人形机器人领域的价值体现不止于单颗芯片,而是覆盖感知、计算与控制,并延伸至驱动、通信、隔离与电源管理。在这个系统中,MCU 是关键连接点,完成传感解调、算法运算、实时控制与网络通信;传感器形成反馈基础,角度编码器反馈位置与速度,电流传感器反馈驱动状态,并与温湿度、压力、位置等器件共同完善系统感知。

此外,纳芯微还可提供用于机器人视觉系统中高清视频数据传输的SerDes芯片,可实现多路摄像头数据与主控芯片之间的高速传输,以更高的带宽速率实现低时延、高可靠的视频数据传输。

不过,正如宋昆鹏所言,从单轴控制走向多关节、多执行机构协同,是人形机器人控制体系最显著的变化之一。自由度、实时性和网络化同步共同抬高了关节与执行机构的控制门槛:控制节点从单轴走向多轴分布;单颗主控芯片不仅要执行控制算法,还要承担采样、通信、诊断与安全相关任务;高精度角度与电流反馈需要被快速采集、解调和计算,才能形成稳定的闭环控制。

这种多关节协同对 MCU 提出了更高要求。宋昆鹏将其概括为三点:算力要更强,因为需要同时处理更多任务;必须在很小的尺寸下完成方案设计;由于安装空间有限、散热条件相对更差,对器件的耐温等级要求也相应提高。总结起来就是:一颗 MCU 需要承担更多的功能,同时还要在有限的散热条件下稳定工作。

传感器端同样面临新的约束。以磁编码器为例,传统在轴式方案占用空间较大,而空心杯电机等机器人关节对内部尺寸要求极为紧凑;在更复杂的电磁噪声环境下,传统方案的抗干扰能力也面临更高要求。电流感知面临的挑战与之类似 —— 空间紧凑、电磁干扰复杂、热环境严苛。

正是在这样的背景下,感算一体式的系统优化逐渐成为人形机器人方案设计的主流趋势。传感器端开始加入计算能力,MCU 则集成更多信号链与驱动电路,其核心逻辑是让感知信号更快、更准地转化为动作。宋昆鹏称,面对不同的感算一体路线,纳芯微都有相应的解决方案:


专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图6
感知布局
用多技术路线对冲路线不确定性
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图7
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图8
截至目前,纳芯微面向机器人应用的产品布局已经覆盖 MCU、传感器、隔离与非隔离信号链、栅极驱动、电源管理以及 CAN/RS485 等通信接口器件,可覆盖机器人关节、步进电机、头部与视觉控制、电池管理等多个系统节点。

在传感器方面,纳芯微的品类覆盖也非常全面:从编码器技术路线看,覆盖霍尔、AMR、TMR 以及电感等多种方案;从功能维度看,覆盖角度、电流、温度、压力、位置等多种感知需求。目前纳芯微的磁传感器出货量已位居全球前列、国内领先,温湿度传感器、压力传感器、电感传感器等产品的出货量也在行业中处于靠前位置。

在宋昆鹏看来,人形机器人行业仍处于架构与技术路线快速演进期,纳芯微丰富的传感器产品布局能够给客户提供充分的选择空间 —— 不同客户对精度、成本、尺寸有不同的侧重,就会选择不同的技术方案,而这些方案纳芯微都能够提供。

在轴与离轴并行的编码器布局


从安装结构看,在轴/轴端安装需要芯片与磁铁位于旋转轴线上;离轴/侧轴方案则将磁环套装在转动轴上,芯片位于磁环侧面,可以为中空结构释放轴向空间。人形机器人关节的主流执行器是空心杯电机和无框电机,这类电机的中空转子结构,传统在轴式传感器主要面临两方面挑战:一是占用空间较大,而空心杯电机等机器人关节对内部尺寸要求非常紧凑;二是在更复杂的电磁噪声环境下,传统方案的抗干扰能力面临更高要求。

专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图9
磁编码器安装分类
纳芯微目前同时布局在轴和离轴编码器产品。对于人形机器人更迫切需要的离轴/侧轴磁编码器,纳芯微此前推出了两款重磅新品:

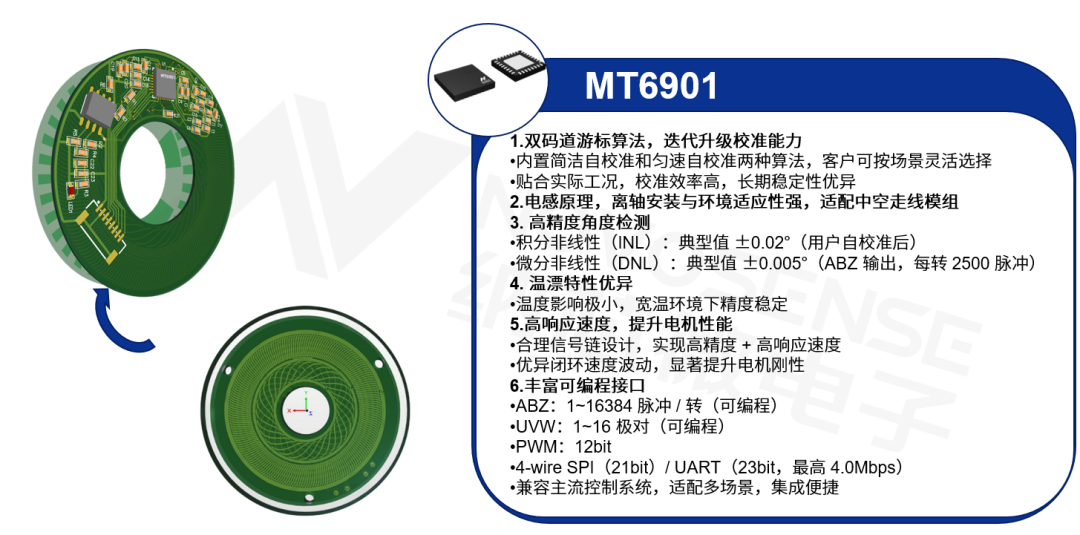
MT6901 是一款基于双码道游标算法的高精度离轴电感编码器,由于电感式原理本身对外部磁场不敏感,在电磁干扰较强的场景中稳定性更好;用户完成自校准后,INL(积分非线性)典型值可达 ±0.02°,支持 ABZ、UVW、PWM、SPI 及 UART 等多种接口,面向机器人及协作机器人的中空关节、工业伺服和直线电机等对精度要求较高的场景。

专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图10
基于双码道游标算法的高精度离轴电感编码器
NSM350x 则是国内首款基于霍尔技术的双码道游标磁编码器,搭配双码道磁环,基于游标原理实现离轴单圈绝对角度检测。兼容 16/32/64 对极磁环,安装适配更加灵活、成本也更具优势,适合对成本敏感、精度要求相对适中的应用场景。它采用双码道游标霍尔磁感应方案,支持离轴单圈绝对角度检测,提供 1.28 mm、1.5 mm 和 2 mm 不同磁极间距配置,匀速自校准模式下 INL 典型值为 ±0.1°,可根据关节尺寸、成本和精度需求进行选型。

专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图11
国内首款基于霍尔技术的双码道游标磁编码器

电流传感与系统级反馈


电流感知是人形机器人领域另一个重要的感知底座。纳芯微提供集成式电流传感器产品,已形成多封装、多电流等级的产品矩阵,覆盖 SOT23-5、SOP8、SOW10、SOW16、QFN、SIP-5L 等封装形式,并覆盖从数十安培到 200 A 级的不同持续电流需求,可根据关节、电机驱动及电池系统的尺寸、电流和隔离要求进行选型。

宋昆鹏表示:“电流感知面临的挑战与角度传感器有一定共性 —— 空间紧凑、电磁干扰复杂、热环境严苛。针对这些需求,纳芯微提供的集成式电流传感器产品,能够较好地满足这些要求。”


专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图12
计算层布局:架构创新破局
实现性能与功耗的极致平衡
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图13
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图14
感知层解决的是 “机器人能不能看见、能不能感觉到”,感知信号的涌入,需要强大的算力支撑。实时控制 MCU 作为闭环运动控制的中枢节点,一端连接角度、电流等传感器,另一端连接驱动与 “大小脑”,完成传感解调、算法运算、实时控制与网络通信,把感知到的状态转化为执行动作。

宋昆鹏提到,面向关节、执行机构和传感节点的实时控制与信号处理,纳芯微提供从入门级到高端、从单核到多核的产品组合,可适配不同实时性、算法复杂度与集成度要求。

NS800RT1137/1157:超低功耗 “感算一体” 传感器 MCU


面向编码器解调、角度与位置传感处理及小型电机控制节点,纳芯微推出 NS800RT1137/1157 系列。这是针对编码器接口做了专门优化的产品系列,具备几项人形机器人客户格外看重的特性:

封装尺寸方面,最小可提供 5 mm×5 mm 的 QFN32 封装,非常适合空间紧凑的机器人关节应用。

功耗方面,Sleep 模式典型值 1 μA,最大值 20 μA,对功耗敏感的应用非常友好,整机的待机时间可以显著拉长。

高精度传感方面,内置 12 位 ADC,最高支持 4.375 Msps 采样率,支持差分输入和硬件过采样。把采样率降到约 1 Msps 并启用过采样,可实现约 12.5 位 ENOB,相当于 14 位 ADC 的性能,对传感器信号采集十分友好。

实时计算方面,采用 200 MHz Cortex-M7 内核,内置硬件三角函数加速器;如果客户对功耗要求更高,可以降低主频运行,如果需要快速处理传感器数据,200 MHz 主频配合硬件加速器也能提供充足的计算能力。

控制资源方面,内置 14 路 PWM,通过配置 CLB(可配置逻辑模块)可扩展到 18 路 PWM,在一颗小尺寸芯片上即可实现三路 BLDC 电机控制,实现 “感、算、控” 的高度集成。

规格方面,提供工业级与车规级产品选择。

专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图15
NS800RT1137/1157----超低功耗感、算一体传感器MCU(提供工规和车规)

NS800RTA7 系列:高性能多核实时控制平台


面向关节模块、多电机协同及高实时性运动控制节点,纳芯微推出 NS800RTA7 系列,是感、算、控、驱一体化的实时控制 MCU。

NS800RTA7 系列支持双核、三核配置,每个 Cortex-M7 核搭配一个 eMATH 浮点数学加速核,再配专属的 TCM(紧耦合内存)。宋昆鹏强调,目前人形机器人行业仍处于百花齐放的阶段,尚未形成统一技术标准,“在这个时间点推出多核产品,最大的价值在于提供一个开放的平台。” 同一系列产品提供大小核、双大核、三核等多种配置,且管脚兼容 —— 客户可以先用较少的资源完成当前任务,同时为未来技术升级预留空间。

一个典型的应用场景是:把对实时性要求极高的电流环任务集中放到一个核上运行,让该核的利用率保持在高水平;把其他各类杂项任务放到另一个核上,两者互不干扰,设计上非常灵活。三核架构的好处更加突出:不同任务组可以分配到不同的核上独立开发,三个内核的最高主频加起来约 1 GHz,因为是真正的并行处理,这个总算力比单个 1 GHz 内核要高得多。“不少机器人客户一开始说某个算力就足够了,后来随着算法不断加入、控制精度要求越来越高,需要的算力持续上升。同一款硬件就能支持客户从简单到复杂的算法演进,不需要更换芯片。”

在通信集成方面,NS800RTA7 系列把 EtherCAT 从站控制器(ESC)直接集成到芯片内部,挂在总线上。实测在 125 μs 帧率下 CPU 占用率仅约 2%,极低的通信开销进一步释放了 CPU 算力,使 CPU 可以处理更多任务,从而提高能效比。片内集成 ESC 可减少传统方案中的外部独立 ESC 器件,从而降低 BOM 成本与 PCB 面积;ESC 可直接与 MCU 内部高速总线互联,并通过内部共享 RAM 映射过程数据,同时支持硬件分布式时钟和 Sync0/Sync1 事件,可用于多轴同步和实时运动控制。

NS800RTA7 系列还有一个设计哲学体现在功耗和性能的平衡方面。人形机器人对功耗和散热极其敏感,如何在性能提升与功耗控制之间取得平衡,是高性能计算产品的核心课题。纳芯微的做法是不一味追求过高主频。“市面上有些方案会采用单核 600 MHz 以上的 M7 内核,而纳芯微将 M7 主频定在 400 MHz,但通过硬件加速来弥补 —— 比如全浮点三角函数硬件加速单元,实测电流环的运行速度已经远超 600 MHz 通用内核的计算速度。” 在同样内核架构下,主频越高功耗越大,纳芯微通过较低的主频实现超高的有效算力,从而降低整体功耗。同时产品支持汽车级封装,在散热设计上也做了相应优化。

专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图16
NS800RTA7系列-感、算、控、驱一体传感器MCU  车规+工规

更好地应对灵巧手这一极致场景


人形机器人的灵巧手对集成度和尺寸的要求比关节更加极致。核心挑战在于手指关节自由度非常多,需要在极其狭小的空间里控制多路电机。以往集成度不高的方案基本上是一颗 MCU 控制一颗电机,而纳芯微 NS800RT 系列中最小的一颗 MCU 就可以控制三路电机,正好回应了灵巧手多电机并行控制的需求;手掌等部位的控制与通信(如 EtherCAT)也都有对应方案。

宋昆鹏指出:“灵巧手和关节的技术挑战本质上是一致的,只是尺寸更小,散热要求更高,需要一颗 MCU 控制更多电机,传感器也需要更小尺寸 —— 这些需求纳芯微都能提供对应的产品支持。”


专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图17
从器件到系统
纳芯微如何推动人形机器人发展
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图18
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图19
如果只看产品,纳芯微的优势是 “品类齐全”。但宋昆鹏在访谈中反复强调的一个观点是:机器人真正的竞争不在单颗芯片,而在系统级。

他在采访中给出了一个具体数字:“纳芯微和关节客户交流时发现,除了 MOSFET 以外,关节中用到的其他器件基本都有对应产品 —— 客户 90% 以上的器件都可以从纳芯微采购。”

这背后是纳芯微的六大产品线布局:传感器、信号链、功率与驱动、隔离与接口、MCU、电源。这种 “一站式供货” 带来的隐性价值,至少包括三层:


成本是人形机器人走向普及的一大压力。纳芯微从多个层面帮助客户降本:

“这不仅仅是电子元件本身的成本下降,更包括机械尺寸缩小、线束数量减少 —— 这些降本的综合效益可能比电子元件本身的降本还要大。”

在宋昆鹏看来,人形机器人行业还处于 “蓬勃发展、百花齐放” 的阶段,各种技术路线都在涌现,尚未形成统一的技术标准。纳芯微的策略是以开放的平台思维、充足的算力和灵活性,拥抱行业的不确定性。

他表示:“目前六条产品线针对机器人应用都有不同程度的布局,机器人业务在公司内部已经处于非常重要的战略位置。可以预期,未来各条产品线都会陆续推出针对机器人应用定制的产品。”


专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图20
         结语         
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图21
专访纳芯微宋昆鹏:感算融合,定义人形机器人运动新范式图22
回看整篇访谈,最值得记住的,是纳芯微对 “感算一体” 这件事的认知方式,这是人形机器人工程化的必然。

当机器人关节要在极度压缩的空间里同时完成传感、计算、控制、驱动、通信、隔离、电源管理,传统分布式架构必然走向更高密度的集成。纳芯微把过去在汽车、泛能源市场沉淀的六大产品线、十几年的可靠性积累、上亿颗芯片的出货验证,敏捷迁移到机器人这条新赛道上,本质上是用 “系统级方法论” 去打一场 “系统级竞争”。

这或许是纳芯微给整个人形机器人产业最大的启示:机器人需要是感、算、控一体协同的交付方案。宋昆鹏在访谈最后说,机器人业务在公司内部已经处于非常重要的战略位置。可以预期,未来各条产品线都会陆续推出针对机器人应用定制的产品。这是一场刚刚开始的马拉松 —— 而纳芯微已经把起跑姿势摆好了。

关于科技区角:国内科技展会垂直内容策划服务商,提供从论坛内容全案策划、会展市场化IP打造到精准专业观众一站式邀约服务,以产业内容吸引高质量B端人群,打通展会从议题设计、演讲嘉宾邀约、宣传预热、精准邀观到供需对接全链路。
声明:内容取材于网络,仅代表作者观点,如有内容违规问题,请联系处理。
机器人 纳芯微
more
专访|具身智能的产业分水岭,深诣把机器人变成自进化生产资产
特斯拉人形机器人量产倒计时,新剑传动披露核心供应链动态
旧手机别扔!它正背着你,偷偷变成机器人...
首笔理赔已到账!给机器人上“社保”成刚需,人保/太保/平安入局
站在美的“肩膀上”的机器人部件公司,工博会上亮出“全栈”底牌
前苹果、特斯拉高管Doug Field加盟Rivian旗下Mind Robotics,工业AI机器人迎来“老兵”掌舵
9999元开启机器人“灵巧时代”:慧灵科技发布20自由度灵巧手
专访|具身智能的产业分水岭,深诣把机器人变成自进化生产资产
清华学霸专攻重工业具身智能机器人,斩获亿元级融资!
玄铁·对话 | 五年千万颗上车、机器人关节里都有它:RISC-V正在工厂里“燎原”
Copyright © 2025-成都区角科技有限公司
蜀ICP备2025143415号-1
  
川公网安备51015602001305号