点击下方卡片,关注【Xbotics具身智能实验室】公众号
你想要的这里都有~~
作者 / Harry
编辑 / Soren
近期,超维动力(Kinetix AI)完成超5亿元人民币天使+轮系列融资,由新加坡淡马锡控股旗下VC机构祥峰资本、方广资本、万石资本等加注。这笔资金将用于加速「数据-模型-本体」迭代,推动具身智能的产品化落地。
领投方祥峰资本的另一个身份,是宇树科技 Pre-A+ 轮唯一的外部机构投资人——2020年四足机器人还看不清应用场景的时候它投了进去,此后两年连续加码。这一次,它把同一类判断下在了一家成立刚满一年的公司身上。

超维动力成立于2025年9月,创始团队由华为自动驾驶资深高管喻杰、香港大学技术专家罗平,以及在人形机器人领域拥有多次创业经验的连续创业者郑存远共同组成,具有技术创新、工程实现与商业化落地的完整闭环能力。
不到一年时间,原生具身大模型、多模态第一人称数据采集软硬件解决方案、具身智能 AI Infra 平台、超高拟人通用人形机器人本体 KAI Bot、高自由度灵巧手 KAI Hand 相继发布,其中 KAI Hand 与第一人称数采头环 KAI Halo Lite 已在全球范围内同步开售,并交付给产业客户。

一年拿到超5亿元,放在当下的具身智能赛道里也算显眼。IT桔子的数据显示,2026年上半年国内具身智能融资总额是去年同期的5倍,322笔融资同比增长137%,钱主要流向三处:具身智能大模型、大规模数据采集、产品交付。一家公司通常只占其中一处,超维动力三处都在。
这也是它把自己定义为全栈公司的实际含义。三层各自都有人在做,难的是三层之间的账:本体的关节分布决定了人类动作数据迁移过来会损耗多少,数据的规模与精度决定模型能学到多细的动作,而模型在真实任务里失败时,问题可能出在任何一层。
祥峰投资执行合伙人李伟的判断是,具身智能是少数有机会重新定义人与机器关系的领域,但它的实现路径至今没有收敛;当数据、模型与本体由不同团队分头推进时,一个任务失败了,问题出在哪一层都难以判断。三层放在同一套标准下设计,这个判断在公司内部就做得了。
超维动力联合创始人罗平则表示,缺少好用的本体,算法的上限会被限制;没有成体系的数据与训练方法,再好的本体也难以持续获得泛化能力——三层互为对方的天花板。
按这个逻辑,人类生产数据、AI 基础设施规模化处理、模型学习泛化能力、本体在真实环境执行任务、成败经验回流训练系统,构成一个闭环——超维动力把它称作技术飞轮。飞轮转得快不快,取决于三层之间的反馈有多快,而不取决于任何单层做得有多好。

01 飞轮的起点是数据|300克的头环解决的是「数据从哪来」
全栈的第一道门槛不在算法,在数据从哪来。遥操作采集要占用机器人和场地,人力成本高、场景也做不杂;超维动力选的是从人身上直接采,入口是轻量化第一人称数据采集头环 KAI Halo Lite。
这顶头环重约300余克,融合四路相机与惯性测量单元,在记录佩戴者第一视角画面的同时完成三维环境重建与动作语义标注,可为人体全身运动建模、三维环境建模与具身算法训练提供高质量数据支撑。在 WAIC 与 WRC 现场,KAI Halo Lite 开放了观众试戴:戴上头环,就能通过手机 APP 实时查看高清采集画面,以及系统经过厘米级空间定位与全身姿态理解后实时处理出的动态三维重构结果。

300多克这个重量是有讲究的:轻到可以在日常工作中自然佩戴,采集就不必依赖脚本化编排,数据也就更接近真实场景——厨房、车间、仓库、工位,人在哪里干活,采集就在哪里发生。
这条入口已经积累出第一人称数据集 KAI Ego Dataset:10万小时以上视频数据、300种以上全身姿态技能、3000万以上视频片段,配套24个全身骨骼关键点与52个手部关键点标注,语义标注做到秒级细粒度。

02 飞轮的中枢是模型|同一套表示,同时管走路、动手和边走边动手
数据之上是模型,它要解决的是另一类拆分:走路、动手、边走边动手,在多数系统里这是三套分开训练的策略,各有各的控制器和数据,彼此之间不通。
KAI World Model 依托并行的视频生成与4D空间建模,同时支持生成与重建任务,使机器人能够在同一套表示下兼顾纯移动、纯操作与全身移动操作(whole-body loco-manipulation)三类需求。结合百万级视频数据的预训练积累,该模型实现了跨任务、跨本体的泛化能力,大幅提升了向真实机器人迁移后的表现。
支撑这套模型跑起来的是 KAI Embodied AI Infra 平台,它贯穿数据采集、处理、训练、仿真及真机部署全流程:数据生产效率提升10倍,Train Turbo 训练加速40%,模型评测速度提升7倍,整体训练速度平均提升5倍,并支持百万级设备统一管理及模型批量推送。这些倍数指向的是同一件事——飞轮的转速受限于最慢的那一环,基础设施是把数据变成模型的那一环。
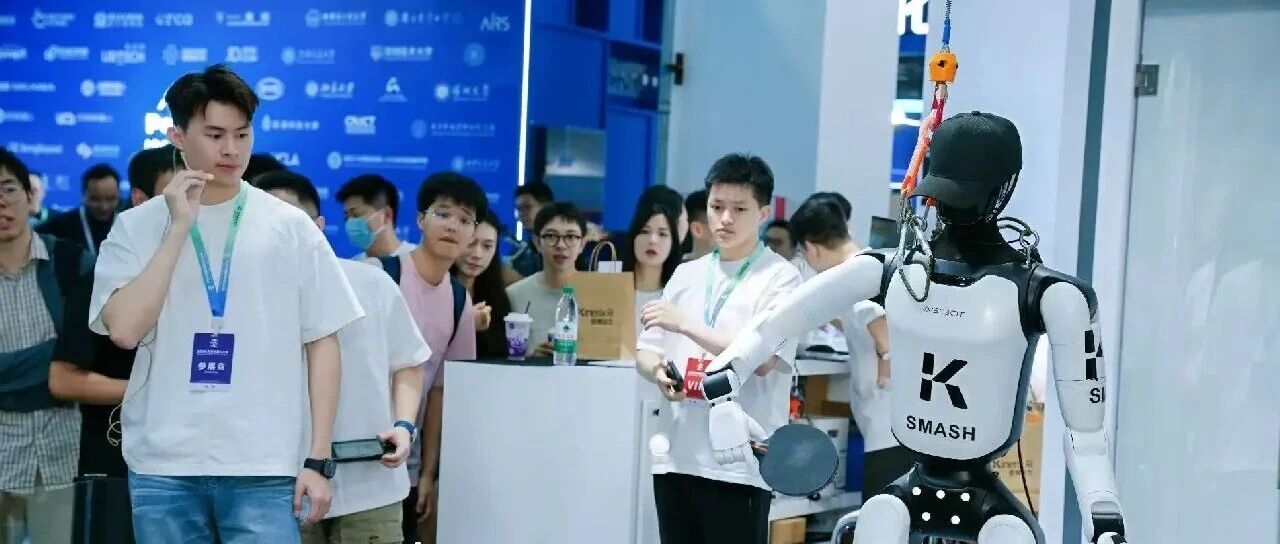
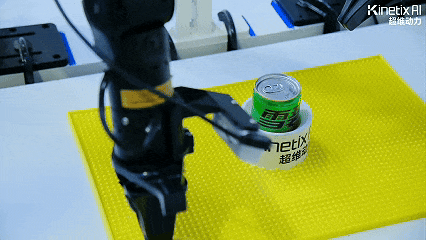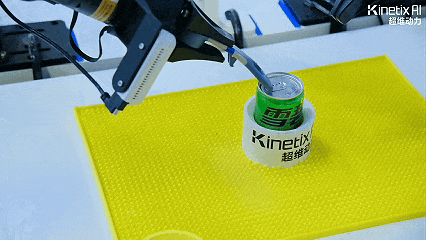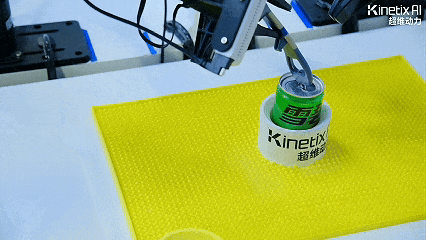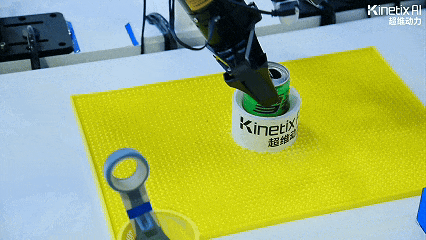
在 WRC 与 WAIC 现场,模型能力被放进两个观众可以直接上手的场景。一个是机械臂按人的口头指令抓取对应饮料并自主开瓶——饮料罐的材质、重量、形状各不相同,抓取力度小了拿不起来、大了会捏变形,开罐的角度与力度也要随罐型实时调整。另一个是高动态人形机器人乒乓球系统 SMASH,它把同一套模型能力推到了时间尺度的极限。
03 靠什么让世界冠军说出「未来可期」|SMASH 把最难的一类任务打通了
乒乓球是检验这套模型最狠的一类任务,它把感知、决策与控制压进同一个毫秒级窗口:来球识别、落点计算与击球动作规划必须在极短时间内依次完成,任何一环慢下来,球就已经过去了。
在2026世界人形机器人运动会(WHRG)开幕式上,超维动力与香港大学组成的港大超维战队受邀担任乒乓球表演队伍,与丁宁进行表演赛。丁宁是中国乒乓球第五位大满贯得主,曾在两届奥运会上获得四枚奖牌,并三夺世锦赛女单冠军。
搭载 SMASH 系统的人形机器人左右大幅度移动,做出捞球、削球等极限动作,整体击球技术表现高度拟人,具有极强的互动性和观赏性,丁宁给出的评价是「SMASH系统未来可期」。

视频号:丁宁与 SMASH 对打完整视频
职业运动员对动作质量的判断来自肌肉记忆,机器人的动作只要在协调性上失真,对手第一拍就能感觉到。
SMASH 通过将高速视觉感知、实时轨迹预测、全身运动控制和具身智能决策深度融合,实现了肩、肘、腕、腰、腿等多关节的毫秒级全身协同控制;依托人类真实运动数据训练与全身策略优化,机器人在对打中展现出了接近人类运动员的动作协调性与环境适应力。到 WRC 现场,这套系统已经能自主接发球、打出长球与短球,完成一局完整对局。
更关键的一步是跨本体:SMASH 的核心算法已实现跨本体部署,同一套算法可适配不同机器人,现场展示了宇树G1、智元远征A3这两款人形机器人的现场击球。模型学到的因此是「人形机器人在高速来球时如何协调全身」这一层更抽象的策略,而非某一台机器怎么挥拍,所以能迁移到关节数量与质量分布都不相同的本体上。
本轮投资人祥峰投资执行合伙人李伟表示:SMASH 系统在乒乓这类高动态任务上的表现,以及向多种本体的成功迁移,证明其全栈闭环已经打通。我们愿意长期陪伴这样的团队,共同推动人类长久以来积累的动作经验真正成为人形机器人可以继承的能力,最终推动具身智能走向落地。

04 飞轮的终点,也是新一轮数据的起点|117个自由度为什么值得做
本体这一层,超维动力选择把自由度做到极限,理由回到飞轮的第一环:头环采到的数据要用得上,本体就得接得住。
超高拟人人形机器人 KAI Bot 身高173cm、体重70kg,复刻真人身体比例,全身共117个自由度,关节活动范围与人类基本一致,是目前全球自由度最高的超高拟人人形机器人产品。把自由度做到这个量级不是为了外形像人:人类的操作数据是在人类身体结构下产生的,本体的关节分布与活动范围越接近人,从人类数据迁移过来的损耗就越小,本体在真实环境中的执行结果也就越能有效回流至训练系统。
自由度决定 KAI Bot 能做出什么动作,触觉决定它知道自己碰到了什么。它体表约80%的区域覆盖触觉皮肤,约1.8万个触点可对大于0.1N的轻微触碰作出反馈——0.1N 差不多是一根手指轻轻搭上去的力,这个量级能被感知到,机器人才敢在人身边伸手。在 WRC 与 WAIC 现场,KAI Bot 自主行走至展台交互区与观众进行互动,依托内置的大模型实时语音回复观众提出的各种专业或趣味问题,并精准完成精细的物体抓取,为互动观众亲手递送精美礼物。

承担精细动作的是 KAI Hand 灵巧手:单手37个自由度,其中20个主动自由度、1个被动自由度、16个柔顺自由度,指尖力超过30N,连续抓握10分钟后整手最高温度不超过人体体温。WAIC 展台上,这只手接受了运动中被木板撞击的测试,千余次冲击之后靠柔顺自由度自然卸力——这类指标决定的是一只手能不能长时间在真实场景里干活,而不是能不能在演示里完成一次抓取。

三层到这里凑齐了:第一人称数据采集、原生具身大模型与高自由度本体被放在同一套标准下设计,成立不到一年就形成了一系列成熟产品,SMASH 在乒乓这类高动态任务上的表现、以及同一套算法向多种本体的迁移,说明这个闭环已经转起来了。
05 接下来|把展台上的能力搬进规模化落地
超维动力接下来要解决的,是把展台上的能力变成可复制的交付。它的人形机器人算法已经在 WAIC、WRC、WHRG 等大型展会及比赛中进行了表演展示,屡受好评,在文旅、表演等领域具有极强的落地属性。
这些现场并不是为演示单独搭出来的:打乒乓球的 SMASH、递礼物的 KAI Bot、开饮料罐的机械臂,背后是同一套「数据-模型-本体」闭环在工作,而展会连续数天、人流密集、光照多变的环境,本身就是一轮压力测试。
未来,超维动力将持续加大在原生具身大模型与具身智能基础设施上的研发投入,加快数据、模型与本体的协同迭代,推动产品走向规模化落地。从行业共识的时间表来看,机器人在酒店打扫、巡检、设备维修这类服务场景的规模化应用大约还需两到三年,进入家庭至少五年,中间的距离要靠泛化能力来填。对超维动力来说,这笔超5亿元要回答的问题就在这段距离里:采集精度决定模型能学到多细的人类动作,模型的泛化能力决定本体能接住多复杂的任务,而本体每一次在真实环境里的成功与失败,又会变成下一轮采集与训练的输入。
飞轮转完一圈要多久,决定了具身智能什么时候能走出展台——这一轮融资买的就是这个时间。
-END-
Ask Me Anything|提问箱
对文章有疑惑,或想聊更深?欢迎把你的问题丢给我们:技术方案、实操踩坑、课程与资料、项目合作、职业发展,都可以问。
怎么问:在评论区留言,或私信公众号
我们会做什么:每周集中整理高质量问题并公开回复,重点问题邀请作者或嘉宾深度解答;典型问题会加入知识库并持续更新。
提问小提示:尽量说明「你的目标—当前做法—期望产出」,附上必要信息(硬件/软件版本、数据规模等),能更快获得有用答案。
一起把问题变成知识,推动社区进步 🚀