作为主流开源飞控,PX4对IMU传感器的选用,有很大的参考意义。
一、InvenSense (TDK) — 消费级/工业级主力
MPU系列主要型号有:MPU6000(陀螺仪±250、500、1000、2000°/s,加速度计±2、4、8、16g,2010年推出)、MPU6500(量程同MPU6000)、MPU9250(6轴IMU+内置AK8963磁力计,量程同MPU6500,磁力计±4800μT)。

MPU系列主要型号有:ICM-20602(量程同MPU6000)、ICM-20689(量程同MPU6000)、ICM-20948(陀螺仪±250、500、1000、2000°/s,加速度±2、4、8、16g)、ICM-42688P(陀螺仪 ±15.125、31.25、62.5、125、250/500、1000、2000°/s,加速度±2、4、8、16g)、ICM-42670P(量程同ICM-42688P)、ICM-45686(量程同ICM-42688P)。

IIM-42652 / IIM-42653

优势:工业级可靠性,宽温范围;噪声性能与ICM-42688P同级别;适合严苛环境(工业无人机、农业、测绘)。
劣势:价格高于消费级型号;供货渠道相对有限。
典型飞控:Pixhawk 5X/6X、CUAV v6x/v25、Ark v6x。
二、Bosch — 中高端工业级
Bosch系列主要型号有:BMI055(SPI接口)、BMI088(SPI接口)、BMI270(SPI/I2C接口)。

三、Analog Devices (ADI) — 工业级/战术级
ADI系列主要型号有:ADIS16448(10轴,3轴加速度计+3轴陀螺仪+3轴磁力计+温度传感器,SPI接口)、ADIS16470(6轴战术级,SPI接口)、ADIS16477(6轴战术级,SPI接口)、ADIS16497(6轴战术级,SPI接口)。

四、STMicroelectronics — 传统/备用
1.L3GD20(3轴陀螺仪)+ LSM303D(6轴加速度计+磁力计)
优势:早期Pixhawk标准,验证充分;分离式设计,可独立更换。
劣势:性能已严重落后于当前主流IMU,新设计不推荐使用;噪声高,精度有限;双芯片占PCB面积大。
典型飞控:早期Pixhawk 1、Airmind MindPX-v2(已淘汰)。
2.LSM9DS1
优势:单芯片9轴,节省空间;SPI/I2C双接口。
劣势:噪声较高,性能有限;已被 InvenSense 9轴方案全面取代;市场占有率低。
典型飞控:Emlid Navio2(树莓派扩展板)。
五、其他
1.NXP FXAS21002C(3轴陀螺仪) + FXOS8701CQ(6轴加速度计+磁力计)
优势:NXP生态集成度高;SPI/I2C双接口。
劣势:性能中等,无突出优势;仅面向NXP平台,市场占有率低。
典型飞控:NXP FMUK66-v3。
2.Murata SCH16T(6轴工业级高精度)
优势:高精度工业级IMU;低噪声,可用于高精度导航;体积相对ADI更小。
劣势:功耗高于InvenSense系列;价格高;供货渠道有限;社区生态不如 InvenSense和Bosch。
典型飞控:CUAV X25-super、Ark FMU-v6x。
六、选型建议
按应用场景推荐:
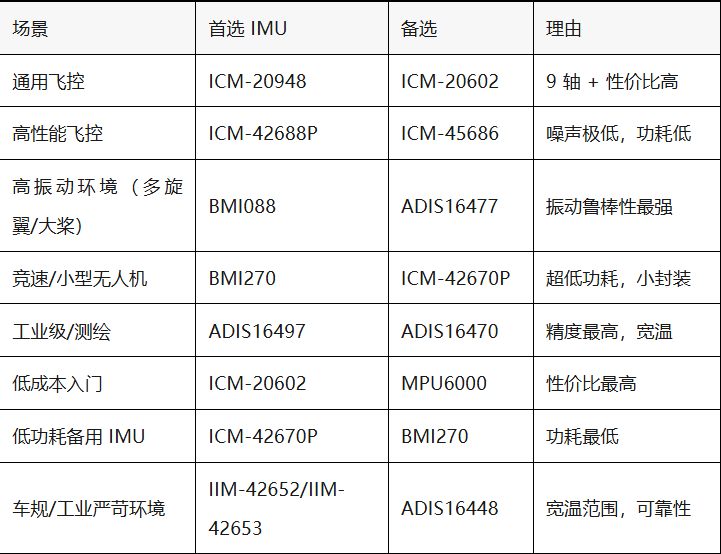
可以看出:
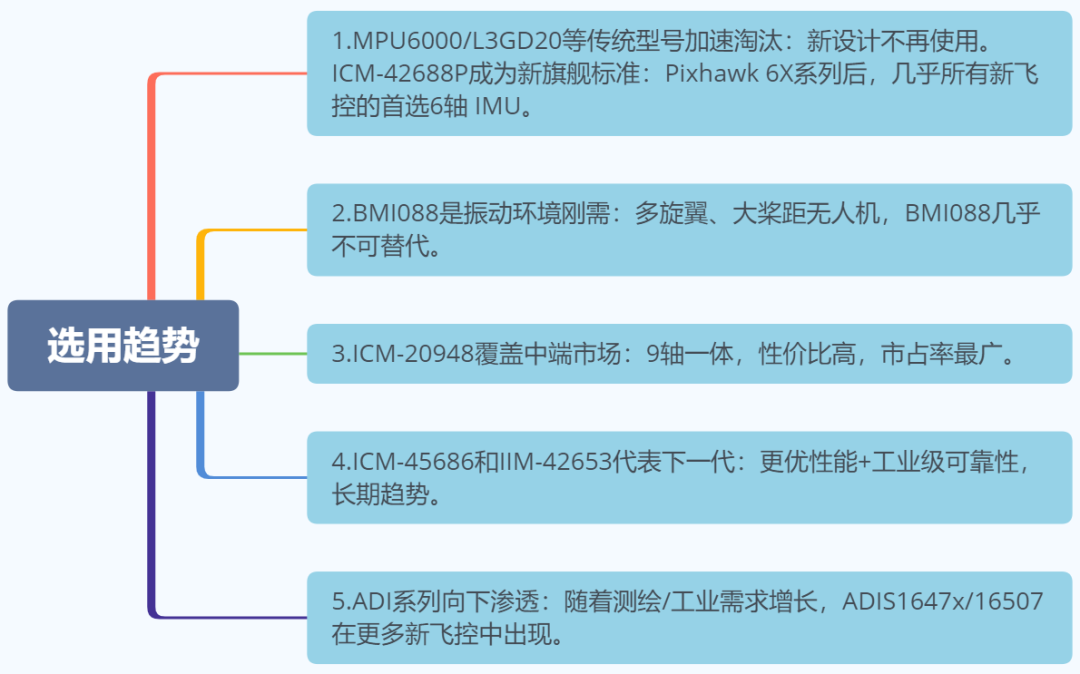
1.“战术级”IMU下渗:随着测绘、物流等工业需求增长,ADIS1647x/1657x这类战术级IMU正出现在更多新飞控中。PX4社区持续添加相关驱动,表明官方对其精度价值的认可。
2.“工业级”与“消费级”的融合:ICM-45686和IIM-42653这类产品代表了融合方向,既保持了消费级的小型化和低功耗,又通过BalancedGyro™技术和工业级可靠性,满足了更严苛的应用需求。
3.多冗余与故障切换成为标配:无论是CUAV X25 SUPER的非相似性冗余,还是V6X系列的三重冗余,都表明在高端应用中,单IMU方案的风险已不可接受。PX4对多IMU融合与故障检测算法的支持也在持续强化。