无人机飞控与传感器、电调、GPS、接收机等内部设备之间常用的通信协议,可以根据它们的物理总线类型和应用场景,分为以下几类:

一、类型
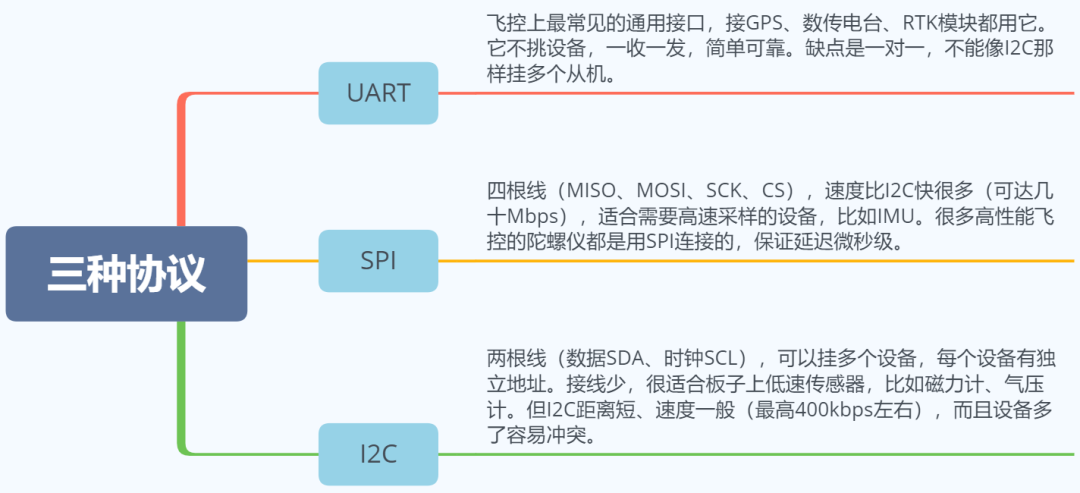
1.UART串口
1) 本质与特点:通用异步收发传输器,最基础的硬件接口。简单、点对点,使用广泛;
2) 典型速率:57.6kbps ~ 1.5Mbps;
3) 主要用途:GPS模块、数传电台、遥控器接收机(如SBUS、CRSF协议都跑在串口上);
4) 支持的飞控:所有飞控 (ArduPilot,、PX4、Betaflight)。
2.I2C
1) 本质与特点:集成电路总线,多用于板级连接。简单,但速率较低,抗干扰能力一般;
2) 典型速率:100kHz或400kHz;
3) 主要用途:板载低速传感器:磁力计(罗盘)、气压计、部分距离传感器;
4) 支持的飞控:所有飞控。
3.SPI
1) 本质与特点:串行外设接口,高速、全双工,同样用于板级通信。是I²C的速度升级版;
2) 典型速率:可达10MHz以上;
3) 主要用途:核心传感器:IMU(惯性测量单元,即加速度计+陀螺仪)、Flash存储(黑匣子);
4) 支持的飞控:所有飞控
4.PWM / DShot
1) 本质与特点:电机控制协议。PWM是模拟信号,DShot是其数字化替代方案,抗干扰能力更强;
2) 典型速率:DShot: 150k/300k/600k;
3) 主要用途:电子调速器(ESC)与电机控制。DShot是目前主流;
4) 支持的飞控:所有飞控 (通过特定输出端口)。
5.PWM / PPM / SBUS
主要用在飞控与接收机之间。

6.DroneCAN
1) 本质与特点:基于CAN总线的高层协议。抗干扰、支持长距离、双向通信,是专业级无人机的内部骨干网络;
2) 典型速率:1Mbps;
3) 主要用途:复杂外设:智能电调、高端GPS、测距雷达、电源模块、舵机等;
4) 支持的飞控:ArduPilot, PX4 (原生支持)。
7.MSP
1) 本质与特点:Multiwii串行协议,源自Betaflight生态。轻量,常用于特定设备通信;
2) 典型速率:115200bps (典型值);
3) 主要用途:连接DJI FPV眼镜进行OSD显示、特定激光雷达、光流传感器等;
4) 支持的飞控:Betaflight (原生), ArduPilot (部分支持)。
7.FlexRay
1) 本质与特点:面向汽车和航空的高安全总线。比CAN更快、更可靠,但成本高,主要用于研究或特种无人机;
2) 典型速率:10Mbps;
3) 主要用途:高可靠性要求的飞行控制计算机内部总线,用于余度管理等;
4) 支持的飞控:多见于学术研究和军用级飞控,开源飞控中极少见。
8.FC-AE-ASM
1) 本质与特点:光纤通道-航空电子协议,专为军用/高端工业设计。带宽极高,抗干扰能力极强;
2) 典型速率:可达10Gbps;
3) 主要用途:光电吊舱、高速载荷等海量数据传输;
4) 支持的飞控:仅见于特种/军用无人机系统。
二、定位与选择
通过以上可以看到,这些协议各有各的生态位:
1.基础三板斧:UART、I2C、SPI
这是所有飞控都离不开的最底层硬件通信方式,可以理解为飞控的“基本感官”。
2.电机控制的关键:PWM与Dshot
DShot是目前的主流选择,是一个纯数字协议;飞控可以直接通过它读取电调的状态(如温度、转速),实现更智能的控制,这是传统的模拟PWM做不到的。
3.专业级的骨干网络:DroneCAN
DroneCAN是一个运行在CAN总线硬件上的高层协议。它的目标是成为无人机内部的“骨干网络”,让所有智能设备(智能电调、高端GPS、雷达等)都能挂在这条总线上,实现高可靠、双向、数字化的通信。如果无人机只有简单的GPS和普通电调,可能用不上它;但一旦需要搭建大型、复杂的无人机系统,DroneCAN就会成为关键。
4.生态的桥梁:MSP
MSP就像一座“跨界桥梁”,让使用ArduPilot或PX4的飞控,也能兼容Betaflight生态中成熟的硬件,特别是DJI的FPV眼镜和图传系统。
在选择通信协议时,可以参考这个逻辑: