一、飞控(Flight Controller)是无人机的中枢神经。它每秒做上千次决策,靠的是一套传感器融合体系。IMU包括加速度计+陀螺仪,实时感知机身姿态。部分机型集成磁力计辅助定向。气压计感知气压变化判断相对高度。视觉传感器下视摄像头配合光流和ToF参与定位。飞控把这些数据融合后,毫秒级算出每个电机该转多快,风来了实时调姿态,低电量触发返航保护。飞控不行的飞机就是飘、不跟手、晃。大疆飞控好,核心是传感器融合算法迭代了十几年。
二、飞控管稳不稳,导航管往哪飞。导航系统的定位能力分好几个层级:
1.GPS+北斗双模定位。大疆主流机型同时接收GPS和北斗、伽利略等卫星信号,多星座融合提高定位精度和抗干扰能力,城市峡谷等复杂环境信号更稳。
2.RTK(实时动态差分)通过基站差分校正,定位精度从米级提升到厘米级,测绘巡检刚需,但是入门级的无人机用的GPS定位。
3.视觉定位系统下视光流传感器+ToF红外测距。GPS信号弱或室内环境,光流感知水平位移,ToF测距定高,两者配合实现无GPS下稳定悬停。
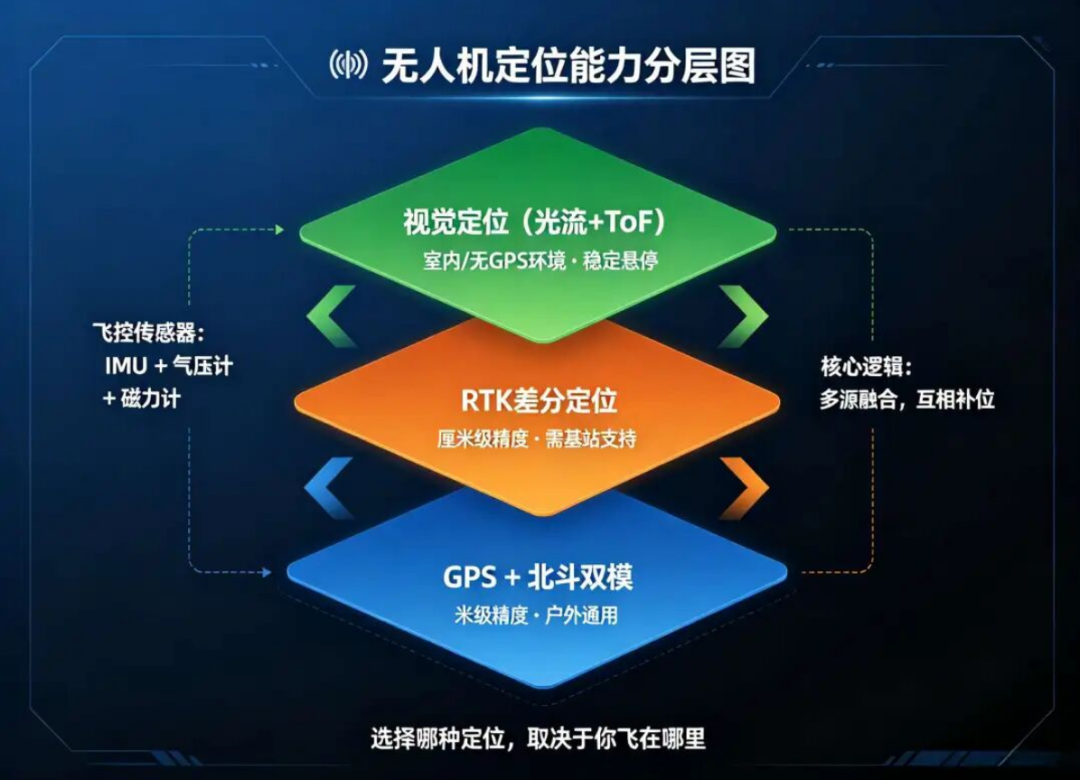
有了定位数据,导航系统负责路径规划,记录返航点、计算航向速度、结合避障调整路径。智能返航就是导航系统在动态规划——离起飞点多远、该不该先升高、沿途有没有障碍。
三、导航说去哪,飞控说怎么去。导航输出目标航向,飞控转化成电机动作,传感器反馈偏差后导航再修正——闭环协同。飞了5米被风吹偏,传感器报告偏差,导航更新方向,飞控再调,一步步逼近目标。对飞手有什么用?跟手性和飞控调校有关,不同机型响应不同是策略差异,不是bug。导航有层级。开阔地GPS+北斗够用,城市高楼间信号可能跳,室内得靠光流+ToF。RTK精度最高但需要基站支持。返航不是万能的。起飞点没记好、信号中断,返航路径可能不是你预期的。大疆的飞控和导航被认可,不是某一个参数亮眼,而是传感器融合和算法迭代十几年积累下来的稳定性和一致性。
四、IMU通常用于操控现代交通工具,包括摩托车、导弹、飞机(姿态和航向参考系统),无人航空器(UAV)等,以及航天器,包括卫星和着陆器。最近的发展使得能够生产带IMU的GPS设备;IMU使GPS接收器在GPS信号不可用的情况下仍能工作,例如在隧道中、建筑物内部或存在电子干扰时。
1.一个标准的IMU通常是一个集成式装置,能够测量物体在三维空间中的运动。为了实现全方位的感知,它内部包含了一组正交排列(即互相垂直成90°)的传感器阵列:


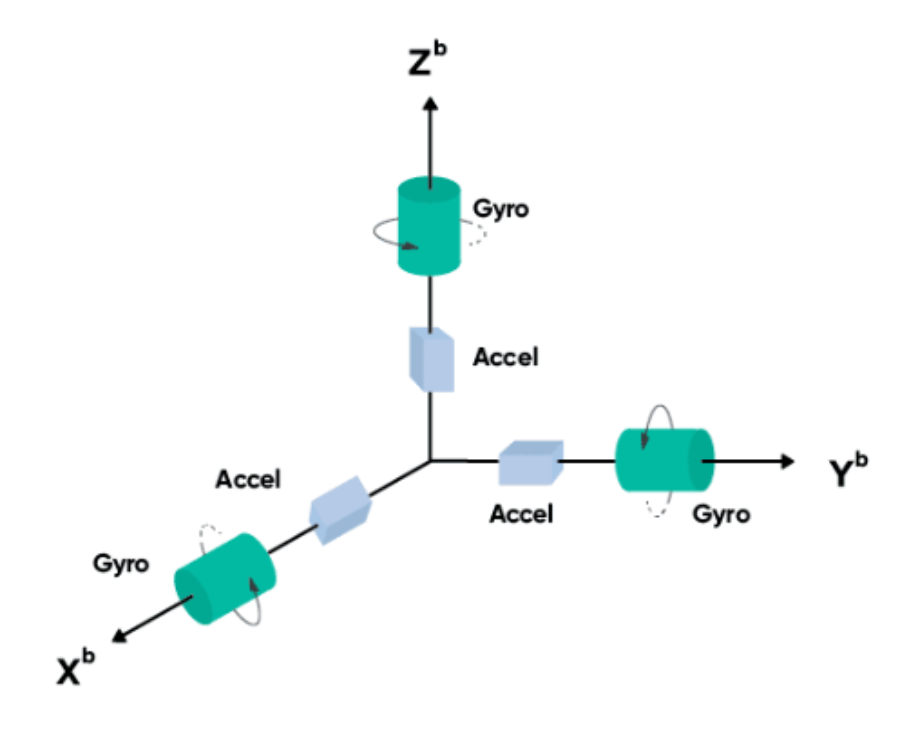
2.加速度计测量的是物体速度的变化率,也就是加速度。物理模型:想象一个盒子里用弹簧挂着一个小球(称为“质量块”)。当盒子突然加速移动时,由于惯性,小球会试图留在原地,从而拉伸或压缩弹簧。通过测量这个位移,就能计算出加速度。


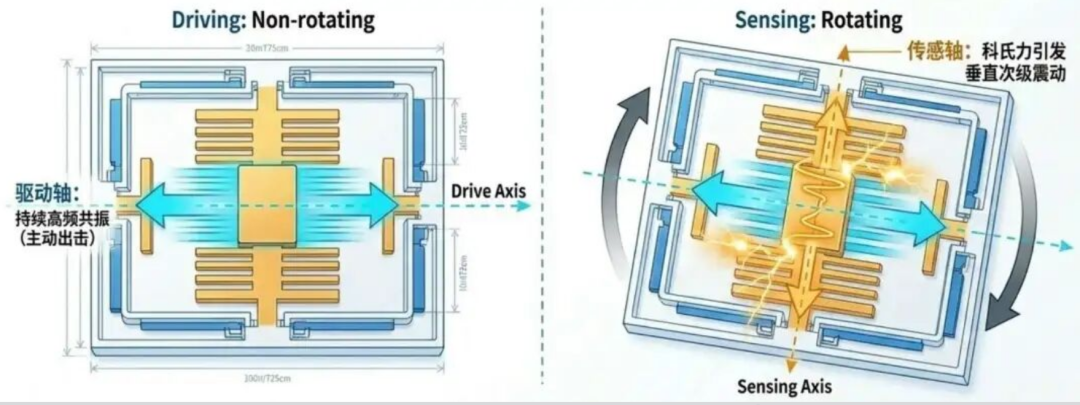
3.陀螺仪测量的是旋转的快慢,也就是角速度。物理模型(科里奥利效应):陀螺仪的工作基于神奇的科里奥利力(Coriolis effect)。想象一个旋转的平台,如果你试图从小车中心向边缘直线推动,由于平台在转动,小车的轨迹会发生侧向偏移。

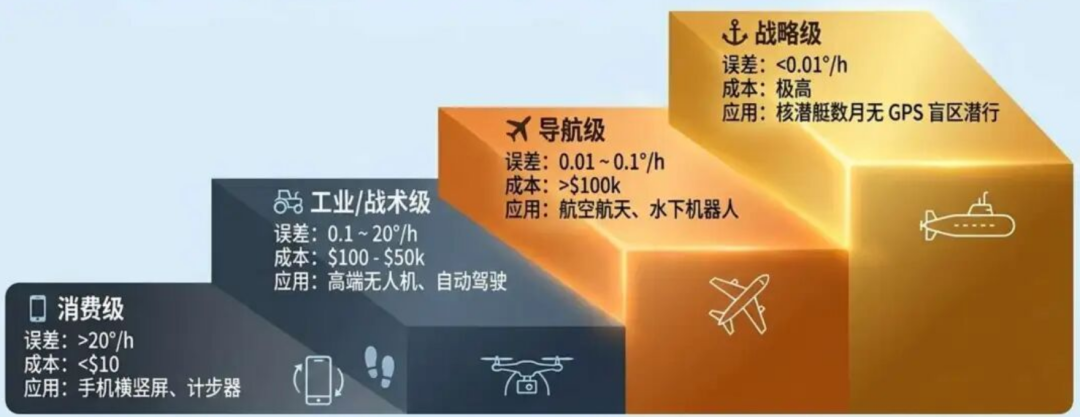
4. 衡量惯性传感器性能最核心的指标是零偏不稳定性(Bias Instability)。根据精度,可分为:消费级:用于手机、平板或玩具,价格很低,但漂移较大;工业/战术级:用于工业机器人、平台稳定和中端无人机,通常能提供几分钟的精准自主导航;导航/战略级:通常采用光纤陀螺FOG技术。FOG利用激光在光纤回路中的传播特性(萨格纳克效应)来测量旋转,精度极高,能让飞机或潜艇在没有GPS信号的情况下稳定工作数小时。
5.IMU结合了考虑直线运动的加速度计和考虑旋转的陀螺仪。得益于神奇的MEMS技术,工程师把成大的物理结构做成了比微尘还小的微观手指电极和震动音叉,不仅体积小、省电,而且成本极低。这也是为什么现在无论走到哪里,都能看到无人驾坡和机器人。可以说,正是这些默默工作的微小传感器,赋予了死板的机械以真正的“运动本能”。在未来,随着技术的不断演进,它们将成为驱动整个自动化和人工智能世界的坚实基石。

五、IMU和AHRS的区别
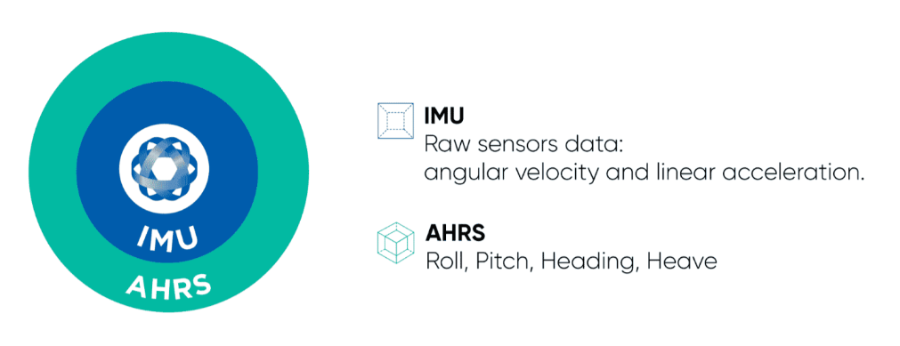
IMU和AHRS(Attitude and heading reference system)通常容易混淆,两者主要区别就是:IMU输出的是原始的传感器数据;AHRS除了运动数据之外,可以提供方向/导航数据。AHRS和IMU是包含关系:AHRS包含一个IMU传感器用于运动状态感知,但是它还会包含其他传感器,比如压力传感器,磁场传感器等。利用机载处理器来对这些传感器的原始数据进行传感器融合,最终输出精确的翻滚(roll),俯仰(pitch),偏航(yaw)信息;对于船舶还有垂向运动(heave)。