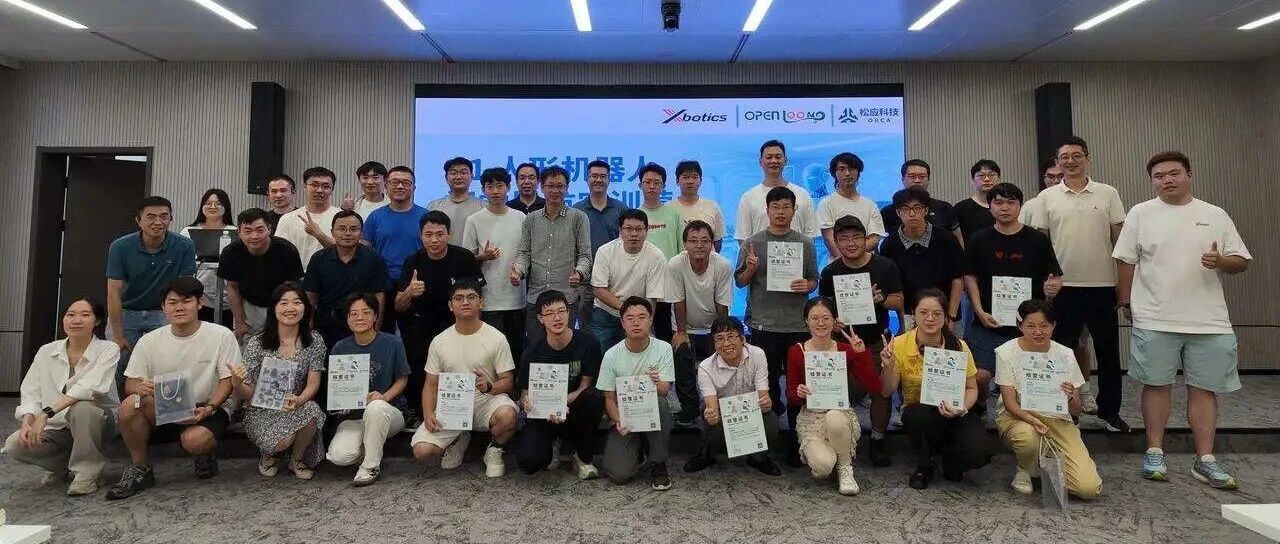
9月13日,Xbotics具身智能社区与松应科技在上海联合举办ORCA机器人仿真工作坊。
30余名开发者在4个半小时内,完成了从环境准备、资产加载、场景搭建到G1人形机器人多航点导航的项目实践。
这场工作坊不仅让参与者把机器人“跑起来”,也帮助大家理解了机器人仿真项目的基本链路:在数字环境中搭建场景、配置机器人、调试任务,并验证算法执行效果。
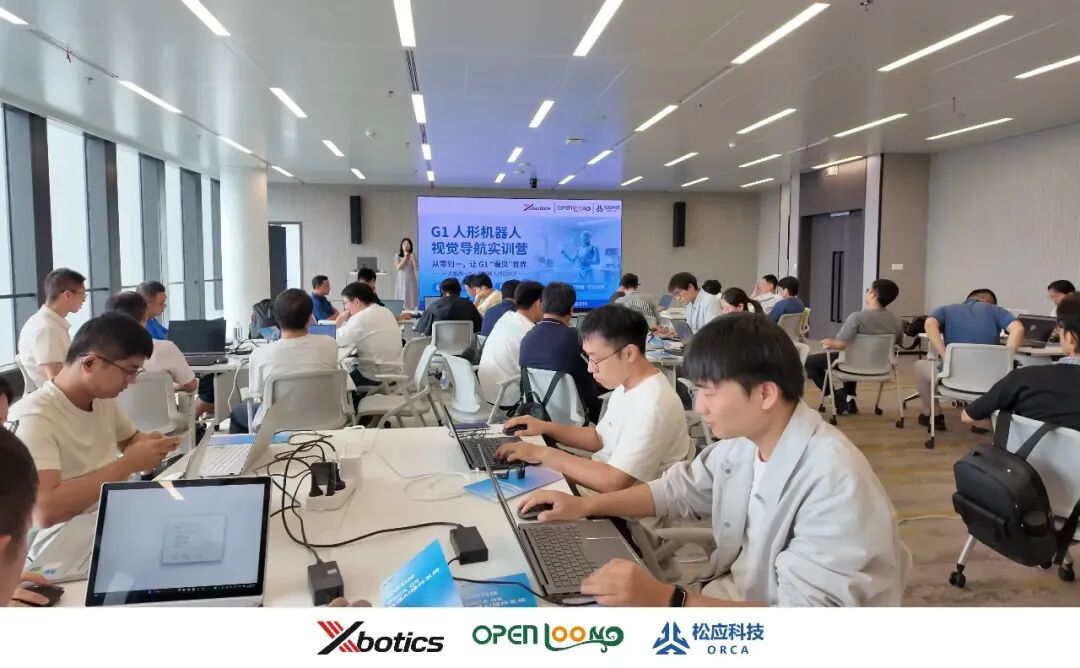
01 半天完成了什么
本次工作坊任务围绕工厂电气柜巡检场景展开。学员需要依次完成环境准备、资产订阅、场景加载、G1机器人配置和多航点导航调试,最终让机器人从起点出发,绕开场景中的障碍物,到达指定巡检点,并按照任务路线继续运行。
从任务目标到实际落地,这半天的时间是这样度过的。下午一点半签到入场,到六点活动结束,四个半小时里,大家先通过观看项目复现视频熟悉操作全流程,再动手实操。
有人第一次接触Conda和Git,有人已经在本机配好了开发环境。不管大家的基础怎样,都在本次实训中完成了项目的场景搭建与任务调试,大部分学员则完成了从环境准备、资产加载、场景搭建到G1人形机器人多航点导航导航与避障的项目实践闭环。
02 从场景搭建到G1自主导航
学员在完成项目所需环境配置后,开始正式的项目复现。
首先,学员需要理解ORCA的基本操作逻辑:在ORCA中,Asset、Actor和Layout共同构成仿真场景的基础。Asset提供机器人和场景资源,Actor代表场景中的具体对象,Layout用于定义机器人与物体之间的空间关系。学员需要先订阅所需资产,再加载场景和布局,才能逐步完成仿真环境搭建。
其次,学员要完成机器人姿态配置:G1模型加载后,部分学员发现机器人的初始站立姿态存在偏差,出现机器人蹲在地上的情况。通过检查配置文件、校准膝关节初始参数,大家完成了机器人站立姿态调整,也进一步理解了关节参数对仿真效果的影响。
最终,学员完成多航点导航:完成基础配置后,学员开始调试G1的多航点导航任务。机器人需要根据目标点规划路线、避开障碍物,并依次到达指定位置。调试过程中,部分机器人因碰撞检测触发保护机制,部分路线则受到坐标转换偏差影响。经过参数检查和现场调试,大部分学员最终完成了多航点导航闭环。
G1 从起点出发,避开绿色桌子和护栏,最终走到电气柜前。看到机器人在仿真环境里自主完成这一系列动作,学员内心充满了成就感。
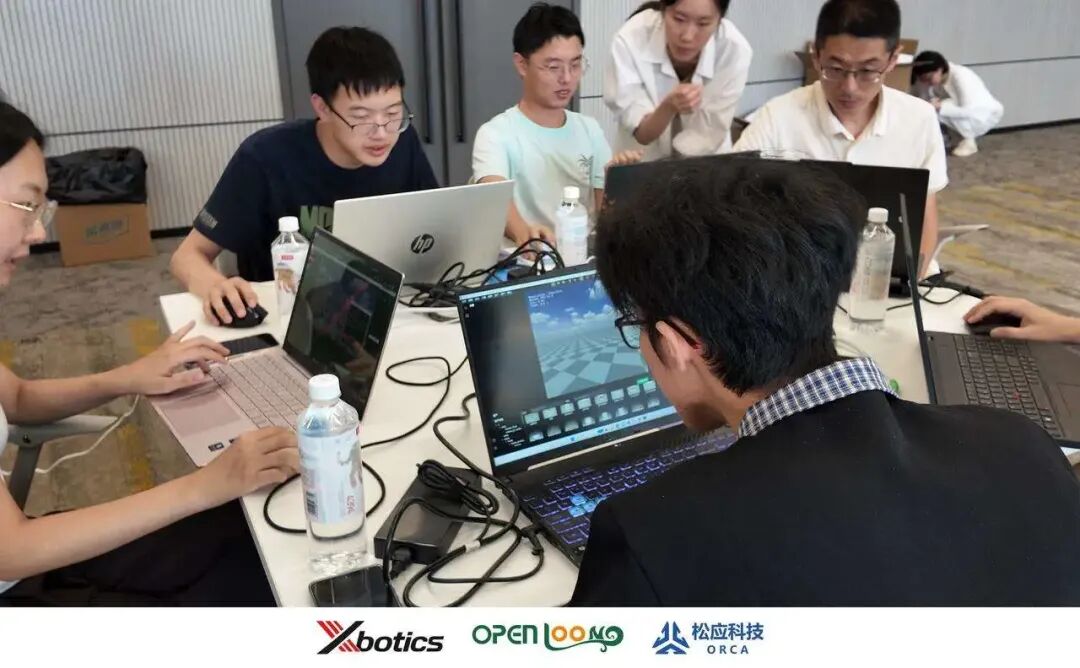
03 在调试中提高机器人仿真开发能力
本次实践中,学员遇到的问题主要集中在环境差异、版本一致性和参数配置三个方面。通过逐项排查,大家不仅完成了任务,也进一步理解了软件环境、机器人参数和算法执行效果之间的关系。
带教团队采用分组辅导的方式,帮助不同基础的学员推进项目。已经配置好环境的学员直接进入任务调试,初次接触相关工具的学员则从Git、Conda和运行环境开始学习。
在本次工作坊活动中,带教团队反复强调一个基本方法:先跑通完整任务,再逐步定位和优化各个环节。这也是机器人仿真开发中重要的工程思维。

04 从一次工作坊走向开发者生态
四个半小时的实践结束后,参与者不仅获得了项目代码和学习资料,也完成了一次可继续复现和拓展的机器人仿真项目实践。
对初学者而言,这次工作坊建立了对机器人仿真开发流程的整体认识;对具备开发经验的参与者而言,ORCA提供了进一步开展场景搭建、任务设计和算法验证的基础环境。
Xbotics具身智能社区与松应科技还将围绕机器人仿真、具身智能和物理AI持续开展开发者活动,推动更多开发者在真实产业场景中学习、验证和共创应用。
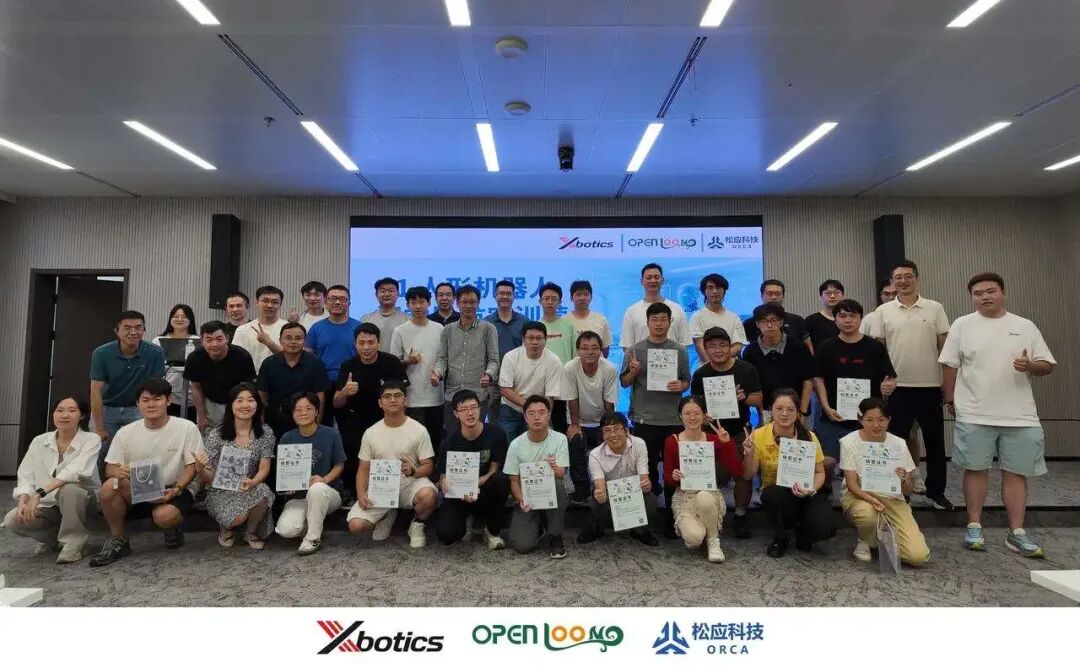
活动的最后,主办方向参与者颁发结营证书,并提供项目资料与活动周边。
05 降低门槛,让前沿技术亲手可及
Xbotics 具身智能社区始终致力于一件事:降低技术门槛,让更多人能亲手体验前沿技术。这场工作坊将机器人仿真打造成了一个简单、易学、易复现的项目。在标准环境、项目资料与教学支持下,具备基础编程能力的开发者都有能力完成复现。
每场活动主题各异,但一定是当下最好玩、最值得亲手体验的技术,让每位学员都能收获满满。我们已在全国 5 个城市建立协作节点,汇聚超过 1 万名技术开发者。想参加下一场活动的朋友,记得关注社区公众号,欢迎大家来线下一起实操体验,玩一个有趣的项目。

06 错过线下工作坊?这场直播带你完整复盘
周三晚 8 点Xbotics 具身智能实验室直播间,我们将完整复盘当天的核心内容:
▪️ ORCA如何支持机器人仿真任务开发?
▪️ G1 的 29 个关节如何被运控模型驱动?
▪️ 视觉避障的闭环逻辑是怎样设计的?
▪️ 如何从“一张桌子”的最小验证场景,一步步搭建出完整的工厂电气柜场景下多航点导航与避障项目?
如果你正在学习强化学习、运动控制或视觉导航,却始终缺少一个能够完整跑通的实战案例,又或是你想为作品集或课程项目增加一个真正拿得出手的机器人仿真 Demo,又或者你只是好奇 G1 究竟如何在虚拟世界里自主行走——
这场直播,都值得你来看看。

点击下方卡片,关注【Xbotics具身智能实验室】
你想要的这里都有~~
Ask Me Anything|提问箱
对文章有疑惑,或想聊更深?欢迎把你的问题丢给我们:技术方案、实操踩坑、课程与资料、项目合作、职业发展,都可以问。
怎么问:在评论区留言,或私信公众号
我们会做什么:每周集中整理高质量问题并公开回复,重点问题邀请作者或嘉宾深度解答;典型问题会加入知识库并持续更新。
提问小提示:尽量说明「你的目标—当前做法—期望产出」,附上必要信息(硬件/软件版本、数据规模等),能更快获得有用答案。
一起把问题变成知识,推动社区进步 🚀