📂 项目地址
GitHub:Xbotics-Embodied-AI-club/Xbotics-Embodied-AI-Handbook/tree/main
在真实物理世界中,人眼看到场景中的物体,可以自然地判断它们的相对关系和外形轮廓;但对机器人来说,拍到图像并不等于知道物体在哪里,即使算法输出了检测框,也不等于机械臂能够准确到达目标。机器人还必须回答三个更具体的问题:这次测量发生在什么时间、它表达在哪个坐标系、它有多大的不确定性。
本讲围绕一条贯穿全章的工程链路展开,带读者沿着一个真实案例,了解机器人如何完成感知、理解和规划:
真实世界
  ↓ 传感器采样
带时间戳和坐标系的原始数据
  ↓ 驱动、ROS 2 消息与同步
同一时刻的彩色图像 / 深度图 / 关节状态 / 坐标变换
  ↓ 相机模型与反投影
camera_optical_frame 下的三维点 point_camera
  ↓ 外参与 TF
base_link 下的三维点 point_base
  ↓ 可达性、安全与任务约束
规划和控制可使用的 target_pose_base

本讲重点是传感器测量、时空对齐和工程验证。目标检测、实例分割、6D(六自由度,即三维位置加三维旋转)物体位姿估计和抓取位姿生成将在第 6、7 讲深入展开。
本讲常用缩写
本讲目标
学完本讲后,读者应该可以做到:
理解机器人为什么需要传感器,以及不同传感器分别获取什么信息; 根据任务需求选择合适传感器,并理解传感器参数对任务效果的影响; 理解传感器数据如何进入机器人系统,并转化为目标位置、目标姿态、障碍物、接触状态等任务信息; 掌握 RGB-D 相机反投影以及 camera_optical_frame到base_link的坐标转换流程;理解标定、坐标系、TF、多传感器对齐和感知误差对机器人真实执行效果的影响。
4.1 本讲主线:从“看到”到“能执行”
4.1.1 为什么需要传感器?
机器人控制器只能处理数值状态。但真实世界中的物体、光照、接触和运动,不能直接作为控制器的输入,必须先通过传感器转换成可计算的数字测量。
在本讲中,传感器输入按功能分为三类:

虽然不同传感器有不同作用,但机器人通常需要的不是“更多传感器”,而是完成任务所需的最小充分信息。例如桌面抓取通常需要目标语义、三维位置、机械臂状态和抓取反馈;室内导航通常需要障碍物、局部运动、自身位姿和地图约束。因此,选型时应先明确任务所需的观测,再判断哪些传感器能够提供这些信息。
因此,机器人需要传感器主要有四个原因:获取外部环境信息,获取自身状态信息,根据环境变化调整动作,以及为感知、决策和控制持续提供输入。没有传感器反馈,机器人只能执行预先设定的开环动作,无法判断目标是否移动、路径是否出现障碍、物体是否抓稳。
4.1.2 传感器信息如何获取?
不同传感器把不同物理现象转换成数字测量。视觉传感器提供图像、深度和点云,激光雷达提供距离、反射强度和环境结构,编码器提供关节角度、速度和轮速,IMU 提供加速度和角速度,力觉、触觉和麦克风则分别记录接触、压力与声音信息。
这些设备首先输出像素亮度、双目视差、光飞行时间、编码器计数或电桥电压等中间量,并不会直接告诉系统“杯子位于机器人前方 0.42 m”。系统还要经过标定、单位转换、滤波和状态估计,才能把测量变成任务变量。
得到这些测量后,机器人系统还需要进一步完成:
物理量
→ 传感器响应
→ 数字采样
→ 标定与单位转换
→ 去噪和时间对齐
→ 坐标转换
→ 状态估计
→ 任务变量
按处理层级看,数据先是原始测量,例如图像、深度、点云、角速度和关节读数;随后变成估计状态,例如机器人位姿、目标三维点、速度和接触状态;最后才形成服务于任务的目标,例如抓取位姿、导航航点、插入方向和安全距离。
4.1.3 传感器信息如何使用?
传感器数据进入机器人系统后,需要从原始数据中提取任务相关信息,将二维或局部测量转换为空间信息,把不同传感器统一到机器人坐标系,再提供给规划和控制模块。最终输出通常不是“某个像素”或“一帧点云”,而是目标位置、目标姿态、障碍物区域、接触状态或动作指令。
接下来我们将结合一个实际案例来讲解传感器数据流通的各个过程:点击机器人相机采集的图像,让机械臂到达对应的目标上方。
本讲 Demo 的输入是对齐后的 RGB 图、深度图、相机内参和相机外参。用户在图像中点击像素 (u, v),系统输出 base_link 坐标系下的目标点:
pixel(u, v)
  ↓ 读取鲁棒深度 Z
point_camera(X, Y, Z)
  ↓ T_base_camera
point_base(x, y, z)
  ↓ 加安全偏移和姿态
target_pose_base
这个案例虽然简单,却包含感知链路中最常见的五类问题:深度是否有效、内参是否匹配、外参方向是否正确、时间是否同步,以及目标是否满足规划和执行条件。最后一项不是单纯的感知问题,而是感知结果交给规划器之前必须经过的检查点。下面先用两个现象预览前四类问题,具体排查会在 4.7 的误差分析和 4.10 的 Demo 复盘中展开。
第一种失败来自时间不同步:相机安装在机械臂侧上方,方块位于桌面上,用户点击方块中心。彩色图像是当前帧,深度图却因缓存晚了两帧;机械臂在这两帧之间已经移动,相机视角也发生了变化。即使像素和深度分别都“看起来正确”,它们组合出的三维点也已经不属于同一物理时刻。
第二种失败来自外参方向错误:系统在 camera_optical_frame 中计算出的点是 ,数值合理、点云显示也正确,但外参文件保存的是 T_camera_base,代码却按 T_base_camera 使用。结果不会产生明显的程序异常,而是生成一个数学上合法、物理上错误的目标点。机器人感知的困难往往不在公式本身,而在公式两端的数据契约是否一致。
4.1.4 本讲整体逻辑
传感器采集数据
↓
理解数据含义
↓
提取任务信息
↓
坐标转换与标定
↓
生成可执行目标
↓
规划与控制执行
这条主线可以进一步归纳为五个检查问题。面对任何传感器问题,都按以下五问展开:
测量什么:数据对应哪个物理量?单位是什么? 何时测量:时间戳代表采集、发布还是接收时刻? 在哪里表达: frame_id是什么?坐标轴方向是什么?有多可信:是否存在噪声、偏差、延迟、缺失或低置信度? 如何服务任务:最终要转成位置、姿态、速度、力还是语义?
后文会反复使用三个概念,在这里需要提前约定好:frame 表示数据所在的坐标系,stamp 表示数据关联的时间戳,T_A_B 表示把 B 坐标系中的量转换到 A 坐标系。例如,T_base_camera 用于把 camera_optical_frame 中的点转换到 base_link。本文在需要按采集时刻对齐时,假定驱动保留了传感器采集时间;实际系统中仍需确认 stamp 是采集、发布还是接收时间。
本讲采用 ROS 常见坐标轴:base_link 通常是 x 向前、y 向左、z 向上;camera_optical_frame 通常是 z 沿镜头向前、x 向图像右方、y 向图像下方。同一个目标在不同坐标系中的数值不同,因此三维点和位姿都要同时说明坐标系、单位和时间。
4.2 机器人常用传感器:特点、参数与任务选型
本节先回答“任务需要观察什么、哪类传感器能够提供这些信息”,重点放在能力边界、关键参数和失效模式。相机的投影模型、反投影和坐标计算先在这里建立直觉,完整数学链路统一放到 4.6 展开。
4.2.1 视觉传感器
机器人视觉传感器主要包括 RGB 相机、RGB-D/深度相机和双目相机。RGB 相机输出彩色图像;RGB-D 相机同时输出彩色图像和深度图;双目相机通过左右两台相机形成视差并估计深度。
这里需要区分两个容易混淆的概念:RGB-D 描述的是“输出同时包含颜色和深度”,双目、结构光和 ToF 描述的是“深度如何测出来”。一台 RGB-D 相机可以采用双目、结构光或 ToF 原理;一套双目相机也可能只输出左右图像,把深度计算交给上层算法。
从任务角度看,RGB 相机适合目标识别、检测、实例分割、关键点检测和人机交互,能够提供颜色、纹理和语义信息,但通常不能直接给出带绝对尺度的三维位置。RGB-D 相机把颜色与深度结合起来,适合三维定位、点云生成、目标尺寸估计和近距离抓取,不过深度仍会受到材质、光照、量程和对齐误差影响。双目相机通过左右图像的像素差异估计深度,常用于导航、避障和三维重建,但在低纹理、重复纹理、遮挡边界和强反光区域容易出现匹配错误。
RGB 相机如何工作?
RGB(Red, Green and Blue)相机通过镜头把光投影到二维成像平面,每个像素记录颜色或亮度。相机只能看到二维投影:图像中两个物体大小相同,可能是物体尺寸相同,也可能是远处的大物体与近处的小物体。因此,目标检测框的中心像素不能直接作为机械臂的三维目标点,还需要深度、相机内参和外参。
RGB 图像常见失效包括逆光、低照度、反光、运动模糊、目标遮挡、自动曝光跳变和镜头污损。用于机器人闭环时,画面“看起来清楚”不是唯一标准,还要检查采集时间、端到端延迟和高速运动时的几何失真。
全局快门会同时曝光全部像素,卷帘快门则逐行曝光。相机或目标快速运动时,卷帘快门可能把直线拍成倾斜或弯曲形状,使检测、三维重建和视觉伺服产生系统偏差。

深度相机如何工作?
深度图为每个像素记录距离信息。设备输出的 depth 可能表示沿相机光轴的深度 ,也可能表示沿像素视线到表面的距离,使用前必须查阅设备和驱动定义。常见深度测量原理包括:
双目视觉:左右相机观察同一目标,通过视差恢复深度。它不主动发光,室外适应性通常较好,但依赖场景纹理和可靠匹配; 结构光:主动投射已知光学图案,通过图案形变计算深度。它适合室内近距离操作,但强阳光、多台设备相互干扰以及透明、反光材料会降低质量; ToF(Time of Flight,飞行时间):通过光的传播时间或调制相位差估计距离。理想的脉冲式测距关系为:
其中 是测量距离, 是光速, 是光往返传播时间,除以 2 是因为光经历了“发射到目标”和“目标返回传感器”两个路程。这里使用 ,避免与双目公式中表示视差的 混淆。真实 ToF 相机还会受到多径反射、环境光、边缘飞点和物体反射率影响。

双目深度的选型直觉:为什么远处更容易产生大误差?
下面的计算只用于说明工作距离、基线和匹配误差之间的关系;实际 RGB-D 反投影和坐标转换将在 4.6 统一推导。
校正后的理想平行双目相机满足:
其中 是目标深度, 是以像素为单位的焦距, 是左右相机光心之间的基线长度, 是同一空间点在左右图像中的横向视差。目标越远,视差越小;当视差已经很小时, 的匹配误差会占据很大的相对比例。
以 、 为例,目标从 移到 时,视差会从约 降到 。同样的 匹配误差,在近处约造成厘米级深度误差,在远处则可能放大到几十厘米。增大基线或焦距可以提高远距离视差,但会带来设备尺寸、遮挡和最近工作距离方面的代价,因此仍要结合视场和实际工作距离选型。
选型时需要同时看成像、几何和时序参数。分辨率决定目标和边缘能占据多少像素,提高分辨率有利于识别小目标,但会增加带宽、内存和推理延迟;帧率影响高速运动中的数据新鲜度,却通常需要更短曝光,低照度下可能增加噪声;视场角决定覆盖范围,广角相机覆盖更大,但单位角度对应的像素更少,边缘畸变也更明显。还要确认最近和最远有效距离、深度噪声与空洞率、RGB-depth 是否真正对齐,以及内参、外参和快门类型是否匹配当前安装和图像流。最后,时间戳与端到端延迟决定结果描述的是当前场景还是过去场景,即使空间标定准确,延迟也会在运动中转化为空间误差。
例如机械臂末端以 横向运动,视觉链路总延迟为 ,仅延迟就可能造成:
即约 2 cm 的位置偏差。因此,一个 4K、60 FPS 但端到端延迟为 300 ms 的相机,不一定比 720p、30 FPS、延迟 50 ms 的相机更适合实时闭环。
在任务中,视觉传感器可以用于目标识别和检测,也可以结合深度、内参和外参完成三维定位、抓取点估计和场景理解。RGB 主要提供颜色、纹理和语义,深度和点云则补充目标表面、尺寸、障碍物和空间关系。人机交互需要视觉估计人体、手势和相对距离;导航与三维重建则更多依赖双目或 RGB-D 提供的稠密或半稠密几何。
视觉传感器选型不能只比较分辨率或标称精度。应先写清任务工作距离、目标尺寸、运动速度、材质、光照、允许延迟和容错范围,再决定使用单目 RGB、双目、结构光、ToF,还是多种视觉传感器组合。
4.2.2 测距与导航传感器
LiDAR(Light Detection and Ranging,激光探测与测距)发射激光并测量返回信号,输出传感器到物体的距离。2D LiDAR 在一个平面内扫描,通常输出 LaserScan;3D LiDAR 在多个方向采样,通常输出点云。它们主要服务于导航、建图、定位和障碍物感知。
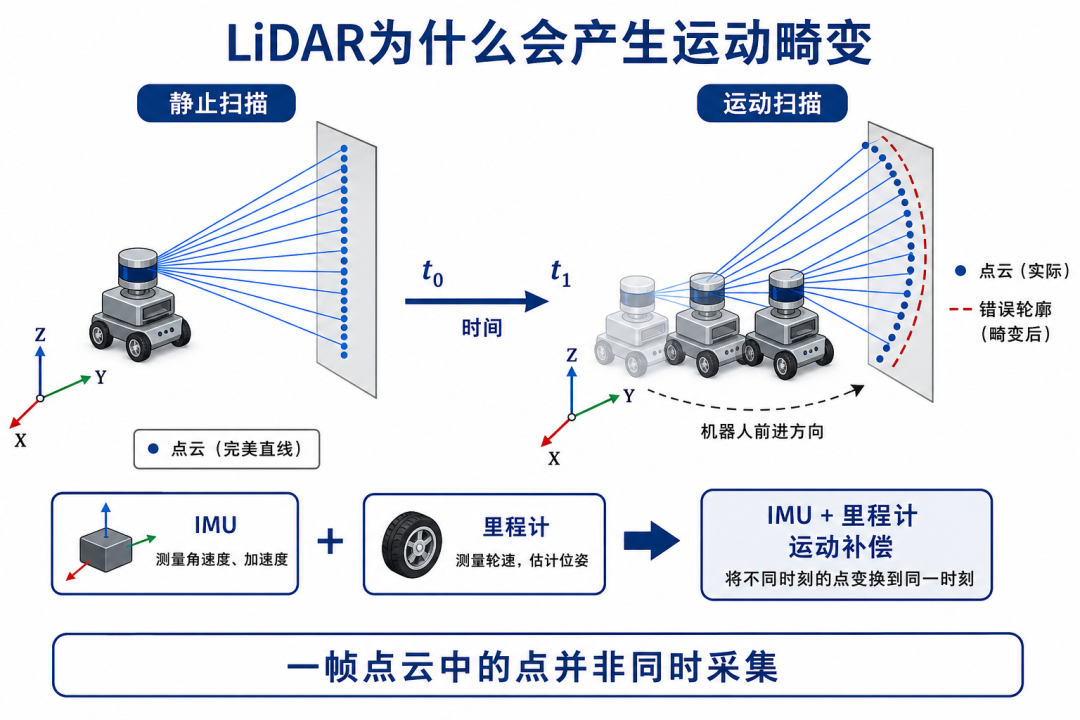
从使用边界看,2D LiDAR 结构简单、数据量小,适合平面导航和室内避障,但看不到扫描平面之外的台阶、悬空桌面和伸出障碍物。3D LiDAR 能观察立体结构,适合复杂环境和大范围感知,但数据量、算力和标定复杂度更高。旋转式 LiDAR 一帧点云不是同一时刻采集的,机器人运动时会产生运动畸变,需要结合 IMU 或里程计补偿;雨雾、玻璃、黑色吸光材料、多径反射和动态物体也会影响测量。点云更稠密不等于结果更准确,如果时间补偿或 LiDAR 到 base_link 的外参错误,稠密点云同样可能形成错误地图。
选型时应确认测距范围和近距盲区、测距精度和重复性、角分辨率与视场角、扫描频率和每秒点数。3D LiDAR 还要看线数、垂直分辨率和回波数量;反射强度可辅助区分材质,每点时间可用于运动去畸变。对于移动机器人,设备时钟、lidar 到 base_link 的外参以及是否支持硬件触发同样重要。
在任务中,2D LiDAR 主要用于室内导航、平面避障和局部定位;3D LiDAR 可用于三维建图、定位、动态障碍检测和大范围环境理解。在移动操作中,LiDAR 还可辅助检查桌沿、悬空障碍物和机械臂工作空间。
选择 2D 还是 3D LiDAR 时,先写清机器人实际包络、障碍物高度、工作距离、运动速度和允许延迟,不能只保证激光扫描平面本身不碰撞。
4.2.3 本体状态传感器
本体状态传感器主要包括编码器和 IMU。编码器用于获取关节角度、关节速度和轮速;IMU 用于获取加速度、角速度和姿态变化。二者常与机器人运动学模型结合,用于关节控制、里程计、姿态估计和多传感器定位融合。
编码器直接反映关节或轮子的相对运动,是机械臂控制和移动底盘里程计的基础;IMU 以较高频率提供角速度和比力,能补充短时间运动变化,但积分会产生漂移。二者主要描述机器人自身状态,不能单独判断外部物体的位置。还要注意,电机轴读数不一定等于末端真实位置,机械回差、柔性、负载形变和安装偏置都会影响绝对精度。
编码器需要关注分辨率、类型、减速比、零位、关节方向、回差和速度计算方式;IMU 需要关注采样率、量程、噪声、零偏、温漂、饱和、安装方向和时间戳。二者还要统一数据单位、消息频率和时间同步方式,并确认驱动提供的速度、力或姿态字段是否有效。
在任务中,编码器和 IMU 可用于机械臂关节控制、运动学计算、轮速里程计、短时间运动估计、姿态估计和跌倒检测,也常作为视觉、LiDAR 与轮速融合的本体状态输入。它们还可以帮助诊断关节异常、回差、温漂和机械安装问题。
编码器与关节状态
编码器把关节或轮子的运动转换成计数。增量编码器提供相对变化,绝对编码器可以直接给出绝对位置。
工程上需要关注分辨率和量化误差、齿轮减速比和关节侧换算、机械回差与负载形变、零位和安装偏置,以及速度究竟是硬件直接测量还是由位置差分得到。电机编码器位置也不一定等于末端真实位置。
ROS 2 中常用 sensor_msgs/JointState 表达关节名称、位置、速度和 effort。对于旋转关节,effort 通常表示力矩;对于移动关节,通常表示力。部分驱动不会提供有效的 velocity 或 effort,因此使用前还要检查数组长度和驱动文档。数组必须通过关节名称对应,不能假设不同节点中的数组顺序永远一致。
编码器读数还需要与机械现实区分。电机轴安装编码器时,控制器知道电机转过了多少,却不一定知道减速器输出端、连杆和末端真实位姿。齿轮回差会使正向接近和反向接近同一个角度时产生不同末端位置;柔性连杆会在负载变化时发生形变;夹爪电机电流上升可能表示抓住了物体,也可能表示夹爪卡住。
因此“关节状态正确”通常只能说明控制接口内部自洽。要验证机械臂的绝对定位能力,还需要外部视觉、测量治具或高精度跟踪设备。
IMU(Inertial Measurement Unit,惯性测量单元)
IMU 通常包含三轴陀螺仪和三轴加速度计,有些设备还包含磁力计。陀螺仪测量绕各轴旋转的角速度,加速度计测量比力;IMU 不会直接给出机器人在世界坐标系中的位置。角速度积分可以估计姿态变化;加速度计测得的比力经过姿态变换、重力补偿和偏置校正后,才能积分估计速度与位移。积分过程中仍会不断累积噪声和残余偏差,因此通常需要结合视觉、LiDAR、轮速或 GNSS(Global Navigation Satellite System,全球卫星导航系统)。
关键指标包括采样率、量程、噪声密度、随机游走、零偏稳定性、温漂、饱和和时间戳质量。安装方向写错或重力处理错误,会导致姿态和速度估计迅速发散。
理解 IMU 的一个简单方法是观察静止数据。机器人静止在水平桌面时,理想陀螺仪输出接近零,而加速度计不会三个轴都为零,它通常会测到与重力相关的约 比力。具体正负方向取决于消息定义和传感器安装方向。如果静止时加速度模长远离 ,应先检查单位、量程和标定,而不是直接调滤波器参数。
再让机器人绕某一轴缓慢旋转,可以检查陀螺仪轴方向是否符合 REP-103 的右手规则。很多系统“能运行但越走越偏”,根因是 IMU frame 配错、角速度单位混用或把含重力的加速度当成世界坐标系线加速度。

4.2.4 接触传感器
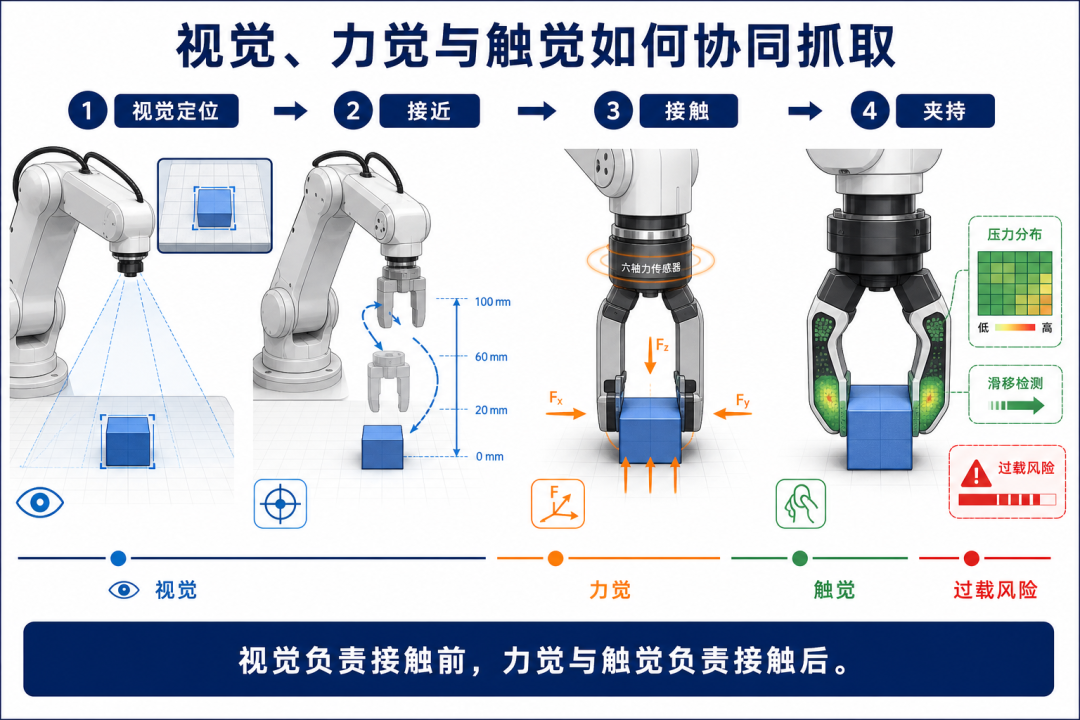
接触传感器主要包括六维力/力矩传感器和触觉传感器。六维力/力矩传感器输出三轴力与三轴力矩组成的六维测量(wrench);触觉传感器测量局部压力、接触位置、形变和滑动。它们补充视觉无法直接判断的接触状态。
六维力/力矩传感器通常安装在腕部或工具接口,适合测量工具与环境的整体作用力;指尖和夹爪触觉更接近局部接触,可判断接触区域、压力分布和物体是否滑动。视觉适合接触前定位,力觉和触觉则适合接触后的闭环调整与成功判断。接触测量会受到工具重力、安装预紧力、材料老化、线缆弯折、温漂和表面污染影响,单一力阈值也不能区分“抓住物体”和“夹爪卡住”。
选型时,六维力/力矩传感器需要关注力量程、力矩量程、分辨率、采样频率、零点漂移、过载能力和安装坐标系;触觉传感器需要关注压力范围、触觉单元(taxel)密度、覆盖面积、采样频率、响应延迟和安装预紧力。二者还要评估噪声、温漂、标定方式、耐久性,以及与控制周期的同步关系。
量程过小会在碰撞或快速插入时饱和,量程过大又会牺牲小力分辨率;触觉密度很高但延迟过大时,也可能在检测到滑动之前已经掉落物体。
在任务中,接触传感器主要用于插拔、插孔搜索、精密装配、柔顺控制、打磨、表面跟随、抓取成功判断和滑动检测,也可用于碰撞检测、接触安全以及物体硬度、形状和局部接触状态识别。
运行前先完成空载置零、工具质量和重心补偿,确认传感器坐标系、力/力矩单位、过载保护和滤波参数。
以插头插入插座为例,视觉可以把插头移动到插孔附近,但毫米级位置误差和角度误差仍可能导致插头顶在面板上。此时继续执行预设轨迹会快速增大接触力。更合理的策略是:视觉负责粗定位,接触后切换为低速柔顺控制,利用横向力判断偏差方向,通过小范围搜索找到插孔,再根据轴向力和插入深度判断是否成功。
触觉同样不能只依赖单一阈值。夹爪力增大可能表示抓住物体,也可能是两个指尖互相碰到;压力分布稳定但物体正在缓慢滑动时,单帧触觉图像也可能误判成功。可靠判断通常组合夹爪开度、驱动电流、压力分布变化、视觉跟踪和抬升后的物体运动。
4.2.5 交互传感器
交互传感器主要包括单麦克风和麦克风阵列。它们把声音转换为音频数据,为语音指令、声源定位、异常声音检测和设备状态监测提供输入。
从使用边界看,单麦克风结构简单,适合采集语音和环境声音,但难以直接判断声源方向;麦克风阵列可以利用多个阵元之间的时间差估计声源方向,并与视觉结合完成多模态交互。远场语音容易受到背景噪声、混响、机器人电机声和扬声器回声影响,从唤醒、识别到指令确认也存在端到端延迟,因此低置信度结果不能直接转换为危险动作。
选型时需要同时考虑采样率、位深、通道数、频带范围、信噪比、灵敏度、动态范围和最大声压级;麦克风阵列还要看阵元数量、间距和几何布局,以及有效拾音距离、声源定位角度误差、混响适应性和从音频采集到指令确认的总延迟。
阵元数量增加通常能改善方向估计,但也会提高数据量和计算量;阵元间距过大可能产生空间混叠,过小则会降低低频方向分辨率。
在任务中,交互传感器可用于语音唤醒、语音指令、自然语言交互、声源方向估计和说话人位置提示,也可用于碰撞声、报警声、设备异响检测,以及电机、风扇和机械结构的运行状态监测。
4.2.6 传感器任务选型表
选型时优先从任务的空间范围、精度、速度、材质、光照、安全和预算约束出发,而不是从设备型号出发。
一个可操作的选型过程是先写“任务失败条件”,再选择传感器。例如目标是把随机摆放的纸盒放入周转箱,失败条件包括看不到纸盒、三维位置误差过大、抓取后滑落和箱内空间不足。由此可以推导:RGB 提供目标语义,Depth 提供三维位置,编码器提供机械臂状态,夹爪电流或触觉确认是否抓住;如果现场存在透明包装,还应准备基于桌面平面、双视角或固定抓取高度的降级方案。
这种从失败条件反推观测需求的方法,比先购买设备再寻找用途更符合工程实践。最终选型文档还应写明“哪些状态当前无法观测”,因为不可观测状态往往就是系统部署后的主要风险。
完成传感器选型后,下一步不是立即控制机器人,而是确认这些设备的数据怎样经过驱动和中间件进入系统。
4.3 传感器数据如何进入机器人系统?
4.3.1 从物理世界到数据流
真实世界
↓
传感器采样
↓
驱动程序
↓
机器人中间件消息
↓
感知算法处理
↓
任务相关信息
↓
规划与控制模块
这条链路表达了一个基本事实:规划器和控制器通常不直接读取传感器的电信号,而是接收经过采样、驱动、通信和算法处理后的结构化结果。每一层解决不同问题,也可能引入新的误差。
传感器采样阶段还可以进一步分为模拟前端、模数转换、固件处理和设备时间戳。例如相机先完成曝光和像素读出,深度相机还可能在设备内部计算视差、滤波和对齐;IMU 则以较高频率采样陀螺仪和加速度计。设备最终输出的已经不是原始物理现象,而是经过硬件测量模型处理的数字结果。
以深度相机为例,硬件完成曝光和深度计算后,驱动可能还要执行对齐、滤波和格式转换,然后才把消息发布到 ROS 2(Robot Operating System 2)。订阅节点收到消息时,系统墙钟时间(wall-clock time)可能已经比采集时刻晚几十毫秒。如果开发者在回调中用 now() 重新打时间戳,原始采集时刻就永久丢失,后续 TF 查询也只能使用错误时间。
ROS 2 中,驱动通常作为 publisher(发布者)发送消息,算法节点作为 subscriber(订阅者)接收消息;需要组合 RGB、Depth、IMU 等数据时,还会使用 message_filters 按时间戳同步。ROS 2 通常通过 DDS(Data Distribution Service,数据分发服务)传输数据,并使用 QoS(Quality of Service,服务质量)决定可靠性、队列长度和历史消息策略。
所以调试传感器链路时,不应只运行 ros2 topic echo 看数值,还要确认时间戳由设备、驱动还是应用节点生成,多台计算机的系统时钟是否同步,驱动是否在发布前缓存了若干帧,图像转换、神经网络推理和消息传输各用了多久,以及下游使用的是最新一帧还是队列中较旧的帧。
这些问题决定系统看到的是“现在的世界”还是“几十到几百毫秒前的世界”。

4.3.2 常见数据形式与接口字段
上一小节说明了数据如何从物理设备进入 ROS 2。实际排查时,先确认数据对象表达的物理量,再检查消息是否带齐时间、坐标系、单位和有效范围。下表把常见数据对象与最值得检查的字段放在一起,后文会直接沿用这些字段。
sensor_msgs/Image | header)、图像高度(height)、图像宽度(width)、编码格式(encoding)、每行字节数(step) | |
sensor_msgs/CameraInfo | header)、分辨率(height/width)、畸变系数(D)、内参矩阵(K)、校正旋转(R)、投影矩阵(P) | |
sensor_msgs/PointCloud2 | header)、字段布局(fields)、每点字节数(point_step)、每行字节数(row_step)、是否稠密(is_dense) | |
sensor_msgs/LaserScan | header)、距离数组(ranges)、反射强度(intensities,可选)、扫描角度(angle_min/angle_max)、角分辨率(angle_increment)、有效量程(range_min/range_max)、时间增量(time_increment)、扫描周期(scan_time) | |
sensor_msgs/Imu | header)、姿态(orientation)、角速度(angular_velocity)、线加速度(linear_acceleration)、姿态协方差(orientation_covariance)、角速度协方差(angular_velocity_covariance)、线加速度协方差(linear_acceleration_covariance) | |
sensor_msgs/JointState | header.stamp)、关节名称(name)、位置(position)、速度(velocity)、力或力矩(effort) | |
geometry_msgs/WrenchStamped | header)、三轴力(wrench.force)、三轴力矩(wrench.torque) | |
tf2_msgs/TFMessage | transforms[])中每项的父坐标系(header.frame_id)、子坐标系(child_frame_id)、平移(transform.translation)、旋转(transform.rotation)、时间戳(header.stamp) | |
geometry_msgs/PointStamped | header)、三维坐标(point.x/y/z) | |
geometry_msgs/PoseStamped | header)、位置(pose.position)、方向四元数(pose.orientation) |
4.3.3 原始数据为什么不能直接控制机器人?
前面列出了数据形式和消息字段,但“消息存在”不等于“可以执行”。本小节进一步说明原始数据还缺少哪些任务条件,以及它们如何被转换成控制器可以使用的目标。
原始传感器数据与控制器需要的目标之间存在明显差距。RGB 图像只有像素,检测框不能直接说明目标距离相机多远;深度图需要结合像素坐标和 fx、fy、cx、cy 才能反投影成三维点;点云通常仍在相机或雷达坐标系下,需要通过外参和 TF 转到 base_link、map 或其他任务坐标系。与此同时,传感器数据可能存在噪声、延迟、缺失和单位错误,控制器最终需要的是经过筛选的目标位姿、关节状态、速度、力或轨迹,而不是整张图像或未经处理的点云。
以“点击图像让机械臂到达目标上方”为例,原始输入必须经过:
RGB 图像中的目标像素 (u, v)
↓ 读取并过滤邻域深度
camera_optical_frame 三维点 point_camera
↓ 外参 / TF 坐标转换
机器人基座坐标系三维点 point_base
↓ 姿态、偏移、可达性和碰撞检查
可执行目标位姿 target_pose_base
↓ 轨迹规划和安全限制
机械臂运动
这条链路中的任何一步失败,都不应该继续向下执行。例如目标深度无效,应请求重新感知;TF 在图像时间戳处不可用,应等待或丢弃该帧;目标超出工作空间,应拒绝规划,而不是把数值强行截断后继续运动。
每条数据都需要上下文。
时间戳用于回答“测量发生在何时”。不要用回调函数中的当前系统时间替代传感器采集时间,否则高速运动时会产生位置错位。
frame_id用于回答“数据在哪个坐标系表达”。一个三维点只有数值而没有 frame,就无法安全地交给规划模块。
测量还应说明可信程度和有效状态。例如轮速在干燥地面短时间内稳定,在光滑地面急加速时却可能打滑;视觉定位在纹理丰富区域可靠,在白墙前可能失效。系统需要结合传感器状态、重复测量和任务阈值决定接受、降级还是拒绝这条数据。
除了时间戳、坐标系和不确定性,还应明确单位、编码、有效范围和无效值。例如深度图编码可能是 16UC1,以毫米或设备刻度存储;也可能是 32FC1,以米存储。只有结合驱动说明和深度 scale 才能正确解释数值。
工程上需要关注 QoS 的 reliability(best_effort 或 reliable)、history/queue depth、durability,以及 deadline/liveliness 是否监控更新周期和节点存活。同时还要确认图像是否通过 image_transport 压缩,以及压缩是否引入不可接受的延迟或深度精度损失。
原始数据必须能够记录和复现。
一次可复现实验至少应保存 rosbag2(ROS 2 数据录包)或等价原始数据、相机内参 YAML、静态和动态 TF、软件版本与启动命令、图像分辨率、帧率、曝光和深度尺度、机器人 URDF、关节零位与末端工具配置,以及标定时间、安装状态和验证误差。
仅保存最终截图无法重现感知问题。原始数据、时间戳和 TF 才是后续复盘的证据。
因此,传感器结果进入控制器前至少要通过五项检查:数据是否有效、时间是否新鲜、单位是否统一、坐标系是否明确、目标是否满足任务与安全约束。任意一项不满足,都应停止执行、记录原因并触发重新感知或降级策略。
到这里,数据流的输入侧已经明确:传感器消息不仅有数值,还必须带有时间、坐标系、单位和有效性。下一节转向输出侧,讨论感知算法应向任务模块提供哪些变量。
4.4 感知结果如何服务机器人任务?
本节讨论的是“算法处理之后要交付什么”,而不是再次介绍传感器本身。重点是把图像、深度、点云和本体状态整理成带有接口契约的任务变量。
4.4.1 常见感知输出
感知算法不是简单地把图像换成一个“答案”,而是逐层提取语义、几何、状态和不确定性。
语义和二维输出包括目标类别、检测框、分割掩码、中心点和关键点。检测框适合快速定位,却不能准确表示轮廓;分割掩码可以统计目标深度、生成点云并排除背景。三维输出包括目标深度、目标点云和目标位姿。点云还能进一步计算中心、法向、尺寸和表面形状,但位姿必须同时说明坐标系以及位置和方向的表示方式。
执行模块还需要可抓取区域、障碍物区域、接触状态和运动状态。所有输出都应附带置信度、协方差、有效性标志、遮挡比例和数据年龄,供系统决定接受、降级还是拒绝。第 6、7 讲会展开检测、分割、点云处理和 6D 位姿估计;本讲只关注这些输出怎样满足时间、坐标和质量约束。
4.4.2 感知输出与任务输入
感知输出通常不能直接作为规划器输入,中间还需要深度读取、坐标变换、滤波、姿态补偿、可达性检查和任务规则。可以用下表理解从“感知结果”到“可执行变量”的转换:
grasp_pose | |||
odombase_link 位姿 | |||
感知模块输出给规划和控制模块时,必须明确一份接口契约:
数据类型和单位; stamp和frame_id;位置和旋转的表示方式; 有效范围、置信度和无效值处理; 更新频率、最大允许延迟和数据过期时间; 目标不可达、感知失败或传感器缺失时的降级行为。
例如 target_pose_base 不能只约定“七个数”,还要明确单位为米、四元数顺序为 x,y,z,w、坐标系为 base_link、时间戳对应哪一帧图像,以及目标多久后视为过期:
message: geometry_msgs/PoseStamped
frame_id:base_link
position_unit:meter
quaternion_order:[x,y,z,w]
source_stamp:synchronized_rgbd_stamp
max_age_ms:150
valid_workspace:
x:[0.10,0.45]
y:[-0.30,0.30]
z:[0.02,0.40]
on_invalid:stop_and_request_reperception
这种契约把隐含假设变成可以测试的条件。控制器收到目标后先检查 frame、时间、单位、工作空间和碰撞约束,而不是默认上游永远正确。对于真实机器人,拒绝一条不完整或过期的目标,通常比“尽量执行”更加安全。
4.4.3 不同任务对感知结果的要求
不同机器人任务需要的不是同一种“高精度感知”,而是与动作决策直接相关的变量。抓取关注目标位置、抓取姿态、夹爪宽度、表面法向和可达性;导航关注障碍物位置和范围、局部地图、机器人位姿、速度与可通行区域;装配关注零件相对位置、插入方向、旋转误差、接触力和插入深度。人机交互还需要语音、人体位置、手势、身份、安全距离和交互状态;场景理解需要物体类别、空间关系、容器区域、障碍物和不确定性;移动操作则必须同时处理底盘、机械臂、环境几何以及目标相对于 base_link 和末端的位姿。
评估感知系统时,应使用任务指标而不是只看算法指标。例如检测 mAP(mean Average Precision,平均精度均值)很高,不代表抓取点位置足够准确;深度平均误差很小,也不代表透明物体和目标边缘处没有危险离群值。最终验收应回答:输出是否在规定时间内到达、坐标是否正确、误差是否小于动作容错、失败时是否能够停止或降级。
当单一传感器无法稳定提供这些任务变量时,问题就从“一个模块输出什么”转向“多路观测如何共同解释同一个状态”。下一节专门处理这些观测之间的时间、空间和职责对齐。
4.5 多传感器数据对齐与融合
这里不再重复各类传感器的功能介绍,而是沿用上一节的任务变量,说明多路观测如何在同一时间、同一坐标系和明确的职责分工下组合起来。
4.5.1 为什么需要多传感器融合?
单一传感器通常只观察世界的一部分:相机提供纹理和语义但受光照影响;LiDAR 提供几何但语义较弱;IMU 高频但会漂移;编码器稳定但无法观察外部打滑;力觉能确认接触但只有接触后才产生信号。
融合的目标不是简单拼接数据,而是在统一的时间和坐标系下,利用不同传感器的互补性得到更稳定的状态估计。换句话说,融合首先要求各路数据在时空上能够互相解释。
4.5.2 时间对齐
时间字段至少有四种含义:采集时刻是物理测量真正发生的时间,发布时间是驱动发布消息的时间,到达时刻是订阅节点收到消息的时间,处理完成时刻则是算法产生输出的时间。做多传感器对齐时,真正需要比较的是测量发生的时间,而不是消息到达或处理完成的时间。
常见的时间同步方法包括硬件触发、PTP、NTP、软件匹配和插值。硬件触发让多个设备共享触发信号;PTP(Precision Time Protocol,也称 IEEE 1588)适用于支持该协议的网络设备;NTP(Network Time Protocol)适合一般计算机时钟同步,但精度会受到网络延迟影响;软件匹配根据时间戳执行精确同步或近似同步;插值则把高频 IMU、JointState 对齐到图像或 LiDAR 的参考时刻。
考虑一个移动机器人以 横向运动。RGB 和 Depth 时间相差 时,仅由时间差产生的空间错位约为:
即 4 cm。静态拍摄标定板时很难发现这一问题,但在动态障碍、视觉伺服或移动抓取中会直接破坏几何一致性。
同步还需要区分“频率相同”和“时刻相同”。两路相机都标称 30 FPS,并不保证它们同时曝光;它们可能有固定相位差,甚至时钟速率略有不同而逐渐漂移。严格的多相机三维重建或高速操作应优先使用硬件触发;软件近似同步更适合无法硬同步、且运动速度较低的场景。
对于 200 Hz IMU 和 30 Hz 图像,不应简单取离图像最近的一条 IMU。视觉惯性系统通常需要图像间隔内的整段 IMU 测量进行积分。

4.5.3 空间对齐
每个传感器都有自己的 frame。空间对齐需要已知外参,例如:
T_base_camera
T_base_lidar
T_base_imu
T_wrist_ft
外参既包括平移,也包括旋转。只测量安装位置而忽略姿态,或把 T_A_B 当成 T_B_A,都会造成明显错误。

4.5.4 传感器职责对齐
空间和时间对齐后,还必须明确不同数据在任务中的含义。RGB 主要回答“是什么、外观如何”,depth 主要回答“离传感器多远”,LiDAR 主要回答“环境结构和障碍物在哪里”;force/torque 用于判断是否接触和受力大小,tactile 用于判断局部接触和夹持稳定性,IMU 与编码器则描述机器人如何移动以及当前处于什么状态。
融合前需要写清每种传感器负责回答什么问题。以“轮速 + IMU + 视觉定位”为例,轮速提供连续的平面移动,IMU 补充高频转动,视觉提供环境中的位置参考。视觉暂时丢失时,系统仍可依靠轮速和 IMU 短期运行;视觉恢复后,再用环境参考修正逐渐积累的漂移。
但融合不是把三个有问题的传感器自动变成一个正确结果。若轮速和视觉来自同一里程计源,却被当成两条独立观测重复融合,滤波器会高估信息量;若 IMU 外参方向错误,融合器会稳定地得到错误姿态;若全局定位可能发生跳变,却被直接用于要求连续输出的底层控制,机器人可能突然产生大速度指令。
因此,融合前先列出每个观测的来源、frame、频率和延迟,再确认它们是否真正提供了相互补充的信息。
4.5.5 常见融合组合
融合输出仍然要说明时间、frame、有效状态和可信程度。对齐错误不会因为加入更多传感器自动消失,反而可能形成更稳定但错误的结果。前面已经建立了多传感器融合的通用原则,下面选择 RGB-D 抓取作为代表性案例,具体推导“像素 → 相机三维点 → 机器人坐标”的几何链路。
4.6 相机原理与坐标转换
4.6.1 为什么重点讲相机?
相机是机器人最常用的外感知传感器之一,目标识别、检测、分割和视觉抓取通常都从图像开始。但图像中的像素只表示二维投影,不能直接作为机器人目标点。要得到真实空间位置,必须联合使用深度、相机内参、相机外参和坐标转换。
本节选择 RGB-D 相机作为贯穿例子,是因为它能把“图像像素→相机三维点→机器人基座目标点”的链路完整展示出来。同样的时间、坐标和标定原则也适用于双目、LiDAR 和其他三维传感器。
下面先定义图像坐标和相机内参,再写出投影与反投影公式,避免只记公式却不知道每个量属于哪个空间。
4.6.2 图像坐标系
图像中的像素点写作 : 表示横向坐标,向图像右侧增大; 表示纵向坐标,向图像下方增大;原点通常位于左上角。访问数组时常写作 image[v,u],因为数组索引顺序是“行、列”,这与数学表达 相反,是常见错误来源。
图像坐标系只说明像素位于哪一行、哪一列,不包含真实长度单位。两个相邻像素在空间中相距多少,取决于焦距、目标深度和成像分辨率。
接下来先描述“空间点如何投影成像素”,再反过来解决机器人真正需要的问题:已知像素和深度,如何恢复相机坐标系中的三维点。
4.6.3 相机内参
相机内参描述相机坐标系中的光线如何投影到像素平面。其中, 和 是分别沿 x、y 方向、以像素为单位表示的焦距, 和 是主点的横向和纵向像素坐标,畸变参数则描述真实镜头偏离理想针孔模型的程度。
内参矩阵写为:
内参与图像分辨率绑定。图像缩放、裁剪或更换相机 stream 后,必须读取匹配当前图像的 CameraInfo,不能直接复用旧分辨率的参数。
针孔相机模型
设相机坐标系下三维点为 。针孔模型先做透视除法:
再通过内参矩阵投影到像素:
这里的“焦距以像素为单位”容易让初学者困惑。镜头物理焦距通常以毫米表示,而 已经结合了传感器像元尺寸和图像采样,是投影方程直接使用的参数。更换输出分辨率时,物理镜头没有变化,但像素坐标尺度可能改变。因此应优先从匹配当前图像的 CameraInfo 读取 ,不能假设所有参数都可以直接按比例缩放。
以 图像为例,假设 、、。像素 位于主点附近,对应相机 z 轴方向;像素 比主点向右 。若深度为 ,后者在相机 x 方向的位置为:
也就是相机光轴右侧约 10 cm。这个计算把像素偏移、焦距、深度和真实空间距离联系起来。

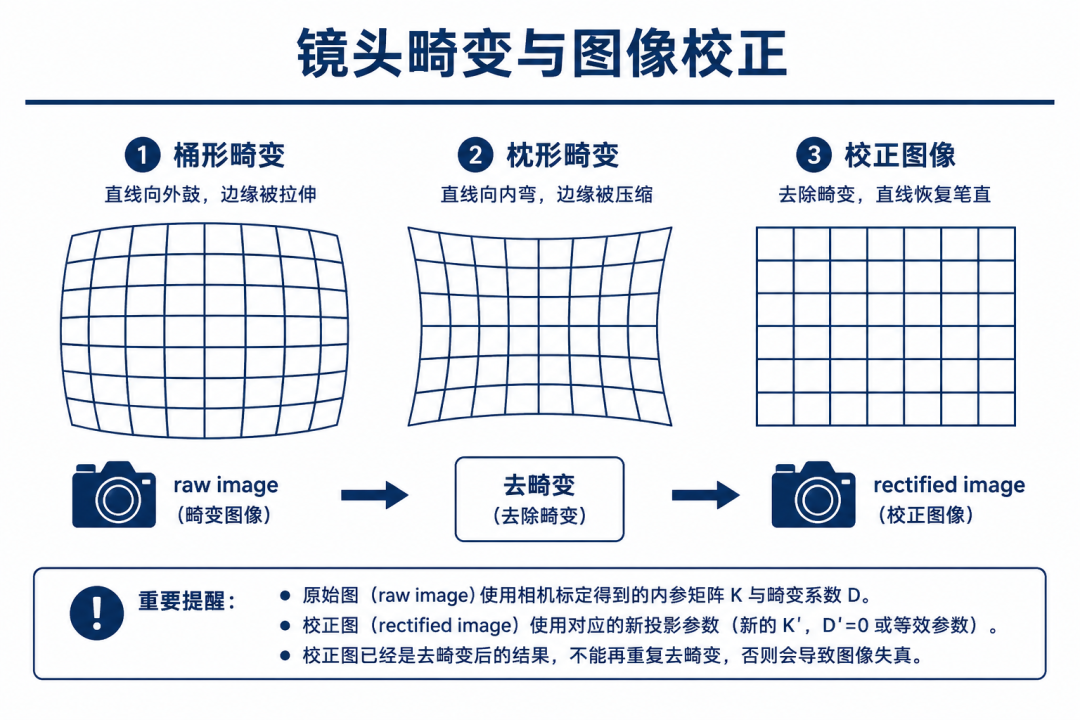
镜头畸变与图像校正
真实镜头不完全符合针孔模型。常见针孔相机使用径向和切向畸变模型,鱼眼相机常使用 equidistant 模型。raw image(原始图像)带有镜头畸变,通常结合 K 和畸变参数 D 使用;rectified image(校正图像)已经根据标定参数校正,通常使用投影矩阵 P 中的有效焦距和主点。两者不能混用:不能对已校正像素重复去畸变,也不能给 raw 像素直接套用 rectified 参数。
4.6.4 深度 Z
深度 用于恢复某个像素对应的三维位置。使用前必须确认单位是米、毫米还是设备定义的 depth unit,0、NaN 或 Inf 是否表示无效深度,depth 表示的是沿相机 z 轴的轴向深度还是沿像素视线的距离,RGB 与 depth 是否已经完成空间对齐和时间同步,以及透明、反光、黑色或强吸光物体是否会产生空洞和飞点。
目标像素处没有有效深度时,不应返回零坐标或继续执行。更稳妥的方法是在目标 mask 或邻域内过滤无效值,再取中位数或局部表面点。
4.6.5 RGB-D 反投影
这里的“匹配”必须具体到图像流:若 depth 已重投影到彩色图,应使用对齐后彩色图对应的有效内参;若使用原始 depth 图,应使用深度相机自己的内参。不能用彩色图像的 (u,v) 直接索引未对齐的深度图,也不能把 raw 图的 K 与 rectified 像素混用。
以下公式只适用于已经去畸变、且与所用内参匹配的像素 ,并且深度 表示相机 z 轴方向的轴向深度:
深度读取的鲁棒处理
不要直接相信单个像素。检测框中心可能落在空洞、背景或反光区域。推荐顺序是:
在目标 mask 内采样; 剔除 0、NaN、Inf 和范围外深度; 使用中位数或截断均值; 对局部点云做离群点过滤; 必要时拟合局部平面或选择可见表面点; 无有效深度时返回失败,而不是输出零坐标。
还要确认深度尺度。例如 uint16 深度图常以毫米或设备 depth unit 表示,必须转换为米。

4.6.6 从 camera_optical_frame 到 base_link
反投影得到的是 camera_optical_frame 中的 point_camera,而机器人规划和控制通常需要 base_link 中的 point_base。两者之间依赖相机外参:
点使用齐次坐标 。这里先固定变换记号,再看光学坐标系与 base_link 的轴向关系和一个数值例子。为简化记号,后文仍将 optical frame 中的点写作 point_camera。
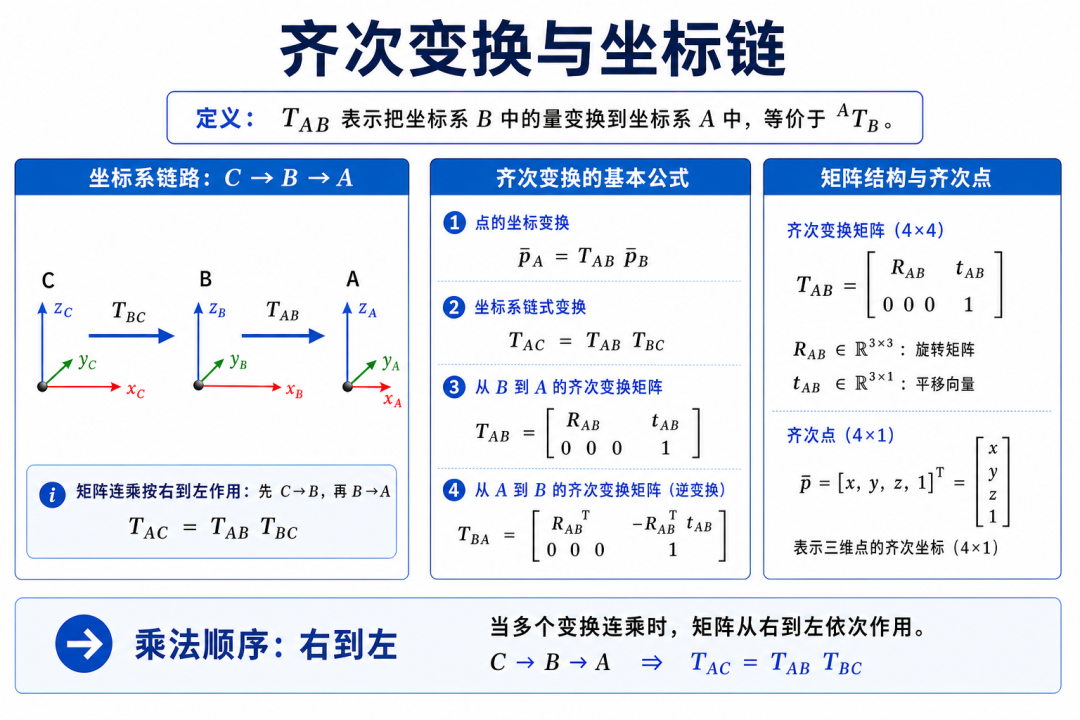
齐次变换
刚体变换由旋转 R 和平移 t 组成:
本文统一采用记号 :它把 B frame 中的量转换到 A frame。部分教材也写作 ,二者在本文中含义相同;全文不再使用容易产生上下标方向歧义的 。
逆变换为:
下面使用符合 ROS 常见轴向约定的例子。相机光学坐标系 x 向右、y 向下、z 向前;base_link 的 x 向前、y 向左、z 向上。忽略相机自身倾角时,从 optical frame 到 base_link 的旋转可写为:
若相机光心位于 base_link 前方 、左侧 、上方 ,相机测得 ,则:
这个结果表示目标位于 base 前方 0.80 m、右侧 0.05 m、上方 0.42 m。真实安装还可能包含俯仰、偏航和滚转,不能只套用上述固定轴变换。若转换后发现所有目标的 base z 坐标都随相机深度大幅增长,应优先怀疑 optical frame 旋转没有包含在变换中。
矩阵链调试建议从一个已知方向开始:在相机正前方放置目标,理论上 point_camera 应接近 [0,0,Z];转换到 base 后,点应该落在机器人前方,而不是地下、背后或远高于相机。一个直观的已知点测试往往比打印整块矩阵更容易发现方向错误。
坐标链排错时,优先检查变换方向是否写反、代码使用的行/列向量约定是否与公式一致、齐次坐标最后一维是否正确、平移和点坐标的单位是否统一,以及外参是否对应实际的 camera_link 或 optical frame。还要确认图像和 TF 来自同一时刻。
4.6.7 从三维点到可执行目标
坐标转换得到的 point_base(即位置向量 )只回答“目标点在哪里”,还不能直接作为机械臂指令。机械臂末端需要一个完整位姿:位置决定末端到哪里,旋转决定夹爪以什么方向接近目标。完整目标通常写成:
target_pose_base = [x, y, z, qx, qy, qz, qw]
其中前三项是 base_link 坐标系下的位置,后四项是表示末端方向的单位四元数。把三维点变成可执行目标,可以按下面的过程完成。
第一步:确定任务点。
反投影点可能位于物体表面、检测框中心或点击位置,并不一定就是末端最终到达的位置。到达演示通常在目标点上方增加安全偏移:
例如桌面目标上方保留 ,可以在 base_link 中设置 。抓取任务还要根据夹爪长度、目标尺寸和抓取点位置计算工具中心点,而不是让末端坐标系原点直接落到物体表面。
第二步:生成末端姿态。
姿态可以来自任务固定方向、物体位姿、表面法向或抓取算法。桌面到达任务可以使用固定的“夹爪朝下”姿态;侧面抓取则需要让夹爪接近方向对准物体侧面。表面法向只能确定一个接近轴,还要指定夹爪在表面切平面内的方向,才能得到完整旋转。base_link 坐标系下的位置 与旋转 组合成目标变换:
再将旋转矩阵转换为控制接口要求的四元数,就得到 target_pose_base。
第三步:检查感知结果。
发送目标前检查深度是否有效、时间戳是否过期、frame_id 是否正确、位置单位是否为米,以及目标点是否仍对应当前场景。任何一项失效,都重新感知,不继续使用旧目标。
第四步:检查机器人是否能够到达。
运动规划模块根据目标位姿求解逆运动学,并检查工作空间、关节限位、自碰撞、环境碰撞和末端工具尺寸。三维点位于机械臂附近,不代表带有指定姿态的末端一定可达;位置可达但姿态不可达时,也需要更换接近方向或安全偏移。
第五步:生成并执行运动。
规划通常不是从当前位置直接冲向目标点,而是生成“当前位姿 → 预目标位姿 → 任务位姿 → 撤离位姿”的轨迹,并加入速度、加速度和力限制。本讲 Demo 停在预目标位姿:先显示 point_base 和 target_pose_base,安全检查通过后,再低速移动到目标上方,不直接执行抓取。
完整链路可以写成:
point_base
→ 加入工具偏移和安全高度
→ 确定末端旋转
→ target_pose_base
→ 数据有效性检查
→ 逆运动学与碰撞检查
→ 轨迹规划
→ 低速执行或拒绝目标
相机几何给出了理想计算链路,但真实任务的误差会从图像、深度、时间和外参逐层传播,下一节将按层分析这些失败来源。
4.7 感知误差与任务失败
本节沿着上一节已经建立的计算链路,从误差来源反向排查任务失败。先区分误差的性质,再按图像、深度、坐标转换和系统组合逐层定位。
先区分误差性质
传感器系统常同时存在多种误差:随机噪声表现为多次测量围绕真实值波动,系统偏差表现为测量长期偏向某一方向,量化误差来自有限分辨率,漂移则会随时间和温度变化。除此之外,还要考虑描述过去状态的延迟、偶发的离群值,以及无深度、丢帧或 TF 不可用造成的缺失值。
这里要把两个维度分开:噪声、偏差、漂移、延迟、离群值和缺失值描述误差的性质;图像、深度、坐标转换和系统组合描述误差出现的位置。前者决定采用滤波、补偿还是重采样,后者决定从哪一层开始排查。简单低通滤波可以减小随机噪声,却不能修复错误外参;过强滤波还会增加延迟。
4.7.1 图像层误差
图像层常见误差包括图像模糊、曝光异常、光照变化、目标遮挡、检测框偏移和 segmentation mask 分割不准。它们会使后续深度读取落到背景、边缘或错误物体上。即使深度和外参完全正确,错误像素仍会生成错误三维点。
排查图像层问题时,应保存原始图像、检测框、mask 和置信度,检查失败最早出现在哪一帧、哪个区域,而不是只观察机械臂最终是否抓到。
4.7.2 深度层误差
深度层常见问题包括随机噪声、单位或 scale 错误、无效空洞、边缘飞点、RGB-depth 未对齐,以及透明、反光和黑色材质导致的异常测量。单个像素的错误可能达到背景距离,因此应优先使用 mask 内或邻域内的鲁棒统计。
单位错误通常产生数量级异常,例如将深度数组中的数值 600(原本表示 )直接当作 ;RGB-depth 未对齐则更容易产生与目标边界相关的方向性偏差。两类问题现象不同,不能都用低通滤波处理。
4.7.3 坐标转换层误差
坐标转换层常见问题包括内参不匹配、外参不准确、T_base_camera 与 T_camera_base 写反、坐标轴方向理解错误、齐次矩阵乘法顺序错误,以及把 camera_link 数据误当成 camera_optical_frame 数据。
这类错误往往不会触发程序异常,因为错误矩阵仍能输出合法数字。应使用相机正前方、桌面已知点等可预测位置验证方向,并在 RViz/Open3D 中同时显示 camera、base 和目标点。
4.7.4 系统层误差
系统层误差来自多个正确模块之间的错误组合,包括时间戳不同步、TF 树断裂、frame 名称不一致、QoS 队列积压、传感器安装松动、目标不可达、夹爪姿态不合理和运动规划碰撞。
典型现象是静态目标定位正确,机器人运动后误差快速增大。这时应优先检查图像、关节状态与 TF 的采集时间,而不是重新拟合一个静态外参补偿量。
4.7.5 误差传递链路
图像和检测误差 + 深度误差
→ 反投影误差
时间不同步误差 + 外参和 TF 误差
→ target_pose 误差
→ 运动学与机械误差
→ 抓偏、抓空、碰撞或损坏物体
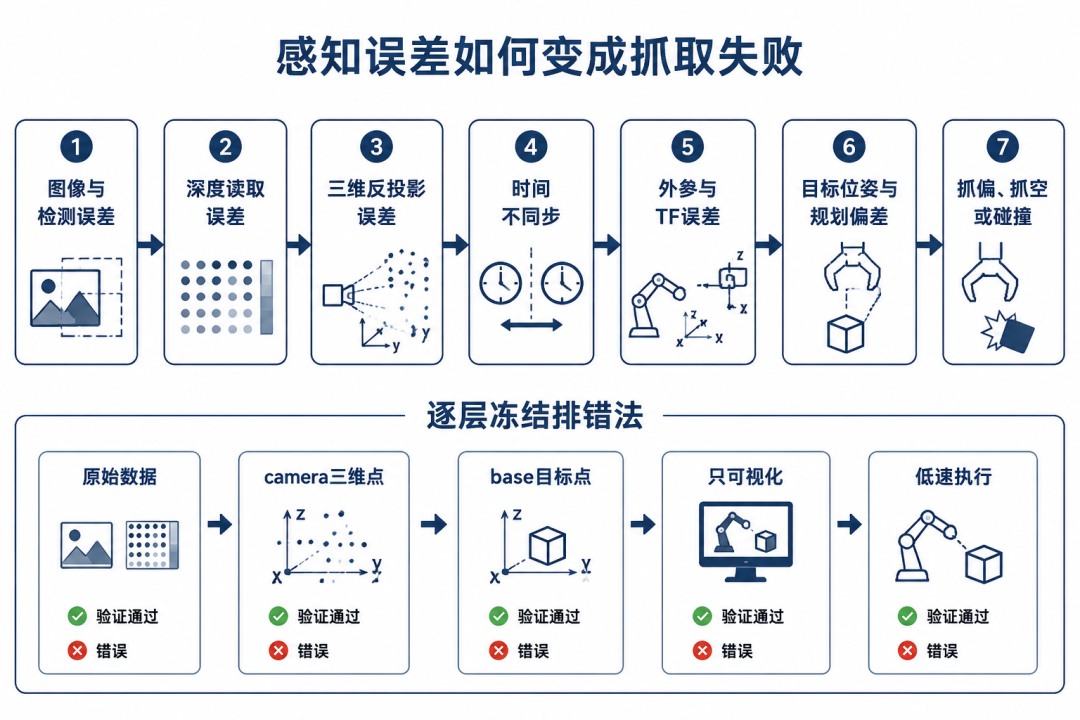
定量误差预算
逐层冻结排错法
冻结机器人,只检查原始图像和深度; 固定目标,只检查 camera_optical_frame中的三维点;固定外参,只检查 base_link中的目标点;只做 RViz/Open3D 可视化,不发送动作; 低速移动到安全预目标点; 最后才加入抓取、碰撞和反馈逻辑。
如果一开始就运行完整抓取,视觉、TF、规划和控制错误会混在一起,难以定位。
下面给出三个常见现象与定位过程。
现象一:目标点在相机点云中正确,但转换到 base 后整体偏移固定距离。 这通常指向外参平移、单位或工具安装变化。先在多个位置比较偏差,如果偏差方向和大小基本固定,不要优先调整检测模型。
现象二:静态目标正确,机器人一运动目标就漂移。 这通常指向时间同步、动态 TF 时间戳或机械臂状态延迟。记录图像 stamp、TF stamp 和关节状态 stamp,比较运动速度越高时误差是否越大。
现象三:工作空间中心准确,越靠边缘误差越大。 这可能来自镜头畸变未正确处理、内参分辨率不匹配、标定姿态覆盖不足或外参旋转误差。此时只用中心点重新计算固定偏移无法解决问题。
排错的目标不是找到一组“能让这次抓取成功”的补偿量,而是找到误差所在层,并使修复能推广到整个工作空间。
误差定位之后,才能判断哪些系统参数需要通过标定重新估计,哪些问题应由同步、滤波或机械结构处理。
4.8 标定:让传感器和真实空间对齐
前一节用于判断误差出现在哪一层;本节进一步区分哪些参数可以通过标定重新估计,哪些问题必须由同步、滤波或机械结构处理。标定的结果不是“误差消失”,而是得到一组经过独立验证、可在任务范围内使用的测量模型参数。
4.8.1 什么是标定?
标定是通过已知参考量建立测量系统的输入—输出关系、估计测量模型参数,并验证该模型在预期任务范围内满足精度与有效性要求的过程。
fx,fy,cx,cy,D | ||
T_base_camera | ||
4.8.2 相机内参标定
常用标定物包括棋盘格、ChArUco 和 AprilGrid。采集数据时应覆盖图像中心和四角、近中远多个距离,以及不同俯仰、偏航和滚转角;还要使用实际工作分辨率和对焦状态,并剔除模糊或过曝的图像。
不要只在画面中心平移标定板。缺少姿态和视场覆盖会使参数欠约束,重投影误差可能看起来不高,但边缘和实际工作距离表现很差。
一次完整内参标定可以按以下流程组织:
固定相机分辨率、对焦、曝光模式和镜头; 准确测量标定板格长,并确认打印比例没有缩放; 采集覆盖视场和工作距离的图像; 剔除严重模糊、过曝和角点提取错误的样本; 求解内参和畸变参数; 查看每张图的重投影残差,而不只看总体均值; 使用未参与求解的图像运行校正检查; 在真实工作距离放置已知尺寸目标,验证三维结果。
如果不断增加畸变参数能降低用于求解的标定图像重投影误差,却使独立图像边缘变差,就可能发生过拟合。标定的目标是得到可泛化的成像模型,而不是让求解报告中的单一数字最小。

4.8.3 相机外参标定
相机外参描述相机相对于机器人 base、末端或其他参考坐标系的位置和方向。用于固定外部相机时,常见输出为 T_base_camera 或其逆变换 T_camera_base。前者把 camera 中的点转换到 base,后者把 base 中的点转换到 camera,两者不能只凭文件名猜测。
外参标定需要已知同一目标在相机和机器人坐标系中的对应关系。求解后应在工作空间多个位置验证,而不是只在标定板原位置查看误差。
4.8.4 手眼标定
Eye-to-hand 表示相机固定在机器人外部;Eye-in-hand 表示相机安装在末端。经典手眼标定常写为:

其中 A、B 来自机器人和视觉观测的相对运动,X 是待求的固定变换。采样必须包含足够多、足够不同的旋转和平移;姿态变化过小会使问题病态。
是关系形式,不是可以脱离 frame 直接代入的固定矩阵命名。常见构造中, 表示机器人在两次采样之间的相对运动, 表示标定目标在相机观测中的相对运动, 表示待求的固定手眼变换;具体是 T_gripper_camera 还是其逆,取决于 Eye-in-hand/Eye-to-hand 配置和求解器接口。使用工具前应先写出每个矩阵的 source/target frame,再按文档提供数据。
外参验证不能只看求解器输出。应把标定板或已知目标放在工作空间多个位置,比较视觉估计和真实位置,并让机器人低速指向目标上方进行独立验证。
手眼标定采样时,机械臂应改变末端的位置和三个旋转自由度。若所有姿态都保持标定板正对相机,仅在小范围平移,某些旋转参数会缺乏充分约束。另一方面,姿态变化过大导致标定板离开视场或严重倾斜,也会降低角点检测质量。合适的采样是在可稳定观测的前提下尽量增加运动多样性。
验证阶段应与求解阶段分离。例如用 20 组姿态求解外参,再选 5 个未参与求解的位置作为测试点。若测试误差明显大于训练误差,应检查采样覆盖、机械臂重复定位、相机内参和安装刚度,而不是只重新运行同一组数据。
4.8.5 LiDAR 标定
LiDAR 标定主要包括 lidar 到 base、lidar 到 camera、lidar 到 IMU,以及多 LiDAR 之间的外参。外参错误会使点云重影、地图弯曲、地面倾斜或障碍物落入错误位置。
LiDAR-camera 标定通常利用共同观察到的平面、边缘或标定板;LiDAR-IMU 标定除空间旋转和平移外,还要关注时间偏移和扫描运动畸变。旋转式 LiDAR 一帧内的点不是同时采集的,缺少每点时间和运动补偿时,即使静态外参正确,运动场景中的点云仍可能错位。
高动态系统中,空间外参正确但时间偏移错误,仍会产生明显误差。因此 LiDAR-camera/IMU 标定还要确认两个设备是否处于同一时钟域,数据是否包含足够的运动和环境结构,点云是否已经做运动补偿,以及外参对应的 frame 和方向是否与运行时一致。
4.8.6 IMU 标定
IMU 标定至少包括加速度计零偏、陀螺仪零偏、噪声密度、随机游走、安装方向、IMU 到 base 的外参和时间同步。静止时可检查角速度是否接近零、加速度模长是否接近重力;多姿态静置数据可用于估计各轴偏置和尺度误差。
只做一次开机置零不能消除温漂和长期漂移。高精度视觉惯性系统还应联合估计 camera-IMU 外参和时间偏移,并保证数据包含足够的转动和加减速来约束参数。Kalibr 等工具可以联合求解相机内参、多相机外参、camera-IMU 空间变换和时间偏移,使用时应根据实际配置选择相应标定模型。
4.8.7 力传感器标定
六维力/力矩传感器需要完成零点标定、工具重力补偿、工具质心估计、安装坐标系标定,以及力和力矩方向校正。更换夹爪或工具后,质量和质心变化会使旧补偿失效。
验证时可在不同末端姿态下保持工具不接触环境,检查重力补偿后的输出是否接近零;再沿已知轴施加已知方向的力,确认符号、轴方向和量程正确。力传感器异常时必须优先停止接触动作,不能用提高阈值掩盖零漂或轴方向错误。
4.8.8 标定后的工程验证
标定文件生成并不代表标定完成。应在已知位置放置标定物,计算视觉估计位置,与真实测量位置比较,并在多个未参与求解的位置重复测试。至少记录平均误差、95% 分位和最大误差;真机验证时先可视化目标点,再让机器人低速移动到目标上方的安全位置。
建议报告的标定质量指标
至少报告使用了多少帧、覆盖哪些距离和角度,重投影误差的均值、分布和边缘表现,独立验证集上的三维位置误差,以及工作空间多个点的平均、95% 分位和最大误差。同时记录标定日期、设备序列号、安装状态、软件版本,以及何时需要重新标定或重新验证。
标定支架松动、相机重新对焦、分辨率变化、末端工具更换和机械碰撞,都可能使旧标定失效。
标定得到的是坐标系之间的参数;下一节说明这些静态和动态关系如何在 ROS 2 运行时由 TF 统一管理。这里的重点从“如何估计参数”转向“如何让所有节点在同一套 frame 约定下使用参数”。
4.9 坐标系、位姿表示与 ROS 2 TF
4.9.1 为什么需要坐标系?
相机、LiDAR、IMU、机器人 base、机械臂末端、夹爪和目标物都有自己的坐标系。同一个三维数组在不同 frame 下表示完全不同的位置,机器人必须把这些信息统一到任务需要的坐标系中。控制指令通常在 base_link、末端或 map 下表达,因此任何点和位姿都必须携带明确的 frame。
ROS 坐标系约定
REP-103 规定 ROS 使用 SI(International System of Units,国际单位制)和右手坐标系。机器人机体坐标通常约定 x 向前、y 向左、z 向上;相机光学坐标通常约定 z 向前、x 向右、y 向下。两者都是右手系,但轴的用途不同。
机器人各部件的安装关系通常写在 URDF(Unified Robot Description Format,统一机器人描述格式)中,再由 ROS 节点发布为 TF。常见 frame 及其职责集中列在 4.9.2。
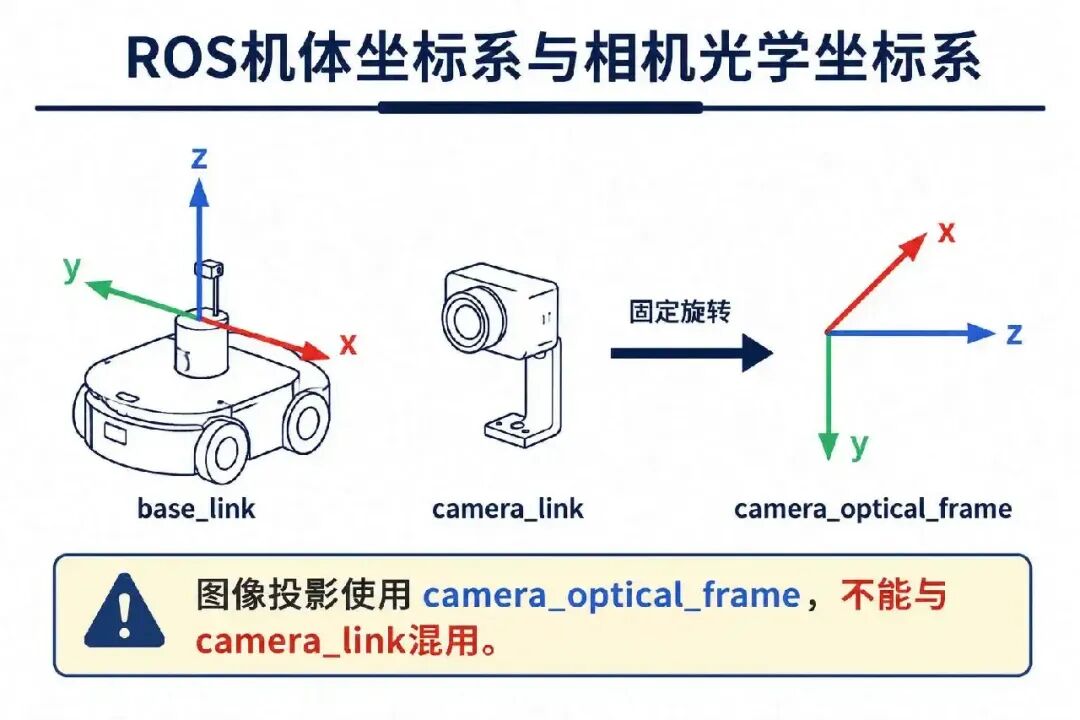
base_link 与 camera_optical_frame 使用不同但明确的右手坐标约定。camera_link 和 camera_optical_frame 不能混用。图像投影通常基于 optical frame,而 URDF 安装关系可能连接在 camera link 上。
这两个 frame 的区别来自使用目的。camera_link 通常方便在机器人 URDF 中描述相机外壳如何安装;camera_optical_frame 则遵循图像几何约定,让相机前方对应正 z,图像右方对应正 x,图像下方对应正 y。驱动往往通过一条固定 TF 把两者连接起来。
如果深度反投影得到的是 optical frame 点,却直接套用 T_base_camera_link,会少乘这段固定旋转。数值仍是三个浮点数,程序通常不会报错,但空间方向完全错误。因此代码应尽量读取消息自己的 header.frame_id,让 TF2 查找完整变换链,而不是把源 frame 名称硬编码为开发者猜测的 frame。
4.9.2 常见坐标系
机器人系统中常见的坐标系包括项目或仿真定义的 world、REP-105 定义的全局定位坐标系 map、连续局部坐标系 odom、机器人本体坐标系 base_link、机械臂基座 arm_base、末端执行器 tool0/ee_link、相机安装坐标系 camera_link、相机光学坐标系 camera_optical_frame、LiDAR 坐标系和物体坐标系。world 与 map 可能在某些项目中重合,但它们不是 ROS 规范中的天然同义词,必须查看具体系统的 TF 定义。
world | map | |
map | ||
odom | ||
base_link | ||
arm_base | base_link | |
tool0ee_link | ||
camera_link | ||
camera_optical_frame | ||
lidar_link | ||
imu_link | ||
object |
4.9.3 位姿表示
常见位姿表示各有取舍:平移向量只表达位置;旋转矩阵没有奇异问题、便于组合,但包含 9 个数和正交约束;欧拉角直观,却容易受到旋转顺序和万向节锁影响;四元数紧凑、适合插值,但必须归一化,而且 与 表示同一旋转;齐次变换矩阵则把旋转和平移统一起来,适合组合坐标链。
ROS geometry_msgs/Quaternion 字段顺序是 x,y,z,w。不同数学库可能使用 w,x,y,z,跨库转换时必须显式检查。
4.9.4 点、向量和位姿的变换
在 ROS 运行时,最重要的是确认变换的 source、target 和时间,而不是重新推导矩阵。沿用 4.6 的约定:点的变换同时包含旋转和平移,方向向量只接受旋转,位姿则同时包含位置和方向。
例如目标位姿可以沿坐标链组合为:
矩阵相乘的顺序不能交换。若已知的是反方向变换,必须先求逆;在 TF2 中则应明确指定 target frame、source frame 和查询时间,让系统完成这条链路的组合。
4.9.5 ROS 2 TF 解决什么问题?
TF2(Transform Library 2)是 ROS 2 中管理坐标系关系的工具。它负责描述 frame 之间的关系、查询任意两个连通 frame 的变换、管理静态和动态变换,并让感知、规划和控制模块使用统一的空间表达。
TF2 的主要职责
TF2 维护一棵随时间变化的坐标变换树,负责静态和动态变换广播,保存一段时间的 transform buffer,查询任意连通 frame 之间的变换,并在指定测量时刻转换 Point、Pose、Vector 等带 frame 数据。
静态安装外参通常发布到 /tf_static,机器人关节运动产生的变换通过 /tf 动态发布。不要让多个节点重复发布同一父子 frame 关系。
4.9.6 TF 树
TF 以父子关系组织为一棵树。每条边包含 parent frame、child frame、平移、旋转和时间戳。固定安装关系使用 static transform 发布到 /tf_static,随关节或机器人运动变化的关系使用 dynamic transform 发布到 /tf。transform broadcaster 负责发布,transform listener 和 TF buffer 负责缓存与查询。
一棵合法 TF 树中,每个 child frame 只能有一个直接 parent。树出现断裂、重复父节点或同一关系被多个节点发布时,坐标查询会失败或产生跳变。
4.9.7 常见 TF 链路与移动机器人扩展
机械臂视觉抓取所需的 TF 链路已经在前面的示例中出现。这里先列出几种常见连接关系,再补充移动机器人特有的 map、odom 和 base_link 关系。箭头表示 TF 树中的父子连接顺序,不表示代码中矩阵一定按箭头方向直接相乘;实际转换方向仍由 source frame、target frame 和 T_A_B 约定决定。
移动机器人:map → odom → base_link → lidar
机械臂视觉抓取:base_link → camera_link → object
Eye-in-hand:base_link → end_effector → camera_link → object
移动操作机器人:map → odom → base_link → arm_base → end_effector → camera_link → object
移动机器人扩展:map、odom 与 base_link
如果当前只关注固定相机或机械臂抓取,可以先掌握前面的机械臂链路;下面的内容只补充移动机器人特有的时间尺度问题。
REP-105 对移动机器人给出的典型链路是:
map → odom → base_link → sensors
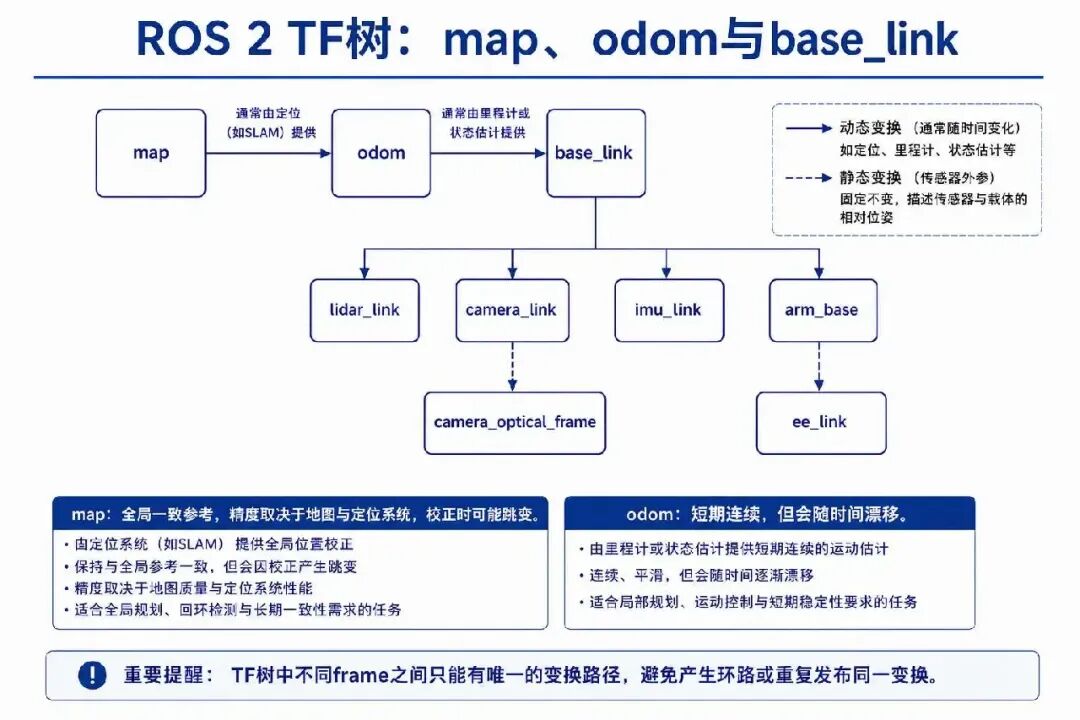
在这条链路中,odom 连续、适合局部控制,但会积累漂移;map 提供全局一致的参考,重定位或闭环优化时可能跳变;base_link 固连在机器人本体。轮速和 IMU 产生 odom→base_link,定位系统再通过 map→odom 修正全局位置。局部控制应使用连续的 odom,不能把 map 的跳变直接传给底层控制。
如果直接让定位节点同时发布 map→base_link,底盘里程计又发布 odom→base_link,TF 树就可能出现多个父节点或重复发布关系。正确的树不仅是命名规范,也是不同时间尺度估计之间的系统接口。
4.9.8 TF 常见问题
常见问题包括 frame 名称不一致、TF 树断裂、外参方向写反、static transform 发布错误、dynamic transform 时间戳不同步、base/world/map 混用、查询时间不存在,以及 camera_link 与 camera_optical_frame 混淆。
在正确时间查询 TF
感知数据必须使用它的采集时间查询 TF:
transform = tf_buffer.lookup_transform(
    "base_link",                 # target frame
    msg.header.frame_id,          # source frame
    msg.header.stamp,
)
target=base_link, source=camera_optical_frame 得到的变换用于把 camera_optical_frame 中的数据转到 base_link。查询“最新 TF”可能暂时绕过报错,但机器人运动时会把不同时刻的数据错误组合。
TF 查询失败不一定意味着树永久断裂,也可能是数据到达顺序造成的。图像消息先到,而对应时刻的关节状态和动态 TF 稍后才进入 buffer,立即查询会产生 extrapolation 错误。合理做法是使用 TF message filter、短暂等待或按时间组织回调,而不是把时间改成零值查询最新变换。
同时也不能无限等待:控制系统必须设定最大可接受延迟。超过期限后,这条感知结果已经过期,应记录原因并请求重新感知,而不是等到 TF 最终到达后执行一个旧目标。
TF 排错工具
排错时可以用 tf2_echo 检查指定 frame 对,用 view_frames 查看整棵树和更新时间,用 RViz 的 TF 显示检查轴方向,用 ros2 topic hz/delay 或自定义日志检查频率和延迟,最后再用静态已知点验证变换方向。
建议按固定顺序排查:先核对 frame 拼写和唯一父节点,再检查变换是否覆盖消息时间戳,随后在 RViz 中检查轴方向和四元数,最后用已知静态点验证完整变换链。这样可以避免同时修改多个 broadcaster 或外参文件。
至此,传感器、时间、坐标、标定和误差链已经闭合,下一节用同一套约定完成仿真与真机 Demo。
4.10 Demo 设计、统一验收与工程实战建议
4.10.1 Demo 总览:统一流程与分阶段执行
选择目标像素
→ 读取邻域有效深度
→ 反投影到 camera_optical_frame
→ 转换到 base_link
→ 显示点云、坐标轴和目标点
→ 扰动参数并观察误差
→ 阶段一:完成可视化和数值验收
→ 阶段二:通过安全检查后低速到达预目标点

无论使用硬件还是仿真,Demo 都遵循同一条计算链路。执行分为两个阶段:阶段一只计算、记录和可视化,不发送运动命令;阶段二只有在数据有效、结果可解释、目标可达且安全检查通过后,才允许机器人低速移动到预目标位姿。验收不是“代码不报错”,而是输出的三维点、frame、单位、时间和误差均可解释。
Demo 先运行一次正确结果,再故意把深度毫米值当成米,观察目标点飞到极远位置;恢复深度尺度后,再把 T_base_camera 换成逆矩阵,观察目标点落到机器人背后。最后恢复正确外参,并记录每种现象对应的原因。
这组对照把成功结果和失败现象放在同一条链路中,排错时直接检查数值量级、坐标轴方向和数据时间,而不是把所有失败都归结为“模型不准”。
完整代码、样例数据和运行界面由配套 Demo 提供。正文关注输入数据的含义、坐标计算过程、结果验收和失败复盘。
4.10.2 统一验收标准与记录
无论使用仿真还是实体设备,都先按下面的主流程记录结果,再进入对应的硬件或仿真实现:
确认输入:检查 RGB、depth、 CameraInfo、TF 和关节状态是否存在,记录分辨率、编码、单位、频率和时间戳;选择目标:点击像素或提供目标 mask,记录目标区域和有效深度比例; 计算三维点:用邻域中位数或 mask 点云中心代替单个异常像素,得到 point_camera;转换坐标:在图像采集时刻查询 TF,得到 point_base,并在 RViz/Open3D 中显示坐标轴;验证结果:用已知标记物、尺子或多个重复位置检查绝对误差和重复性; 扰动参数:分别改变深度尺度、外参旋转、时间戳和目标像素,观察误差如何传递; 安全执行:只有在目标有效、数据新鲜、目标可达且无碰撞风险时,才允许机器人低速移动到目标上方。
重点观察三类证据:数值量级是否合理,坐标轴方向是否正确,失败最早出现在哪个环节。不要只记录“成功/失败”,还要保留截图、日志和误差统计。
Demo 步骤与知识点对应表
4.10.3 有硬件版 Demo:把统一流程接入真机
建议设备为 SO101 或其他机械臂、RGB-D 相机、ROS 2 和 RViz/Open3D。接入真机时,只需在统一验收流程之外补充以下条件:
固定相机和机械臂,设置急停、速度限制、工作空间、关节限位和碰撞检查; 启动 RGB-D 驱动,确认 RGB、depth、 CameraInfo的分辨率、frame、时间戳、QoS 和深度尺度;确认 RGB-depth 已对齐,或记录显式重投影使用的内参和外参; 首次运行只发布可视化结果,使用已知位置标记物验证 base_link坐标,安全检查通过后再低速移动到预目标位姿。
真机验证还要观察目标点是否落在物体表面、坐标轴方向是否合理、机械臂运动是否平滑,以及误差是否随目标距离或运动速度增大。只要数据过期、目标不可达或碰撞检查未通过,就保持在可视化阶段。
4.10.4 无硬件仿真版 Demo:用样例数据复现统一流程
输入包括样例 RGB、深度图、相机内参 camera_info.yaml、虚拟 T_base_camera,以及 Open3D 或 pytransform3d 可视化环境。仿真版沿用统一验收流程,重点是复现数据解释和观察参数扰动:
检查样例图像的尺寸、dtype、深度范围和内参分辨率; 在目标像素邻域过滤无效深度,计算 point_camera和point_base,显示点云、坐标轴与目标点;将深度增加 10 mm,记录目标点的变化; 将外参旋转扰动 1°,观察距离增加时误差如何放大; 用 T_base_camera的逆矩阵替换原变换,保存典型错误现象和对应的排查结论。
仿真验收不通过时,先根据最早出现异常的环节进入失败复盘,不要直接调整规划器或控制器参数。
4.10.5 常见失败与复盘
T_camera_base 当成了 T_base_camera? | ||
复盘时从最早出现异常的一层开始记录证据:原始图像和深度、point_camera、point_base、TF 查询结果、规划结果。每次只修改一个因素,再重新运行同一输入进行比较。
4.10.6 工程实战建议
工程上应先检查单位和数值量级,再检查算法;深度、力、角度和速度都必须明确单位与缩放因子。控制机器人前先完成可视化,确认点云、坐标轴、目标点和末端姿态一致。外参方向和命名约定要统一记录,包括 T_A_B 的含义、乘法顺序以及输入点所属 frame。深度读取不要依赖单个像素,应在目标邻域内做有效性过滤,使用中位数或 mask 点云中心,并记录有效样本数。
同时要确认 RGB 与 depth 真正对齐,并检查图像时间戳、CameraInfo、TF 时间和设备时钟。标定后应在多个未参与求解的位置做独立验证,报告平均、95% 分位和最大误差;传感器、支架、镜头、分辨率或末端工具发生变化后,应重新标定或执行回归验证。抓取失败时,按“感知 → 深度 → 坐标变换 → 规划 → 执行”逐层冻结排查,不要一次修改多个环节;对过期数据、TF 查询失败、目标不可达、碰撞风险和急停状态设置拒绝执行逻辑,并记录设备序列号、软件版本、参数文件、时间同步方式和实验输出。
4.10.7 常见排错 checklist
RGB 和 Depth 的尺寸、时间戳、frame 是否匹配? depth 的单位和 scale 是否正确? 当前像素使用 raw 内参还是 rectified 投影矩阵? 图像是否缩放或裁剪过? (u,v)是否被误写为数组的(row,column)?目标邻域是否有足够有效深度? RGB-depth 是否真正完成对齐? T_base_camera的定义和代码方向是否一致?输入点属于 camera_link还是camera_optical_frame?旋转矩阵和四元数是否合法、已归一化? TF 是否在消息时间戳处可用? 多台计算机和传感器是否处于同步时钟? QoS 是否兼容,是否存在缓存和丢帧? 外参文件是否对应当前设备、支架和分辨率? 相机或机械结构是否在标定后移动过? 目标是否位于机械臂可达空间? 末端工具和 URDF 是否匹配? 是否先可视化验证,再允许机器人运动? 数据是否已经过期,系统是否仍在复用旧目标? 失败究竟来自感知、变换、规划还是机械执行?
4.11 参考开源项目
4.11.1 点云与三维可视化
Open3D:点云读写、滤波、配准、坐标轴和三维结果可视化; pytransform3d:齐次变换、旋转表示、坐标系关系和轨迹可视化; OpenCV calib3d:相机模型、内参标定、立体视觉、PnP 和三维重建基础。
4.11.2 ROS 2 与坐标变换
ROS 2 examples:publisher、subscriber、service 等 ROS 2 基础示例; geometry2 / tf2:TF 坐标变换的核心实现; ROS 2 tf2 教程:坐标广播、监听、时间查询和调试; robot_state_publisher:根据 URDF 和关节状态发布机器人 TF; REP-103 与 REP-105:ROS 单位、坐标轴以及移动机器人 frame 约定;
4.11.3 传感器驱动
realsense-ros:Intel RealSense RGB-D 相机的 ROS 2 驱动和对齐接口; Intel RealSense SDK:设备配置、深度尺度、对齐和点云生成; livox_ros_driver2:Livox 激光雷达驱动; image_transport_plugins:ROS 图像压缩和传输插件。
4.11.4 标定
ROS image_pipeline / camera_calibration:相机内参标定和图像校正; Kalibr:相机、IMU 以及 camera-IMU 时空标定;
4.11.5 仿真与机器人学习
ManiSkill:机器人操作任务、传感器观测和策略学习仿真平台; Isaac Lab:大规模机器人仿真、传感器建模和强化学习平台。
学习这些项目时,应先复现最小示例,再修改单个参数并记录变化,不要一次把驱动、标定、融合和控制全部替换。开源项目是验证本讲概念的工具,不是跳过时间、坐标、单位和误差检查的捷径。
本仓库统一维护的讲次链接见 references/links.md。
往期回顾
-END-
点击下方卡片,关注【Xbotics具身智能实验室】公众号
你想要的这里都有~~
Ask Me Anything|提问箱
对文章有疑惑,或想聊更深?欢迎把你的问题丢给我们:技术方案、实操踩坑、课程与资料、项目合作、职业发展,都可以问。
怎么问:在评论区留言,或私信公众号
我们会做什么:每周集中整理高质量问题并公开回复,重点问题邀请作者或嘉宾深度解答;典型问题会加入知识库并持续更新。
提问小提示:尽量说明「你的目标—当前做法—期望产出」,附上必要信息(硬件/软件版本、数据规模等),能更快获得有用答案。
一起把问题变成知识,推动社区进步 🚀



