10月14日,2026湾区半导体产业生态博览会(深圳)同期举办的“让AI走进物理世界——具身智能应用技术创新论坛”在深圳会展中心(福田)举行。论坛由深圳市半导体与集成电路产业联盟、深圳市机器人协会主办,中电港芯查查协办。论坛汇聚机器人、计算平台、运动控制、互连与安全领域的产业代表,围绕具身智能从概念走向工程落地、从问题挑战到解决之道等方面展开交流。

论坛伊始,深圳市机器人协会专职秘书长谭维佳首先带来《From Demo to Deployment》主题分享,探讨机器人真正投入实际工作所需的技术与产业条件。她指出,具身智能落地不是单一算法的突破,而需跨越硬件、数据和模型三重挑战。现有数据集往往偏重成功案例,缺少跌倒、滑移及人工干预等异常记录,因此数据建设应先解决质量与物理有效性,再追求规模;围绕明确场景构建可靠、轻量、可解释的系统,也可能比等待单一通用模型更快实现产业应用。让更多这样的探索真正落地,也正是协会主办的FAIR plus机器人全产业链接会持续在做的事。

图:深圳市机器人协会专职秘书长谭维佳
优必选:推动人形机器人落地
优必选科技副总裁、研究院副院长庞建新博士以《推动人形机器人落地应用》为题,介绍了面向工业制造的技术架构与应用实践。
他指出,组装、分拣、检测等柔性任务仍依赖大量人工,人形机器人凭借双足移动、双臂操作和灵巧手,有望适应非结构化制造环境,工业制造是其率先实现规模应用的重要方向。
优必选提出“大脑—小脑”协同的分层架构:世界模型负责长时序推理与任务拆解,VLA多模态模型承担感知和技能规划,学习型全身控制系统负责高频执行及安全保障,实现智能决策与稳定运动的跨层协同。
分享还介绍了Co-Agent协作智能体、Thinker多模态大模型、双目视觉和语义导航,并展示Walker S2自主上料、任务规划及低腰分拣等实践;力、触觉与惯性信息的融合,则为柔顺操作和稳定运动提供支撑。
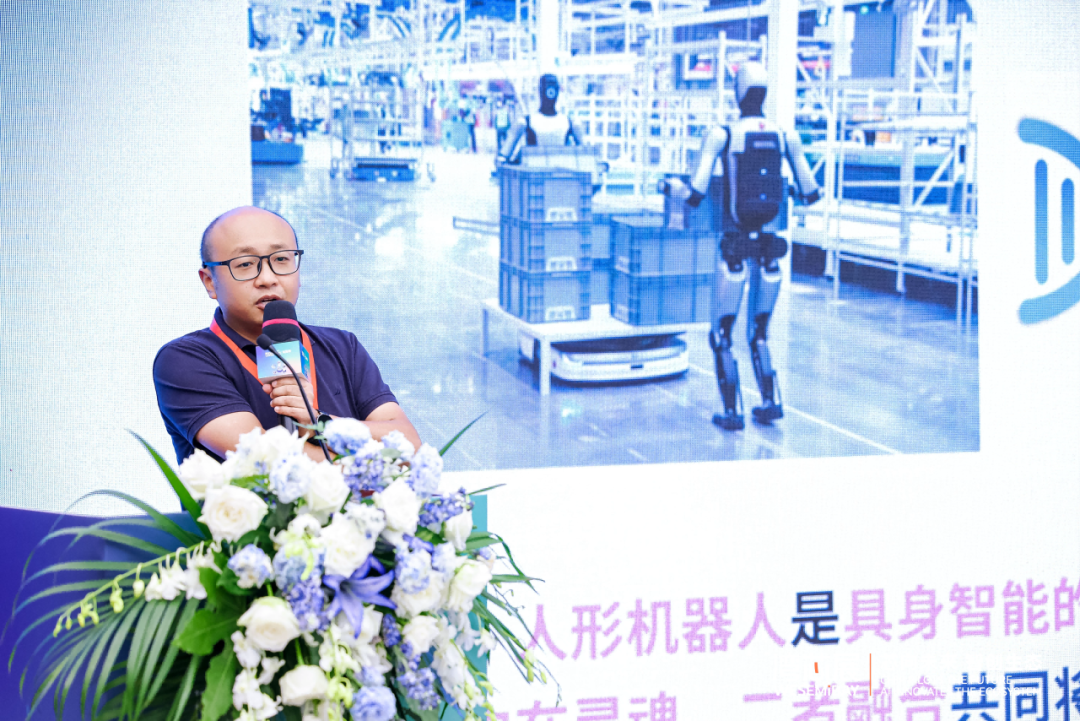
图:优必选科技副总裁、研究院副院长庞建新博士
华沿机器人:赋能芯片柔性制造
华沿机器人姜弃疾带来《华沿机器人用全栈自研技术引领芯片柔性制造新格局》主题分享,围绕精密定位、光模块插拔一致性、晶圆搬运洁净要求和重复作业用工四大挑战,介绍协作机器人、七轴人形手臂与高精密运动平台三类产品。
据姜弃疾介绍,华沿高精密XYZ直线电机平台可实现±0.05μm重复定位精度和1纳米分辨率,可用于晶圆检测、光纤耦合等场景;高阶螺旋线初光搜索方案则旨在降低运动冲击与振动,缩短耦合节拍。
姜弃疾强调,依托电机、伺服驱动、关节模组及控制系统的全栈自研能力,华沿希望将精密操作与自动化搬运结合,推动半导体产线向少人化、柔性化发展。

图:华沿机器人姜弃疾
阿加犀:打通服务机器人执行链路
成都阿加犀智能科技有限公司技术负责人康斌以《基于“高通跃龙平台”+Harness VLA驱动的机器人方案实践》为题,分享酒店巡检、接待、语义导航与视觉抓取的一体化实践。
康斌指出,服务机器人不仅需要模型,还需要完整的执行系统,以解决任务链路割裂、决策与控制冲突、语义记忆失真及技能复用困难。
阿加犀采用分层架构:模型负责意图理解和任务规划,Harness执行框架负责状态约束、技能调度、结果验证及失败恢复,技能库封装导航、巡检与抓取等能力,使任务过程可追溯、可复盘。
以“去桌上拿瓶水”为例,系统需完成地点查询、导航、目标确认、抓取和返回交付,并设置重试与人工介入机制;端侧方案以高通跃龙IQ10为目标平台,规划本地运行视觉、VLA、语音和导航服务,减少网络依赖并保护数据隐私。

图:成都阿加犀智能科技有限公司技术负责人康斌
AMD:开放生态加速机器人研发
AMD大中华区嵌入式销售部门物理AI业务拓展总监张磊(Louis Zhang)以《Powering Physical AI for Robotics》(赋能机器人物理AI)为题,介绍覆盖机器人计算、控制与通信的软硬件布局。
机器人“大脑”需要同时处理多模型推理、导航规划与实时控制,Ryzen AI Embedded X100系列通过CPU、GPU、NPU和统一内存架构,支撑不同工作负载协同运行;Kria AI机器人开发平台进一步集成FPGA,为原型开发提供基础。
AMD的重点不仅是算力,还包括基于开放生态的集成化开发资源:Robotics Software Suite结合ROCm、机器人SDK及加速ROS节点,提供视觉、导航与操作相关工具,并通过HIP支持CUDA代码迁移,降低平台适配与系统集成门槛。
此外,AMD还展示面向关节多轴控制、“大脑”与关节间通信、传感器接入及融合的计算能力,希望通过软硬件和合作伙伴协同,加快具身智能产品研发与部署。

图:AMD大中华区嵌入式销售部门物理AI业务拓展总监张磊
华成工控:聚焦国产运动控制
深圳市华成工业控制股份有限公司董事、机器人行业总监杜晓磊的分享主题为《基于国产总线的具身智能运动控制底座重构》,分享了具身“小脑”控制系统及工业场景落地思路。
围绕“大脑”负责感知规划、“小脑”负责实时执行的分工,华成推出集成力控、双臂协同和轨迹规划算法的控制方案,支持全关节拖动示教、碰撞检测及自适应阻抗控制,并通过开放接口与上层AI平台协同。
在总线方面,华成工控方案引入智爻总线与EtherSpark技术,推动供电通信一体化及控制、视觉信号融合,通过低时延通信支撑集中式驱控,简化末端电子系统与布线,提升热可靠性。
面向灵巧手,华成展示了基于国产FPGA的32自由度驱控一体方案;结合双臂叠毛巾、端子装配和力位混合控制等案例,公司希望依托运动控制积累与算法、数据、平台闭环,推动具身机器人从“能演示”走向稳定作业。

图:深圳市华成工业控制股份有限公司董事、机器人行业总监杜晓磊
Molex:可靠互连推动规模制造
Molex客户经理周斌以《Molex接插件在机器人领域的应用与赋能》为题,围绕高速数据、运动可靠性和量产一致性,介绍从主控、视觉到关节与灵巧手的互连方案。
机器人从手工样机走向量产,连接器不仅要“接得上”,还需兼顾信号完整性、持续运动中的接触稳定性,以及线束装配效率和制造一致性。
MiniMix将电源与信号集成于同一接口,提供15A至30A等级方案,以减少接口和线束数量;Mirror Mezz、HFM支持主控与感知高速链路,锁扣式USB-C则应对振动冲击下的松脱风险。
针对关节与灵巧手,MiniSquare、Micro-Lock Plus及浮动板对板等方案分别提供混合连接、锁紧和装配偏差补偿;Molex还希望与中电港生态协同,形成可复制的参考架构,缩短选型验证周期。
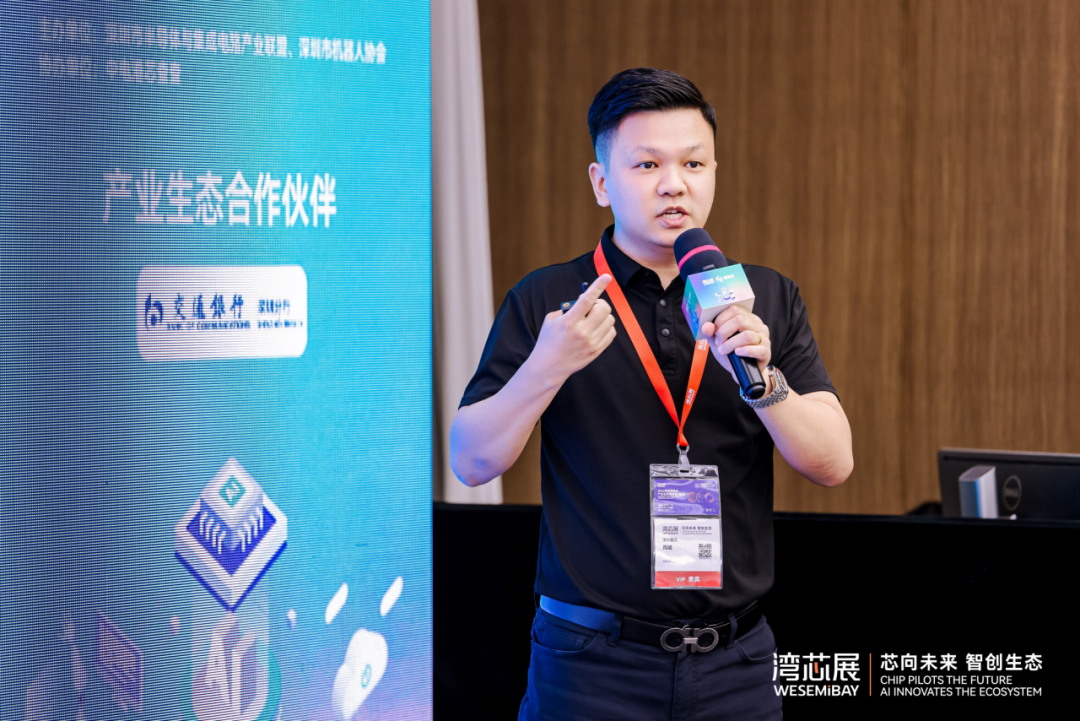
图:Molex客户经理周斌
三未信安:筑牢全生命周期安全
三未信安副总裁刘坚以《具身智能安全底座:HSM与SE安全芯片落地实践》为题,介绍面向智能无人设备的全生命周期安全方案。
分享围绕指令失控、程序篡改、模型窃取、身份仿冒及恶意升级等风险,提出云端HSM密码机与设备端SE安全芯片、TEE可信执行环境协同的安全架构。
通过产线身份灌装建立“一机一证、一机一密”,结合可信启动、指令签名、防重放和OTA校验,方案将信任链从出厂延伸至运行与运维;标准化SDK、统一API及审计追溯,则为量产和持续运营提供安全支撑。

图:三未信安副总裁刘坚
圆桌论坛:探讨芯控底座重构
论坛最后的《定义物理AI的底座——具身智能的芯控重构》圆桌环节,将交流延伸至计算、控制、感知及产业生态协同。参与嘉宾包括中电港芯查查运营总监李素君,华成工控董事、机器人行业总监杜晓磊,中电港萤火工场副总经理沈奕鹏,黑芝麻智能机器人业务中心总监曹旺,格见半导体副总裁卢兴强,Melexis机器人业务负责人王俊,以及进迭时空机器人研发部具身算法负责人李兆涵。
圆桌从不同产业环节的视角切入物理AI底座,为本次论坛关于机器人本体、算法、算力、控制和核心器件的交流提供了跨领域对话平台。

图:圆桌讨论现场
具身智能走进物理世界,不仅需要更强的模型与算力,还需要可靠的运动执行、互连、安全保障和可复制的制造体系;以真实场景为牵引,推动软硬件协同与产业链合作,才能让机器人从“完成一次演示”迈向“持续创造价值”。这正是举办本次论坛的初衷——凝聚产业链共识,为具身智能落地搭建协同平台。
参考来源:深圳市机器人协会
湾芯展综合整理
如有侵权,请联系删除