机器人真正进入仓库、工厂、商场和家庭之后,一个问题逐渐暴露出来:地图建得再精确,也不代表它能一直准确。 今天这里有一张桌子,明天可能被搬走;昨天畅通的通道,今天可能堆满货物;人员、车辆和移动设备更是不断改变周围环境。传统 SLAM 通常以相对稳定的环境结构为基础,动态物体往往被当作干扰进行过滤。但对于长期运行的机器人来说,环境变化并不全是噪声:有些变化只持续几秒,有些变化会持续几小时,还有些变化意味着场景结构已经永久改变。如果机器人只会建立地图,却不会识别变化、维护地图,那么地图就会随着时间逐渐失去价值。 因此,研究重点正在从一次性建图转向Lifelong Mapping(终身建图)和时空语义地图:不仅记录物体在哪里,还要记录它何时出现、是否移动、当前信息有多可靠,以及历史位置是否仍然有效。
2026年的研究已经开始直接解决这一问题。RSS 2026 的 SuperMap: A Spatio-Temporal SLAM System for Visual-Language Navigation 将高频几何 SLAM 与异步开放词汇语义感知结合,通过物体实例关联、重新激活和存在置信度更新,维护稳定的物体身份,并清理遮挡或场景变化后已经过时的地图内容;最终构建可查询的 4D 场景图,让机器人不仅能识别物体,还能结合空间关系和历史信息理解环境。另一项 2026 年 9 月公开的预印本 DSG: Dynamic 3D Scene Graph Construction for Embodied Agents in Changing Indoor Environments,则利用语义 3D Gaussian 表示和双视角渲染比较检测物体变化,再结合视觉语言模型与大语言模型更新物体节点和空间关系,并提出 Dyn-THOR 动态场景图评测基准。此外,ICRA 2026 的 Beyond Waypoints: Semantic-Centric Autonomy with Unreliable Maps Through Learned Abstractions 探索了另一种思路:当精确度量地图不再可靠时,机器人可以更多依靠从 LiDAR 数据中学习到的行为语义抽象,例如沿墙行进、通过路口等,降低对精确地图坐标的依赖;论文报告其在地图被人为扰动的测试中,相比依赖精确度量地图的基线取得了更高的任务成功率。这些工作共同指向一个趋势:地图不应该只是静态的几何快照,而应该成为能够持续感知、判断和修正的时空记忆。
从工程实现来看,一张真正能够变化的机器人地图,至少需要建立几个层次:第一层是稳定几何层,保存墙体、地面、固定设备等长期结构,为定位和导航提供可靠参照;第二层是动态对象层,跟踪行人、车辆、移动货物等对象的位置和运动状态;第三层是时间与变化层,通过多次观测判断某个变化是临时出现、周期性出现,还是已经成为新的稳定结构;第四层是语义记忆层,记录物体类别、空间关系、历史位置和信息置信度,为自然语言查询、任务规划和操作提供支持。在 ROS 2 系统中,可以采用 LiDAR/RGB-D + SLAM Toolbox 或其他定位建图模块 + 点云/体素地图 + 目标检测与实例跟踪 + 动态变化检测 + Nav2 的组合方式。开源项目 SLAM Toolbox 已支持保存和重新加载位姿图、持续建图和长期地图维护;2026 年公开的 STRATA 则提供 ROS 2 下的 2D 占据栅格或 3D 体素地图维护方案,通过贝叶斯持久性判断区分长期稳定、周期性和短暂出现的占据状态。不过要注意,STRATA 本身不是 SLAM 系统,它依赖外部位姿来源,不能替代定位模块。真正的难点还包括跨时间地图配准、动态物体误删、遮挡造成的错误判断、坐标漂移和地图更新后的导航一致性。因此,未来机器人需要的并不是一张不断被覆盖的地图,而是一张既记得过去,也能理解现在,还能及时修正自己的地图。地图的价值,不再只是建成的那一刻有多精确,而是机器人运行几个月、几年之后,它依然能不能相信这张地图。
那么,该如何系统学习结构光、三维重建、具身智能等3D视觉前沿技术呢?今天就给大家推荐一个专业、干货满满的学习圈子————「3D视觉从入门到精通」知识星球,这里不仅有SLAM和3DGS的学习资料,还覆盖了自动驾驶、具身智能、无人机、机械臂抓取等方向的干货资料。
经常有粉丝问这样一个问题:
「3D视觉从入门到精通」知识星球,里面有什么内容? 加入星球,是不是可以学习视频课程呢?有哪些会员权益? 以下将给大家详细介绍?(注:扫码加入后,可在知识星球APP/网页端微信登录,即可进入星球)
今天,咱们一起聊一聊这个沉淀了近9年的3D视觉技术圈子。
一 什么是知识星球?
知识星球是一个高度活跃的社区平台,在这里你可以和相同研究方向的小伙伴一起探讨科研工作难题、交流最新领域进展、分享3D视觉最新顶会论文&代码资料、分享视频(讲解3D视觉重要知识点)、发布高质量的求职就业信息,承接项目等,当然还可以侃侃而谈,吐槽学习工作生活。
二 「3D视觉从入门到精通」知识星球
目前已有近6300+活跃成员,主要涉及方向:工业3D视觉、SLAM、自动驾驶、三维重建、无人机、具身智能、大模型等科技前沿方向。


细分方向众多,包括但不限于:工业3D视觉、三维重建、自动驾驶、具身智能、大模型、扩散模型等科技前沿方向,也涉及视觉竞赛、硬件选型、视觉产品落地经验分享、学术&求职交流等。我们也会紧跟最新前沿科技发展,也是我们星球里的热门讨论话题。

三 星球内全系列视频教程汇总

视频教程分为两大板块:第一板块为核心主线课程,精心打磨了近20门系列视频教程,内容系统、循序渐进,更是大家学习的重点,带你学习工业3D视觉、SLAM、3DGS、自动驾驶与无人机等3D视觉技术,下面我们会详细介绍这部分内容;第二板块为前沿技术分享,特邀行业大咖与学术大牛开展直播分享,内容全面覆盖具身智能、自动驾驶、三维重建、数字人、扩散模型、3D生成等热门前沿方向,本部分为非重点内容,不再做详细介绍。
3.0 3DGS独家视频教程
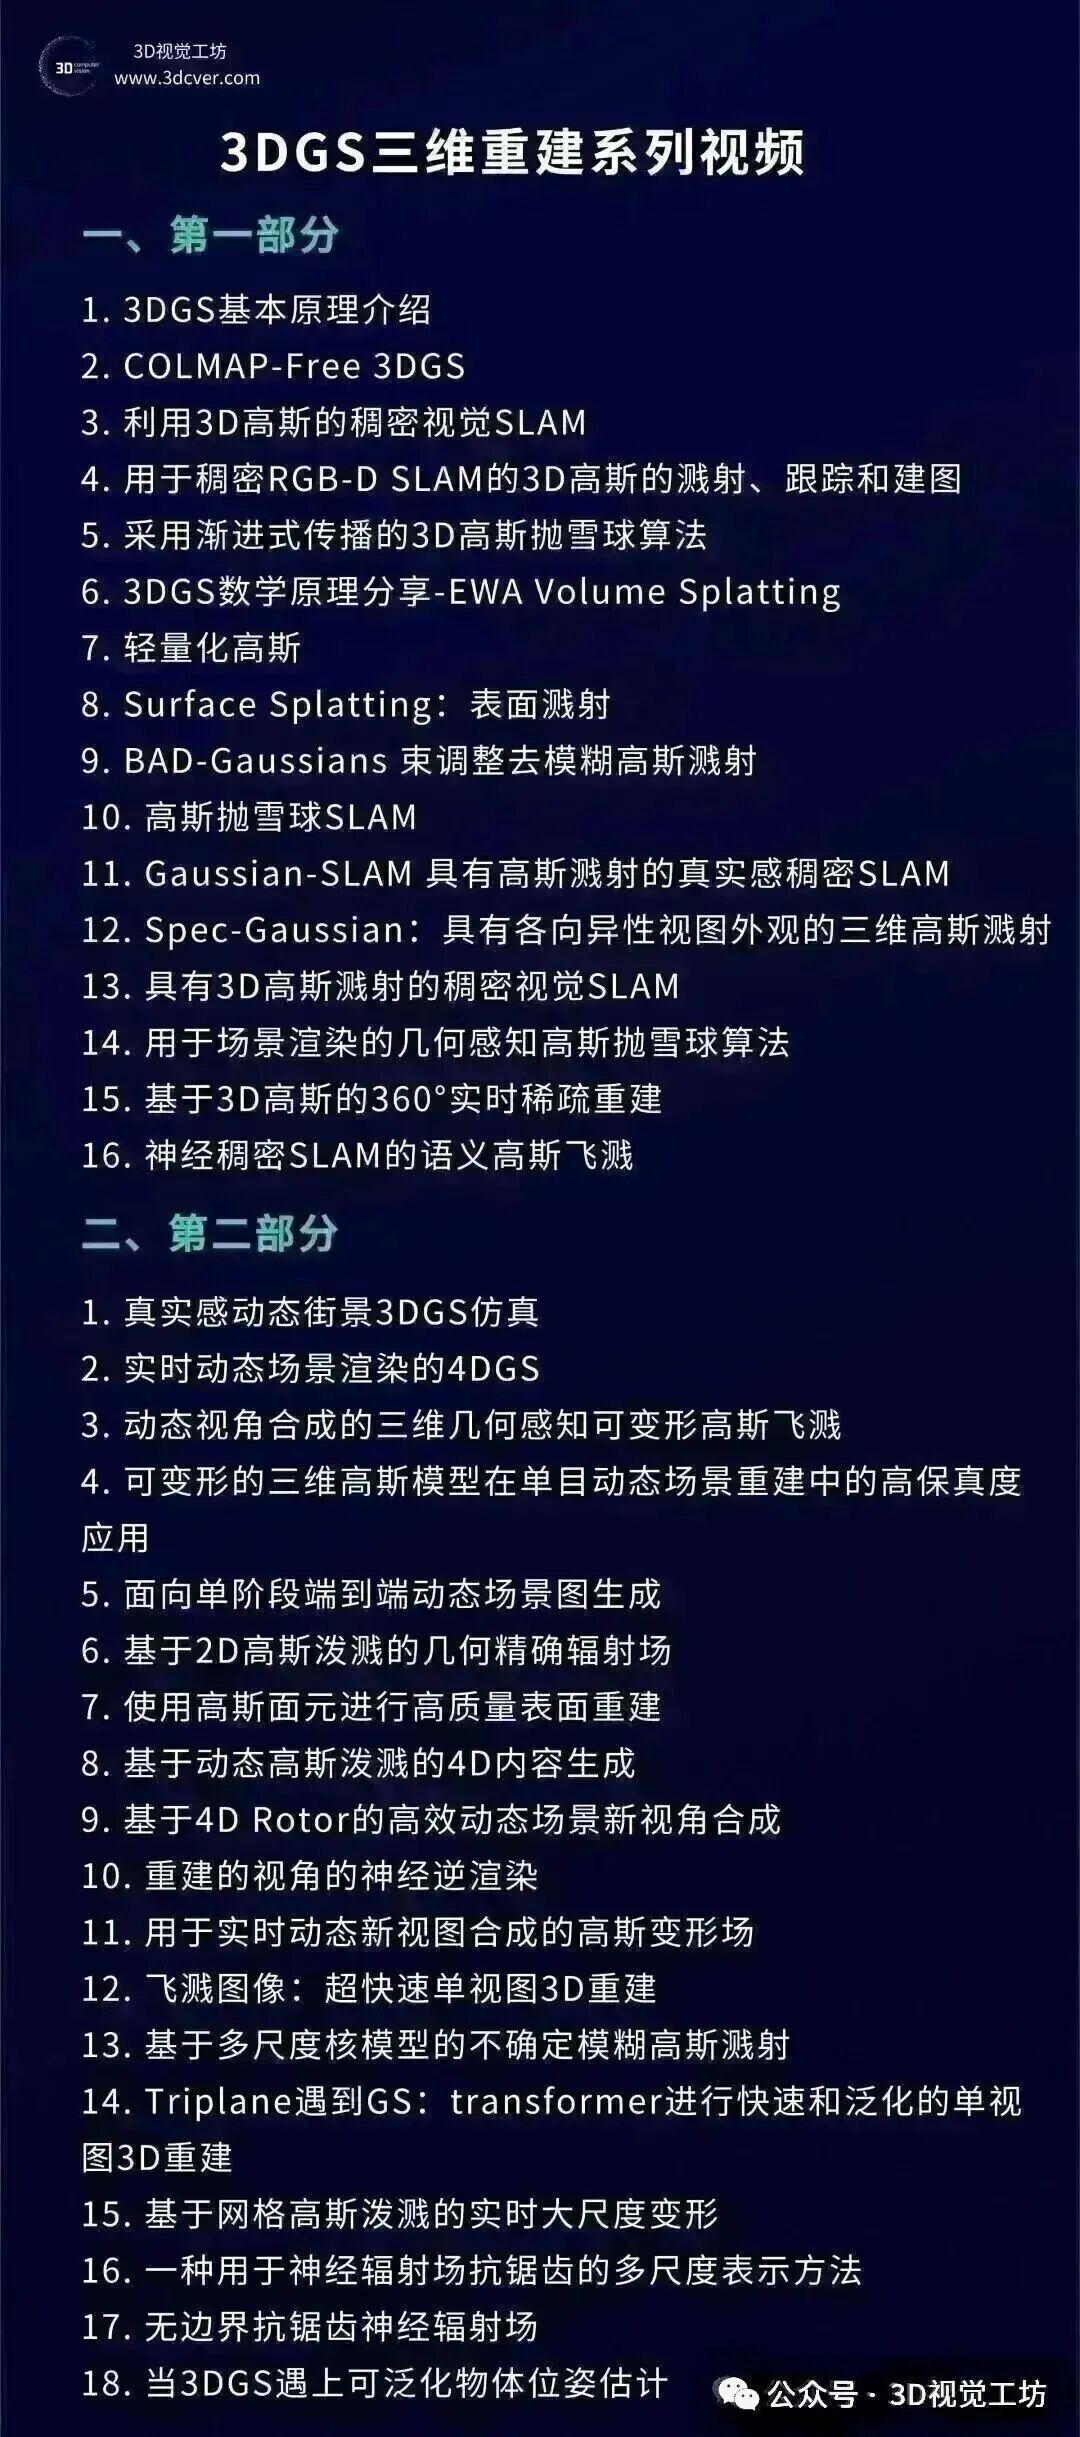
3.0.1 3DGS三维重建系列视频教程
3.0.2 基于NeRF、3DGS三维重建的SLAM算法视频教程
本视频教程从理论和代码实现两方面展开,带你从零入门NeRF/Gaussian Based SLAM的原理学习、论文阅读、代码梳理等。理论层面,从线性代数入手到传统的计算机图形学,让大家明了现代三维重建的理论基础和源头;代码层面通过多个练习手把手教会大家复现计算机图形学、NeRF相关工作。

3.1 基础课程
3.1.1 高精度相机标定从理论到实战系统教程
本课程主要包含两部分,分别是相机标定和3D视觉,相机标定包含单目、双目和鱼眼相机标定;3D视觉包含立体视觉、结构光和TOF,以立体视觉为主。课程提供对应数据与代码。
课程亮点:除了相机标定的基础原理和代码之外,星球里还补充了高精度相机标定的改进方法以及实战技巧,这是相当硬核的。

3.1.2 ROS2从入门到实战视频教程
ROS2从入门到实战视频教程,从小白方式介绍到高阶使用讲解,对ROS2进行全面的实操教学训练,为大家提供系统性的学习机会。

3.1.3 四旋翼飞行器:算法与实战

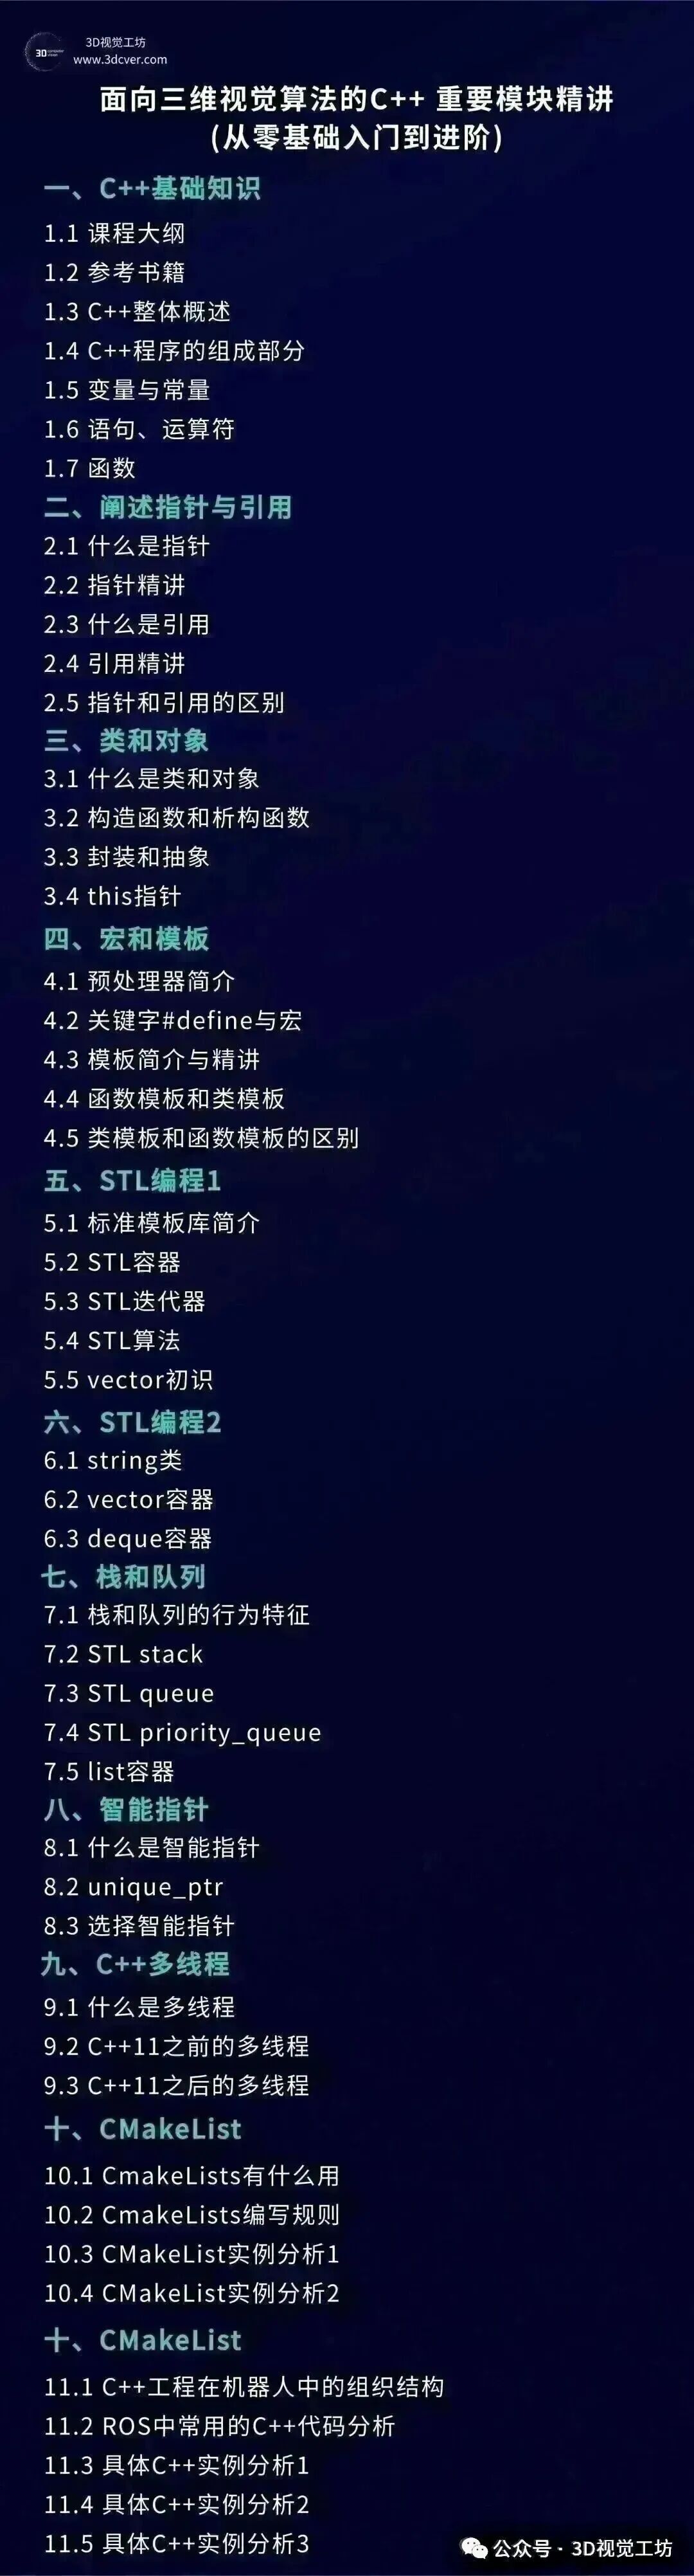
3.1.4 C++从零基础入门到进阶
力求通过视频教程的学习,彻底搞懂C++较难的一些模块,掌握SLAM等算法的编写套路,学会C++相关岗位的面试技巧。学懂本课程,并且对其中的疑难点能够较好的理解运用,可以达到1-2年的C++开发工程师的经验水平。
3.2 工业3D视觉系列视频课程
3.2.1 基于面结构光三维重建系列视频

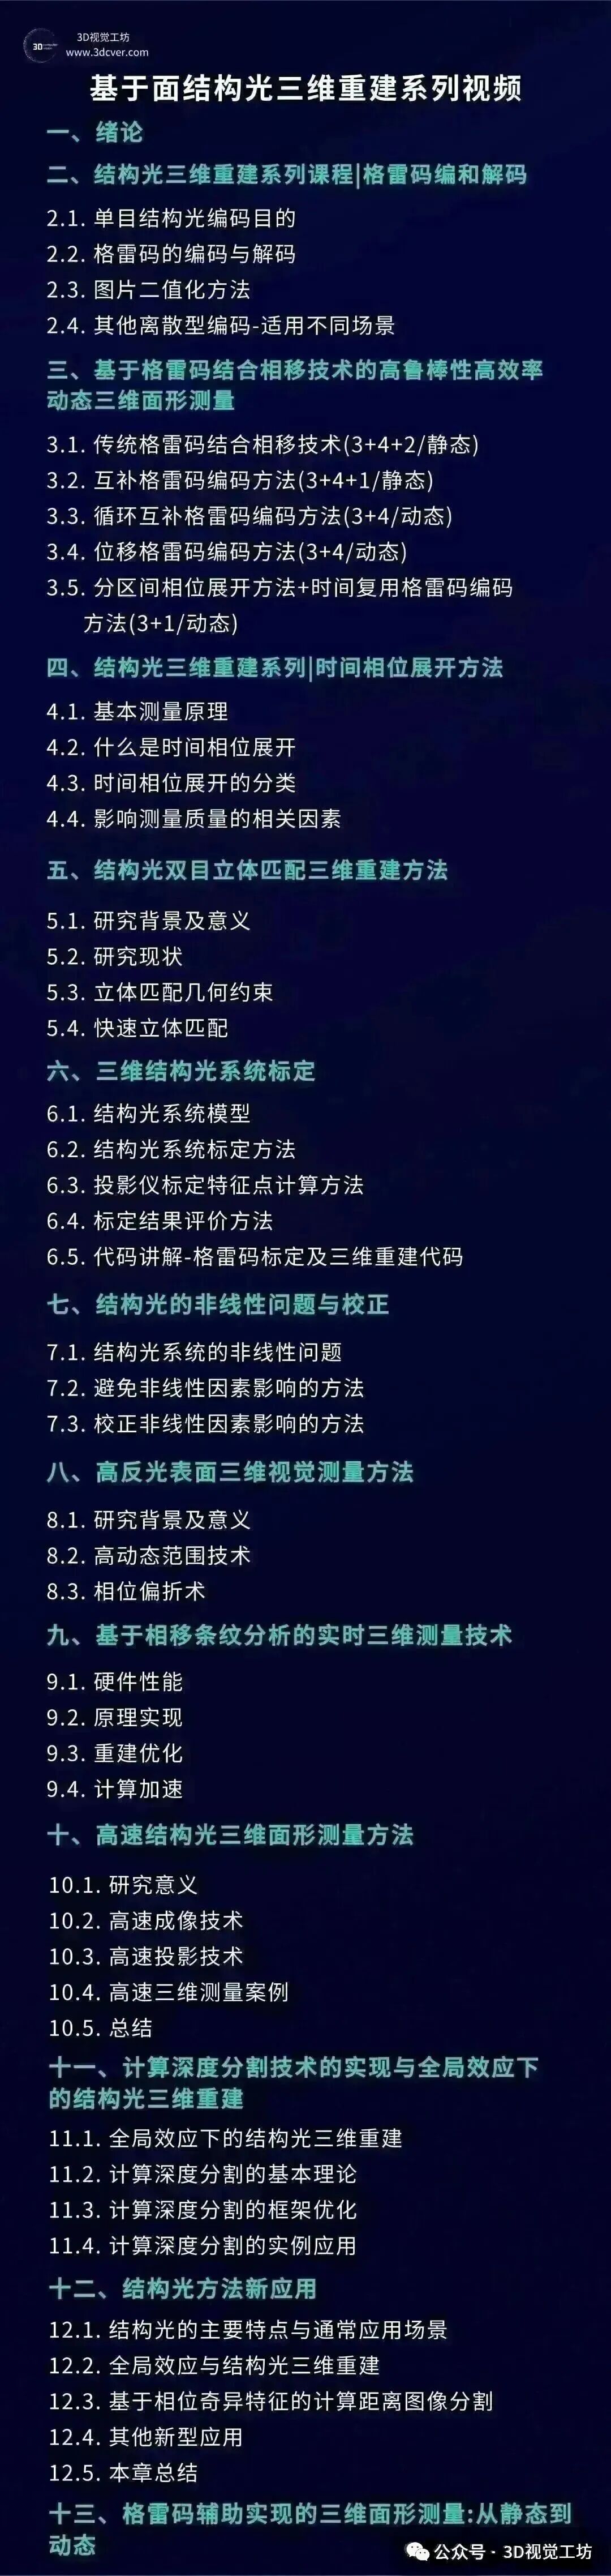
3.2.2 机械臂抓取、三维点云、三维重建等

3.2.3 线结构光(单双目)三维重建系统教程等
本门课程面向实战教学,手把手带你从零实现一套属于自己的线激光3D扫描系统。几乎每一个章节都配备有相应的讲义、代码,帮助大家更好地理解线激光三维重建技术。

3.3 SLAM系列视频
3.3.1 如何轻松拿捏LIO-SAM?(提供注释版本代码)

3.3.2 彻底剖析激光-视觉-IMU-GPS融合SLAM算法
本视频课程从理论和代码实现两个方面对激光雷达-视觉IMU-GPS融合的SLAM算法框架和技术难点进行讲解,并且博士大佬会根据自己多年的机器人工程经验,向大家讲解在实际机器人应用中多模态融合的方法和技巧。

3.3.3 ORB-SLAM3理论基础+关键技术详解

3.3.4 视觉-惯性SLAM:VINS-Fusion原理精讲
视觉-惯性SLAM的入门与实践视频教程,结合VINS-Fusion源码,系统地对视觉-惯性SLAM的基础理论知识进行梳理。整套课程由一线算法工程师教授,从基础理论到代码剖析,保姆级教学,助力学员一步步从小白成长为大牛。

3.4 自动驾驶
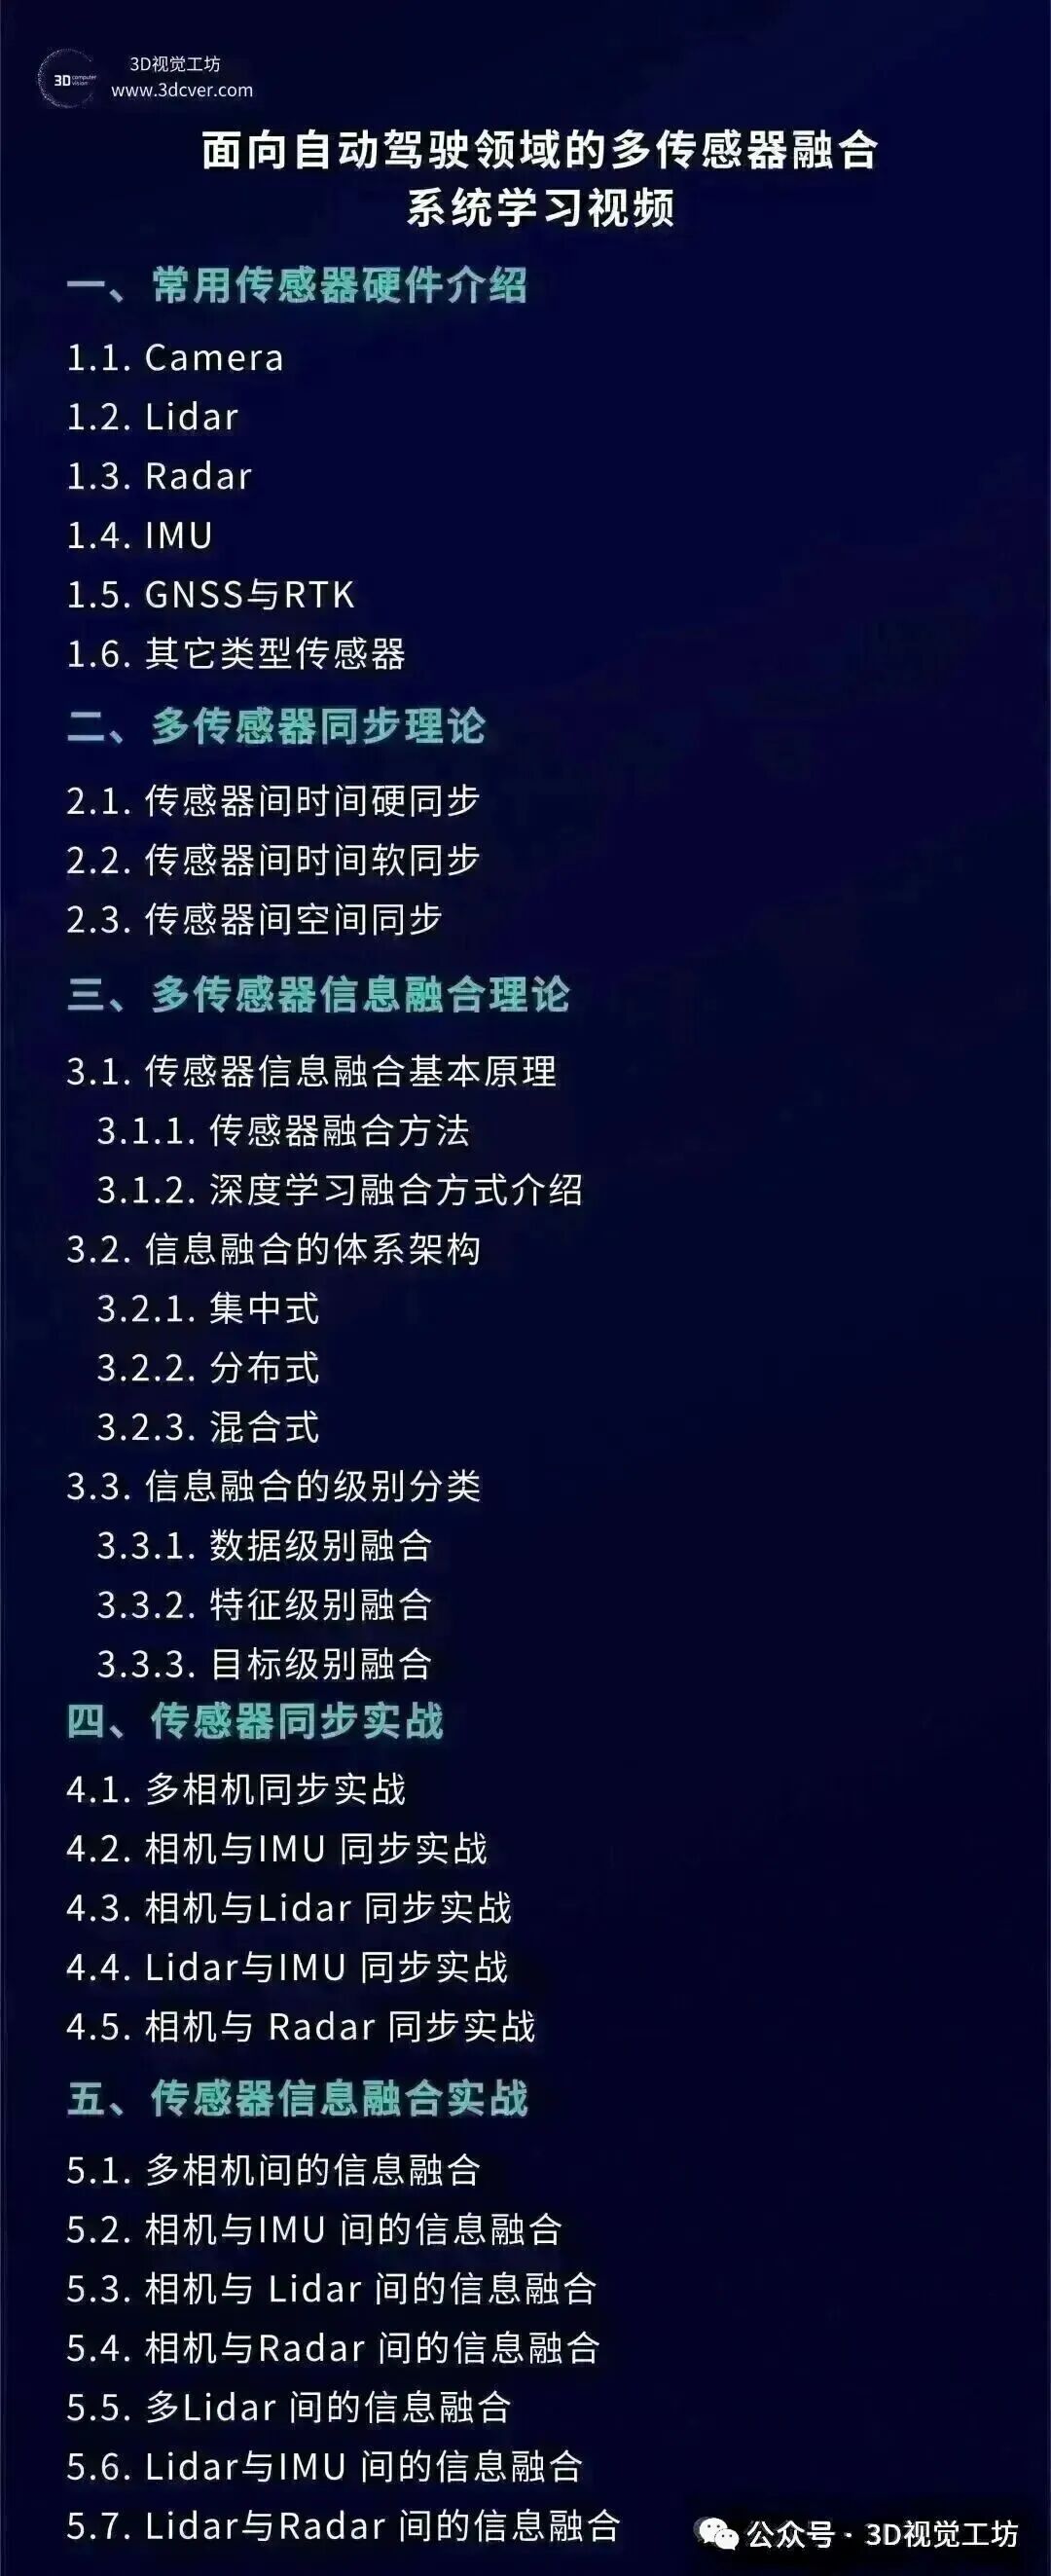
3.4.1 面向自动驾驶领域的多传感器融合系统教程
主要分两个大模块:理论篇和实战篇,理论篇部分主要介绍自动驾驶中常用的传感器硬件、传感器间的时间同步和空间同步以及多传感器间的信息融合理论知识;实战篇更多偏向工程应用,工程中传感器间同步与融合如何实现等。
3.4.2 面向自动驾驶领域的3D点云深度学习目标检测
本视频教程以3D点云深度学习为主,对Point-based和Voxel-based系列的3D目标检测网络架构进行系统剖析和代码梳理,助力各位同学在点云深度学习更快的入门和更深的理解。

3.4.3 单目深度估计方法:理论与实战视频
视频教程主要分为两大部分:理论篇和实战篇,由于有监督方法的深度真值获取困难,且无监督方法的效果与有监督方法几乎相当,我们将课程的重心放在了无监督方法上。

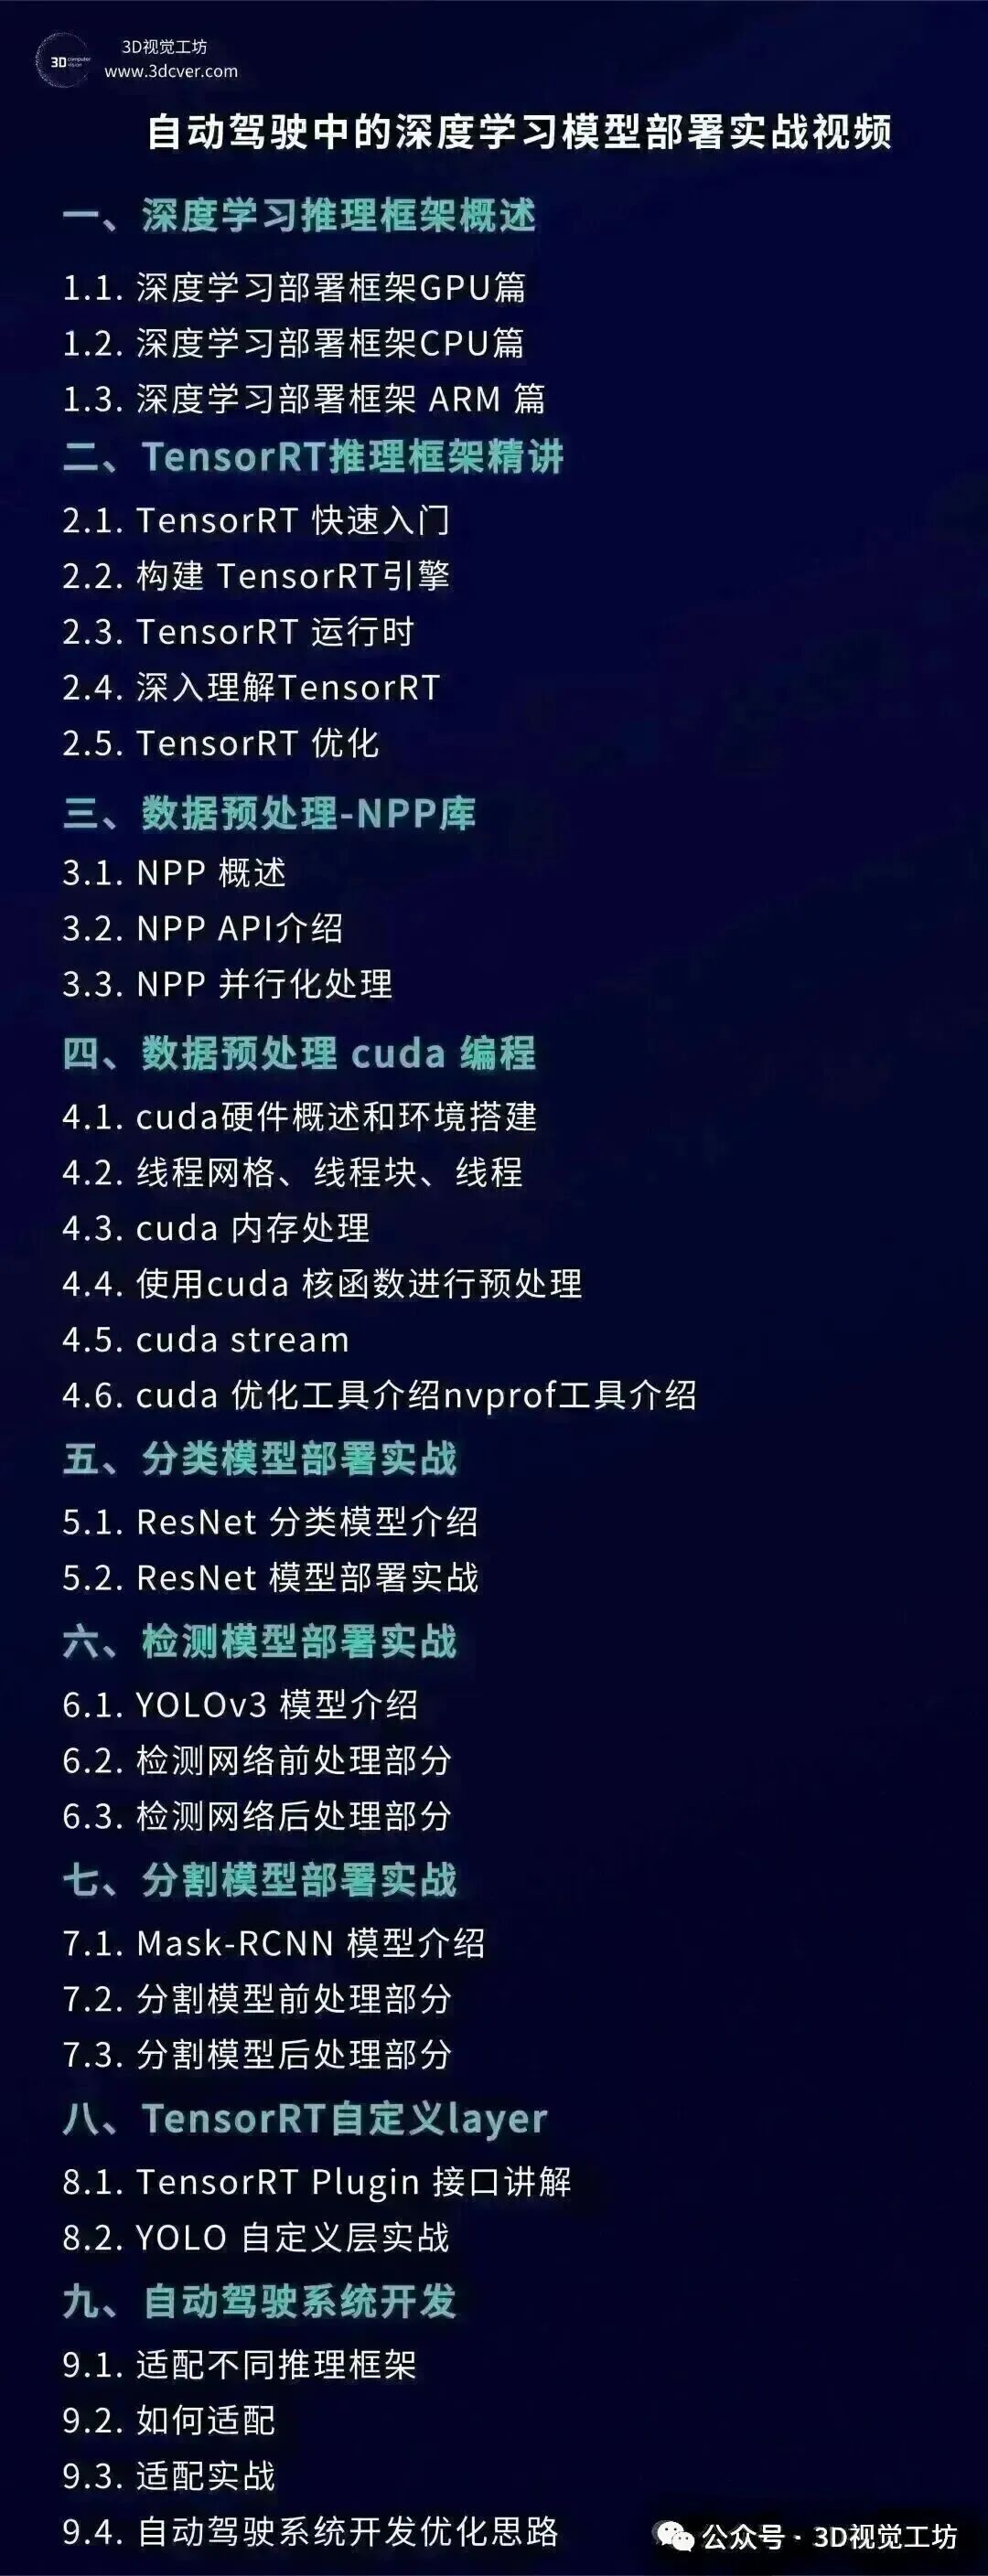
3.4.4 自动驾驶中的深度学习模型部署实战视频
本视频教程将采用理论和实践相结合的思路,首先对TensorRT的编程模型以及GPU/cuda的相关知识进行讲解,带领大家达到知其所以然的程度;之后课程将用分类、检测、分割三个例子来展示详细编程流程,并给出相关代码,达到真正能落地的工业级分享。
四 3D视觉基础入门
考虑到很多初学者在配置3D视觉软件或者视觉库可能会有困难,我们已经为大家梳理了各个模块的配置教程文档,供学习参考。

五 3D视觉源码汇总

下面为大家节选展示星球内的3D视觉行业相关源码:


六 高质量项目发布与对接
下面为大家节选展示星球内的项目承接:


七 专业的智囊团为星球成员答疑解惑
下面为大家节选展示星球内的答疑解惑:


八 最新前沿顶会论文分享
下面为大家节选展示星球内的前沿顶会:


九 精华问题100问
下面为大家节选展示星球内的精华问题100问:
结构光


相位偏折术


BEV与Occupancy


MVSNet


线结构光


Transformer


机器人规划控制

四旋翼建模与控制

十 3D视觉方向求职招聘
下面为大家节选展示星球内的求职招聘内容:


十一 星球会员权益
项目、学习、求职中遇到的问题,免费获得解答。 终身免费学习星球往期已更新完毕的所有视频内容。 星球每月之星给予丰厚的现金奖励。 优先承接来星球内部项目对接。 终身免费下载星球往期分享的文献和项目代码。 优先获得3D视觉企业(与工坊深度合作企业)内推资格。 快速找到志同道合的学习伙伴,不再单打独斗,抱团取暖,走得更快更远。 不定期星球内部会组织项目实训,包括相机标定、机械臂抓取、三维重建优化等
写在最后
目前已有6400多名3D视觉从业者正在星球里一起交流、分享、进步,我们也欢迎您一道同行!