机器人系统的软件抽象与算力组织、航天系统的可靠启动与故障恢复、工业控制的软硬件解耦,以及端侧智能的异构资源调度,构成了本场讨论的主要技术内容。

机器人需要同时处理感知、规划、模型推理和高频控制。不同芯片、本体与算法之间接口不一,本体算力又受到成本和功耗约束,操作系统因而需要解决软件复用、实时隔离和算力供给三个相互关联的问题。
openEuler SIG-Embedded Maintainer 陈鑫介绍了openEuler Embedded的两个重点方向:商业航天与具身智能。在具身智能方向,具身智能操作系统不替代任何一个角色——芯片、本体、模型、算法各归各家,而操作系统负责把这些能力组合成一套可运行、可部署、可观测、可回放、可演进的端侧具身系统:向上对接算法与应用开发者,向下对接本体与算力厂商。为了让“模型 × 芯片”的两两适配不必重复做一遍,社区用统一推理框架把模型、部署与 I/O 描述收敛成 Manifest、Runtime、Codec 三层。整体架构兼容 ROS 2,将各个组件组织为node节点,即解耦,方便组合,也提供统一CLI供agent调用。 为了解决ROS性能问题,替换ROS core的自研中间件 IBMW:在 DDS 层直接与原生 ROS 2 节点互通,无需桥接,上层接口不变;CPU 侧零拷贝在一个导航场景里已验证整体负载降低 20%–30%。实时性上仍然使用 MICA 混合部署:Linux 承载 ROS 与 AI 软件栈,UniProton 实时域跑高频控制,中间用带宽约束隔开。在summit展台上展示的智元机器人,就是 Agent 调度小模型、ROS 节点按任务串起来的样本;社区还用 AI 流水线自动移植软件包,近 2000 个包的升级与修复,包级人工介入预计压到 5% 以下。

openEuler SIG-Embedded Maintainer 陈鑫
openEuler SIG-OPS Maintainer、软通动力开源欧拉研究中心主任杨彬算了一笔账:开发套件+量产模组 T5000,一个模组就占整机成本的 20%–40%;算力卡功耗 40–130 瓦,按 500 瓦整机功率折算,要吃掉 8%–26% 的电量。于是有了“把算力搬到近端”:在充电站、工位基座这类近端节点部署池化算力,机器人驻留或充电时接入,本体只保留必要算力与本地实时安全兜底。两个支点都落在 openEuler 上——vCANN-RT 与 ubs-virt 等功能把一张卡切成多个 vNPU 实例,机器人按需申请、非推理时段归还,GPU资源回到池中给别人用;端到端时延靠本体侧数据对齐压缩加推理分块流水线,压到 50 毫秒以内。他选 openEuler 的四条理由里,最后一条是“还没做到”:大规模集群的 WiFi 场景下网络是瓶颈,要等新技术下放。
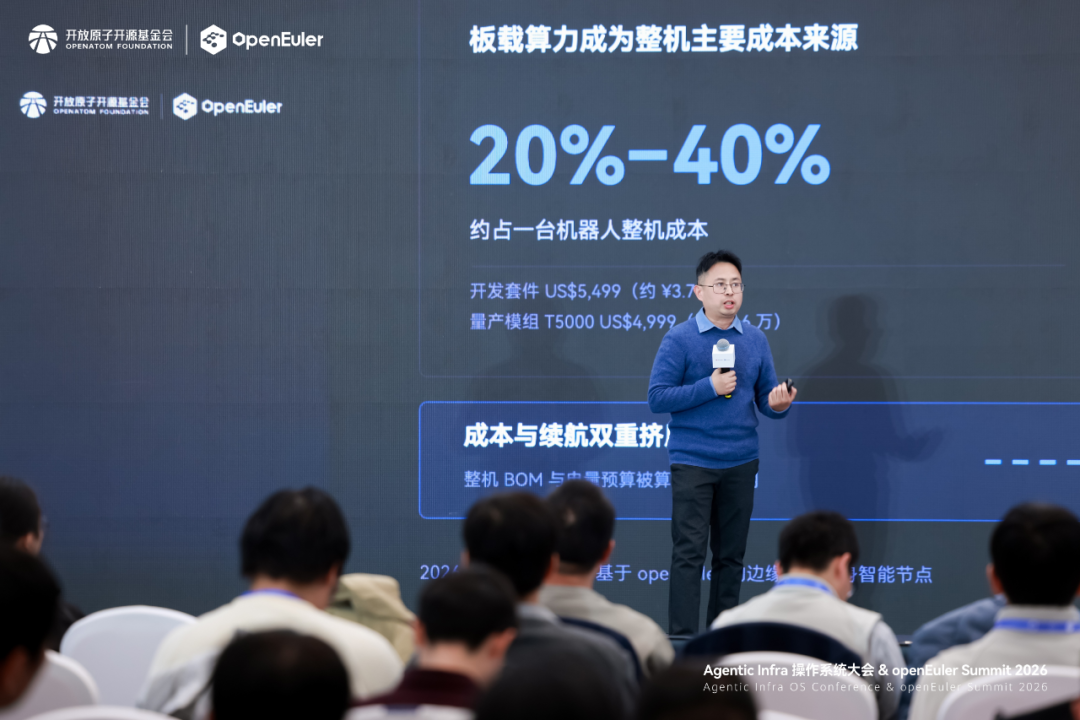
openEuler SIG-OPS Maintainer、软通动力开源欧拉研究中心主任杨彬
中国科学院软件研究所高级工程师李昭元分享面对具身智能快速演进的产业机遇,AGIROS 开源社区坚持 “共建、共享、共治、创新” 理念,打造国产智能机器人操作系统开源底座。目前社区已沉淀千万行源代码、1800 余个软件包,汇聚千余名开发者与百余家产业合作伙伴,AGIROS 25.12 LTS 版本对 ROS2 Humble 核心包覆盖率达到将近90%,实现对多类芯片、机器人本体、以欧拉为国产操作系统代表的广泛兼容。
AGIROS 开源社区开源 AimRT 运行框架、TravoDDS 高安全通信组件、Alpha Platform 全链路仿真平台,同步发布具身推理器等系列共性算法,搭建训推一体化平台,打通仿真、训练到真机部署全流程,覆盖人形、四足、机械臂等多类机器人,已在营业厅、工业制造、商业服务等场景落地验证。
面向未来,AGIROS 将持续完善数据集、算法与应用市场,推进内核、仿真平台迭代升级,深化产学研用协同,致力打造具身智能领域开源创新高地,助力机器人产业跃迁式发展。

中国科学院软件研究所高级工程师李昭元
航天系统的软件设计需要给出明确、可验证的故障处理路径。无人机集群还增加了多主体协同问题:目标如何变更、权限如何约束、局部异常如何避免扩散,都需要在系统架构中提前定义。
openEuler SIG-Space Maintainer、航天九院研发中心主任设计师蔡鑫奇把无人机集群的瓶颈从“单体自主飞”移到“多主体长期共处”:谁有权改写目标、谁有权宣告任务完成、谁在无人值守时兜底。他用 OWASP 2026 的六类智能体风险——目标劫持、工具误用、身份与权限滥用、恶意智能体、级联失效、智能体供应链——说明自主系统的真实失效方式,又给出一组更刺眼的数字:集中式协调带来 4.4 倍错误放大,完全独立式达到 17.2 倍,而分层混合能把多机覆盖率做到 98%、任务时间缩短约 20%。鸿域(HongYu OS)以 openEuler Embedded 与 UniProton 为技术根,从 2025 年 1.0 走到今年 7 月的 1.5和最新2.0版本:端侧裁剪版启动从 7 秒压到 2 秒以内,中断响应从 15 微秒降到 3 微秒,尾延迟从 20.3 毫秒降到 51 微秒、降幅 99.7%,逐步打造适应群体智能的操作系统底座。团队在 IB-Robot 上扩展出无人机域 uav_runtime,并用“基于角色的控制抽象”给群体协同搭确定性骨架、节点内用 VLA/VLM 做概率填充。他的结论是:群智能体操作系统要新增的不是 AI 框架,而是运行时与治理面。

openEuler SIG-Space Maintainer、航天九院研发中心主任设计师蔡鑫奇
上海航天计算机技术研究所研究员双小川把问题拆成四问:能否启动、内容是否可信、运行是否可预测、故障后能否恢复与扩展。可靠启动把 FitImage 与 rootfs 各做 A/B/C 三副本,NOR Flash 三模引导,三份都校验不过就切 NFS 或 Flash 救援路径;升级优先写入非活动槽,SWUpdate 支持整包、按槽与 rdiff 差分,dm-verity 的 salt 可复现,校验失败就换槽或回退出厂区;运行期把非关键中断与后台负载迁出实时核,内存预分配、页面锁定、绝对时刻唤醒,PREEMPT_RT 缩短不可抢占区间;故障交给 KFS 分级处置——L1 单设备局部修复、L2 子系统恢复、L3 两阶段 kexec 快速重启、L4 硬件复位兜底,重启前的现场通过 pstore/ramoops 留给新内核。他的原则是:故障隔离优先于整机重启,可回退路径优先于单一路径。

上海航天计算机技术研究所研究员双小川
进程使命(上海)科技有限公司资深软件工程师刘超把视角推到太空算力中心:同一块星载平台上,存储、计算、通信三类任务共用一个软件基座,定制需求、资源竞争、长期运行、远程维护等问题会变得更加突出。解法是从任务出发做镜像:oebuild 用 -p 选平台、-f 选特性,生成 compile.yaml,再由 BitBake 按 Layer 组合打出存储、通信、计算三套镜像,把零散的配置收敛成“选平台 + 选任务”。最迫切的需求反而是存储——用 NFS 把存储节点做成共享池,计算节点挂载共享目录,靠链路监测、冗余切换与写入确认守住一致性。验证方式对 QEMU 做了扩展,搭建了一整套卫星仿真环境,能够做故障注入,可以模拟blkdebug 注入 EIO/ENOSPC、QMP set_link 断开虚拟链路、QMP system_reset 触发复位等操作,每个场景固定镜像版本、负载与注入条件,记录恢复行为与恢复时长。

进程使命(上海)科技有限公司资深软件工程师刘超
工业控制系统的改造受到专用硬件供货、实时性能和测试条件的多重限制。虚拟化可以提高硬件通用性,但要进入实际控制系统,还需要实时操作系统、控制器软件、组态工具以及芯片平台的共同支撑。
中广核数字科技有限公司智能工控系统总设计师李萌先回答了为什么做虚拟控制器:专用板卡绑定导致研制供货周期长、备件型号多、停产后易断供;扩展改造要新增硬件机柜与线缆;硬件没到位就没法做全厂闭环测试;算力还是固定的,跑不动 AI。对应的收益也很具体:软硬件解耦、软件配置扩展、前置仿真联调、承载 AI 推理、少线少缆。项目以 openEuler 为底座搭“硬件 + 实时虚拟化 + 软件定义控制”,四层产品各有名字:和巢 UeVisor 是 Type-1 实时虚拟化底座,做静态绑核、多维强隔离与设备直通;和鸥 UeTernora 是基于 openEuler 的工业云实时操作系统;和燕 UeHiruna 是支持 IEC 61499 运行时的控制器核心软件;和鹈 UePelra 是组态软件。选 openEuler 的理由是技术成熟、国产芯片支持深、知识产权开放、能升级为智能 OS——供应链安全是核电的硬指标。目前虚拟控制器已在公司一期原型平台部署,验证了已测场景替代传统控制器的可行性,推广先从培训模拟、非安全级控制试点与风电应用开始。

中广核数字科技有限公司智能工控系统总设计师李萌
飞腾资深软件工程师朱鸿雷从南向芯片厂商视角,深度分享了参与 openEuler Embedded 生态建设的演进历程。2023 年,飞腾启动对 openEuler Embedded 的技术关注,完成内部技术储备,同步支撑行业客户开展适配工作;2024 年,菁蓉联创完成上游 飞腾BSP 开源工作,伴随 24.03 LTS 版本正式对外发布;2025 年,面向电力行业完成南网电鸿系统适配,与飞腾 SDK协同,保持社区上游代码同步;2026 年,飞腾正式接管上游飞腾BSP,完成代码重构优化,夯实飞腾平台基础能力。
行业客户真实的业务场景与质量诉求,以及 openEuler Embedded 生态的蓬勃发展,共同驱动飞腾持续加码生态建设。生态能力层面,飞腾补齐嵌入式桌面体系,在编译目标中集成工具链,落地 GPU 硬件加速等关键特性;质量保障方面,社区代码提交门禁新增飞腾平台检测能力,依托真实硬件板卡开展多固件、多内核版本混合验证、 cyclictest 实时性压测、LTP 系统稳定性全套测试,从编译、内核、功能到系统全链路保障产品可靠性。
面向未来,飞腾规划三大生态推进主线,持续拓展行业落地边界。一是在 12 月底发布的 24.03 LTS SP5 版本中,推动飞腾平台纳入社区默认发布镜像;二是发挥飞腾宇航级芯片技术积累,联合 sig‑Space 工作组推进航天领域应用落地;三是参与 IB‑Robot 项目,依托飞腾算力底座开展具身智能场景探索。

飞腾资深软件工程师朱鸿雷
边缘设备需要在有限算力、内存和功耗预算内完成推理与实时任务。实际效果往往取决于模型、算子、驱动、操作系统和任务调度能否协同优化,而非单一部件的峰值性能。
openEuler社区运营工作组成员、软通动力计算生态研发部高级技术总监田可辉分享了openEuler AIOS 的端侧多模态会议转写经历——会议内容不能出内网,会议纪要该如何出?针对传统会议记录存在记录不全、发言人难区分、内容不可上云、纪要整理耗时长等行业痛点,解决方案中的软件栈依托软通天鹤 AIOS底座,结合软通华方昇腾 AI 硬件,融合 FAN‑ASR 语音识别与 Qwen3‑32B 大模型,构建会前声纹注册、会中实时字幕转写、人声区分、会后一键生成结构化纪要的完整链路。项目中针对人声标记碎片化、实时字幕卡顿、长会议上下文超限三大技术难点完成专项调优,实测无插话片段句子级归属纯度 0.998、字错误率 5.41%、纪要主题准确率 100%,可适配10人左右的中小型会议场景。

openEuler社区运营工作组成员、软通动力计算生态研发部高级技术总监田可辉
长沙理工大学讲师赵思蓉在分享中指出,一芯多域把动力、底盘、座舱、智驾收进一颗芯片,带来更小尺寸、更轻重量与更低功耗,也对虚拟化软件的实时性、隔离能力和资源开销提出了更高要求。ZVM 从 2021 年启动研发,2023 年开源,今年 5 月发布 v2.1,核心设计思路是“RTOS 原生虚拟化”:把虚拟化功能放进 RTOS 同层控制路径,减少特权级切换与控制权转交;虚拟化栈比 KVM/Xen 层级更少、能力比 Jailhouse 更全;不设独立管理域,服务模块化下沉进底座。指标均公开可测:ZVM-RK3588 上电自启动小于 2.2 秒,最大中断响应小于 9 微秒,抢占与上下文切换小于 3 微秒,虚拟化性能损耗小于 2%,内核代码不到 10 万行;自研 HyperVHE 兼容 ARMv8 全平台,比 Jailhouse 整体性能提升 30% 以上;内置 VirtIO 后端让 Block 损耗小于 5%、端到端中断小于 10 微秒;融合 TSN 做到 10 微秒调度、20 纳秒同步。目前已适配飞腾 4 款、瑞芯微 2 款共 6 款芯片,可支持 Android 与 Linux 共享同一块触摸屏。

长沙理工大学讲师赵思蓉
本次分享也提出了下一阶段需要持续解决的问题,包括大规模无线网络下的近端算力调度、星载系统的在轨验证、核电虚拟控制器的行业测试,以及更多芯片平台上的实时虚拟化适配。相关需求将继续通过 openEuler SIG-Embedded、sig-Space 和 IB-Robot 等社区项目推进,并在真实场景验证中沉淀为可复用的系统能力。
-END-
供稿 | 肖雨菡
编辑 | 丘云
校审 | 郑振宇、刘彦飞

openEuler发布面向Agentic Infra的操作系统,全球协同共建AI生态
关注我们,了解更多
▼