【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升

机器人ROBOT 2025-10-24 19:00

本文由“机器人ROBOT”公众号原创,欢迎转载,请务必完整转载全文并在文章初始位置插入本公众号名片和链接。


欢迎引用:

孙振洋, 吴楷, 王贺升. 基于关节协同控制的仿人双足机器人设计及优化[J]. 机器人, 2025, 47(4): 526-536.

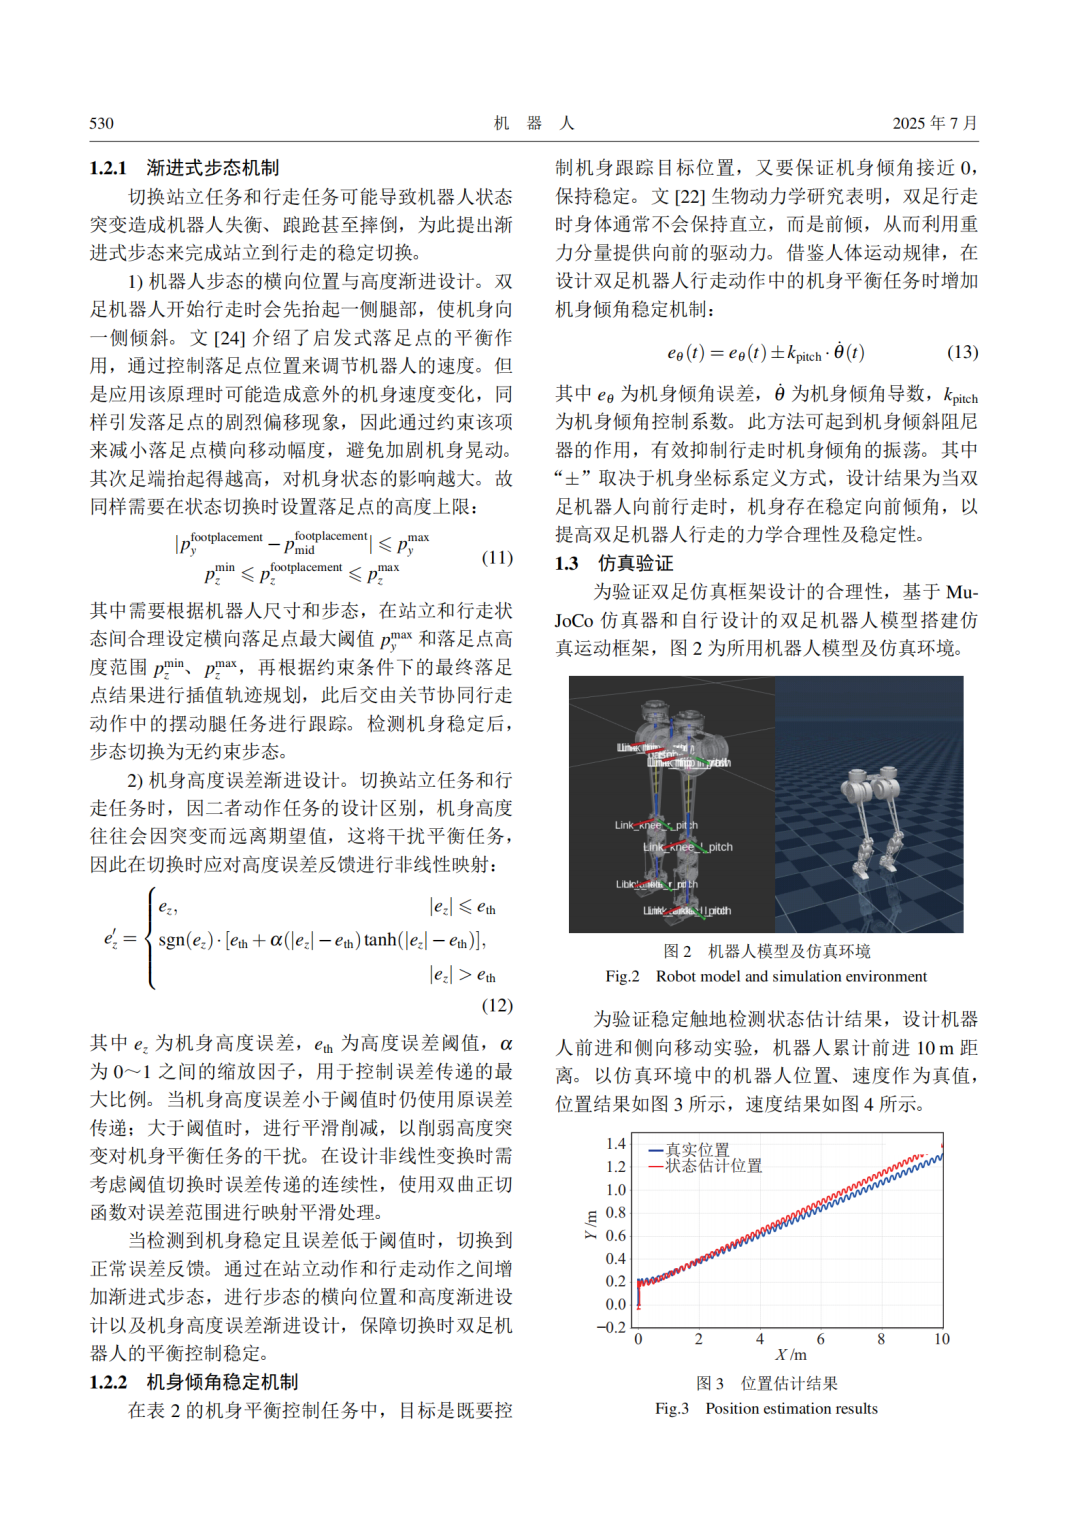
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图1
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图2
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图3
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图4
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图5
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图6
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图7
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图8
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图9
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图10
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图11
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图12
【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图13

识别二维码,访问全文PDF

想了解更多,也可点击下方“阅读原文”查看。

联系我们 :

【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图14

电话:024-23970050

【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图15

E-mail:jqr@sia.cn

【特邀编委论文】上海交通大学王贺升教授团队基于关节协同控制实现了双足机器人的运动性能的有效提升图16

网址:https://robot.sia.cn

关于科技区角:国内科技展会垂直内容策划服务商,提供从论坛内容全案策划、会展市场化IP打造到精准专业观众一站式邀约服务,以产业内容吸引高质量B端人群,打通展会从议题设计、演讲嘉宾邀约、宣传预热、精准邀观到供需对接全链路。
声明:内容取材于网络,仅代表作者观点,如有内容违规问题,请联系处理。
机器人
more
募资超8亿!国内连铸龙头加码机器人
拟斥资23个亿!市值百亿叉车龙头,押注机器人
新品 | 小米 18 Pro 工程机跑分曝光;Booster K1 机器人开售
西交大成果转化团队发布模块化人形机器人 售价 9800 元起
800万片芯片之后,地瓜机器人再拿4亿美元
小鹏IRON机器人自主走下产线,G9L同步开启预售
当机器人不再“单打独斗”,谁来指挥千千万万台机器人?
沙利文白皮书解读:四足机器人跨过规模化门槛,“四小狗”格局显现
睿尔曼:具身智能数据训练场与远程作业机器人产业生态构建
超25Gbps带宽、微秒级时延!鹏瞰TS-PON用一根光纤破解智驾、机器人通信瓶颈
Copyright © 2025-成都区角科技有限公司
蜀ICP备2025143415号-1
  
川公网安备51015602001305号