很多四足机器人开发者都有一个通病:仿真训练完美收敛,步态流畅稳定,一旦迁移到真机,就会出现打滑、颠簸、跌倒、步态畸变等各种问题。反复修改奖励函数、调整随机参数、调试超参数,耗费大量时间试错,最终还是逃不过Sim-to-Real迁移翻车的宿命。
其实大部分落地失败,根本不是算法代码的问题,而是开发者忽略了大量隐藏的底层工程细节:动力学模型拟合不准、关节摩擦与转子惯量未精准辨识、域随机化设计不符合物理规律、虚实环境差异没有做针对性补偿。这些不写在开源文档里、不体现在代码表面的核心细节,正是区分普通开发者与顶尖赛事选手的关键,也是行业长期存在的教学空白。
针对行业普遍痛点,深蓝学院深度复盘2025 IROS四足机器人挑战赛冠军实战日志,把赛场落地的隐藏技巧、避坑经验、翻车雷区全盘拆解,联合2025 IROS四足机器人挑战赛冠军潘为教授,打造《四足机器人:从动力学建模到强化学习》全套实战课程,用冠军实战经验补齐Sim-to-Real落地短板。更结合IROS四足挑战赛冠军的实战经验,把从仿真到实机、从平地到越障的完整闭环讲透。以下是项目实践展示:
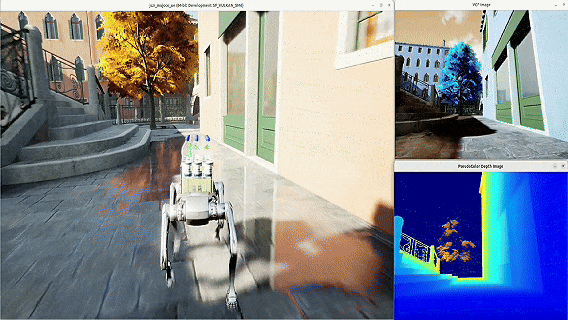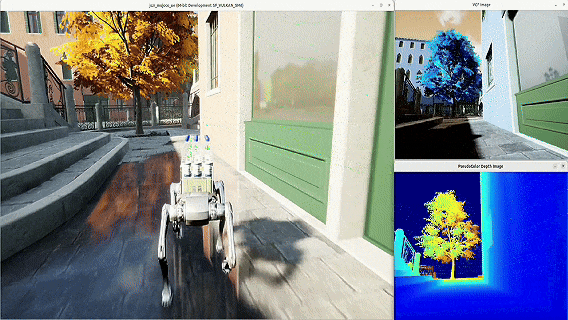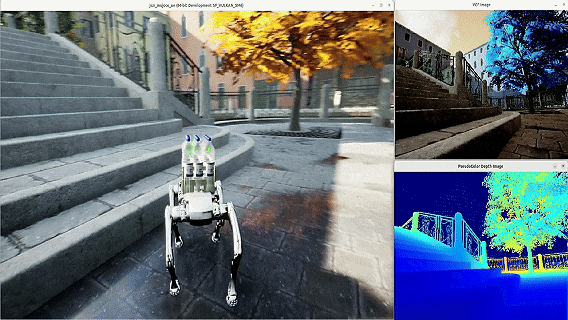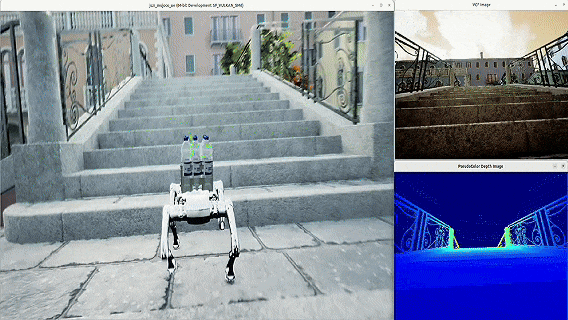

市面上90%的四足机器人课程,要么重理论、轻落地,要么只教代码、不讲原理,学完依旧无法独立做项目。而这门课,精准避开所有学习误区,清晰界定教学边界,只讲企业真正需要的实战内容:


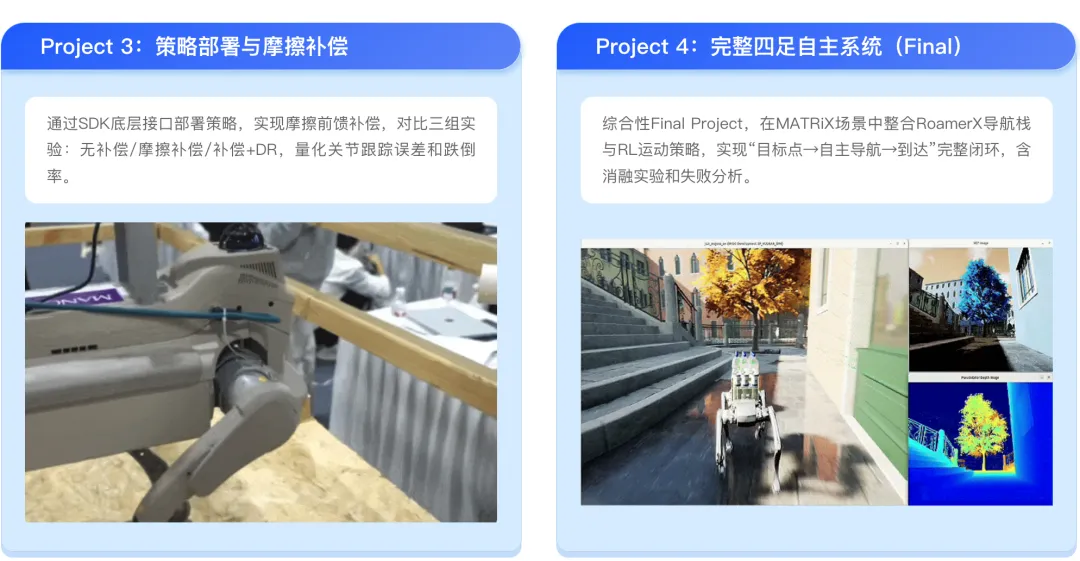
1. 能读懂任意四足机器人的 URDF,理解其动力学参数的物理含义
2. 能用 MATRiX 可微仿真进行系统辨识(梯度下降拟合物理参数)
3. 能用 MATRiX GPU 并行训练 RL Locomotion 策略(不依赖 Isaac Gym)
4. 能设计奖励函数、调 Domain Randomization 参数
5. 能将策略部署到实机(或高保真仿真),理解并解决 Sim-to-Real 问题
6. 能独立搭建” 辨识 → 训练 → 验证 → 部署” 的完整Pipeline
赛道红利从不等人,理论内卷早已过时,能落地、能出成果、能解决实际问题的实战能力,才是你拉开差距的核心底气!
想要跳出无效学习陷阱,解锁四足机器人RL控制全栈实战能力,抢占具身智能高薪赛道名额,直接扫码报名学习!

-- 完 --
机智流推荐阅读:
1.
2.
3.
4.
cc | 大模型技术交流群 hf | HuggingFace 高赞论文分享群 lc|LangChain 技术交流群 code | AI Coding 交流群 具身 | 具身智能交流群 硬件 | AI 硬件交流群 推理 | AI 推理框架交流群 智能体 | Agent 技术交流群