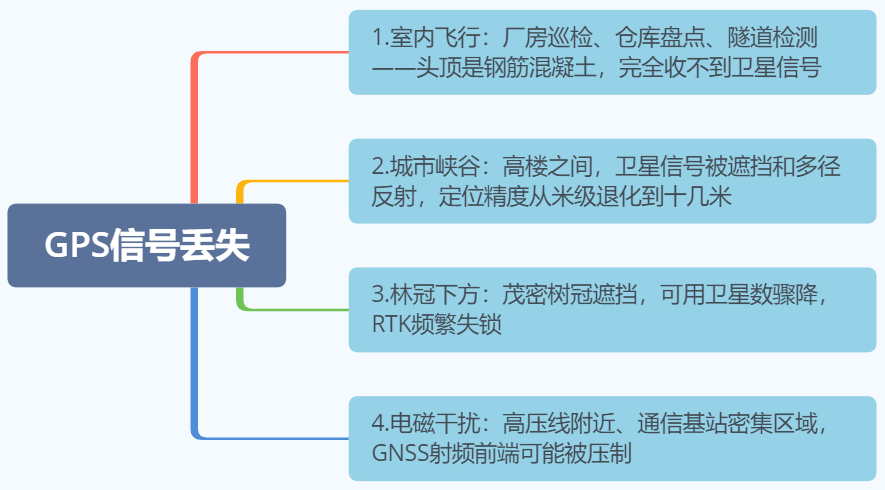
1.GPS:帮飞机回答一个问题:我现在在哪?当GPS信号好、星数够,飞机就像在地图上标了一个清晰的定位点,悬停更稳,返航点记录更准,自动返航时路线也更像样。反过来,如果周围遮挡严重,或者环境信号复杂,飞机就可能点位跳,表现出来就是轻微漂移、悬停不够稳。
2.气压计:很多人以为高度只看GPS,其实不是。气压计更像相对高度的判官,通过感知气压变化来判断高度变化。这也是为什么气温、气流、起飞环境会影响它。比如放在封闭桌面起飞、在强风中快速升降,都可能让高度判断出现短暂误差。所以你会看到有些飞机起降时轻微点头,那并不是飞机坏了,而是高度估算在做修正。
3.指南针:解决的是飞机朝哪边的问题,即方向。没有它,飞机不知道自己机头方向,也就没法精准执行航向控制、返航对齐等动作。但指南针最“娇气”:受磁环境影响大,强磁铁、金属结构、电池线路异常,都可能让指南针出现偏差。指南针一旦出问题,最典型的症状是机头指向不对,飞行轨迹发飘,甚至出现飘移回不来的感觉。

大疆的无人机认路能力不是靠某一个传感器单打独斗,而是靠GPS定位置、气压计定高度、指南针定朝向,互相补位。所以,好的环境、校准到位、理解传感器局限,比盲目相信智能避障、自动返航重要得多。
三、GPS拒止时的两大需求

GPS丢失后,无人机面临两个核心问题:1. 水平定位:我在哪?往哪飘?没有GPS,飞控不知道自己的水平位置和速度。多旋翼在风中会持续漂移,无法定点悬停;固定翼无法执行航线飞行。2. 垂直定位:离地面多远?气压计可以提供相对高度,但气压计受温度变化、气流扰动影响,精度有限(通常±1-2m)。在需要精确离地高度的场景(比如起飞、降落、地形跟随等),需要光流模块和测距模块来解决。
(一)光流模块:用"看地面"来感知水平运动
光流(Optical Flow)是一种模仿生物视觉运动的感知方式。传感器向下看地面,连续拍摄帧图像,通过分析帧间图像特征点的位移,计算出载体的水平运动速度和位移。这和你在手机上用手指滑动屏幕的原理类似——手指移动时,屏幕上的内容跟着反方向移动,移动量与手指速度成正比。光流模块做的事情本质一样:观察地面纹理的"滑动",计算自己相对于地面的运动。
光流模块的性能取决于几个因素:

实际的光流模块通常集成了以下几个部分:1)图像感光芯片:采集地面图像;2)光学镜头:决定视场角和聚焦距离;3)运算处理单元:实时执行光流算法(帧间特征匹配、位移解算);4)补光器件:在暗光环境下提供辅助照明(通常是红外LED)。模块输出的是X/Y轴的运动速度和累积位移,飞控用这些数据做水平位置保持和速度控制。
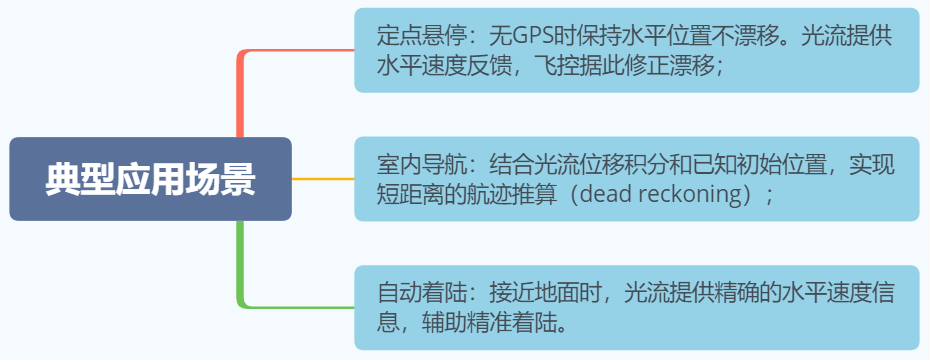
光流模块的有效工作高度通常在10m以内。这意味着它主要在中低空场景下发挥作用——室内巡检、低空悬停、起降阶段。高空飞行时,光流帮不上忙。
(二)测距模块:解决"离地多高"的问题
为什么需要精确的离地高度?工业无人机在很多场景下需要精确的离地高度(而不是海拔高度或气压高度):
- 自动起飞/降落:需要知道离地<1m的时刻来触发接地判断;
- 地形跟随:山地巡检时保持相对地面恒定高度飞行;
- 农业喷洒:保持喷头距作物2-5m的恒定高度;
- 室内避障:感知下方障碍物的距离。
气压计给出的是相对海平面的气压高度,受温度、气压变化影响,精度在±1-2m。对于需要10cm级高度精度的场景,气压计不够用。
dToF测距原理
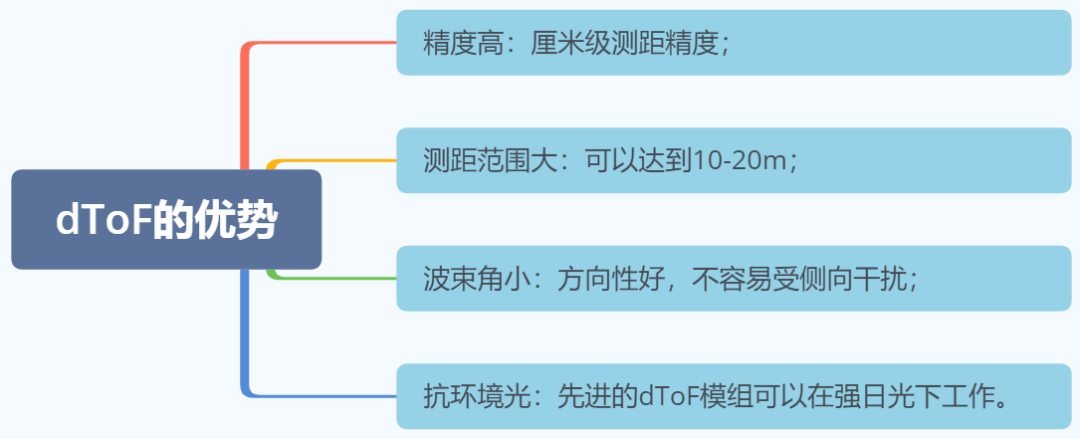
dToF(direct Time-of-Flight,直接飞行时间)是一种激光测距技术:发射一束红外激光脉冲,测量光子从发射到被反射回来的时间,乘以光速再除以2,就是目标距离。相比传统超声波测距,dToF的优势:
关键参数
一款工业级dToF测距模块的典型参数:
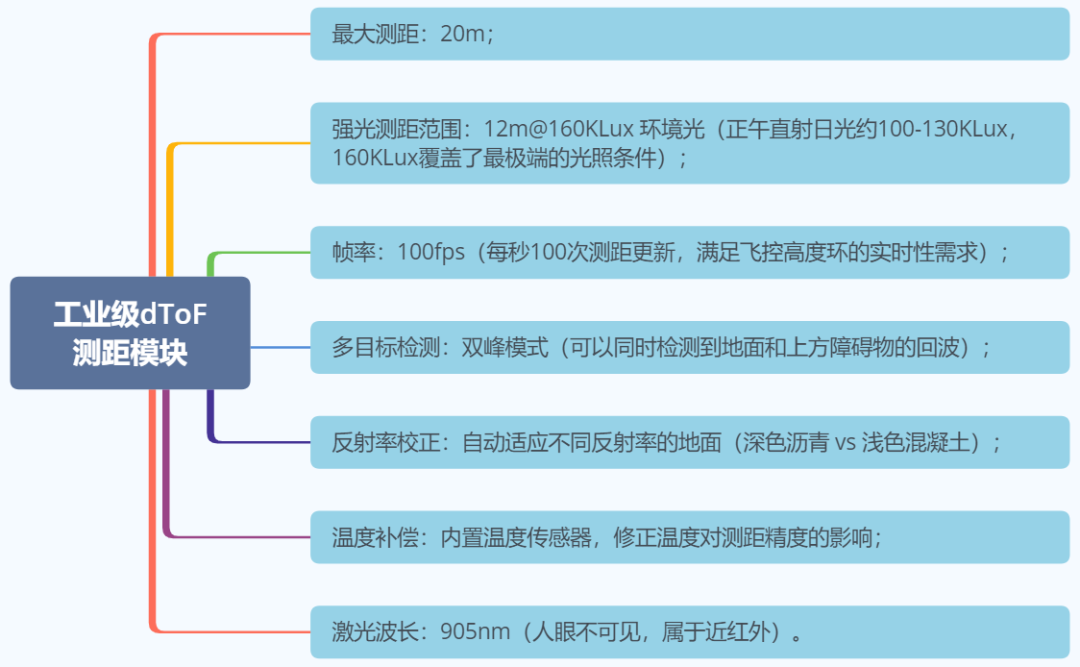
测距模块配合光流模块,构成无GPS环境下的完整感知链路:光流:提供水平X/Y速度和位移;测距:提供垂直Z轴距离。两者融合,飞控可以在GPS完全不可用的情况下实现:定点悬停(水平不漂移+高度保持);低速自主飞行(光流航迹推算+测距地形跟随);精准起降(近地面时测距提供精确离地高度)。
(三)空速计:固定翼的"命根子"
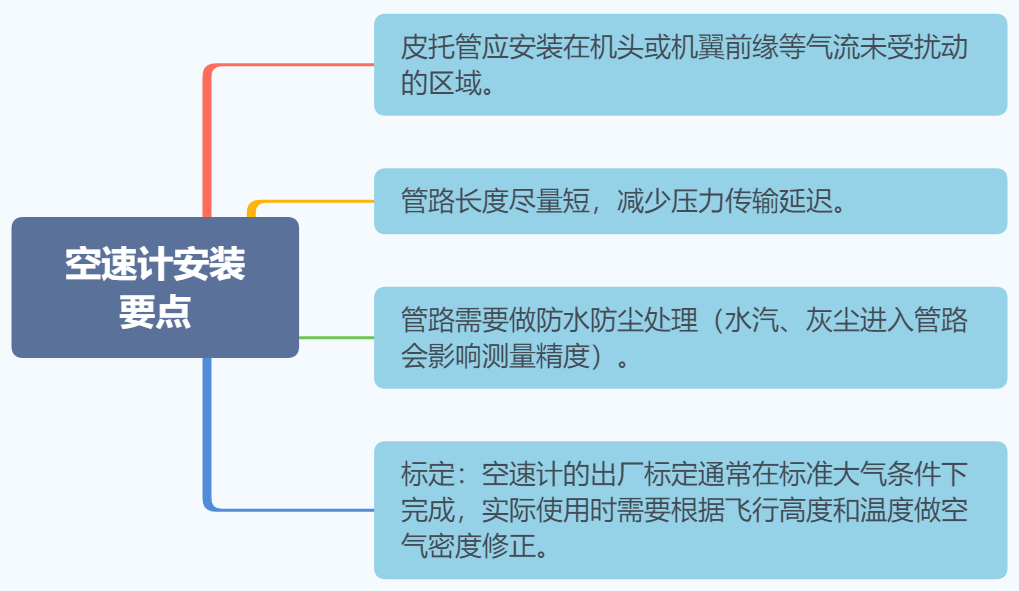
对于固定翼和复合翼无人机,除了光流和测距之外,还有一个关键传感器不能忽视——空速计。为什么固定翼需要空速计?多旋翼的升力来自旋翼转速,飞行速度不影响升力。但固定翼的升力来自机翼的气动效应——升力与空速的平方成正比。这意味着:空速太低→升力不足→失速→坠落;空速太高→结构载荷过大→可能损坏机翼。固定翼飞控必须实时知道空速(飞机相对于空气的速度),才能判断当前是否接近失速边界,是否需要调整姿态或油门。
GPS速度 ≠ 空速
GPS给出的是地面速度(地速),即飞机相对于地面的速度。但在有风的情况下:顺风飞行:地速 > 空速;逆风飞行:地速 < 空速;侧风:地速和空速方向不同。如果飞控用地速来替代空速做控制,在强风工况下可能严重误判。比如:固定翼顺风飞行时地速很高,飞控以为空速足够,但实际空速可能已经接近失速边界。这是很多固定翼无人机在强风中失速坠落的根本原因。
空速计的工作原理是:通过测量总压(皮托管前方气流的驻点压力)和静压的差值(动压)来计算空速,基于伯努利方程:空速 = √(2 × 动压 / 空气密度)。
(四)多传感器融合:不只是"有就行"
光流 + 测距 + 空速计,加上飞控本身的气压计和 IMU,在无GPS环境下构成了一个完整的感知链路。但要让这个链路真正好用,需要做到多传感器数据的融合。所有这些融合计算,最终都在飞控的主处理器上完成。对飞控的要求是:足够的计算能力(主频高、DSP能力强);足够多的传感器接口(CAN、UART、I2C、模拟输入);实时操作系统(保证数据融合的时序确定性)。这也是为什么工业级飞控在处理器选型上普遍使用高性能MCU(如STM32H7系列,主频480MHz)——不仅仅是为了飞控算法本身,更是为了支撑多传感器融合的算力需求。

四、GPS突然消失,无人机究竟还能飞多远?
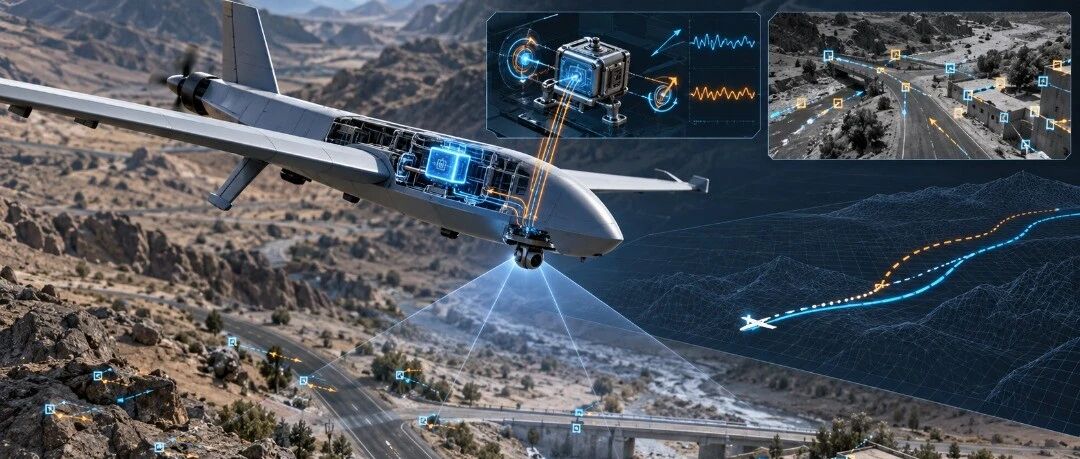
一架无人机正在执行任务,卫星定位突然中断。发动机还在工作,机翼仍然产生升力,摄像头也没有停止拍摄。但飞控面前,多了一个越来越难回答的问题:我现在到底在哪里?失去定位,不等于立即失去飞行能力。真正棘手的是,飞机可能仍然飞得平稳,对自身位置的判断却越来越偏。那么,没有卫星导航,它究竟还能飞多远?
无人机首先能依靠的,是机上的IMU。IMU主要通过陀螺仪和加速度计感知转动与运动。结合初始状态,系统可以不断推算姿态、速度和位置。其好处是不用看地面,也不用等卫星信号。问题在于,IMU测量的是运动,位置要靠计算不断累加出来。测量中微小的偏差,也会跟着累加。举个刻意简化的例子:假设某个方向始终存在0.01m/s2的加速度偏差,又没有任何外部修正,一分钟后,仅这一项造成的位置误差就能达到约18m。这不是某款无人机的实测指标,而是一个积分计算:位置误差约等于加速度偏差乘以时间平方的一半。姿态误差还会让事情更复杂。系统要从加速度计读数中正确处理重力影响,一旦对机身倾斜角度的判断出了偏差,就可能把部分重力误当成实际运动。所以,惯性导航可以在短时间内接住失去卫星定位的无人机,但只靠它长期推算,误差通常会越来越大。
工程师给无人机加上了“眼睛”。摄像头连续观察地面,追踪道路拐角、建筑边缘、岩石纹理等特征。通过这些特征在画面中的变化,系统估计飞机发生了怎样的移动。视觉和IMU配合,就是常说的VIO:视觉惯性里程计。IMU提供高频、连续的运动预测,视觉则用实际看到的变化来修正预测。两者互补,可以明显减轻单独依赖惯性测量的问题。

但“能看见”,并不意味着“知道自己在地图上的位置”。如果没有已知地标、地理配准地图或其他绝对参考,普通VIO主要估计的是相对于起点的运动。理论分析也表明,一般VIO系统无法仅凭这些观测确定全局位置和全局航向。而当无人机飞得更高,视觉定位还会遇到一个反直觉的问题:看得更远,不一定测得更准。坐在车里向外看,近处的栏杆快速掠过,远处的山峰却几乎不动。无人机观察地面,也存在类似现象。在相同移动距离和相近成像条件下,地面越远,由平移产生的画面变化通常越小;这种观察角度的变化,叫作视差。视觉系统需要利用视差,推算地面特征的三维位置,并约束自身运动。视差太小时,就像从两个几乎重合的位置看同一个物体:虽然看见了,却很难准确判断它有多远。很小的像素误差,也可能对应很大的距离误差。更麻烦的是,地面纹理未必足够丰富。沙地、大片水面、重复农田,都可能让特征识别和连续跟踪变得困难。这也解释了为什么一套在室内或低空表现很好的算法,搬到高空固定翼平台上,未必还能保持同样的效果。
根据高度和速度调整图像更新与关键帧选择,改进特征提取和筛选,并引入磁力计辅助航向估计。在所测试数据上,该方法的稳定性优于几种对比算法。这里出现了磁力计。它为什么又重要起来了?因为长距离导航,特别怕方向慢慢偏掉。一点点方向误差,经过足够长的距离,就会变成明显的位置偏差。磁力计测量周围磁场。在完成校准、磁场环境合适的条件下,它能为系统提供相对于磁北的方向参考,帮助抑制航向漂移。已有视觉惯性融合研究也验证了磁测量对方向估计的改善作用。当然,磁力计也有自己的麻烦:机载电流、金属结构和外部磁场干扰,都可能影响读数。它需要校准,也需要判断数据是否可信。更关键的是,知道北边在哪里,并不等于知道自己在哪里。指南针可以帮助你少走偏,却不会直接报出当前位置的经纬度。

因此,视觉、IMU、磁力计组合起来,仍然不能自动等同于卫星定位。它们分别提供运动、场景和方向信息,共同减缓误差积累;要持续纠正全局位置,还需要能够关联到已知位置的参考。值得关注的是,在长距离飞行中,算法能否持续获得有效约束:视觉观测是否可靠,惯性偏差是否得到修正,航向是否逐渐漂离真实方向。只要这些约束仍然有效,误差就可能增长得更慢,系统也更有机会维持可用的位置估计。
GPS突然消失,无人机到底还能飞多远?答案取决于飞机携带的传感器、地面是否看得清、飞行持续多久,以及任务能容忍多大的位置误差。对于只需保持大致航向的任务,与必须准确飞到某个狭小区域的任务,同样的误差意味着完全不同的结果。所以,判断一架无人机的无卫星导航能力,除了问它飞过多少公里,还应该追问一句:飞到那里时,它以为自己在哪里,又与真实位置相差多远?