机器人按下了一枚空格键。


具身智能格外热闹的九个月里,有一支团队尤为低调。
当同行用一个又一个机器人Demo争夺注意力时,它把筹码压在一件更慢也更昂贵的事上:训练物理世界通用模型。
这家公司名叫自然意志。它成立于2026年1月,从一开始就把目标定在物理世界通用基础模型,目标是用同一套模型不断适应新的任务。
直到2026年10月,这个团队才第一次带着产品走到台前,发布了50B级物理世界通用基础模型Natura-1。它使用百万小时人类第一视角数据完成预训练,目前已经展现出灵巧操作与零样本指令遵循能力。面对陌生物体和临时指令,它可以调动已有经验组织动作,经过适配后甚至还可以处理更复杂的长程任务。
现在,Natura-1也开始接受真实世界的经验。
机器人学会做新题
在日常生活中见到机器人早已不是新闻。以大家常见的商场咖啡机器人为例,机械臂从固定位置取杯,按照设定好的顺序加入原料,再把成品放到取餐口。只要杯子和配料都待在熟悉的位置,它就可以稳定工作。
麻烦常常从一次意外开始。杯子偏离原位后,写在程序里的坐标也会失去作用。机器人的动作仍然准确,但结果却是准确地——抓向空气。
团队成员曾用一句话概括这种差别:“若无变量,无需建模,编程即可。”
事实也的确如此。预编程机器人按照工程师提前写好的流程行动,一旦环境变化就容易翻车。机器人模型却多了一步判断。它会观察眼前的环境,理解人给出的指令,再根据现场变化来组织动作。
现实偏离程序后,才是模型派上用场的时刻。
Natura-1强调的Zero-Shot Instruction Following(零样本指令遵循),解决的是这类变化,即模型跳过针对当前任务的专项训练,直接在陌生指令下自主学习,并进行动作执行。
比如,训练数据教过机器人拿苹果,但没教过它擦拭物体,也没安排过擦苹果这项任务。但当工作人员临时给出这条指令时,模型却能够很快自主学会擦苹果这个组合新动作。
另一次测试中,自然意志团队先让机器人移动左右两侧的物体。它依次完成了两次抓取。指令里加入“同时”两个字后,机器人的动作发生变化:一只手抓住物体后停在原处,另一只手接着完成抓取,双手最后一起移动。
还有一次,团队临时拿来一台笔记本电脑,让机器人打开屏幕并按下空格键。过去的训练中从未出现过电脑和键盘,团队原本也没有抱太高预期。令人意外的是,机器人却很快抬起屏幕,把手移到键盘上方,最后伸出食指按下了空格键。
这不失为一次有趣的实验,它说明模型已经可以把过去积累的物体知识和动作经验带到陌生任务中。几个月的训练后,Natura-1的进一步已经越来越明显,不仅能够零样本处理更多临时指令,经过任务适配后,还能完成步骤更长的连续操作。
这两个例子看起来都很小,背后却是具身智能长期面临的一个难题。机器人可以在训练里背下一套动作,但现实世界每天都会出现新问题和新要求。模型只有理解物体和动作之间的关系,才能把学过的经验重新组合。
对机器人公司而言,这项能力还会改变项目的交付方式。
自然意志很早就打通了后训练和真机强化学习。因此很快就可以用夹爪完成包饺子等任务,但团队认为这不是终局。在他们看来,“The world is built by for hands(人的世界围绕双手而建造)”,灵巧手才是未来。从实操角度看,许多机器人演示中看似随意放在桌上的刀架和托盘,其实都经过了几番测试,稍微向旁边移动几厘米,成功率就可能明显下降。
于是,一段几分钟的流畅视频,背后往往是一两周的调试。项目数量增加,驻场调试的人也要跟着增加。机器人卖出一台,公司就多背上一份交付工作。
通用模型正在尝试改变这种局面。它先掌握更广泛的操作经验,进入新场景时只补充少量数据,也让工程师把精力留给更长尾的环节。
自然意志后来选择用灵巧手测试包馄饨。团队从网上找了一种简单包法,让机器人把馄饨皮放在手掌上,再用另一只手捏合。然而,小模型经常会捏空,有时又会用力过猛,把馄饨皮戳破。
按照过去制作演示的经验,这意味着流程又要重新设计。但第二天,一版使用更多数据训练的模型上机后,机器人自己对准了馄饨皮,也控制住了手指力度。原本预计要反复修改的动作,就这样成功了。
这也是自然意志选择灵巧手的原因。夹爪固然成熟,但它的动作主要是开合,面对剪刀时,它需要配套改造过的工具;处理柔软物体时,开合两个方向也很难表达手指之间的细微配合。
灵巧手允许机器人沿用人的方法工作。零样本指令遵循让它理解临时出现的新任务,灵巧操作则负责把理解变成动作。两项能力结合后,机器人才能摆脱一道题配一套程序的工作方式,也有机会把一次次定制交付变成可以规模复制的产品。

百万小时从哪里来
灵巧手路线确定后,团队很快开始面临下一个挑战:数据采集。
围绕同一个任务反复采集,模型的确会越来越熟练,但下一个任务仍要从头开始准备。如果通用能力依赖模型看过足够丰富的操作,数据来源就必须要长期扩张。
自然意志很早便把Ego第一视角数据确定为核心训练数据。相比机器人遥操,Ego数据的采集过程更轻。一部固定在人头部的手机,就能记录双手完成真实工作的全过程。采集场景可以快速扩张,成本也更容易控制。基于此,自然意志逐步建立起了一套数据处理管线。如今,Natura-1使用的预训练数据已经达到百万小时,主要来自真实世界中的人类操作。
Ego第一视角视频记录的是人手。手指如何弯曲,掌心如何托住物体,接触点又如何变化,这些信息都藏在视频里。如果最终使用夹爪,其中的大部分细节只能被压缩成一次开合。
用团队的原话来说,就是“信息可以由多变少,但没有办法由少变多。”
人手动作可以简化成夹爪动作,夹爪数据却补不出五根手指的配合。自然意志既然选择了人类操作数据,灵巧手也就成了更匹配的载体。
而在模型架构的选择上,团队最初用两三周测试了不同方案,其中一类接近行业常见的VLA,另一类更重视动作生成效率。最终,团队并没有做太多纠结,而是快速确立了“物理世界通用基础模型”这条路线。
它并不是一个单纯的Action Model(世界动作模型)。随着训练规模扩大,自然意志又把语言理解和视觉信息纳入了同一个模型。团队认为,Natura-1已经很难完整归入VLA或WAM的现成分类,于是将它定义为一条独立的物理世界通用基础模型路线。
这并非一场单纯的命名游戏。初创公司的算力和资金都有边界,模型多训练一次,就多消耗一笔真金白银。同样投入一批数据,学习效率更高的架构显然可以少走很多弯路。
一轮轮训练之后,自然意志的模型参数规模来到了50B,成为目前行业公开披露中参数规模尤为庞大的物理世界基础模型。当数据量只有几万小时时,5B和50B模型的表现接近。但在数据增加到更大规模后,50B模型才有空间吸收更多经验。
换句话说,50B和百万小时是一组配套投入。百万小时给模型提供更广的经验,50B参数负责容纳这些经验。在团队看来,大语言模型已经验证过的Scaling规律也会在物理世界生效:随着数据量和模型规模同步增长,机器人会逐渐获得过去需要逐项训练的新能力。
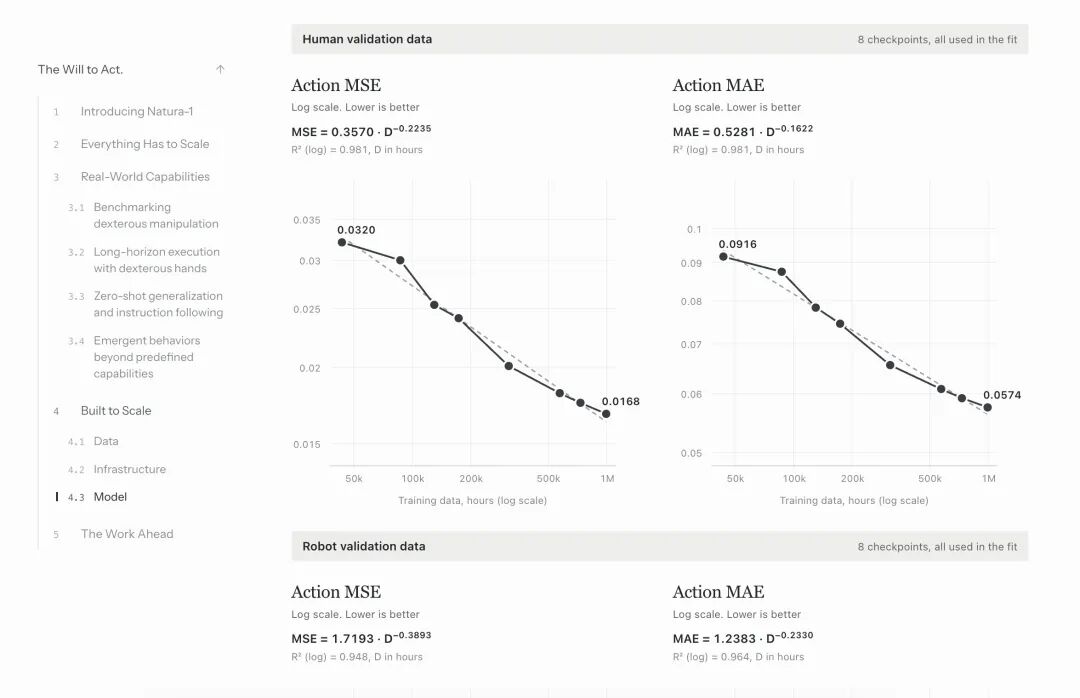
对一家创业公司而言,这条路线意味着更重的前期投入。很多机器人公司先做项目,再用收入支持研发;自然意志却选择先建数据体系,再训练大模型。前者更容易在当下看到订单,后者押注的是同一套模型在更多场景里重复使用,也更具产业规模效应。
新的数据改善模型,改进后的模型回到真机验证,测试中的失误又为下一轮训练提供线索。自然意志希望借此形成一套可以持续进化的物理智能基础设施,让机器人的能力随着数据积累不断增长。
走出Demo之后
模型规模扩大后,Natura-1有了另一个惊喜:模型开始学会自己纠错了。
一项测试要求机器人抓起桌上的手机,再把它放到指定位置。早期版本第一次抓空后,机械臂仍会继续向目标位置移动,仿佛手机已经握在手里。等手臂抵达终点,它有时才会发现任务并没有完成,再返回原处重来。
新版本对此的反应时间更早。手指碰到手机却没有抓稳时,机械臂会留在原地,重新调整角度。有时它还会连续尝试数次,直到手机真正离开桌面。
人类可以用语言自然地和模型交互,然后机器人执行动作。如果失败,它会自己尝试和纠错。
使用剪刀时也出现过类似情况。手指第一次偏离剪刀环后,机器人会继续向下微调,让手指找到入口,再把剪刀拿起来。团队介绍,训练中只加入了少量连续失败的样本,模型更可能是从百万小时人类操作中学会了这种重试。就像人拿手机偶尔也会手滑,下一步反应通常就是原地再抓一次。
这里还涉及Natura-1的记忆能力。早期的一些机器人模型只根据当前画面生成动作,每一帧都像重新开始。自然意志团队用一句形容这种状态就像是“Every day is the first day。”
Natura-1会参考此前看到的画面。它知道自己刚才抓过一次,也能比较动作前后的变化。对几秒钟的短任务来说,这种记忆作用或许有限;但任务延长以后,记忆能力也越来越不可或缺。
纠错能力的出现让机器人更接近真实工作,但自然意志认为另一个标准同样重要:偶然成功一次,只能说明模型具备这种可能。任务达到稳定复现的水平,才能把它视为已经掌握的能力。
模型发布后,自然意志计划邀请外部人员到现场测试。来访者可以临时输入指令,或者拿出随身携带的物品,让机器人当场操作。相比提前准备好的演示,这种测试更接近模型未来面对的客户环境。当然,也会更直接地暴露它的边界。
值得庆幸的是,未来已经越来越清晰了。团队举了一个辣椒炒肉的例子,机器人认识青椒,也知道如何拿刀,但要独立完成一道菜,它不仅要控制切块大小,处理烹饪中的各种变化,还要把用完的刀准确放回刀架。刀一旦掉落,后面的步骤都要跟着调整。团队的目标是,一台机器人进入陌生厨房后,也能根据新的菜谱完成整套操作。
当然,从一道短指令到做完一道菜,中间还隔着高达几十次的不确定性。模型每一步都可能产生误差,硬件也要长时间运行。放在具体的环境当中,工厂会把时间压缩到固定节拍,家庭则会对安全提出更严格的要求。
这也是当下所有具身模型距离商业化的距离。Natura-1令人惊喜的是,它已经展现出处理陌生指令的能力,也开始在失败后主动重试。下一阶段,自然意志会把模型放进更复杂的长程任务中,以整套任务的完成率检验零样本能力。
届时,百万小时数据将成为物理通用模型的的基本标配,百亿甚至更大的参数量,也将成为一门更具想象力的生意。