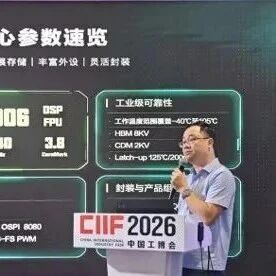
2026年10月13日,在工博会期间ADI召开新品媒体沟通会,正式发布全新一代芯片级高性能惯性测量单元ADIS16607。这款产品重点面向人形机器人、低空无人系统、工程机械等严苛工况应用,为自主移动平台提供硬件层面的感知解决方案。
IMU迎来市场扩容,落地痛点凸显
根据Yole Group发布的行业预测,全球MEMS IMU市场规模将从2024年22亿美元增长至2027年27.92亿美元,年复合增长率7.3%。随着人形机器人从舞台演示走向工厂7×24小时商业化作业,单机IMU搭载数量持续提升,市场对高可靠惯性传感器需求快速攀升。
从数据上看需求在不断上涨,但人形机器人在场景化的应用落地却并不顺畅,特别是IMU器件的表现。ADI亚太区微机电产品线总监赵延辉指出:“一些IMU产品的实验室静态指标良好,并不足以证明器件能满足人形机器人在工业、全地形场景的实际需求。”

来源:ADI
具体来看,IMU主要遭遇三大现实痛点。
一是振动整流误差(VRE)难以靠软件消除,电机广谱振动会转化为直流零点偏移,滤波、算法补偿收效有限。行业常用橡胶减振的方法,又带来材料老化、轴间耦合、信号延时等问题。正如赵延辉所言:“VRE是非线性的,同样加速度,不同振动频率带来的误差完全不一样,理论层面的软件补偿很难落地。”
二是长期重复性与全温稳定性短板,消费级IMU缺乏全温域标定,温变、存储后零偏漂移突出,难以支撑7×24小时连续作业。
三是高性能与小型化难以兼顾,传统高抗振IMU模块体积大,难以适配机器人头部、腰腹、足部狭小安装空间;而小尺寸消费级IMU的抗冲击、抗振动性能不足。
ADI芯片级IMU,突破尺寸精度限制
瞄准这三大痛点,ADI推出了新一代ADIS16607,这也是ADI真正意义上单芯片集成的IMU。区别于过去多芯片拼接的BGA模块,该器件将自研陀螺仪IP、加速度计IP、信号处理、处理器全部集成单颗芯片,封装尺寸仅6.9mm×6.9mm气密陶瓷表贴封装,把传统连接器级IMU的高性能带入空间、重量受限设备中。

来源:ADI
针对最棘手的VRE问题,ADIS16607延续ADI标志性的四核MEMS运动内核架构,把外界振动干扰视作共模噪声加以抑制,放大设备真实运动产生的差模信号。和常见的单核、双核方案相比,即便经历20Hz-26kHz宽频振动扫频测试,ADIS16607依旧能够有效抑制零点漂移,从硬件根源削弱振动整流误差的影响,降低对后端算法、外部减振机构的依赖。
除硬件抗振架构之外,产品依靠出厂全温域标定筑牢长期性能底座。每一颗ADIS16607出厂即完成-40℃~+85℃全温范围标定,支持8kHz高速数据输出,并通过HTHP高温高压、TCT温度循环、HAST高加速湿热等全套可靠性测试,保障开关机切换、长期仓储、高低温交替等条件下参数稳定。正如赵延辉所强调:“重复性、长期稳定性这类指标是客户很难通过后期校准补齐,必须由器件原厂解决。”
为适配不同的动态场景,ADI提供两款量程版本:ADIS16607-2陀螺仪量程±480°/s,信噪比更佳,适配常规步态控制与室内导航;ADIS16607-3拥有±2000°/s大量程,面向特技动作、eVTOL等极端高动态场景。器件支持SPI/I²C通信与外部同步触发,可实现相机与IMU精准时间对齐,原生兼容Linux、ROS2、Zephyr、PX4、ArduPilot等主流生态,缩短客户开发周期。
多元市场布局,不止于人形机器人
虽然ADI以人形机器人作为展示切入点,但ADIS16607目标市场远不止人形机器人赛道。赵延辉表示:“人形机器人只是应用场景之一,我们的产品面向农业自动化、工程机械、手术机器人、eVTOL、工业无人车等众多领域。我们解决的是客户系统层面难以处理的硬问题,这些痛点只能依靠传感器器件本身解决。”

来源:ADI
随着单机IMU数量增加,市场也关心高性能IMU是否会带来整机成本暴涨。对此赵延辉给出判断:“芯片级架构不同于传统模块,随着出货量提升,半导体规模效应会逐步显现,高性能IMU不会永远是高端机器人专属。如果选用低价IMU,再叠加复杂减振、大量算法人力投入,系统综合成本未必更低。”
从单一器件到完整方案,除IMU之外,ADI在本次展会上还展示了完整的机器人系统方案版图。可以预见,随着芯片级集成带来的规模效应逐步释放,高性能惯性器件将加速走出高端、走向规模化普及,而这正是人形机器人从演示迈向商业化作业所必需的硬件支撑。
点这里👆加关注,锁定更多原创内容
*免责声明:文章内容系作者个人观点,半导体芯闻转载仅为了传达一种不同的观点,不代表半导体芯闻对该观点赞同或支持,如果有任何异议,欢迎联系我们。
推荐阅读

喜欢我们的内容就点“在看”分享给小伙伴哦~