加入高工机器人专业行业群,加微信:19065204977,出示名片,仅限机器人及智能制造产业链相关企业。
2026工博会上,各大机器人企业相继发布了多款本体新品,但今年围绕具身产品形态的争论明显变少。两大机器人馆逛下来,变化最大的反而是本体背后的“具身大脑”。
具身智能机器人要从按程序执行走向自主干活,仅靠本体硬件上的创新还不够,提供决策的智能体同样重要。但智能体由谁来做、如何接入本体以及泛化能力如何,成了机器人企业在这届展会上形成差异的地方。
从现场展示来看,企业构建具身大脑的方式大致有两种侧重:一类以本体和开放工具链为核心,定位为工业物理AI底座,侧重与外部智能体伙伴合作。另一类更侧重自主研发,将工艺经验与现场数据转化为垂直模型或工艺智能体,并与本体整合交付。
围绕这两条不同的技术与商业路径,本届工博会上的头部机器人厂商,纷纷亮出了全新的工业具身产品与产线级Demo。透过以下代表性企业的现场展示,可以清晰地看到两种路线在落地上的不同侧重。

打磨具身硬件底座
为智能体开放接口与工具链
工博会上,ABB机器人配套的端到端物理AI工具链迎来了全面进化,其目标是让机器人从“编程驱动”转向“训练赋能”。仿真软件RobotStudio将引入模型上下文协议(MCP)这一开放标准,这意味着ChatGPT、DeepSeek等外部AI智能体可以直接调用该工具,系统集成商及合作伙伴也都可以接入自有智能体搭建定制化解决方案,从而大幅减少编程工作量。
视觉层面,ABB机器人的OmniCore™ EyeMotion视觉系统新增AI Robot Trainer功能,将图像采集、AI模型训练、现场部署与持续优化整合至同一工业流程。AI Robot Trainer将视觉感知转化为机器人智能运动,可将调试时间缩短高达90%,节拍时间缩短高达50%,非专业用户也能轻松使用工业AI。

展会现场GoFa协作机器人手冲咖啡的演示,就是基于这一端到端的物理AI工具链打造的。机器人借助独有的AI技术读取并理解使用手册,通过模仿习得手冲咖啡技能,精准复现其观察到的水壶运行轨迹、闷蒸流程与注水节奏,然后通过AI自主路径规划学习操作此前从未接触过的咖啡磨豆机。
汇川技术在工博会上发布了最新的液冷架构轮式具身机器人InoBot W1,以优质整机助力生态伙伴。在本体设计上,为了扛住真实车间的环境,汇川技术为搭载Thor芯片的端侧计算模块配置了液冷回路,并通过模块化、长续航小底盘、精密力控等设计,从而在灵活高效作业的同时应对各类工业场景的迁移。
基于高可靠、高一致性的本体,汇川技术选择了整机开放模式。InoBot W1提供从传感器到全身关节、从运动控制到人机交互的全面SDK接口,助力合作伙伴二次开发。其次,汇川技术搭建了数采平台与合作伙伴共同推进数据闭环,覆盖数据采集、标注、清洗和模型训练、评测、部署。具身大小脑方面,汇川技术当前已与多家AI合作伙伴开展技术合作,链接70多个细分行业场景。
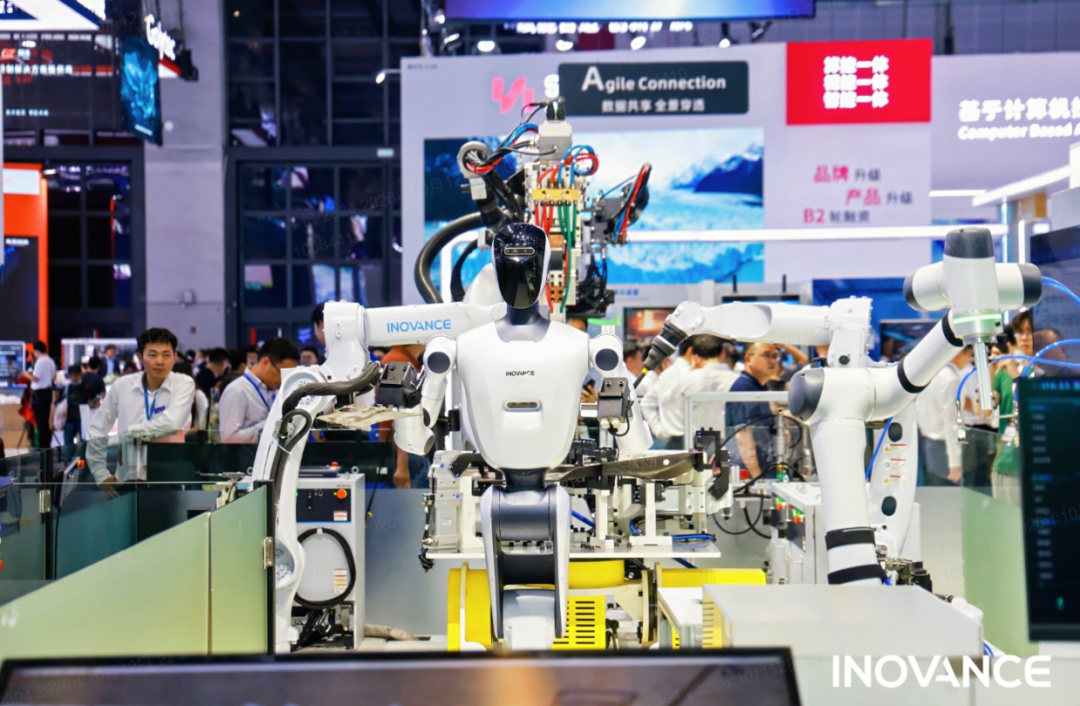
汇川技术展台上的智能汽车焊装岛,就是这套合作模式的样板。在具身大小脑合作伙伴的支持下,InoBot W1与工业机器人配合,自主完成钣金件的抓取、运送、上料和下料,把人形机器人、工业机器人、视觉、工业无线和数字化做成了一套组合方案。
华沿机器人在工博会现场发布了具身智能运动基座,这是华沿机器人为具身智能等领域合作伙伴打造的物理基座,也是一套标准化、模块化和开放的运动执行平台。HRC具身智能控制平台作为其中的关键一环,向上兼容各类AI大模型、企业自研算法、强化学习策略,向下可直连机器人关节、驱动、视觉、力觉、触觉硬件以及多种具身智能机器人,在智能决策与物理执行之间搭建标准化实时控制中间层,打通AI大模型与实体机器人的落地壁垒,让合作伙伴把更多精力放到智能、场景和应用创新。
以防爆应用领域为例,华沿机器人与知有无界合作,基于HRC具身智能控制平台,将已经获得国家防爆认证的华沿防爆型协作机器人与履带式防爆车、四足防爆机器狗以及视觉、激光雷达传感器等有效连接起来,为移动式喷涂等应用提供自主智能且安全高效的解决方案。

此外,华沿协作机器人也迎来性能全面升级,从模组结构、减速机、编码器、电机、抱闸到驱动算法和运动补偿算法等进行系统迭代升级,实现核心部件与整机控制协同优化,为协作智能化提供更强悍的本体。
遨博智能的AUBO-A系列双臂机器人在工博会首次亮相,这一机器人搭载了遨博智能自研的R系列关节模组,以高负载自重比、超紧凑的轻量化力控关节,实现了高可靠的力觉感知与高精度的运动控制能力。
遨博智能也在现场带来了两大具身应用展示:双臂分拣机器人融合3D视觉感知与力觉反馈,面对传送带上随机堆叠、形态各异的软包,能够自主完成识别、抓取和传送带跟踪;农业采摘机器人则可以根据语音指令自主识别果实成熟度,搭载柔性机械手完成无损采摘。
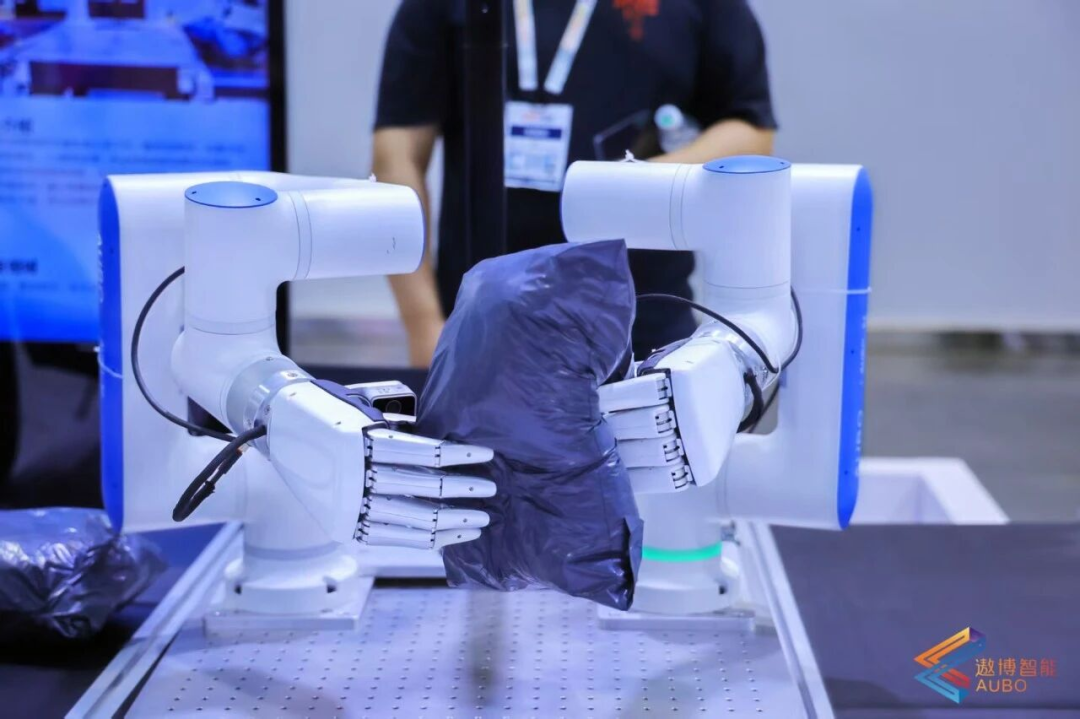
这些应用展示均基于开放的系统底座实现,遨博智能正携手上下游合作伙伴共同打造从“感知、决策到执行”的全链路协同,从而在未来实现真正的“大智能体”。
遨博智能此次还带来了全新的具身控制器,相比传统的协作控制器,具身控制器将NPU、CPU、MCU集成在一个控制器里,可以直接在端侧运行AI模型,并支持通过丰富的接口适配多种硬件形态。
智动力机器人定位面向行业应用的物理AI底座,携核心部件、运控小脑与整体解决方案在本届工博会上亮相,并重点展示了最小具身智能平台以及具身智能双臂协同系统等产品。灵骏系列是智动力机器人推出的“最小具身智能平台”,集成移动导航、视觉感知与双臂操作能力,并面向科研教育客户开放控制接口与SDK,支持具身智能算法的研究与验证。
智动力机器人的具身智能双臂协同系统由七自由度力控双臂与端侧小脑构成,实现了双臂时序同步与镜像映射,端侧小脑毫秒级响应。该系统已形成负载3kg到负载50kg的产品矩阵,适用于分拣、打磨、装配等柔性任务,并支持VR及外骨骼遥操数据采集。
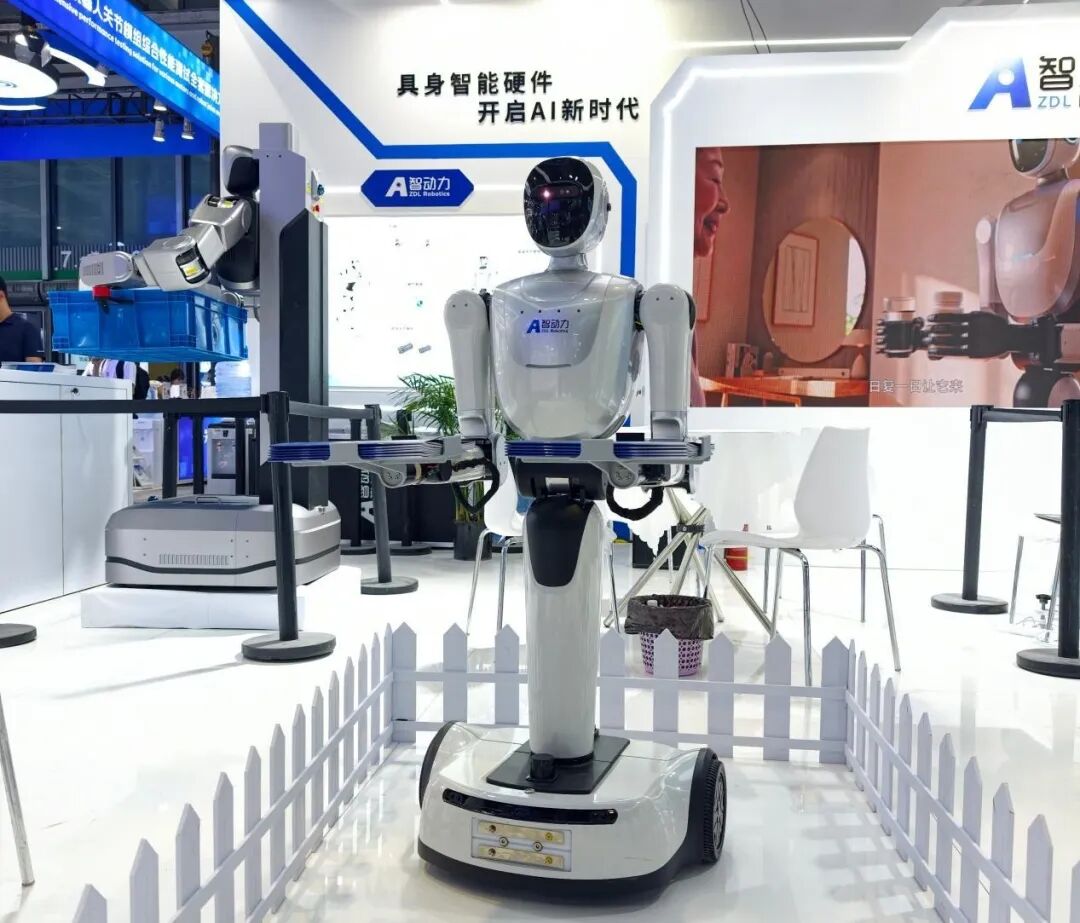
智动力机器人还展示了与具脑磐石联合打造的轮式双臂人形机器人EBK-HR D1。基于智动力机器人开放协同的智能部署架构,该机型搭载了具脑磐石的类脑认知世界模型Cog-WM 1.0,支持机器人利用历史信息、预测环境变化,在料箱搬运、拆码垛和分拣等场景中实现自主导航和操作。
非夕科技同样选择了具身智能发展基座的路线,并在工博会上展示了自适应机器人搭配多模态模型和垂类模型的落地应用。比如搭载了新智具身的N0-VTLA视觉触觉语言动作模型后,自适应机器人进行内存条插拔,在配合部位逐渐被遮挡时,能够利用局部接触力与触觉反馈修正动作,完成最终的精密插装。

非夕科技除了提供开放、完备的软件工具链外,还展示了最新的Flexiv Trainer数据采集与处理系统,串联双臂遥操数采、数据集整合和模型训练,形成闭环,为具身合作伙伴完成前沿模型的研发提供更多支持。
作为长期以全栈自研、开放协同见长的协作机器人本体企业,法奥机器人把硬件能力以标准接口的形式开放,与多家合作伙伴在具身领域展开合作。本届工博会上,法奥机器人带来了与影身智能合作打造的柔性自动化制鞋产线,并重点展示了其中的涂胶和压底两道工序。

制鞋行业是典型的工艺切换频繁、多品种的轻工业之一,尤其是其中的涂胶工序,不仅对自动化设备的柔性适配能力提出了较高要求,工作环境也存在潜在的健康危害。但基于影身智能的原生4D世界模型,法奥的协作机器人从空间结构、状态变化去理解不同的鞋材,从而实现跨鞋型、跨规格的泛化能力。

与之相对,库卡、拓斯达、艾利特等企业则选择主导“具身大脑”的开发,在这类企业看来,工业制造对精度、节拍和可靠性的要求极高,外部通用模型往往难以直接吃透复杂的现场工艺,工业垂类模型前期往往缺乏大量真实的数据积累。
这类企业依托自身在焊接、打磨、精密装配、物流码垛等领域积累的工艺经验与现场数据,主导垂类模型、工艺智能体及智能作业方案的开发,并与机器人本体整合交付。高工机器人通过调研,整理了工博会上走这一路线的相关典型企业。
库卡在工博会现场展示了工业级轮式人形机器人美罗,这款21自由度的人形机器人具备±0.5mm的末端操作精度,现场无需人工遥操,即可自行完成爆米花互动Demo中的杯子识别、抓取、铲取、装杯和递送工作。据了解,美罗目前已经在多个家电工厂完成巡检、搬运等试点验证,且通过了工业级的可靠性测试。

美罗机器人搭载的正是库卡自研的Eagles-X具身大小脑方案,该方案集成了4个多模态大模型,包括行为基础模型、具身操作大模型、具身推理大模型和轻量化模型。这一方案并不仅限于美罗这类轮式人形机器人,同样可以适配协作机器人、复合机器人和双足人形机器人等多形态本体,即库卡强调的“一脑多机、一机多能”。
拓斯达探索具身智能的路线,则从本体研发和设备升级两大维度出发。在本体研发上,拓斯达基于大模型打造了一套工业级具身智能模型,搭配X5智能机器人控制平台,从“大脑+小脑+本体”三个层面搭建具身智能机器人,目标是降低调试门槛,让普通操作工也能完成相关操作。
工博会上,拓斯达的具身智能机器人“小拓”就是这一本体研发策略的产物,小拓在现场带来了搬箱码垛、AOI玻璃擦拭、异形件分拣等多套方案。以码垛演示为例,传统码垛在更换箱型后,往往需要重新调整程序,小拓则依靠视觉感知箱体规格和来料位置,自主生成搬箱与码垛策略,无需改程序。
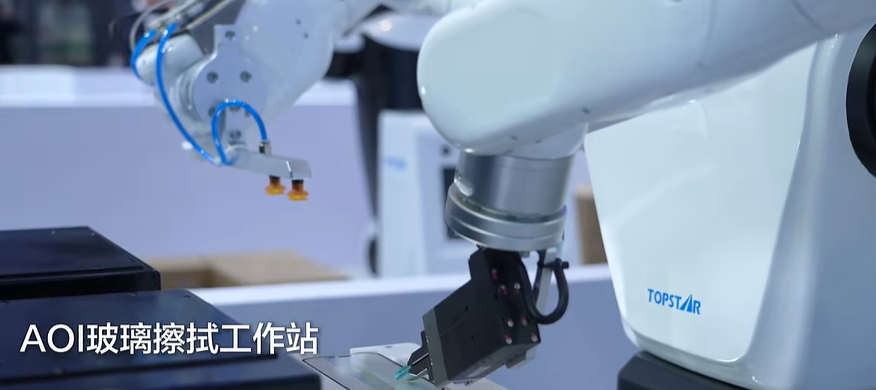
在设备升级上,拓斯达的目标是通过工业现场数据采集,实现端到端闭环。企业已有的存量设备无需更换硬件,也可以迭代为具备自主感知、智能分析、精准作业能力的智能体。拓斯达也同步自研了适配多种工业场景的数采夹爪,用于获取高质量的现场数据,支持这一升级路径的数据闭环。
艾利特机器人的展台上,“元启Primo”工业级具身大模型才是隐藏的主角。通过这个统一智能底座,艾利特机器人将多形态机器人组建的“具身打工天团”带到了工博会现场,展现其在光基建精密制造、智能终端柔性装配、科研自动化和焊接等场景中的应用。
在光基建的应用场景中,艾利特机器人的轮式人形机器人、复合机器人、双臂机器人和协作机器人均由元启Primo大模型统一调度,协同完成分拣、转运、取料、插拔、检测和巡检等工作,从而提高光模块产线的自动化、一致性交付能力。
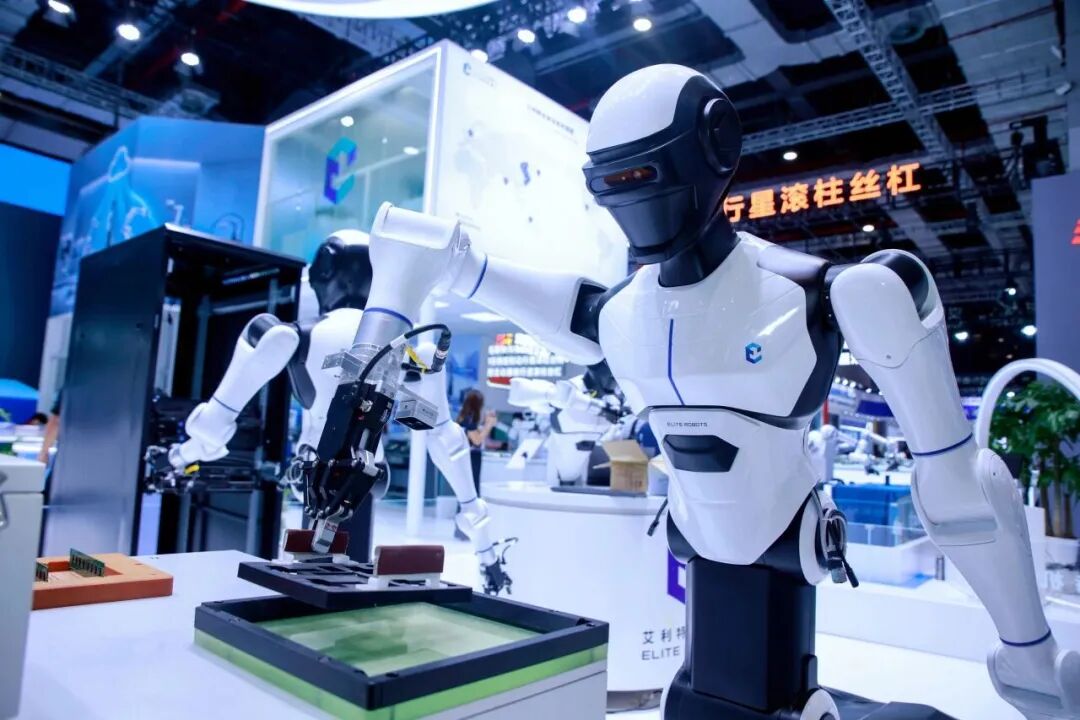
在免示教焊接的应用中,艾利特机器人的元启Primo大模型融合多模态感知、环境理解和实时决策等能力,借助智能免示教焊接系统,让焊接机器人可以精准识别焊缝,并自适应工况变化优化焊接路径,从而解决真实产线中柔性、一致性和易用性的问题。
本届工博会上,隆崎机器人带来了CubeBraid智能装卸具身机器人系统和首发的轮式人形机器人HR-05W。两款形态不同的产品,背后是其自研的“一脑三态”具身智能架构。以统一的具身智能平台大脑为核心,面向工业制造与物流装卸等应用场景,打造高稳定、可交付、可复制的工业具身机器人平台。
所谓“一脑”,是融合多模态感知、智能决策与执行控制的具身智能平台。通过3D视觉、激光雷达等技术感知环境,结合数字孪生与AI增量学习,不断优化作业策略,形成“感知—决策—执行”的智能闭环。依托虚实结合的训练体系与真实作业数据积累,让机器人持续提升对复杂工况的适应能力。
CubeBraid智能装卸具身机器人系统是这套“大脑”最先落地的产品之一。面对规格各异、堆叠方式不同的箱式货物,系统通过视觉识别与智能垛型算法,自主完成货物识别、装载规划与装柜作业。根据不同行业与箱型的实际应用情况,作业效率可达400—1200箱/小时,负载覆盖40kg,推动箱式货物装卸从传统自动化执行向具身智能自主作业升级。

HR-05W轮式人形机器人,则将这套智能能力从装卸场景延伸至更灵活的移动操作场景。它以工业级轮式底盘承载人形双臂,整机具备17个自由度(不含末端及移动底盘),融合3D视觉、激光雷达等多模态感知技术,实现环境理解、目标定位与动态路径规划,并通过智能决策与双臂协同执行,探索工业制造与物料搬运等应用。
聚焦于并联机器人的勃肯特,正在从传统的硬件制造商转变为融合了人工智能、软件和云技术的综合智能解决方案提供商。而本届工博会上发布的混动双臂机器人HS-Pro系列和五轴立体加工工作站,都是这一战略转型的落地成果。
在HS-Pro系列上,勃肯特从长期服务的食品、日化、3C理料与装配工序出发,把AI视觉与力控感知封装进一个个具体的工艺动作,随机器人本体一起打包交付。以AI布草折叠为例,HS-Pro依靠视觉实时识别布料轮廓与关键点,再由力控夹爪感知拉力,双臂协同完成展平和对折。
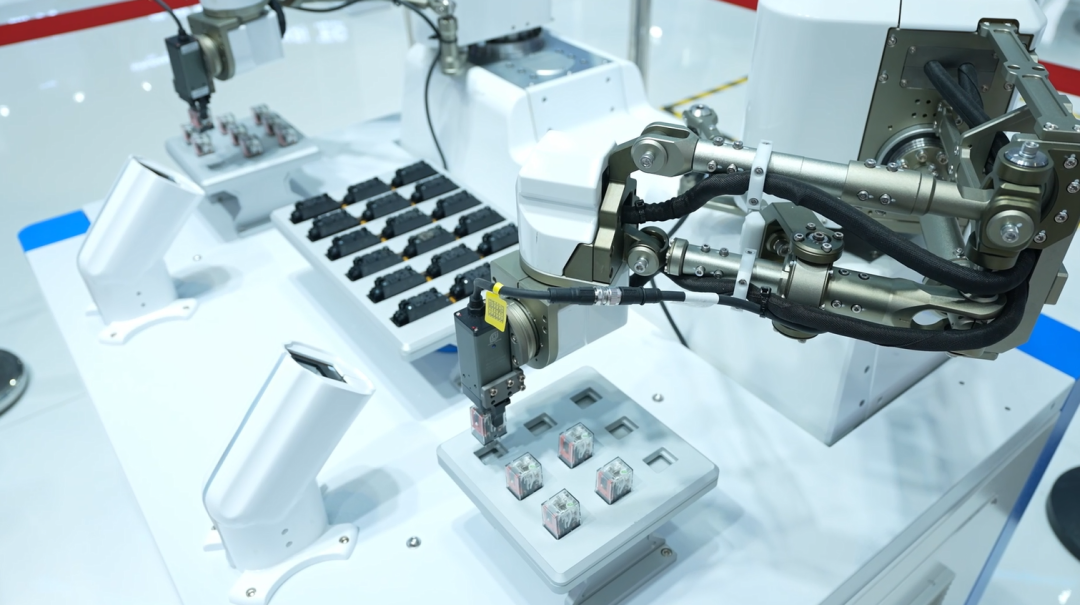
同期首发的五轴立体加工工作站,在并联机器人三平动轴的基础上叠加末端两轴翻转,把力控带进了立体空间,实现异形孔自适应对位与恒力锁付。对勃肯特来说,让融合AI感知与力控的工艺方案先在一道道工序里跑通,就是它从硬件制造商走向工业具身方案商的落地方式。
埃斯顿在工博会上为iER系列智能工业机器人平台带来了精度、敏捷、效能、力觉四个维度的智能升级。在这一底座之上,埃斯顿现场带来了AI打磨工艺Agent、免示教轮毂去毛刺、工业具身智能焊接系统等整套方案。

埃斯顿还全新发布了双臂力控机器人,该机器人以仿人七自由度、±0.05 mm 重复定位精度、力控安全协作、原生数采与开放 SDK/ROS 2、一拖二控制为核心优势。埃斯顿提供了从双臂本体、数采平台到具身大脑适配与联合场景交付的完整解决方案,帮助客户降低数据采集与算法接入门槛、缩短 POC 验证和部署周期。
珞石机器人在工博会现场展示了逐星H系列轮式人形机器人,并展示了其在工厂料箱搬运场景中的应用。该机器人融合了珞石机器人自研ROKAE-Brain具身多模态模型,结合自主导航、视觉感知和高精度运动控制,可完成物料识别、抓取、放置及料箱搬运、转存等连续任务。

与此同时,珞石机器人的玄和iNex作为All-in-One一体化开放具身智能“小脑”平台,打通全关节力控与WBC全身运动控制,支持与多模态大模型深度融合。珞石机器人为该平台开放了SDK、控制算法API,原生支持ROS 2。
工博会现场,越疆展示了多形态超级工厂具身智能协同产线,以自研空弈具身大模型为“大脑”、高精度力控系统为“小脑”,统一调度人形机器人、协作机械臂、四足机器狗及复合灵巧机器人,协同完成上料、分拣、转运、入库全流程。
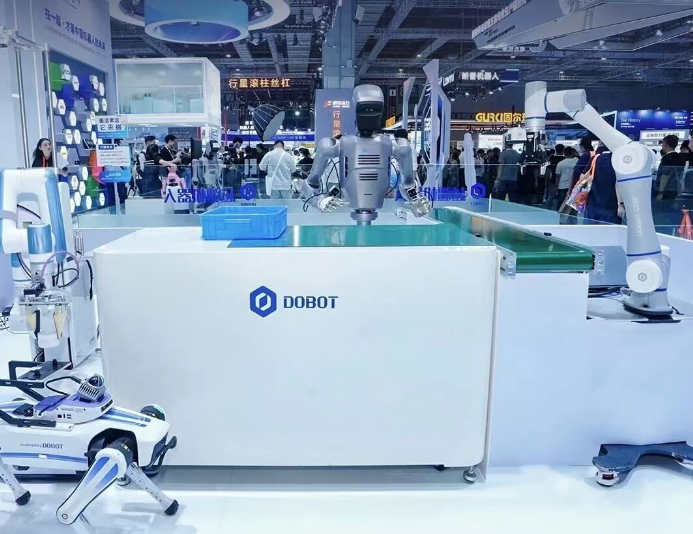
其中人形机器人自主识别、抓取杂乱堆叠的齿轮并放上输送线,无需人工摆盘或专用定位治具;协作机械臂通过视觉识别、精准抓取齿轮,装入机器狗背部料箱;四足机器狗自主导航、实时避障,通过斜坡、台阶及凹凸路面,完成跨区域物料转运;复合灵巧机器人协同机械臂与升降柱,完成物料识别、抓取及入库。
长广溪智造将一条小型AGS(汽车主动进气格栅执行器)装配产线带到了工博会现场。数台机器人依次完成识别、纠偏、装配和换型工作,切换工件型号时会自动调整工艺和末端装备,无需人工停机编程。
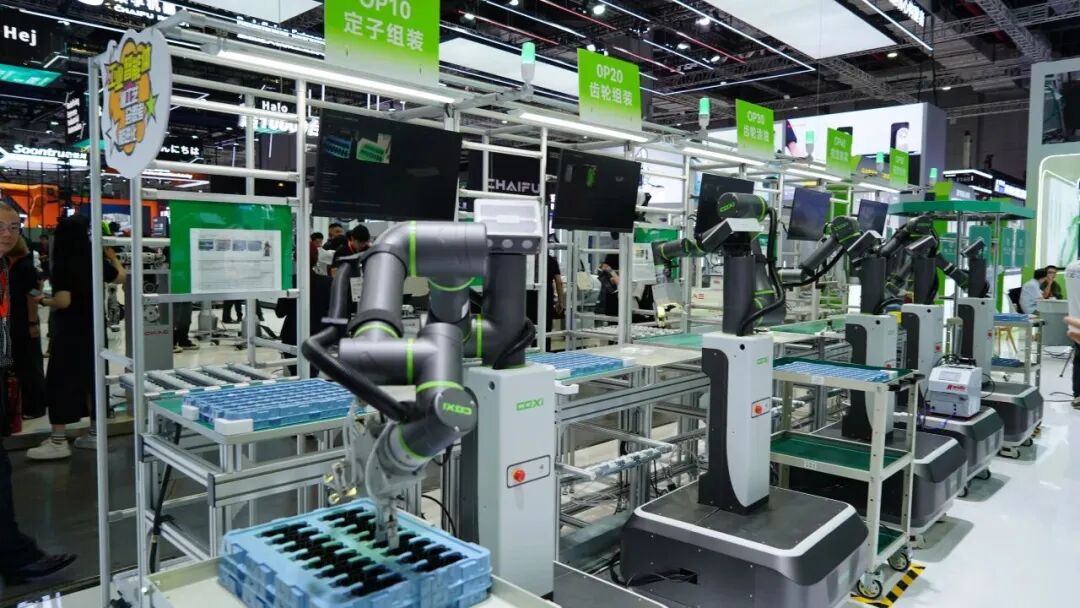
长广溪智造将这些会干活的具身智能机器人定义为由车规级本体+三重模型组合而成的“工业智能体”。机器人本体采用单臂、双3D视觉加力控的配置,在手眼双重校准下可完成0.1mm以内的精密装配。“大脑”被拆成三重模型,分别是空间理解规划模型、决策交互模型,以及基于视觉与力控多模态的运动执行模型。

在高工机器人对工博会参展企业的调研中,一部分企业认为自研具身大脑需要持续投入算力、数据与研发资源,会给机器人本体企业带来较大的成本压力。把精力花在打造开放平台上反而更有优势,这也是过去机器人企业构建生态联盟的一贯打法。
还有一部分企业认为,凭借自身的出货量、工艺沉淀和数据回流,已经足以支撑起一个在工业制造场景中足够泛化的智能体,并且可以把它转化为自己独有的竞争优势。
两条路线面临的主要约束有所不同:前者更依赖生态伙伴的适配能力和场景落地效率,后者更依赖高质量数据的持续积累及模型迭代能力。与此同时,两条路线之间也在相互渗透,坚持开放平台的企业同样在沉淀自己的工艺或技能模型,自研大脑的机器人本体企业也开始向第三方合作伙伴开放本体能力。
但对工业客户来说,路线之争终究是机器人企业自己的事,工厂选型时关心的是更具体的问题。本届展会上,换产部署时间、达产速度、回本周期等指标频繁出现在现场交流中,说明最终影响订单的,还是效率、质量和能跑通的ROI。
*文中配图来自于各机器人企业官方公众号,封面为AI配图