一、无人机上IMU的选型
为无人机选择合适的IMU是复杂决策,需综合考虑技术类型、性能参数、环境适应性、兼容性、成本等多方面因素,全面评估需求,才能选到满足特定应用要求的IMU,提升无人机性能。可以遵循以下步骤进行:
1.定义需求:明确无人机的主要用途(如测绘、巡检、物流),这决定了IMU的性能基线。
2.设定参数门槛:基于应用要求,确定零偏稳定性、量程、工作温度等关键参数的硬性指标。
3.评估环境适应性:考量IMU在实际振动、温变环境下的表现,优先选择经过验证或内置补偿的产品。
4.权衡系统集成:确认IMU的尺寸、重量、功耗和通信接口(如SPI、UART、CAN)是否与您的飞控系统兼容。
二、小型化EM503/EM505模组
爱普生联合战略第三方合作推出的高稳定性、高精度、低噪声、高动态响应与带宽的小型化EM503模组和EM505模组,性价比高,适合在工业级无人机飞控上使用。

核心优势解读:
1. 极致精度:0.10%标度因数精度
EM503和EM505的标度因数精度达到0.10%,这意味着在长时间积分运算中,角度累积误差更小,特别适用于需要高精度航姿保持的无人机飞行控制和吊舱稳定平台。2. 超低噪声:ARW为0.08°/√h
角度随机游走(ARW)是衡量陀螺仪短期噪声性能的关键指标。EM503和EM505的ARW仅为0.08°/√h,确保了在静态或低速运动状态下的高信噪比输出,为手持测绘设备的厘米级定位提供了可靠的惯性基准。
3. 宽动态范围:±2000°/s & ±16g
陀螺仪±2000°/s量程:可覆盖高速旋转场景(如无人机急转弯、吊舱快速跟踪);
加速度计±16g量程:有效抑制高机动飞行或跌落冲击时的信号饱和。
4. 工业级可靠性
-20°C/-40°C至+80°C的宽温工作范围,配合±2.8°/h的全温零偏稳定性,确保在户外严苛环境下仍能保持测量一致性,满足全天候作业需求。

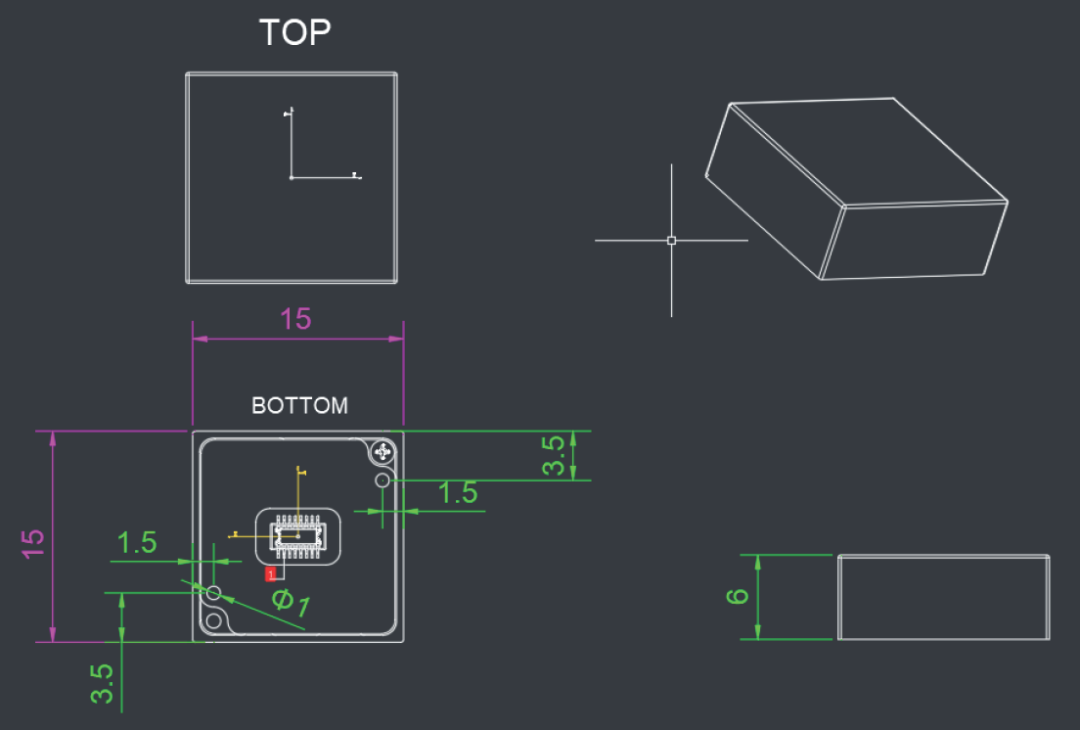
需要补充的是,作为高精度入门级IMU,EM503和EM505可为消费级及行业级无人机提供:高刷新率姿态解算(支持SPI高速通信),抗风扰飞行稳定性(低ARW保障悬停精度)和长航时航位推算(0.10%标度精度减少漂移)。而光电吊舱稳定平台,对陀螺仪的动态范围和精度要求极高:±2000°/s量程覆盖快速目标跟踪场景,0.08°/√h低噪声确保图像防抖的细腻度,15×15×6mm的紧凑尺寸便于集成到轻量化吊舱。
三、在IMU选型过程中,需警惕一些常见误区:比如唯精度论,忽视环境适应性。一颗实验室条件下精度极高的IMU,若在强烈的电机振动中数据完全失真,其价值便大打折扣。相反,一颗专为高振动环境设计的工业级IMU,即便绝对精度稍低,却能带来更可靠的实际表现。此外,期望通过软件算法完全消除硬件固有噪声也是不现实的,角随机游走作为固有噪声,无法被软件完全滤除。忽视温度补偿同样会带来隐患,尤其是在进行室外作业时,未补偿的IMU在温差下漂移可能极其严重。总之,无人机飞控选择IMU模块,最终是在精度、成本、功耗、尺寸和环境适应性之间寻求最佳的平衡点。
联系方式(同微信):
135 5880 7959/199 2877 4812
邮箱:ECC-EDGyro@ecc.epson.com.cn