在此前的机器人专题中,我们探讨了电机控制、实时传感以及半导体功率密度对人形机器人的重要性。我们还讨论了人形机器人设计人员面临的最大挑战之一:日常环境的复杂性。
本期,我们将继续这一话题,重点介绍其他有助于机器人更好地适应我们这个世界的感知能力,包括:
借助 Class-D 音频放大器,增强听觉感知和清晰表达的能力。
在闭环控制系统中,利用 Δ-Σ 模数转换器进行扭矩与力传感,让运动更平稳、更安全。
利用霍尔效应传感器、电感数字转换器和电容数字转换器提供触觉反馈,增强触觉感知能力。

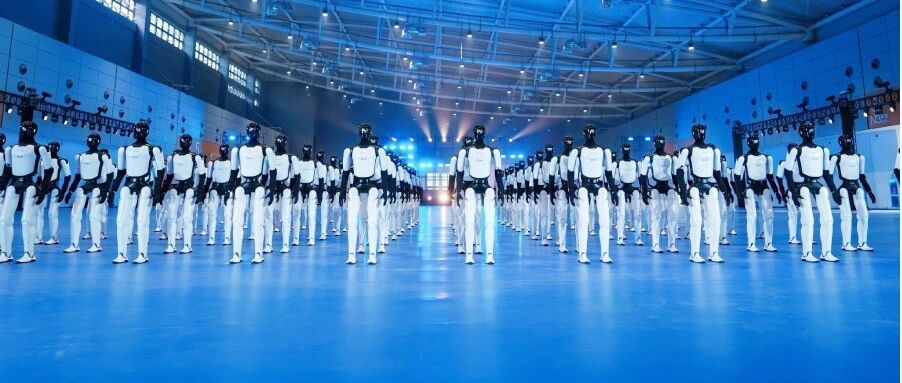
图 1 由 TI 技术赋能的工厂内的人形机器人
让人形机器人更具适应性
我们很少停下来思考:对机器而言,在我们的世界中行动,是多么难以凭直觉应对,又充满挑战。
门口的高度、扶手的纹理,或是工厂车间内警报的音量,这些看似微不足道的细节,其实都是为满足人类需求而精心做出的工程设计。对人形机器人设计人员而言,每一个细节都是一道工程难题:如何打造出能够轻松感知并响应这些为人类设计的环境细节的机器人?
要解开这道难题,还需要补上几块关键拼图,而先进半导体正是其中的重要组成部分。
听与说:
利用音频技术提升响应能力
想象一条嘈杂的汽车装配线:气动工具嘶嘶作响,机械设备隆隆运转,工人们隔着车间大声交谈。再想象一下,一个人形机器人正试图在这样的噪声中听懂人类的口头指令。
,首先要从麦克风阵列入手:多个麦克风布置在机器人头部周围,协同工作。借助一种名为“波束成形”的技术,机器人可以通过电子方式将听觉“对准”说话的人,滤除来自其他方向的噪声。这就像人用双手拢住耳朵来听声音,只不过机器人通过软件实现这一效果,无需实际做出这个动作。
即使在噪声极大的工业环境中,波束成形也能帮助机器人更快地分离出人声。
机器人还需要清晰地说话、播报状态,提醒附近的人类工作人员注意障碍物,或只是确认自己已经理解了一条指令。
这正是 Class-D 音频放大器发挥重要作用的地方。这类放大器体积小、效率高,能够输出强劲、清晰的声音,同时不会过度消耗机器人的电池电量,也不会在内部布局紧凑的头部组件中产生过多热量。人形机器人的内部空间寸土寸金,因此,热管理对于保障可靠性和安全性至关重要。
如果整条音频信号链能够在不牺牲效率和输出质量的前提下,容纳于紧凑的结构中,就能帮助人形机器人在嘈杂的工厂、仓库或家庭环境中进行对话。
精准运动:扭矩与力传感
想象一个人形机器人在仓库中穿行:它从传送带上搬起箱子,将箱子码放到货架上,然后走过凹凸不平的装卸平台。在每个动作中,机器人的关节都会承受不同的力:肩部承受箱子的重量,膝部调整姿态以适应不平整的地面,踝部则对轻微的坡度进行补偿。如果无法准确感知每个关节的状态,机器人就很难保持稳定。
嵌入机器人各个关节和肢体中的同步采样 Δ-Σ 模数转换器(ADC)等传感器件,能够持续测量所施加的力的大小。

图 2 设计人员可在人形机器人的
手臂和腕部关节处布置扭矩传感器
在由微控制器和接口收发器等组成的中,这些传感器能够帮助系统更高效地实现以下功能:
调节电机电流,实现精准、平滑的运动控制。
让机器人在与人或物体交互时表现得更安全。
检测碰撞或过载等情况引起的异常受力。
减少不必要的驱动力,帮助提高能效。
更丰富的感知能力,能够让人形机器人更可靠地在我们这个充满不确定性的世界中行动。
赋予机器人触觉:
用于灵巧操作的触觉传感
再想象一下,前面例子中的人形机器人依次抓取三种不同的物体:一个新鲜番茄、一把扳手和一个纸箱。每种物体都需要截然不同的抓取方式。抓取番茄时,握持压力必须恰到好处:太大就会把它捏坏,太小则会让它滑落。抓取扳手时,也需要施加足够的压力,才能将其稳稳握住,防止从机器人手中滑脱。而抓取纸箱时,则需要选择特定的受力位置,以免将其压塌。
触觉能够帮助应对这些不同的挑战。对人类而言,触觉是皮肤通过神经系统感知接触位置的压力、振动和纹理的能力。同样,基于霍尔效应传感器、电感数字转换器和电容数字转换器的触觉传感器,也能赋予人形机器人类似的能力。这些传感器像人工皮肤一样分布在机器人的指尖和手掌上,能够准确检测接触发生的位置、所施加的压力大小,以及物体是否开始滑落。
如此精细的实时反馈,能够为人形机器人带来显著改变。
在抓取番茄时,传感器会引导机器人施加既能握稳、又不会损伤番茄的压力。当机器人的手指快要握不住扳手时,传感器会立即检测到微小滑移,并向控制系统发出信号,让手指握得更紧。而在抓取纸箱时,传感器则能检测压力是否过度集中在某些位置,并让机器人重新分配手掌和手指施加的握持力。在这些场景中,机器人会根据传感器“感受”到的信息进行动态调整。正是这种持续的感知反馈闭环,让机器人不仅能够执行常规任务,还能应对真实环境中难以预测的复杂情况。
设计能力更强的人形机器人
音频感知、扭矩反馈和触觉传感,是人形机器人领域的三项工程挑战。
而三者都依赖同一个基础:体积小、功耗低、精度高的半导体技术。这些技术既要能够集成到人形机器人的结构中,又要提供所需的测量精度,帮助机器人自如地在我们的世界中行动。
你认为,机器人技术的
下一个时代将走向何方?
欢迎在评论区留言和交流!


点赞·收藏·推荐 洞见·行业·前沿