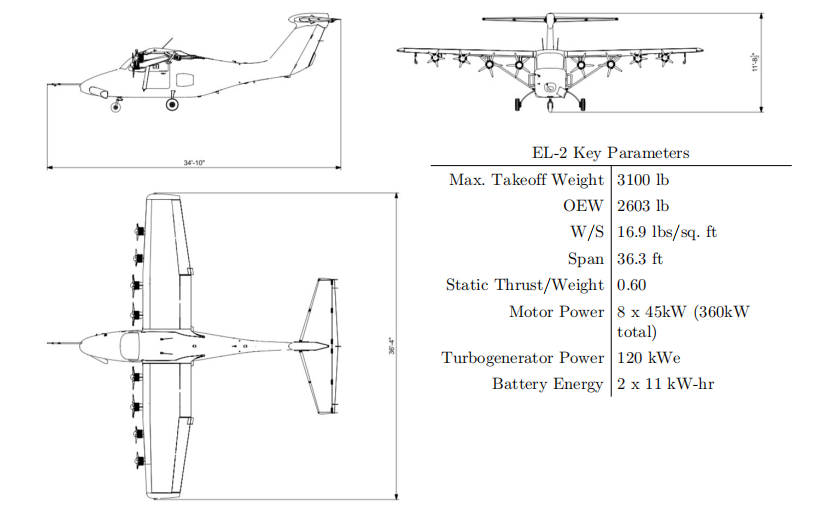
EL-2飞机的三视图,包括关键整机参数
包括八个电动机塔架的附件、机翼内侧的双槽福勒襟翼和外侧的下垂弗里斯副翼或襟翼。机翼结构得到了加强,以适应来自电动机和更大空气动力学面的载荷。电机沿翼展布置,因此有两个电机在每个襟翼和襟翼上吹气——这是为了在电机发生故障时提供冗余。
172机翼的使用限制了高升力系统的设计,因为无法改变襟翼和襟副翼所占的机翼比例。改装后内侧襟翼可以偏转到比外侧襟翼高得多的偏转角度(70°),外侧襟翼的对称展开角度限制在25°。该飞机的襟翼偏转目前用简写δ_F_1/δ_F_2表示;例如,襟翼偏转30°/20°表示内侧襟翼偏转30度,外侧襟翼对称偏转25度的配置。飞行员通过副翼输入实现额外的反对称面运动。
EL-2飞行控制系统
下图显示了EL-2飞机的控制输入概览,将在后续关于飞机性能和控制系统设计的讨论中引用。δ_S表示全飞行水平稳定面的偏转,δ_trim是组合配平/反伺服翼片的配平偏转。δ_F1是内侧襟翼的对称偏转,δ_F2是外侧襟翼的对称偏转。这也被称为下垂偏转。反对称偏转(如传统副翼)由δ_a控制输入表示。δ_R是舵的偏转。虽然飞机上有八个电机,但为了简化控制律设计,只使用了三个电机控制输入。δ_T、L控制左舷外电动机M1和M2的转速。δ_T,C控制中央电机M3-M6的转速,δ_T、R控制右侧舷外电机M7和M8的转速。EL-2飞机上的电机以恒定转速模式运行,每个螺旋桨都是固定桨距的。在许多性能分析案例中,还考虑了单个推力指令δ_T;在这种情况下,δ_T=δ_T,L=Δ_T,C=δ_Ts,R。
将电机分为三个控制变量,可以使用差动推力来增强飞机的低速姿态控制,以及可用于影响纵轴控制的内侧和外侧吹升差异。
将如此少量的推力控制变量引入控制系统设计空间,为如何控制差动(左/右和内侧/外侧)推力开辟了多种选择。飞行员可以选择直接通过多个油门或与其他控制输入(如横滚和偏航)混合,或间接通过反馈感知飞机状态的某些元素(如电动偏航阻尼器)来控制差动推力。
电动执行器用于驱动襟翼、副翼下垂和配平面。所有剩余的空气动力学控制面都通过电缆系统机械连接到轭架,并由飞行员直接控制。飞机的允许重心范围为机翼根弦的35%-45%。
EL-2混合动力系统
下图显示了EL-2飞机的混合动力推进系统架构。该系统基于双总线架构,每条总线上有四个电机、一个电池和一个整流器。A总线在此图中显示为红色,B总线显示为蓝色。这种配置旨在最大限度地减少高升力条件下推力完全丧失的可能性。两个整流器都连接到一个单双绕组永磁发电机,该发电机由涡轮机通过减速箱驱动。在整流器直流输出端,涡轮发电机的最大功率输出为120 kWe。在静态条件下,所有八台电机的峰值功率高达360千瓦。电池的尺寸设计为在涡轮发电机故障的情况下满足起飞时的动力需求,并在正常起飞和着陆机动过程中提供动力。这种高功率电池尺寸也为起飞、模式、拒绝着陆和返回着陆提供了足够的纯电池飞行时间。电池组的比能量为170 kW/kg。电池、整流器和发电机通过液态水-乙二醇混合物冷却。

EL-2飞行控制系统概述,显示了每个控制输入的术语。八个电机由三个RPM命令控制——一个在左侧两个电机,一个在中央四个电机,另一个在右侧两个电机

EL-2双总线混合动力推进系统架构概述
八个电机以RPM控制模式进行控制,每个电机都有一个内部控制器来跟踪目标RPM。电机直接驱动螺旋桨,转速限制在4000转/分。本分析的该设计最重要的特征是,在起飞和着陆机动的典型时间范围内,电池可以为电动机提供必要的动力,使其在任何空速下达到最大转速。检查恒定电机转速下的推力变化与预测系统性能有关;在气动分析中,涡轮机功率、母线电压和电机功率的变化可以忽略不计。
EL-2高升力系统
EL-2飞机的高升力系统由双槽内侧福勒襟翼、下垂的弗里斯式副翼和八个电动机组成。下图(a)显示了原始的塞斯纳172襟翼设计,其中EL-2对凹形整流罩和机翼前缘进行了修改。前缘修改主要是为了减少巡航阻力;凹形整流罩的修改是为了适应新的襟翼设计。下图(b)显示了EL-2内侧襟翼的设计以及不同偏转角度下的襟翼和叶片位置。

原始塞斯纳襟翼设计(顶部)与EL-2襟翼设计(底部)的比较
新襟翼有两个部件——转向van和主襟翼元件——它们连接在一起,作为一个整体一起移动。该组件沿着轨道移动,由单个中心推杆驱动。除了从单槽襟翼切换到双槽襟翼以及更高的偏转角度外,新襟翼的弦长比塞斯纳基准延长了5%。面积的增加反映在所使用的机翼参考面积上;升力系数不参考原始平面图。内侧襟翼的设计可偏转高达70°。
下图显示了对外侧机翼部分的修改。下图(a)显示了最初的塞斯纳172副翼设计,其特点是控制面上下行程之间有10°的差异。下图(b)显示了EL-2副翼的行程;这张图片来自该设计的早期版本,在最终版本中下降行程限制在+10度。与最初的塞斯纳副翼相比,弦长增加了,并且转向了低铰接点。向低铰接点的转变旨在减少与大型副翼相关的铰链力矩,并提高副翼的性能。下垂配置如下图(c)所示。在全下垂和全横滚输入的情况下,一个控制面的最大偏转角度为35°。在偏转角度超过20°时打开槽有助于在这些较高偏转角度下的性能。在下面讨论的建模中,没有捕捉到差动副翼;假设对称+/-12.5°响应。

原始塞斯纳副翼设计(顶部)与EL-2襟副翼设计未下垂(中部)和下垂(底部)配置中的比较
EL-2螺旋桨尺寸:EL-2的一个特点是内侧和外侧螺旋桨之间的尺寸差异。这与内侧(70°)和外侧(25°)机翼部分之间的襟翼偏转差异有关。内侧螺旋桨的尺寸是由两个螺旋桨在内侧襟翼上吹气的要求决定的。如果不建造新的机翼,从最初的塞斯纳几何形状修改襟翼跨度是不切实际的。舷外螺旋桨的尺寸来自进近的限制,以及螺旋桨用于增强低速控制的实际需要。这导致了吹升飞机螺旋桨尺寸的权衡。
为了检查不同螺旋桨尺寸的影响,使用了panel法。在问题中添加了额外的约束,以表示不同螺旋桨尺寸下每跨度P'的轴输入功率和每跨度T'的推力之间的关系。

螺旋桨粘性效率估计为η_v=0.9,无粘性效率η_i由方程式三章节3.26给出。其中η_add=0.7用于捕获涡流损失。通过射流动量过剩系数,推力和升力之间的关系如方程式3.20所示。
下图显示了恒定输入功率和不同螺旋桨直径的升力系数(虚线)和推力系数(实线)的图,表示为有效喷射高度。垂直线显示了EL-2舷外螺旋桨的设计点。
随着螺旋桨直径的增加,在给定的输入功率下,推力(如底部实线所示)也会增加。这是一个众所周知的结果,通常有利于使螺旋桨尽可能大。对于升力产生与推力无关的飞机,螺旋桨的功率可以降低到任何所需的下降和着陆水平。
在吹升力飞机的情况下,吹气产生的升力受到两个相互竞争的影响。随着螺旋桨直径的减小,Δc_J下降,在给定功率下,升力增量下降。随着螺旋桨直径的增加,Δc_J增加,但有效射流偏转减小,如图B.4所示。这意味着在给定的输入功率下,有一个螺旋桨尺寸可以产生最佳的升力,在这种情况下,它对应于h_d/c≈0.5。
对于EL-2飞机上的舷外螺旋桨,功率水平不能降低到任何所需的水平,因为在无动力失速速度以下飞行需要最低功率。由于舷外螺旋桨正在吹襟副翼,过低的功率会导致升力损失和横滚控制性能下降。此外,如果在着陆进场过程中产生高推力以提供所需的升力和横滚控制,则可能会导致飞行路径角度过浅。对推力更高升力的需求促使人们选择更小的舷外螺旋桨。
下图显示了减少供应给较大螺旋桨的功率(这有利于起飞性能)对着陆时升力增加的影响。垂直红线显示了EL-2飞机舷外螺旋桨的h_d/c。水平红线显示了标称着陆功率(c_P=4)下的标称升力和推力系数。如果推力受到进近角要求的限制,那么将较低功率的推力与较大的螺旋桨(下红线与蓝绿线的交点)相匹配会产生较小的升力。这可以从绿色虚线和蓝色虚线与上方红线之间的间隙中看出。在相同的推力水平下,h_d/c=0.55的螺旋桨将使升力增加减少10%,在h_d/c=0.75时将减少23%。换句话说,较小的螺旋桨可以增加升力与推力的比值c_ℓ/c_T.

在恒定输入功率和25°襟翼偏转的情况下,升力和推力系数随螺旋桨相对尺寸的变化。垂直线表示平均舷外ℎ𝑑/𝑐 EL-2的值

图B.4
增加每推力升力的另一种方法是增加襟翼偏转。这可以在下图中看到,该图显示了升力与推力产生的比率c_ℓ/c_T用于各种襟翼偏转和相对螺旋桨尺寸,用于恒定功率输入。实线表示25°的情况,对应于上图中的黑线;虚线和点划线分别表示襟翼偏转40°和60°。
在EL-2飞机上,外侧襟翼偏转受到需要结合机械混合副翼的限制,这需要一个铰接的控制面。使用铰链和当前的翼型设计,超过25°的对称偏转将导致最大副翼输入的表面分离。由于襟翼偏转是有限的,因此可实现的螺旋桨尺寸受到限制,以保持c的比率_ℓ/c_T高。
这里所示的分析是对吹扫高升力设计问题的简化二维观察;还必须考虑所需侧倾控制权限的细节、进近角的要求以及与3D配置相关的诱导阻力的影响。对于EL-2飞机,选择较小尺寸的舷外螺旋桨是为了有利于着陆进近角和低速控制,而牺牲了一些可能的起飞性能。

不同襟翼偏转的升力与推力生成比

EL-2螺旋桨变体的参数表
外螺旋桨设计变更在EL-2飞机的开发过程中,外螺旋桨的设计变更与发动机供应商的变更有关。最初的5叶螺旋桨被重新设计为7叶螺旋桨,以适应降低的发动机转速,与内侧螺旋桨相匹配。不同螺旋桨的参数如上表所示。这里的大部分分析都集中在7叶螺旋桨的设计上。JVL的一些验证工作是基于5叶螺旋桨的;在适用的情况下注明这些情况。在所有情况下,最大静推力的预测都来自Xrotor。