点击下方卡片,关注「3D视觉工坊」公众号
选择星标,干货第一时间送达
来源:3D视觉工坊
3D视觉硬件汇总,包括结构光3D相机(支持室内外,焊接,机械臂抓取等场景),相位偏折术、散斑、机械臂抓取和焊接软件,手持扫描仪(支持定位、重定位、稠密建图)、四足狗和小车定位和导航,底盘。点击->查看详情:
太长不看版:该工作首次系统研究端到端自动驾驶中的交通要素(红绿灯/路牌)感知——给多个公开数据集补齐结构化 TE 标注,并以轻量辅助监督即插即用注入现有规划器。在 nuScenes、NAVSIM-v1/v2、Bench2Drive 上与 6 类规划器一致涨点,并在 NAVSIM-v2 上刷新 SOTA。
论文标题:Plug-and-Play Traffic Element Awareness for End-to-End Autonomous Driving
作者:Zongzheng Zhang, Jijun Wang, Saining Zhang, Shuo Wang, Yiru Wang, Hai Yang, Yang Chen, Yuwen Heng, Hao Sun, Anqing Jiang, Hao Zhao
机构:Institute for AI Industry Research (AIR), Tsinghua University, Beijing, China; Bosch Corporate Research, Shanghai, China
论文链接:https://arxiv.org/abs/2608.18035
代码链接:https://zzongzheng0918.github.io/TE-Aware-E2E-AD/

导读
红绿灯、路牌等交通要素(traffic elements)在人类驾驶决策中扮演基础角色,理应自然影响端到端自动驾驶的性能。然而,现有端到端驾驶研究主要聚焦于车辆、行人等动态交通参与者,交通要素的作用在很大程度上未被探索。
学界至今仍缺乏一项系统性研究来量化它们的影响,主要原因有二:一是公开数据集很少提供结构化的交通要素标注;二是现代驾驶系统在架构与训练范式上千差万别,单从某一方法得出的结论难以泛化。
本文给出首个关于端到端自动驾驶中「交通要素感知」的系统性研究。我们通过为多个公开驾驶数据集补充全面的交通要素标注,构建统一的科研基础设施;并采用一种极简、通用的集成设计,以几乎不改动架构的方式,把交通要素信号即插即用(plug-and-play)地注入现有流水线。
我们在 nuScenes、NAVSIM-v1、NAVSIM-v2 与 Bench2Drive 上,跨感知-预测-规划流水线、视觉-语言-动作(VLA)模型、回归式规划器、扩散策略与轨迹打分框架等现代范式评估该设计。在所有范式与数据集上,这一简单集成都一致地提升驾驶性能,证明交通要素感知为端到端驾驶系统提供了一条鲁棒且可泛化(generalizable)的信号。尤其在颇具挑战的 NAVSIM-v2 上,我们的方法显著改进了 SOTA 架构与数据流水线,刷新了该基准的 SOTA。
效果展示

▲ 交通要素感知的端到端规划。(a) 在复杂路口,正确规划需要识别规则关键型交通要素,以避免「拓扑上可行但违反交规」的驾驶行为。(b) 交通要素普遍存在:在三个基准上,超过 55% 的场景至少包含一个交通要素。(c) 利用交通要素(及拓扑)能在开环与闭环评估中,为各类代表性端到端规划器带来一致提升。

▲ NAVSIM-v2 上的定性对比。左:带有检测到的交通要素的前视图像。右:LTF、LTF+SimScale 与 Ours 的预测轨迹。
引言
端到端(E2E)自动驾驶已迅速从研究原型走向可部署范式。今天的系统涵盖了极其多样的架构与训练选择:从感知-预测-规划混合、到纯回归式规划器、到扩散策略与轨迹打分框架,近来还出现了 VLM/VLA 风格的智能体式规划器。尽管形态各异,一个在人类驾驶中相当基础的因素却在 E2E 文献中讨论不足:交通要素(TE),例如红绿灯与路牌。从第一性原理看,TE 并非可有可无的上下文——它们是直接约束可行动作空间(如停/行、禁转、车道级通行许可)的规制信号,因而应当因果式地塑造规划决策。然而,主流 E2E 基准与方法几乎把它们感知目标与表示都集中在动态智能体(车辆与行人)以及稠密几何线索上,使 TE 的作用基本未被量化。学界对这样一个简单问题尚未给出系统性回答:跨现代范式,交通要素感知对 E2E 驾驶性能究竟有多重要?
图 1 说明为何这个问题不能被当作边角情况而忽略。图 1a 展示了一个典型路口,多个信号与标志共同决定哪些动作合法且安全。同时,TE 是普遍存在的,而非长尾稀少。如图 1b 所示,广泛使用的诸多数据集中,大多数场景都包含交通要素:nuScenes 的训练场景有 59.1% 含 TE(16,626/28,130),验证场景有 58.3% 含 TE(3,508/6,019);而 NAVSIM-v1(navtest) 有 65.1% 的场景含 TE(7,904/12,147)。这种普遍性意味着,即便在学术基准内部,TE 也不是罕见的特例;而在真实部署中,E2E 系统会持续不断地与红绿灯/路牌交互。因此,缺乏系统性 TE 研究并非因为其无关紧要,而是出于两重现实壁垒:(i) 多数公开数据集缺少结构化的 TE 标注;(ii) E2E 驾驶系统的异质性——基于单一架构或训练配方得出的结论难以泛化。
为填补这一空白,我们给出首个关于「即插即用交通要素感知用于 E2E 自动驾驶」的系统性研究。我们的目标刻意不是再提出一个高度定制的规划器,而是构建统一的研究基础设施,并得出能跨越模型家族成立的、可泛化的结论。具体而言,我们 (1) 为多个主流驾驶基准补充全面的 TE 标注;(2) 设计一种极简的通用集成机制,实现为一个轻量的辅助 3D 交通要素监督(并在可用时辅以拓扑条件化),从而以即插即用的方式、以可忽略的架构改动把 TE 信号融入现有流水线;(3) 在 nuScenes、NAVSIM-v1、NAVSIM-v2 与闭环 Bench2Drive 基准上,跨一大组代表性范式评估该集成,包括回归式规划器、感知-规划流水线、扩散策略、轨迹打分框架,以及 VLM/VLA 风格模型。
我们的实验揭示了一个一致且实践中重要的结论:即便在极简的集成设计下,交通要素感知也能带来跨数据集、跨范式的稳定提升。如图 1c 所预告,加入 TE 监督可降低 nuScenes 上的开环轨迹误差、提升所有三类范式规划器在 NAVSIM 上的表现,并改善 Bench2Drive 上的闭环驾驶指标。有趣的是,在极具挑战的 NAVSIM-v2 基准上,TE 感知在代表性家族(回归/扩散/打分)间都带来大幅、一致的增益,并且即便与强大的现代数据引擎(如把一个 SOTA 的打分式骨干与大规模仿真协同训练数据配对)结合时仍然有效,并在我们的评估中刷新了 SOTA。
在聚合增益之外,我们还做了有针对性的消融以解释 TE 监督为何有效、以及如何鲁棒地集成它。我们发现:(i) 显式的 3D TE 表示优于仅 2D 的线索用于规划;(ii) 有选择地为 TE 建模深度,比喂入全局深度图更有效,说明 TE 提炼出了与决策最相关的空间线索;(iii) 交通标志(不止红绿灯)至关重要且常被忽视;(iv) 对于稀疏的 TE 目标,独立的预测头、focal loss 与保最大值的池化(max-preserving pooling)是避免被稠密背景梯度主导的关键。当车道拓扑可用时,我们把与自车相关的拓扑编码为紧凑的条件信号(类语言的嵌入),其效果优于基于 GNN 的图编码,并与局部 TE 线索互补。综上,这些结果表明 TE 感知是 E2E 驾驶中一个广泛有用却被低估的信号。
主要贡献
为多个主流驾驶基准(nuScenes、NAVSIM-v1/v2、Bench2Drive)补充全面的交通要素(TE)结构化标注,构建统一的科研基础设施。 设计一种极简、通用的集成机制——一个轻量的辅助 3D 交通要素监督(在拓扑可用时辅以拓扑条件化),以即插即用、几乎不改架构的方式把 TE 信号注入现有端到端驾驶流水线。 跨回归式规划器、感知-规划流水线、扩散策略、轨迹打分框架与 VLM/VLA 风格模型等代表性范式,系统评估该集成,证明交通要素感知能带来一致且可泛化的性能提升(并在 NAVSIM-v2 上刷新 SOTA)。
方法
一句话核心思路: 现有端到端自动驾驶研究系统性地忽视了红绿灯、路牌等交通要素(TE)对规划的影响;本文为多个公开数据集补齐结构化 TE 标注,并以一种轻量、即插即用的辅助监督把 TE 信号注入现有规划器,从而在不改动主体架构的前提下带来一致涨点。
整体方法可概括为「补标注 + 轻量即插即用监督 + 可选拓扑条件化」,核心是把交通要素以统一的 3D 表示接入既有的端到端规划器。具体拆为三步:
(a) 交通要素标注工程(研究基础设施)。 多数公开驾驶数据集(nuScenes、NAVSIM、Bench2Drive)缺少结构化 TE 标注,作者先用 2D 检测 + 单目深度 + LiDAR 几何,把红绿灯/路牌从图像坐标提升到统一的 3D 中心点表示,并为多个基准补齐大规模结构化 TE 标注,构建可复用的科研基础设施(拓扑定义见 Figure 2,检测器逐步提升见 Figure 6)。
(b) 轻量辅助监督设计(信号从哪来)。 在既有端到端流水线的解码端挂一个轻量的 3D TE 检测辅助任务(独立预测头 + focal loss + 保最大值池化),以可忽略的架构改动,迫使网络为这类稀疏却"决定规则"的监管信号分配专属表示能力;当车道拓扑可用时,再把自车相关拓扑编码为紧凑的语言式嵌入作为条件信号,与局部 TE 线索互补(见 Figure 3)。
(c) 即插即用集成(如何接入规划器)。 预测得到的 TE 表示(及拓扑查询)直接与 BEV / 规划查询拼接以引导规划解码器,无需替换主干、也无需重设训练范式;因此同一份监督可无缝套用到回归式、扩散、打分、感知-规划、VLA 等不同家族的规划器上。

▲ 驾驶拓扑的定义。(a) LCTE 拓扑:将交通要素(红绿灯/路牌)关联到前视图像中的自车车道;(b) LCLC 拓扑:车道中心线之间的拓扑关系。

▲ (a) 3D 交通要素提取流程:在前视图像上进行 2D 交通要素检测与单目深度估计,并结合 LiDAR 几何信息,将每个交通要素定位为一个 3D 中心点。(b) 方法总览:多视角图像被编码为视觉查询,并通过一个辅助的 3D 交通要素检测任务加以增强;预测得到的拓扑邻接矩阵被格式化为结构化语言,由冻结的语言编码器处理;得到的拓扑查询与 BEV 查询拼接,以引导规划解码器。

▲ 我们的交通要素检测器逐步性能提升。
笔者理解。 交通要素之所以在端到端文献里长期被低估,根本原因在于主流基准把感知目标与表示都压在动态智能体(车辆/行人)和稠密几何上,而灯/牌这类稀疏的监管信号在共享特征空间里极易被背景梯度稀释——不是它不重要,而是研究基础设施缺位让它"无法被公平量化"。本文最值得玩味的结果是:一个几乎不改架构的轻量辅助监督,却在六类规划器、四个基准上带来一致增益,甚至把 NAVSIM-v2 的 SOTA 再度推高。这说明 TE 感知是一条"正交且可泛化"的免费信号——它不依赖某一特定架构,而是补足了所有规划器共同缺失的规则约束,因此增益能跨家族叠加,并能与更强骨干 / 数据引擎继续协同放大。
实验结果
我们在四个基准、六类规划器上系统验证:交通要素感知带来一致且可泛化的涨点;在 NAVSIM-v2 这一高难度基准上,即使配合强数据引擎也依然有效,并刷新 SOTA。

▲ 在 NAVSIM-v2 上基于 LTF 的鲁棒性分析。在推理时扰动预测所得的 TE 表示(TE 深度噪声、随机丢弃 TE 检测框、或注入假阳性 TE 预测)会使性能平滑下降,但仍高于 LTF 基线,说明对中等程度的上游 TE 感知噪声具有鲁棒性。

▲ NAVSIM-v1 基准(navtest)上仅使用相机的方法。
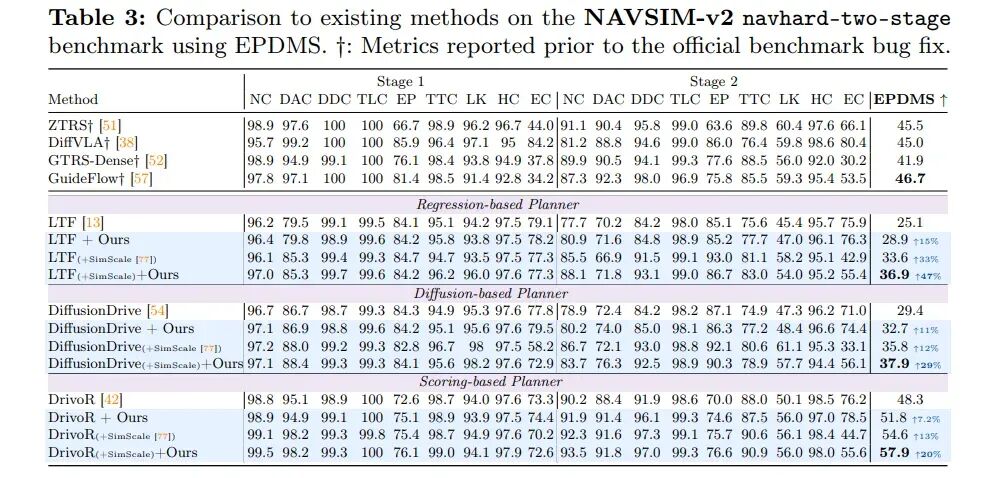
▲ 在 NAVSIM-v2 navhard-two-stage 基准上基于 EPDMS 与现有方法的对比。

▲ Bench2Drive 中的闭环规划性能。
一致性涨点:跨六类规划器普遍成立。 在 NAVSIM-v1(Table 2)与 NAVSIM-v2(Table 3)上,作者用同一份 TE 辅助监督覆盖了回归式(LTF)、扩散(DiffusionDrive)与打分(DrivoR)三大代表性家族:以 EPDMS / PDMS 衡量,三大类规划器加入 TE 监督后无一例外地稳定上涨(NAVSIM-v2 上整体指标较基线普遍提升约 +10 EPDMS),且与 SimScale 等大规模仿真协同训练数据叠加时增益仍持续放大。这种"跨范式、跨骨干都涨点"的现象,正是交通要素作为可泛化信号的直接证据。
NAVSIM-v2 刷新 SOTA。 在更具挑战的 NAVSIM-v2 navhard-two-stage(Table 3)上,DrivoR(+SimScale)+Ours 将 EPDMS 推高至约 57.9,显著领先原始骨干,也超越 ZTRS(45.5)、GuideFlow(46.7)等既有方法,刷新该基准 SOTA;增益主要来自 NC(无碰撞)、DAC(可行驶区域合规)、DDC、TLC 等安全 / 合规核心项,说明 TE 监督真正帮助模型把交规"内化"进规划。
闭环同样有效。 Bench2Drive 闭环测试(Table 4)中,VAD 与 DriveTransformer 在加入 TE 监督与拓扑条件后,Driving Score 与成功率同步提升(VAD 的 Driving Score 由 42.3 升至 56.4,+14.1),而 Efficiency 反而下降——这恰恰说明基线被效率目标鼓励出的"过于激进"行为被 TE 感知纠正,规划变得更安全、更合规。
鲁棒性。 如 Figure 5 所示,即便在推理时向 TE 表示注入深度噪声、随机丢框或假阳性,规划分数也只是平滑下滑且始终高于 LTF 基线,说明该模块对上游感知噪声具备中等程度的容错能力,利于真实部署。
总结
我们提出一种轻量方法,把交通要素(灯/牌)与车道拓扑注入基于视觉的端到端规划。通过构建统一的 3D 交通要素表示、添加 TE 辅助监督,并用编码为结构化语言的自车中心拓扑来条件化规划器,我们在四个基准(开环与闭环)与六个代表性规划器上取得一致增益,在仅增加微小运行时开销的同时,提升了轨迹精度与安全/合规指标。重要的是,我们的结果显示出强可扩展性:增益在更强骨干上依然存在,并在用更多数据训练时进一步提升,凸显出交通要素推理这一此前被低估、却对决策至关重要的因素。
本文仅做学术分享,如有侵权,请联系删文。
。


扫码添加微信,备注:姓名+方向+单位,邀请入群。