一台人形机器人在实验室里后空翻惊艳全场,走进工厂却连一颗螺丝都拧不稳——这样的落差,正在具身智能行业反复上演。行业共识随之形成:下半场拼的不是单点算法,而是“大脑-小脑-本体”一整套能力的整体交付。
大脑决定够不够聪明,小脑决定够不够稳,本体决定这一切依托怎样的躯体运转,而灵巧手,则是机器人进入物理世界的最后一厘米。任何一环有短板,整套系统在真实场景中都会原形毕露。
当地时间11月9日至12日,机器人学习领域顶级会议CoRL 2026在美国得克萨斯州奥斯汀举行。这场会议的“硬核”之处有二:论文录用以严苛著称,入选者凤毛麟角;研究成果必须在真实机器人上跑通——Demo区里跑不通的,说得再漂亮也没人买账。
在这场“真机大考”中,以力控和全栈能力见长的天机智能交上了自己的答卷。
这家以“人形力控臂”著称的独角兽,以“TIANJI+Gento”双品牌参展,它将力控能力延伸至执行末端——全球首次亮相的21自由度直驱灵巧手,成为全场最受瞩目的重磅新品;同步携Marvin Pro、Gento Luna两大力控平台进行真机演示。
CoRL的真考场
正在从论文走向现实
过去一年,无论在国际大型行业峰会还是AI顶级学术会议,“Physical AI”都是绕不开的存在。
一个清晰的共识正在形成:这项技术的终极考场,不在论文的基准测试、仿真环境的排行榜,或展台上循环播放的演示视频里,而在真实工厂的产线与真实生活的场景中。
这一产业判断,在CoRL 2026上得到了学术端的明确呼应。作为全球机器人学习领域的顶级学术会议,CoRL(机器人学习大会)历来被视为行业重要风向标,汇聚了MIT、斯坦福、卡内基梅隆等全球顶尖高校科研团队、AI实验室与人形机器人产业从业者等。

除学术报告与工作坊外,大会还特设企业Demo展区,NVIDIA、Google、DeepMind等全球头部企业悉数到场,成为观察技术产业化潜力的绝佳窗口。
中国本土企业天机智能携“TIANJI+Gento”双品牌登场,现场更是携自研21自由度直驱灵巧手首次亮相,吸引业内人士频频驻足、咨询不断。

21自由度灵巧手全球首秀
物理AI的末端执行“答卷”
在仿真环境中,捏取、拨弄对灵巧手而言轻而易举;可一旦进入真实物理世界,摩擦、物体形变与复杂接触力便会接踵而至,动作的完成度大打折扣。仿真与现实的鸿沟,恰恰让物理AI成为检验灵巧手硬件真实功底的试金石。
任何在仿真中可以被掩盖的硬件缺陷,到了真机上都会被接触力无情地放大:传动回差大,导致数据与位控漂移;传动结构脆弱,抗冲击性不足;缺乏原生可反驱能力,抓握交互动作生硬;以及指尖额定力偏小,抓大物不稳、长时间保持发热严重等问题。
可以发现,当具身智能真正走向物理AI,决定成败的关键又重新回到了硬件本身。
天机此次在 CoRL 2026 上首次亮相的21自由度直驱灵巧手,正是对这一判断的回应。理解这款产品的关键,不在于自由度的数字,而在于其方法论:将天机在力控臂与整机平台上验证成熟的力控工程体系,直接复用至灵巧手,把“回差大、传动脆弱、不能反驱、同尺寸下指尖出力不足”四大共性痛点,逐一对应到结构答案;不是单一指标领先,而是系统性地同时解决。

全关节直驱架构带来的第一重收益,是力信号的纯净。高精度零背隙的刚性传动设计从源头消除机械间隙,力反馈不衰减、不漂移,免于频繁校准,装完就能用,用久也不飘。
在力控层面,采用全关节反驱+柔顺MIT模式:全关节实现100%物理可反驱,人手就可直接掰动每根手指,不伤机构本体;配合原生支持的 MIT 柔顺力/位混合控制,通过力矩-位置双指令构建可变刚度,遇阻自动退让,像人手一样,会顺着力走,这恰是对行业通病的釜底抽薪。

此外,在力密度与耐用性上,它的表现同样不俗:750g 整机自重与±0.05mm 重复定位精度下,实现10N指尖额定出力,体积不增、力量更大,且低损耗传动有效抑制持续温升;传动链针对意外碰撞与过载专门设计,抗冲击、耐过载;现场磕碰、跌落、过载抓握不轻易损坏,有效降低维护与更换成本。
综合来看,天机智能交付的并非一只以参数见长的灵巧手样机,而是一套维护要求更低、力控表现更优、可直接投入高频真机使用的生产力工具。
物理AI的浪潮正推动灵巧手从“演示品”走向“生产资料”,硬件层面的差距终究需要硬件能力来弥合——而这一进程的落地,或许比业界预期的更为临近。
英伟达GR00T 2发布
验证天机“力控”基座可靠性
天机智能出现在CoRL 2026现场,并非只是参展——它带着一套明确的答案,来回应具身智能行业当前最核心的争论:模型与硬件,究竟谁该为物理AI的落地负责? 而这个争论的另一个主角,恰好也在现场。
同场,英伟达发布了新一代机器人基础模型GR00T 2。这款世界动作模型能联合预测未来视频与机器人动作,实现跨形态迁移与少样本适应,并在50项力控精细任务中拿下95%的平均成功率。
但比成绩更关键的,是行业的一大技术转向:力不再是感知输入,而是动作输出。模型直接输出力控指令,在抓取、装配中实时感知接触力变化、动态调整施力大小与方向——面对插拔接口、拧螺丝这类难以精确建模的场景,机器人像人一样“摸着做”,而非依赖预先规划。
这意味着,物理AI落地的经典痛点被再次摆上台面:大模型在仿真里跑得很顺,一到真机接触就失效;策略在实验室验证过,换一台机器、换一个环境就不可复现。问题往往不在模型,而在执行硬件——真机数据不够、遥操不够稳、采集不够准。
GR00T 2对力控输出的高要求,实质是对基座平台的一次严苛筛选:输出力的精度、感知力的分辨率、数据采集的信噪比,缺一环,95%的成功率就会在真机上打折扣。
本次GR00T 2演示的基座,正是天机Marvin Pro。作为固定式力控人形双臂平台,它的设计逻辑很朴素:舍弃移动冗余,把资源全部留给双臂的精度与力控。两者结合的意义在于:GR00T 2让固定工位上的长程精细操作不再依赖逐帧遥操作,Marvin Pro则提供了能兑现这份智能的工业级“身体”。
这一刻,硬件负责稳定执行,模型负责智能决策——而在这套平台上验证过的力控能力,也有望迁移到不同构型的机器人本体上。简言之,GR00T 2让机器人“想得见物理世界的下一步”,Marvin Pro让它“稳稳把那一步做出来”。

以“力控”为核心的
全栈技术纵贯线
本届CoRL天机展位现场,天机还设置了两组可互动演示的机器人,观众可近距离感受“力控”机器人带来的不同体验。
两组演示背后,真实世界的接触是动态、不可预测的,机器人必须能实时“感知”力并据此调整动作,机器人的交互体系正在从“走到点位”变成“以合适的力,完成每一次接触”。
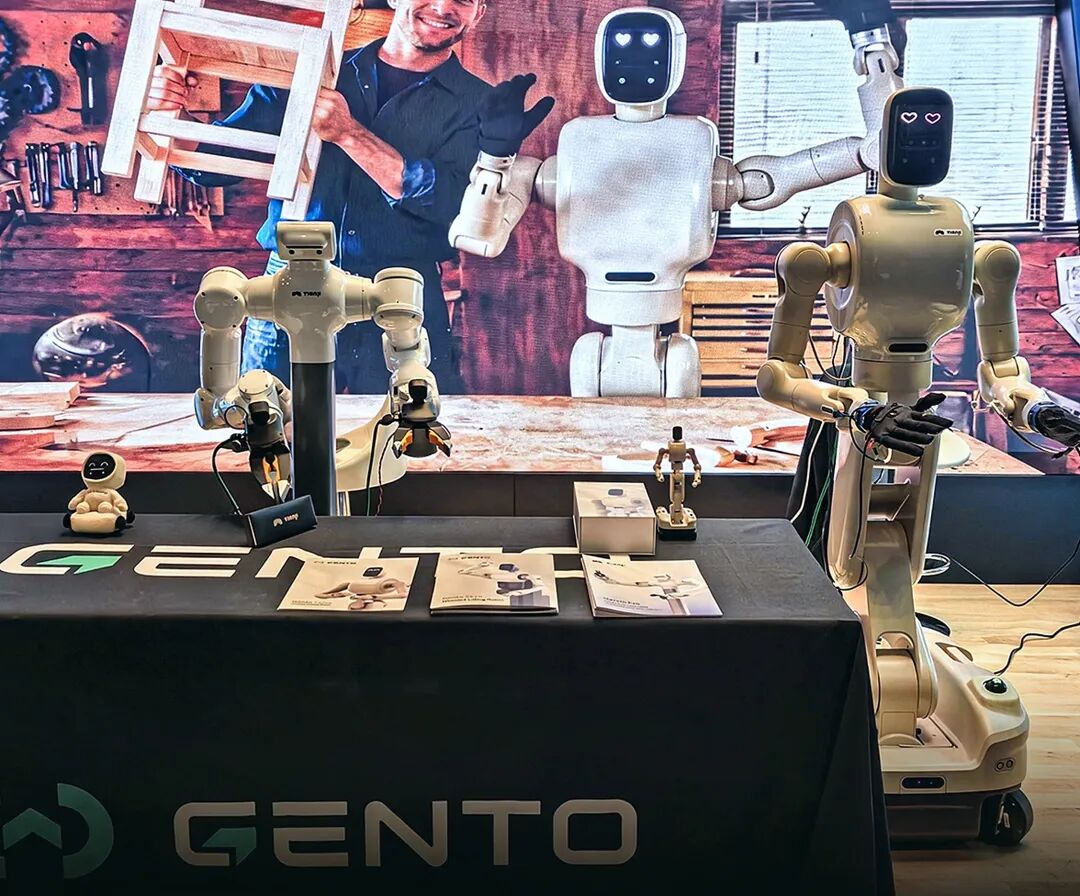
Gento Luna回答的是“如何安全地接触”。观众对它挥手、比心,它实时模仿观众的动作,还能主动伸手击掌,互动结束后还会自然地从桌上拿起笔盒递出。但其看点不在动作有多炫,而在于更本质的事:安全、自然的人机物理接触,第一次真正走出了实验室。
Luna在与人“贴身”互动时能实时感知外力、顺应调整,而非僵硬地执行预设轨迹——这正是人机协作从“保持安全距离”迈向“身体接触级互动”的技术前提。

如果说Luna解决的是“接触”这一半,Marvin Pro回答的则是“操作”那另一半。观众用英语下达语音指令,它便从杂乱摆放的物品中识别目标、稳稳抓起、递到人手中。这条“语音指令→视觉识别→抓取递送”的完整链路,演示的是大模型的高层语义指令如何一步步被“翻译”成末端的精细动作。
其背后是自研的MarvinGrasp智能抓取系统模型,将视觉感知、三维空间理解与自主运动规划融为一体。而同场全球首展的21自由度直驱灵巧手,正是这条能力链路的末梢一环——它既是本体层力控能力延伸至指尖末梢的集中亮相,也是“含力”数据最密集的采集源,这正是当前具身智能最稀缺的物理接口。

作为具身智能基础设施公司、具身力控操作本体的定义者,天机智能的定位十分明确:成为连接AI大模型与物理世界的关键桥梁,构建以力控为核心、自下而上贯通的“大脑+小脑+本体(含灵巧手)”完整能力栈。
这条主线在“本体”层,力控是根基。天机智能是全球首家研发MEMS 关节扭矩传感器并实现规模化量产的企业,从源头实现力控核心部件自主可控。在此基础上,轻量一体化力控关节模组较同类竞品轻25%、力矩环带宽最高160Hz,从手臂关节到灵巧手末梢,赋予本体“手上有数”的物理条件。
在“小脑”层,力控是范式。柔顺阻抗控制与力控算法实现力控平移刚度15,000N/m,自研速度预测前馈算法将轨迹延迟压至5ms、平均跟踪误差仅 1.89mm——完成了从“位置控制”到“力与阻抗控制”的跃迁:机器人不再僵硬地“走到点位”,而是能像人手一样与环境柔性接触、动态调整。

而当“本体”与“小脑”融合落地,Gento整机与灵巧手便是结晶。其中,Gento依托本体与小脑能力的叠加,使其成为面向Physical AI的可靠力控机器人平台,关节力控绝对精度≤0.3N·m、力矩分辨率≤0.01N·m、作用力重复精度≤0.15N。
灵巧手的加入,则让整套链路正式闭环。天机自研模型充当大脑负责任务理解,Fusion X作为小脑完成指令翻译,Marvin Pro、Gento Luna实现空间运动,灵巧手执行指尖精细交互,全套力觉、图像、位姿数据回流,支撑模型闭环迭代训练。
层与层之间不靠拼接、不靠外购,而是由一条贯穿始终的技术主线串联,这或许才是天机智能最容易被低估的地方。
当大多数全球头部AI公司与顶尖高校都在用它的力控臂采集最稀缺的“含力”真机数据时,天机智能这家中国本土企业卖的不是一台机器人,而是把“用力”这件事,做成一套可交付、可复制、可规模化的基础设施。

物理AI比拼的是系统
而非单点参数竞赛
Physical AI下一阶段的竞争,核心是“触碰”——走进真实世界之后,能否稳定工作、持续创造价值。会打榜、会刷分、会在仿真里跑通,都不再是门槛;真正难的,是让机器人用恰到好处的力,去接触真实的人与物。
回望本届CoRL,这个判断愈发清晰:缩小Sim-to-Real的鸿沟,不能只寄希望于算法优化,硬件基础设施的进步同等关键——机器人的上限由“大脑”决定,下限由硬件决定。
具身智能的竞争,已经从“会不会动”,进入“会不会恰到好处地用力”。