拆开一台全尺寸人形机器人的一条手臂,肩、肘、腕三个关节里各有一块巴掌大的驱动板。板上是一整套三相逆变,功率开关、栅极驱动、电流采样、一颗本地 MCU,轴端贴一个角度传感器。按 40 个关节算,整台机器就是 40 套这样的电路。
按 Digitimes 援引的分析数据,一台人形机器人里离散半导体 1000 到 2000 颗,比传统工业机械臂高一个数量级。一个 40 关节的参考平台,28 个身体关节加两只 6 自由度手。
出货量在往上走。研究机构 Smart Analytics Global 的数据显示,2026 年上半年全球人形机器人出货约 1.91 万台,是去年同期 5100 台的三倍多,中国厂商占 97% 以上。智元机器人上半年出货 8400 台,占 44%,宇树科技 5900 台,占 31%。该机构预计全年出货约 6 万台,2030 年到 50 万台。
11 月 12 日在 IC CHINA 2026 的第八届 IC 企业家大会上,瑞萨电子集团副总裁、中国总裁刘芳把话讲得很直接:机器人从演示走向家庭、养老这类真实场景,瓶颈可能不在最后一公里,而是涉及力度控制和安全性的最后一毫米。算法在云端解决,动作要落在关节里。
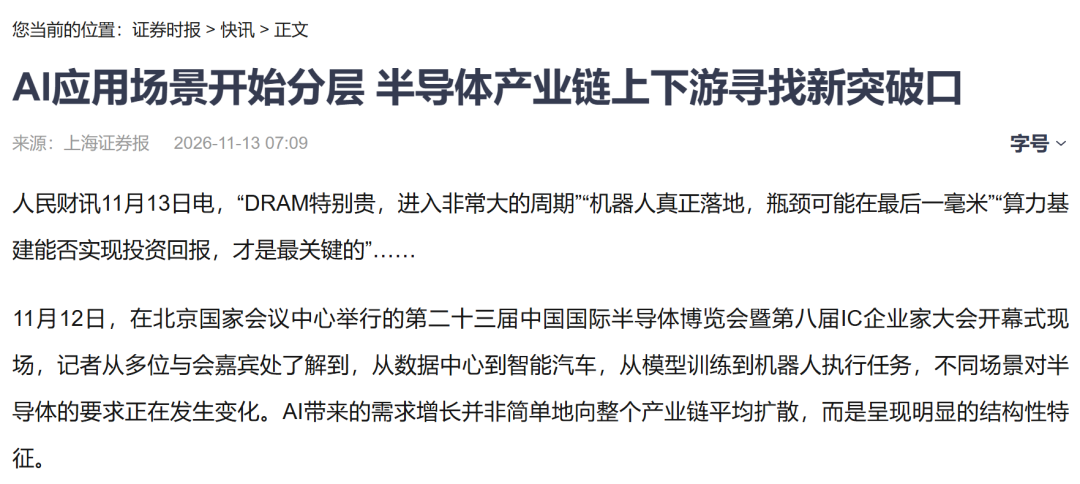
图 1 证券时报网转上海证券报《AI 应用场景开始分层 半导体产业链上下游寻找新突破口》页面截图,2026 年 11 月 13 日。文中引述瑞萨电子中国总裁刘芳在 IC China 2026 期间“瓶颈可能在最后一毫米”的说法,版权归上海证券报所有
芯片落在四个位置上:管思考的大脑、管运动的关节控制、管位置反馈的编码器、管姿态和力觉的传感器。
一、大脑一颗,关节控制几十颗
同一天的大会上,恩智浦半导体副总裁袁文博把机器人的计算分成大脑、小脑、脊髓三层:大脑做毫秒级运算决策,小脑收拢运动控制、网关与功能安全,脊髓做微秒级响应,异常时不必回传大脑就能急停。他给的指标是系统延迟小于 5 毫秒,不同网络的要求在 30 毫秒到 5 毫秒之间。
除了大会上讲述的响应速度外,从公开的资料可以看到,算力这一层用量最少,成本占比不低。Jetson Thor 模组给到 2070 FP4 TFLOPS、128GB LPDDR5X、273GB/s 带宽,功耗 40 到 130W,CPU 是 14 核 Arm Neoverse-V3AE,比上一代 AGX Orin 的 AI 性能高 7.5 倍、能效高 3.5 倍。
铺量的是关节上的运动控制 MCU。一台全尺寸人形机器人的 MCU 用量 40 到 60 颗,高配接近 100 颗,其中约 40 颗落在关节级控制。高工产研的测算里,四足机器狗 20 到 25 颗,六轴协作机械臂 6 到 8 颗。
这一层今年新料号集中。兆易创新的 GD32H7 家族里,GD32H78E/77E 把 EtherCAT 从站控制器、62.5 微秒的分布式时钟同步精度,还有多摩川、HIPERFACE DSL、EnDat 2.2、BiSS-C 几种编码器协议硬解做进片内。8 月新增的 GD32H77R 面向机器人关节,600MHz Cortex-M7 加 640KB 同频紧耦合内存,单边传输延迟低于 50 纳秒,封装 9×9mm BGA169,旋变数字转换也在里面。

图 2 兆易创新官网 GD32H7 高性能系列新闻页截图,2026 年 1 月 27 日。文中写明 GD32H78E/77E 集成 EtherCAT 从站控制器、主频最高 750MHz、640KB 紧耦合内存,版权归兆易创新所有
先楫半导体的 HPM6E8Y 走 RISC-V 双核 600MHz,除 ESC 和双百兆 PHY 还带千兆 TSN 交换机。瑞萨的 RZ/N2L 用 Cortex-R52 400MHz,把 ESC 和三端口千兆 TSN 收进片内。
纳芯微的 NS800RTA7 是三核同构 Cortex-M7,两颗 400MHz 加一颗 200MHz,片内集成倍福授权的 EtherCAT 从站控制器,125 微秒帧周期下处理通信任务的内核负荷率约 2%,多节点同步误差小于 30 纳秒。峰岹科技的 FU75XX 走另一条路,RISC-V 双核配自研电机控制引擎 ME2,FOC 运算 5 微秒,电流环带宽 3kHz,不依赖 ARM 授权。
功能安全也开始进选型表。GD32H7 系列的软件测试库已过 TÜV 莱茵 IEC 61508 认证,机器人要和人待在同一空间,关节驱动得满足 SIL 2。
同步精度、协议覆盖和功耗也要看。关节腔体塞不下散热片,MCU 一热电机性能就掉。
二、每个关节一套三相驱动
40 个关节意味着 40 套三相桥,这是整机器件数量最多的一段。

图 3 英飞凌官网“人形机器人电机控制”应用页截图。页面把 OptiMOS、CoolGaN 功率器件、XENSIV 传感器、PSOC Control C3 与 AURIX 微控制器列为一套可扩展的关节方案,版权归英飞凌所有
英飞凌给的参考板是 REF_MTR_48V30A_PSC3_GAN:12 颗 100V CoolGaN G5 晶体管,每相两颗并联组成半桥,输出相电流用 XENSIV TLE5571 TMR 电流传感器采,PSOC Control C3 跑 FOC,有感无感都支持,覆盖 IEC 60730 Class B 和 SIL 2,往高端走用 AURIX TC3xx 顶到 ASIL-D。
士兰微在慕尼黑上海电子展摆的三颗管子对应同一类需求:SVGP102R1NL5-3HF 耐压 100V、内阻 2.1mΩ、PDFN56 封装;SVGP104R1NL5SC-2HS 内阻 4.1mΩ、双面散热;SVGP101R5NL 内阻 1.5mΩ、通流 320A。配套的三相预驱 SD93620 集成双级电荷泵和三路电流采样放大器,供电 5.5V 到 80V,带死区调节和 Vds 诊断。
驱动这一侧的差别在保护。纳芯微的 NSD1015MT 把 DESAT 保护做进低边驱动,NSI68515 与光耦引脚兼容,强电弱电分开的关节用后者。
TI 推的是集成式 GaN 方案,半桥和驱动封在一起,C2000 的 PWM 和片内比较器直接搭电流环,外围只留采样电阻和几颗无源件。关节板小了,腔体里能多留空间给减速器。
恩智浦的关节参考设计用 i.MX RT1180 做多电机驱动,配 MCX A346 接双编码器;分布式灵巧手让它当手掌的 EtherCAT 与 TSN 主控,手指关节用 MCX A132,中间走 I3C。
三、编码器决定关节能停多准
关节要停得准,位置反馈的分辨率得先跟上。这一层过去被海外厂商占着,今年国产选项多了。

图 4 中芯巨能转载纳芯微《纳芯微编码器矩阵:以多技术路线适配机器人关节高精度角度检测》页面截图,2026 年 8 月 26 日。文中列明 NSM350x 为国产首款霍尔双码道游标磁编码器,MT6901 为电感式编码器,版权归原作者所有
纳芯微的 MT6901 是电感式编码器,双码道游标算法,匀速自校准后积分非线性典型值 ±0.02°,对外部磁场不敏感;NSM350x 系列是国产首款霍尔双码道游标离轴单圈绝对值磁编码器,NSM3502 对应 2 毫米磁间距,配中空关节走线。
英飞凌在 XENSIV 这条线上有 TLE49012 霍尔角度传感器,角度误差 0.1°、信号延迟 1.5 微秒;另有 TLE480x 电感式位置传感器,走电涡流原理,不必屏蔽外部磁场。帝奥微的 DIO9431 用 3D 霍尔加差分架构,QFN2020-12L 封装。峰岹的 SR3511N 是旋变解码芯片,配自研双磁式旋变传感器,抗振动、抗强磁。
另一条路是把解码交给 MCU。前面说过的 GD32H78E/77E 把这些协议做进硬件,编码器不用再挂专用解码芯片。选型就在两者之间取舍:买带解算的编码器,还是买能硬解协议的 MCU。
四、姿态和力觉另算一套
机器人得先知道自己是什么姿态,这靠 IMU。一台机器通常放两处以上,躯干找重心,足部做落地修正。
芯动联科的 MEMS 陀螺仪看零偏稳定性和角度随机游走,六轴 IMU 的研发直接对着人形机器人。士兰微的 SQ7U330 是六轴 IMU,低噪声、低零漂,支持 I2C 和 SPI 接口,带 2×16bit FIFO,过 AEC-Q100。
朝外的感知另算。英飞凌用 24/60GHz 雷达做避障和手势,REAL3 混合 ToF 做 3D 感知;TI 的 IWR6243 毫米波雷达经以太网接到 Jetson Thor 上。灵巧手这端只放得下一颗小封装芯片,纳芯微的 NSUC1610 把 MCU、反馈和四路半桥驱动集成在单颗里。触觉阵列的通道数从几十到上百,用压阻或电容采样,通道多的要把模拟前端和扫描逻辑分开做。
关节力矩靠应变桥或扭矩传感器测,六维力传感器装在手腕和脚踝,一次给出三向力和三向力矩。桥路输出小,要先过 24 位 ΣΔ ADC 再进 MCU,ADI 和 TI 都有多通道的现成器件。
成本口径各家不同。TI 台湾暨南亚销售与应用总经理 William Feng 给的是每台机器人至少 2000 美元的半导体,是电动车的两倍。TI 首席执行官 Haviv Ilan 在财报电话会上给的是 500 到 1000 美元,2027 年量产,两个数字差的是整机半导体总值和 TI 覆盖范围。
高工产研给的是单台芯片 BOM 约 500 美元,关节伺服 MCU 单价 25 到 60 元。
节奏上,上半年出货里工业和商业应用占七成以上,去年同期约五成。整机厂今年的 BOM 降本目标 16% 左右,压力最先落在执行层。
芯片厂现在集中在两件事:把驱动、采样、控制合封进一颗,把总线和编码器协议做进硬件。前者省面积,后者省调试。关节腔体就那么大,谁把外围器件减得最少,谁先被选进去。
本文素材来自英飞凌、兆易创新、纳芯微、士兰微、芯动联科、帝奥微、峰岹科技、先楫半导体、瑞萨电子、德州仪器、NVIDIA 官网产品页与新闻稿,第八届 IC 企业家大会现场录音与现场演示文稿照片(2026 年 11 月 12 日),证券时报网转上海证券报《AI 应用场景开始分层 半导体产业链上下游寻找新突破口》、经济日报《占比超97%!上半年中国人形机器人出货量全球领先》、环球时报引彭博社关于 SAG 出货数据的报道,中芯巨能《纳芯微编码器矩阵》、与非网《关节驱动主控 BOM 对账》、电子工程专辑相关报道。口径说明:单台人形机器人 1000 到 2000 颗离散半导体、40 关节参考平台与 50 颗以上 MCU 为 Digitimes 援引的分析数据;单台 MCU 40 到 60 颗、四足机器狗 20 到 25 颗、六轴协作机械臂 6 到 8 颗、芯片 BOM 约 500 美元、关节伺服 MCU 单价 25 到 60 元来自高工产研(GGII)测算,经第三方研究摘要转述,与厂商口径可能有差异;TI 的 2000 美元与 500 到 1000 美元出自不同场合、不同统计范围,正文已分别标注;恩智浦三层架构的延迟数字取自现场录音,另有公开报道把脊髓反射写作 40 毫秒,口径不同,正文按录音;整机 BOM 降本 16% 为媒体分析口径,非厂商公告;SAG 出货数据中同比增速有 272% 与 274.5% 两种表述,正文取“三倍多”的概括;各芯片型号参数取自厂商官网与公开技术报道,具体额定值以最新版数据手册为准;文中企业进度为公开信息,不构成投资建议。
END


往期精选: