当前工业具身智能赛道,多数方案仍停留在云端模型迭代、实验室理想场景演示阶段,参数内卷严重,但真实产业落地成效寥寥。尤其在矿山、石化、电力、重工等高风险工业场景中,传统机器人的技术短板被彻底暴露:高度依赖云端算力与网络传输、依托静态地图与人工前置标定、无法适配现场动态多变工况,一旦遭遇弱网、断网、环境改动,便直接停机失效。看似参数亮眼的技术方案,始终无法突破高危场景落地壁垒,只能作为样板展示,无法真正顶替人工、承接一线高危作业任务。
区别于行业重云端、重演示、轻落地的研发思路,耀行科技深耕高危工业一线,以实战落地为核心,搭建起完整的全栈端侧具身智能技术体系。作为聚焦高危场景的具身智能机器人企业,耀行科技彻底摒弃传统机器人云端赋能、模块拼接、静态适配的老旧路径,不跟风模型参数内卷,专注解决工业高危场景落地难、稳定性差、无法规模化、复用性弱的核心痛点。依托软硬件全栈自研能力,构建从机器人硬件本体、端侧核心算法、全链路数据闭环到低代码工程落地的完整技术矩阵,实现工业智能设备从“演示样机”到“高危实战装备”的实质性蜕变。
01 技术核心定位:端侧原生架构,适配高危工业实战刚需
通用机器人的研发逻辑以理想环境、稳定网络、标准化场景为前提,完全不适配高危工业现场。矿山、石化、电力等场景普遍存在网络波动、环境动态多变、工况无固定规律、安全合规严苛等极端特点,而传统云端机器人的联网依赖、静态适配、人工标定三大短板,正是制约高危工业智能化落地的核心瓶颈。
基于一线实战痛点,耀行科技打造全栈端侧原生技术架构,彻底摆脱云端算力束缚、静态场景局限与高额人工调试成本。通过全套自研端侧自主作业技术栈,将多模态感知、语义理解、空间认知、智能决策、运动控制、作业执行全链路能力完整固化在设备终端,让机器人具备离线自主运行、动态工况适配、无人值守作业、持续迭代优化的硬核能力,全方位适配各类极端、未知、高风险工业工况。
依托完整全栈自研体系,耀行科技完成多维度技术与产业布局,覆盖双臂机器人本体、低成本夹爪触觉传感器、远程遥操设备、端侧具身智能大模型、轻量化端侧推理引擎、端侧强化训练引擎、智能Agent任务系统等核心技术板块。同时搭建数采、数据管理、模型训练三大自研平台,形成「现场实战作业—端侧数据采集—智能迭代优化—快速场景部署」的闭环体系,构筑高危场景专属的端侧具身智能技术壁垒。

02 硬件产品矩阵:全系自研终端,夯实端侧具身智能落地载体
围绕高危工业场景数据采集、设备巡检、工况操作、隐患运维等全维度实战需求,耀行科技自研打造耀星S1、耀星S2、耀星S3三款机器人本体,形成分工明确、全域覆盖的硬件产品矩阵。全系设备原生搭载自研数采平台,深度适配端侧具身智能技术架构,各司其职、互补协同,全面覆盖高危场景数据积累、全域巡检、复杂实操、受限空间作业等核心场景,完全贴合工业一线实战落地标准。
耀星S1 桌面数采机器人:筑牢高危场景数据底座
耀星S1聚焦高危工业场景高精度、标准化数据采集与端侧轻量化推理,是支撑整套技术体系迭代的核心数据终端。设备原生兼容ACT模型与耀行自研VLA小模型,无需云端辅助,可独立在端侧完成高效数据采集与实时模型推理,持续沉淀适配高危工况的优质真实数据,从根源解决行业通用模型适配性弱、工业高质量训练数据稀缺的痛点,为全栈端侧具身智能体系迭代筑牢数据底座。

耀星S2 升降式移动机器人:高危空间全域巡检实操
耀星S2主打高危工业场景全域巡检与设备实操复合作业,依托可升降灵活结构,适配高低空差异化高危作业空间,可覆盖传统机器人无法触及的高空盲区、设备死角等高风险区域。设备深度适配耀行端侧具身智能体系,原生兼容pi0.5、GR00T等主流具身大模型,搭载高精度3D-SLAM自主导航与智能Agent任务流编排能力,彻底摆脱静态地图与人工路径标定依赖,可在动态变化的高危工况中自主完成全流程作业,实现端侧具身智能能力的规模化落地应用。

耀星S3 折叠腰移动式机器人:复杂高危工况灵活作业
耀星S3针对狭窄空间、复杂布局、动态干扰强的极致高危工况定制研发,依托折叠腰柔性运动结构,具备极强的姿态调节能力与场景适配性,可深入管道夹层、设备缝隙、密闭受限等高风险区域开展精细化作业。设备全面兼容整套端侧技术体系,适配主流大模型、3D-SLAM自主导航与Agent任务编排能力,专攻极端复杂高危场景落地,补齐端侧具身智能在严苛工况下的作业短板,完善全场景实战能力。

高危实操的最后一厘米,拼的是控制算法。耀行构建了从导航、运动控制到柔顺操作的完整控制栈:导航层以3D-SLAM为基座,支持动态环境重定位与增量建图,摆脱静态地图与人工标定依赖;运动控制层通过大规模并行物理仿真开展强化学习训练,单任务可并发数千仿真环境,实现sim-to-real快速迁移;操作层自研双臂视触觉融合与力位混合控制算法,深度融合视觉、点云与夹爪力觉信号,胜任插拔、按压、柔性抓取等接触式精细作业,让机器人在易碎、异形、位姿不确定的工件面前“手上有数”。 三款自研终端硬件,依托统一的端侧具身智能技术底座,形成完整实战产品矩阵,彻底打破通用机器人场景适配差、作业单一、落地实用性弱的行业痛点,让耀行全栈端侧具身智能技术,可落地、可复用、可规模化覆盖各类高危工业作业场景。
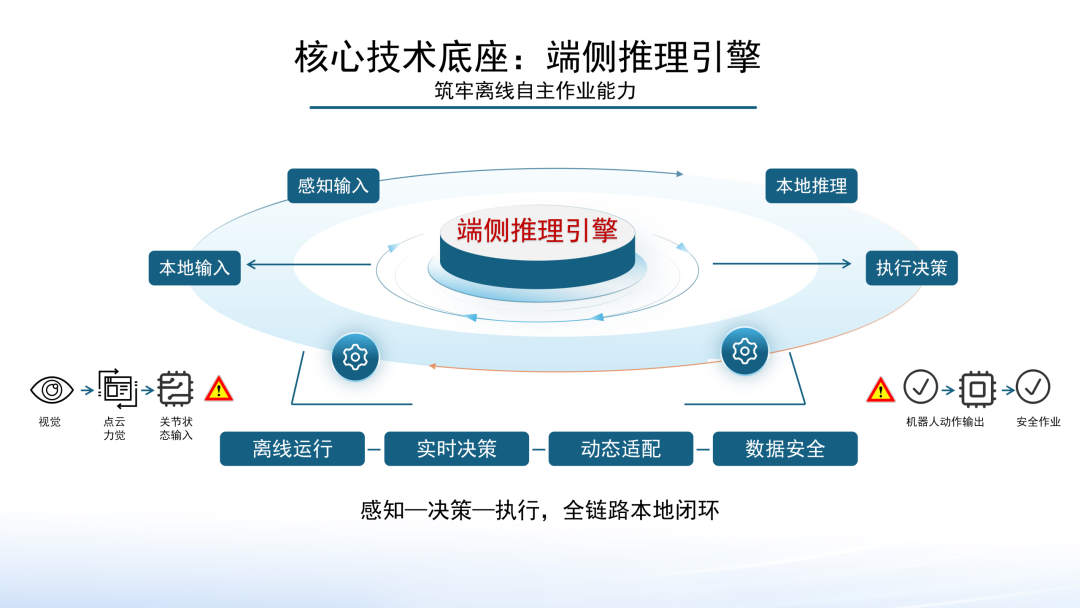
03 核心技术底座:端侧推理引擎,筑牢离线自主作业能力
弱网、断网频发、电磁信号屏蔽、数据安全严苛是高危工业场景的常态,也是云端智能方案无法落地的核心壁垒。作为耀行全栈端侧具身智能体系的核心底层,自研轻量化端侧推理引擎专为高危场景机器人定制开发,是设备实现离线自主感知、实时决策、精准执行的核心底座,从根源摆脱云端依赖,保障高危作业的稳定性与安全性。
核心四大能力,适配极端高危工况
全模型兼容,场景灵活适配:原生兼容ACT、自研VLA小模型,以及pi0.5、GR00T等主流具身大模型,可根据高危场景作业难度、精度需求、算力条件,智能切换适配模型,兼顾轻量化推理与复杂任务处理能力,适配多品类工业高危场景。
毫秒级低延迟,保障高危作业安全:通过算子融合、模型量化、动态内存调度等深度优化,将端到端推理延迟控制在50ms以内,实现感知、决策、执行全流程100%端侧运行。面对高危场景突发工况变动、设备异常、障碍物入侵等突发情况,可实现瞬时响应、快速调整,杜绝延迟滞后引发的安全事故,满足工业高危作业严苛的实时性要求。
硬件深度适配,极致释放端侧算力:针对工业边缘设备地平线BPU架构做专属优化与模型量化调优,在高危场景有限的端侧算力条件下,最大化释放硬件性能,避免算力浪费、推理卡顿,实现轻量化、高效率、高稳定性的本地运算。
全离线自主作业,数据安全可控:所有感知、推理、决策、执行流程均在设备本地闭环完成,无需依赖云端网络。即便在断网、弱网、信号屏蔽的极端高危环境中,机器人仍可稳定持续作业,同时实现数据不出端,完美匹配矿山、石化等高危行业的数据保密与安全合规要求。目前,相关能力已通过矿山爆破装药、变电站操作等真实高危工序的实战验证。
该引擎深度融入整套端侧技术架构,与机器人操作系统、上层Agent任务系统深度打通,提供统一标准化调用接口,在设备端构建独立、完整、闭环的“感知—决策—执行”自主作业体系,全程无需云端介入,充分适配各类高危极端工况,是全栈端侧具身智能落地运行的核心保障。
04 端侧具身智能模型体系:任务大脑驱动,真机强化进化
如果说端侧推理引擎解决的是“跑得起来”,那么端侧任务大脑解决的是“干得完整”。行业机器人普遍只会执行单点动作:能抓起一次、放下一次,却不知道任务进行到了哪一步、什么时候收尾、失败后如何继续。耀行自研YORIX Brain端侧任务大脑,让机器人从「执行动作」走向「理解任务」。
大脑层以「自然语言指令→任务程序→动作执行」为主线:程序编译器将模糊指令解析为可执行任务程序,即便是“放到第二个之前放过的位置”这类含历史指称的指令也能准确落地;执行运行时以相对位姿、定时接触、点位意图三类意图表示驱动底层技能执行,向上承接语言,向下对接控制。

针对长任务落地三大难题,YORIX Brain给出三条闭环解法:其一,任务什么时候算完成?自研完成检测头,以数据集完成标签监督模型学会「收尾」,杜绝“会动但不知道停”;其二,动作为什么会按偏?真机强化学习+人工接管+残差纠偏,让策略在真实误差中持续适应,而非只复现示教动作;其三,失败之后还能继续吗?以3D感知+空间记忆+行为树拆解重规划,大脑层统一编排“继续、重试、还是请求帮助”。
大脑内建证据账本与世界信念:以实体—状态—关系三元组记录按时间排序、可追溯、可审计的事件记忆,支持“第N次放置位置”式历史查询;当前观察经事件提议与准入机制沉淀为规范事件,融合成对动态环境的稳定认知。整条执行链可观测、可恢复——任务状态在「执行中 / 成功 / 失败 / 需人工」四态之间有序流转,任何一步都有据可查、有路可退。
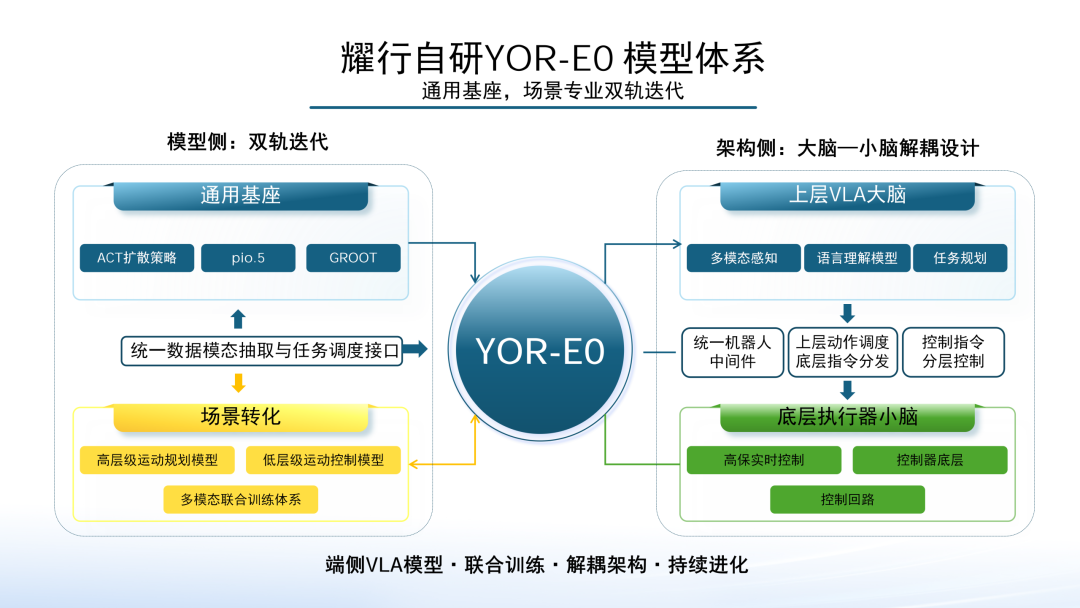
自研YOR-E0模型体系:通用基座,场景专化双轨迭代
模型侧,耀行自研YOR-E0端侧VLA模型,并构建多模型联合训练体系。区别于“一个模型打天下”的思路,耀行以「通用基座+场景专化」双轨迭代:以ACT扩散策略、pi0.5、GR00T等主流架构为基座,依托自研数据体系完成统一数据特征提取与任务逻辑链接,支撑高层级任务理解模型与低层级运动控制模型的联合训练。
架构上采用「大脑—小脑」解耦设计:上层VLA负责多模态感知、语言指令理解与任务规划,底层控制器专注高频实时控制,由统一机器人中间件完成上层动作调度与底层控制回路的解耦通信与控制频率分层管理,兼顾理解广度与控制实时性;硬件抽象层兼容轮式、履带、折叠腰等多形态本体,支持模型热切换与技能组件标准化调用。模型原生支持视觉图像、深度点云、夹爪力觉、关节状态与语言指令的多模态输入,端到端输出动作序列,随现场数据持续迭代进化——部署一套,成长一套。
真机强化学习:人在环路,让模型在真实误差中进化
实验室示教动作再漂亮,到了真机上也会被机械误差、光照变化、物料差异打回原形。耀行的解法是真机强化学习:让模型在真实误差中持续进化,而不是只记住示教动作。
技术路线上采用「基座策略+有界残差」架构:以YOR-E0基座策略保持预训练能力,叠加Residual RL残差策略做有界纠偏(残差幅度约束在5%–15%区间),既修正执行偏差,又杜绝策略漂移引发的安全风险。训练中引入人在环路机制——作业员可在真机上随时接管修正,每一次接管动作自动写入回放缓冲区,与历史示教数据、在线轨迹混合,作为专家演示反哺训练;配合多视角视觉观测与完成标签监督,模型在真实工况中越用越强。
这套体系已在真实任务中验证:耀星S1完成电表箱操作真机闭环,危险品制备类任务成功率达99%,双臂视触觉融合柔性操作成功率约90%。

05 全链路平台体系:三大自研平台,构建端侧具身智能迭代闭环
一套成熟的高危场景端侧具身智能体系,离不开完整的数据迭代与工程落地支撑。行业多数方案因数据采集、治理、训练链路割裂,导致模型迭代脱离实战。耀行科技自研数采、数据管理、低代码任务构建三大核心平台,打通端侧采集、智能治理、模型迭代、快速部署全链路,构建闭环式技术迭代体系,持续赋能高危场景智能优化升级。
数采平台:作业即采集,沉淀高危场景真实数据
作为全栈技术体系的前端数据入口,该平台实现高危现场作业、实时数据采集同步并行,无需额外人工干预。可同步采集多路视觉图像、深度点云、夹爪触觉/力觉、关节状态、运动轨迹、环境传感等多维度数据,完成高精度时间戳对齐,完整还原高危作业全场景细节,为端侧模型迭代提供真实、全面、高质量的现场数据支撑。
平台兼容遥操示教采集、自主作业探索采集双模式,覆盖模仿学习、强化学习全场景数据需求。轻量化后台运行机制不抢占设备控制算力、不干扰现场高危作业安全,采集数据标准化自动闭环上传,真正实现“实战作业即数据迭代”,持续完善端侧具身智能体系的场景适配能力。

数据管理平台:全链路治理,让高危数据可用、可靠、可追溯
针对高危场景数据多模态、高复杂、高敏感的特性,该平台承担全链路数据治理工作,补齐端侧具身智能体系的数据短板。可实现视频、点云、力觉、运动轨迹、文本指令等全类型数据统一存储与智能索引,自带自动化去重、质量筛查、异常片段剔除、场景智能分类能力,大幅降低人工治理成本,保障输入模型的数据精准可用。 平台内置工业机器人专属标注工具,适配高危实操场景标注需求,同时配备数据集版本管理、数据脱敏、细粒度权限管控能力,既保障端侧模型迭代可追溯、可复现、可归因,又严格满足高危行业的数据安全合规要求,筑牢全栈技术体系的数据安全屏障。

低代码任务构建平台:降低高危场景落地门槛,实现快速规模化
为解决传统机器人定制开发周期长、落地成本高、难以规模化的行业难题,补齐全栈端侧具身智能体系的工程落地短板,耀行科技自研可视化低代码任务编排平台。大幅降低高危场景智能作业部署门槛,让非算法工程人员也能快速完成作业流程搭建、调试与落地,成为整套技术体系规模化落地的核心加速器。
平台支持可视化拖拽式流程编排,可快速搭建各类高危作业流程,内置丰富的标准化技能组件,融合大模型Agent自主规划与人工约束编排双模式,兼顾作业灵活性与安全性。支持仿真预调试+真机一键部署,规避现场调试风险,成熟流程可跨场景复用,大幅压缩落地周期,让耀行全栈端侧具身智能技术真正实现规模化、产业化落地。
06 技术核心优势:全栈自研闭环,决胜高危实战落地
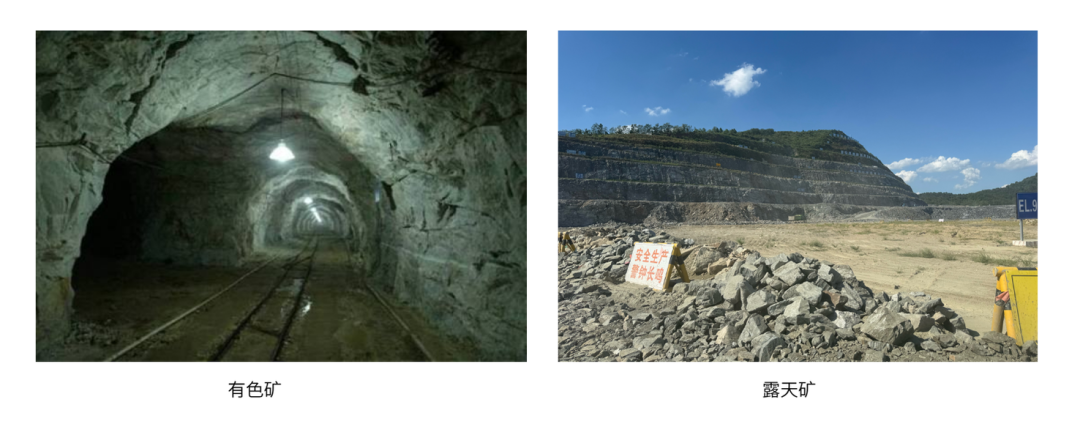
纵观行业,多数智能方案仅聚焦模型单点优化,依赖云端算力支撑,缺乏完整的技术闭环与场景适配能力,看似技术先进,却无法适配严苛的高危工业现场。而耀行科技全栈端侧具身智能技术体系,从硬件终端、底层推理、数据闭环到工程落地,实现100%自研可控,从根源解决云端依赖、静态适配、人工刚需、场景受限四大行业痛点。目前,耀行全栈端侧具身智能技术已与50家以上企业建立合作,将实战价值应用于真实产业。

对于矿山、石化、电力等高风险行业而言,智能化的核心价值不在于模型参数与概念噱头,而在于替代人工高危作业、规避安全风险、提质降本增效。唯有可落地、可顶岗、可规模化的技术体系,才能真正创造产业价值,这也是耀行全栈端侧具身智能技术的核心竞争力所在。

凭借全套自研端侧原生技术、全系实战型硬件终端、全链路数据迭代闭环、低代码快速落地体系,耀行科技彻底打破高危工业智能落地僵局,完成工业智能设备从“演示样机”到“实战装备”的根本性跃迁,为高危工业智能化提供可复制、可落地、可规模化的完整技术解决方案。
总结
在工业智能从概念走向实战的当下,完整的全栈技术体系、极致的高危工况适配能力、稳定的现场落地效果,才是真正的核心技术壁垒。摒弃云端内卷,深耕场景实战,是耀行科技始终坚守的技术发展路径。 未来,耀行科技将持续深耕高危工业细分场景,持续打磨全栈端侧具身智能技术体系,优化端侧算力效率、动态场景自适应、高精度实操控制、全链路安全防护等核心能力,持续拓宽工业智能落地边界。以自研全栈硬核技术顶替人工高危作业,筑牢工业安全生产防线,推动国内高危工业智能化从单点样板,全面迈入全域实战、规模化落地的全新阶段。