造一台机器人,最难的是“大脑”——感知、思考与决策的算法。而要把大脑的决策真正落地,变成关节毫秒级的精准运动,靠的是那颗稳定可靠的“小脑”。
2026 年 9 月 29 日,瑞莎(Radxa)与芯驰科技签署战略合作协议,联合推出机器人小脑控制器 RoboX D9M。
01 从决策到关节,还差一颗“靠得住的小脑”
传统方案往往要好几颗芯片分工——一颗跑 Linux 应用、一颗做实时控制,还要额外承载 EtherCAT 主站等通信任务。电路复杂、协同困难、可靠性难以保证,团队的大量时间被耗在“造轮子”上。
RoboX D9M 要解决的正是这个:用一颗 SoC 把活干完、干稳。
02 100×100mm 的板卡上,装下了什么
RoboX D9M 基于芯驰 D9-Max SoC,把应用计算、实时控制与边缘 AI 集成于一块单板。

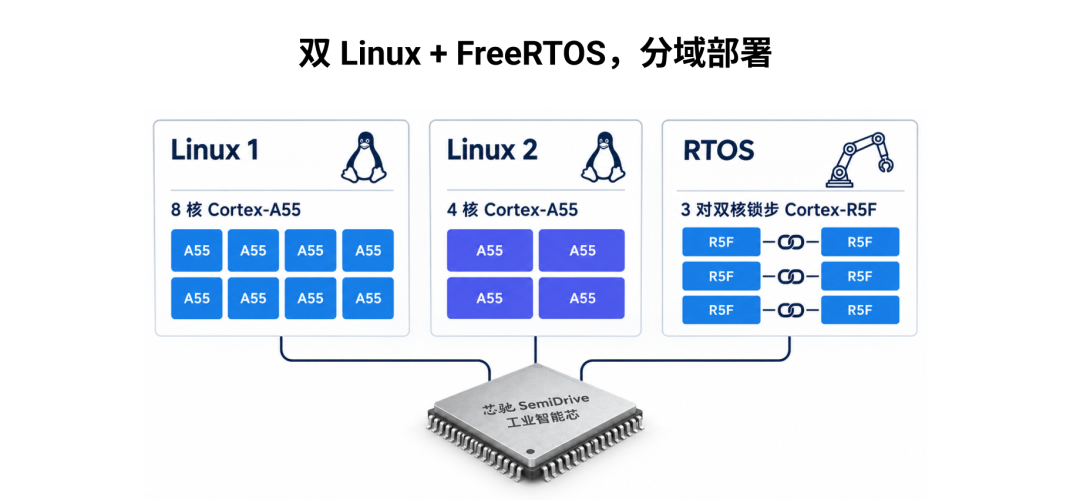
03 一颗芯片,双 Linux + FreeRTOS 分域部署
如架构图所示:12 个 A55 核拆为两个独立 Linux 域(8 核 + 4 核),3 对锁步 R5F 运行独立 FreeRTOS——应用计算与人机交互跑在 Linux 域,实时控制跑在 FreeRTOS 域,各域独立、互不干扰,这是专为小脑优化的分域部署。
04 从总线到接口:为“精准运动”而生
接口布局见下图:EtherCAT 面向高精度本体控制,6 路 CAN FD 覆盖关节与执行器,4 路 GMSL2 直连视觉感知,M.2 卡槽可扩展 AI 算力或外接 SSD 存储——机器人所需的工业总线与感知接口,一块板集齐。

05 车规级底座:跨过“从样机到量产”的鸿沟
很多机器人团队的真实痛点,不是算力不够,而是“样机能跑、量产掉链子”。
RoboX D9M 把车规级可靠性带进小脑:宽压宽温、紧凑易集成(见图),适配机器人多样化的部署环境。芯片层面,芯驰车规芯片累计出货超 1400 万片,服务 70 余家汽车品牌、170 余款车型——这正是一颗“从原型到量产都能用”的控制器所需要的底座。

06 支持 Ubuntu 与 ROS 2
瑞莎提供平台级支撑:BSP 与 SDK、Ubuntu / ROS 2 系统镜像,烧录镜像即可快速部署。
面向人形机器人、四足机器人、移动底盘与协作机械臂,让团队专注运动算法与产品创新,让运动智能加速落地。

写在最后
深耕开源硬件领域多年,瑞莎一直致力于提供创新、高质量、可靠的计算产品与服务,帮助开发者和行业用户实现他们的创意与追求。RoboX D9M 正是这一使命的落地 —— 将控制硬件与配套软件整合为完整平台,让全球开发者和行业用户更方便、更专注地使用机器人控制器。
RoboX D9M 现已发布,欢迎联系瑞莎了解更多产品信息。


瑞莎成立于 2012 年,总部位于深圳。最初由华中科技大学(HUST)嵌入式团队成员组成,是中国最早的单板计算机(SBC)制造商之一。过去十年间,瑞莎从一个由热爱创新的创客和极客组成的初创公司,发展成为服务全球数百万用户的国际化硬件公司。凭借对创新的热情、对质量的承诺,以及对开源社区的专注,瑞莎持续突破单板计算机的技术边界,推动技术进步。