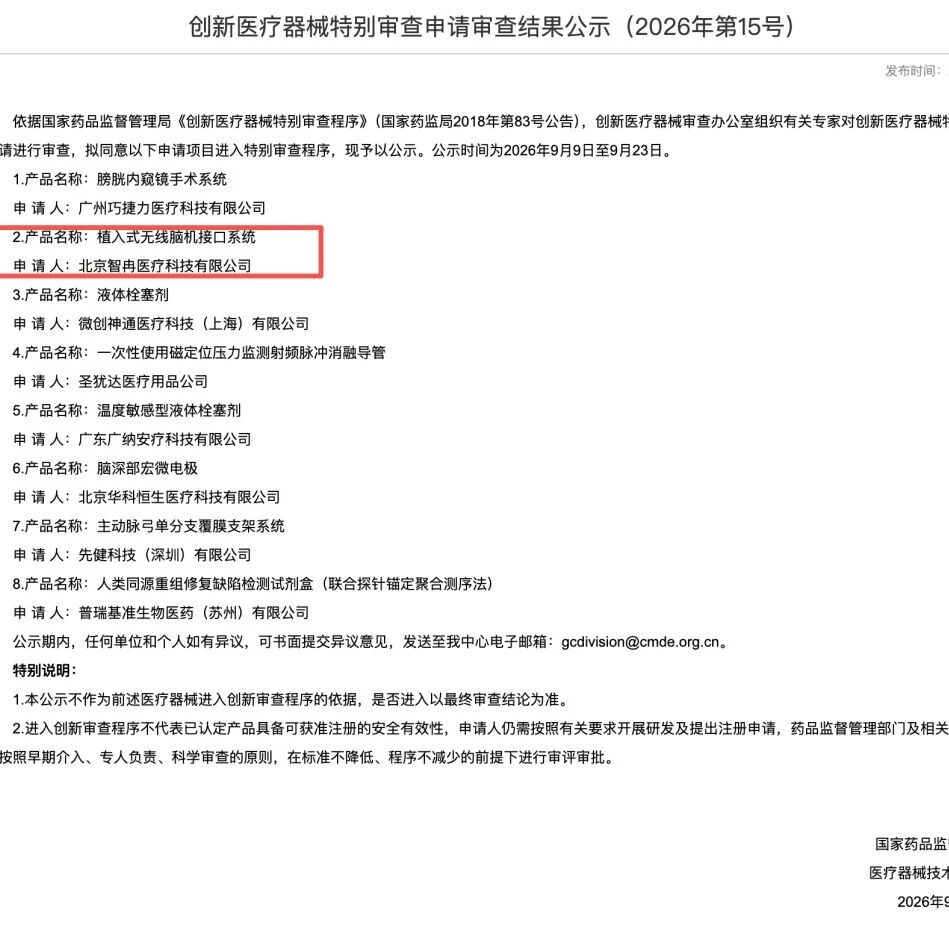
IMU传感器:它不看外面,只感受自己正在经历怎样的运动:手机自动横竖屏切换、无人机悬停不倒、汽车安全气囊在碰撞瞬间弹出,靠的都是IMU。
一、最直观的类比:闭上眼睛,为什么还能感觉到“在动”
坐在加速的车里,哪怕闭紧双眼,你依然能感觉到“被往后推”;原地转圈,哪怕闭着眼,你也能感觉到“在转”。这些感觉是来自我们内耳里的一套精巧结构:耳石器官负责感受直线加速度,三个互相垂直的半规管负责感受旋转角速度。IMU做的正是同一件事,只是把耳石、半规管这些生物结构换成了硅片上的微型机械结构——加速度计对应耳石器官,陀螺仪对应半规管,两者组合起来,就能让一个毫无“视觉”的设备,仅凭“体感”知道自己正在往哪个方向加速、正在绕哪个轴旋转。
二、加速度计:一个被弹簧吊住的“质量块”
MEMS加速度计的核心结构:一个微小的质量块,被弹簧结构悬吊在芯片内部,两侧各有一片固定电极,和质量块之间构成电容。设备静止或匀速运动时,质量块安稳地待在中间位置,两侧电容相等;一旦设备开始加速,根据牛顿第一定律,质量块会因为惯性“跟不上”外壳的运动,相对外壳发生一个微小的位移,这个位移让两侧电容变得不相等,电容差值经过电路转换,就能算出准确的加速度大小和方向。这套“弹簧吊质量块、测电容变化”的结构,和MEMS麦克风原理几乎是同一个思路——只是麦克风测的是声压带来的振膜位移,加速度计测的是惯性带来的质量块位移。

加速时,质量块因惯性相对外壳发生微小位移,两侧电容值随之变化,换算出加速度大小和方向
上面这张图是简化示意——实际量产的MEMS芯片里,平行板电容器的感应面积和灵敏度都很有限,真实结构要精巧得多:

真实结构:质量块两侧伸出成百上千根“梳齿”电极,和固定梳齿交错排列,在有限面积里凑出更大的总电容
俯视看去,质量块的边缘伸出许多细密的“梳齿”,和芯片基座上固定不动的梳齿交错排列,每一对交错的梳齿都构成一个微型电容,几十上百对梳齿并联起来,就能在同一块微小的芯片面积里“凑”出远大于单个平行板电容器的总电容变化量——这也是MEMS传感器能做到既小巧又足够灵敏的关键工艺细节,同样的设计思路也用在陀螺仪的振动结构里。说白了:加速度计测的不是“速度”,而是“被推的力度”:静止和匀速直线运动,在加速度计眼里是完全一样的。
三、陀螺仪:靠科里奥利力,把“转动”变成“振动”
MEMS 陀螺仪的原理比加速度计精巧一些,核心是一个物理现象:科里奥利效应——一个正在振动的物体,如果整体又发生了旋转,振动方向会被“掰”出一个额外的、垂直于原振动方向的分量,这个分量的大小恰好和旋转的角速度成正比。

质量块持续在已知方向高频振动;一旦整体旋转,科里奥利力会在垂直方向“掰”出一个正比于角速度的额外振动
MEMS陀螺仪内部有一个质量块被持续驱动,沿着一个固定方向做高频振动——这个驱动振动的方向和幅度都是已知的;一旦整个芯片跟着外壳转动,科里奥利力就会在垂直方向上叠加出一个新的微小振动,测出这个垂直振动的幅度,就测出了转动的角速度。这也是为什么陀螺仪测的是“转多快(角速度)”,而不是“转了多少度(角度)”——角度需要把角速度对时间做积分才能得到。
四、9轴是什么意思:再加一个磁力计
加速度计和陀螺仪各自负责三个轴(X/Y/Z),合起来就是常说的6轴IMU。不少产品还会再加一个磁力计,同样测三个轴,凑成9轴。为什么需要磁力计?加速度计和陀螺仪测的都是“相对”信息——相对自己上一时刻的状态发生了多少变化,随着时间推移会不可避免地积累误差;磁力计则能感知地球磁场的绝对方向,相当于一个内置的“指南针”,为姿态估计提供一个不会随时间漂移的绝对参考基准,专门用来修正陀螺仪的方向误差。它测磁场靠的是霍尔效应:一片通有电流的导电薄片放进磁场里,薄片里的载流子会受洛伦兹力偏转,薄片两侧随之出现一个正比于磁场强度的微小电压。三个方向各放一片霍尔器件,就能测出地磁场在X/Y/Z三个轴上的分量,进而推算出设备相对地磁北极的绝对朝向。需要注意的是,磁力计很容易被附近的铁磁性物体或强电流干扰(如金属桌面、电机、扬声器磁铁),实际使用前通常需要做一次“八字校准”,让设备在空间中转动画出立体八字轨迹,帮助算法识别并扣除周围环境的磁场干扰。
 五、陀螺仪的“漂移”:误差会越积越多
陀螺仪每一次测量都不可避免地带有微小误差,而角度是把角速度持续对时间做积分才能得到的——积分意味着误差会不断叠加、越积越多,时间越久,估算出的角度和真实角度偏离得越远,这就是漂移。

这也是为什么单纯依赖陀螺仪的设备,放久了方向会“越走越偏”——哪怕设备其实纹丝未动,积分出来的角度也会慢慢飘走。想要长期保持准确,必须靠其他信息源periodically“拉”它回到正确的轨道上,这正是传感器融合要解决的问题。
六、传感器融合:让长处互相补位
加速度计和陀螺仪的误差特性刚好互补:加速度计短期内容易受到振动、外部冲击干扰,噪声较大,但长期来看不会像陀螺仪那样持续漂移;陀螺仪短期内响应快、精度高,但长期会积累出明显偏差。

取加速度计的低频(长期稳定)部分,取陀螺仪的高频(短期精确)部分,融合后得到既灵敏又不漂移的姿态估计
最简单的融合方法叫互补滤波:让加速度计的数据只通过一个低通滤波器(只信任它长期、缓慢变化的部分),让陀螺仪的数据只通过一个高通滤波器(只信任它短期、快速变化的部分),两路信号相加,就得到一个既响应灵敏又不会长期漂移的姿态估计。更精细的做法是卡尔曼滤波,它会持续估算每个传感器当前的可信程度,动态调整两者的融合权重,比固定参数的互补滤波更精确,也是目前工业界最常用的融合方案。手机、无人机、AR/VR设备里的“姿态感知”,背后都是这套算法在实时运行。
对四元数进行低通滤波远优于直接对欧拉角滤波,姿态角并非完全不能滤,而是严禁直接对解算后的欧拉角单独低通;工程上最优方案是四元数低通滤波后,再解算为欧拉角。

在一些特殊场景,对姿态滤波还是有必要的。那么如何对姿态进行滤波呢?你是不是也觉得,不就是给横滚、俯仰、航向三个角度分别加个低通吗?No No No!
一)万向锁:姿态滤波的噩梦
无论是321转序还是231转序,都存在无法跳过的一步,万向锁奇异值。如231转序,在俯仰角±90°时航向与横滚耦合,滤波会加剧角度跳变、姿态失真,无法描述全姿态;如果你说,我姿态稳定,机动小,坚决不跨90°,就没有万向锁,是不是就可以对欧拉角滤波了?那是你想简单了。
二)跨360°跳变: 隐形的大坑
欧拉角滤波存在跨360°跳变的问题,在航向角这类周期性角度上表现得最明显。欧拉角是周期性的(0°~360°)或者±180°,当角度从359°跳变到0°(或从0°跳变到359°)时,在数值上会产生一个359°的突变。低通滤波的核心逻辑是“平滑连续的信号变化”,它会把这种跳变误判为“剧烈的噪声或运动突变”,从而强行平滑这个跳变,导致滤波后的角度出现异常。如果你就要直接滤波欧拉角,而且我也不怕计算复杂,不怕万向锁,如何对欧拉角滤波呢?那就必须对角度做“解缠绕”处理:1.检测角度跳变(如当前角度与上一角度的差值>180°)。2.对角度进行补偿(如跳变时给当前角度±360°,让数值连续),记录补偿量。3.进行滤波。4.再还原为0°~360°范围。

三)欧拉角分量耦合
欧拉角三个轴并不是互相独立的,本身是有旋转顺序的,分别对横滚/俯仰/航向滤波,会打破刚体姿态的整体物理约束,出现“平滑但不符合实际运动”的角度,解算偏差莫名放大。姿态滤波这件事,选四元数就对了,别再跟欧拉角死磕了!
七、姿态怎么表示:三个角度会“卡死”
融合算法算出姿态之后,这个“姿态”在计算机里究竟该怎么表示?最直观的方式是用三个角度——俯仰、横滚、偏航(欧拉角),像三层嵌套的万向节,一层套一层地转动。但这种表示方法有一个经典的数学陷阱:当某一层刚好转到90°,两层旋转轴会重合,导致丢失一个自由度,这就是万向节死锁(Gimbal Lock)。

欧拉角在特定角度会发生万向节死锁、丢失一个自由度;四元数不存在这个问题
工业界普遍的解法是改用四元数(Quaternion)表示姿态——用四个数字把“绕哪个轴转、转了多少角度”整体打包描述,数学上不存在两个轴重合导致自由度丢失的情况,插值计算也更平滑。代价是四元数不像欧拉角那么直观,四个抽象数字不像“俯仰30°、横滚10°”那样一眼就能看懂,所以很多产品会在底层用四元数做实际运算,只在最终展示给用户时才转换成欧拉角。
八、同样是陀螺仪,精度能差多少
IMU的精度跨度极大,行业里通常按“零偏稳定性”(陀螺仪在静止状态下输出漂移的快慢)分成几个等级:消费级IMU(手机、手环)成本最低,但漂移较快,好在这类设备通常可以频繁借助GPS、视觉等外部信息重新校正,不需要长期独立保持精度;战术级IMU(无人机、机器人)漂移速度慢得多,能在短时间内(比如GPS信号短暂丢失的隧道)独立支撑较准确的姿态和位置估计;导航级IMU(船舶、航空惯性导航系统)造价高达数万美元,要求在完全没有外部修正的情况下,长时间独立保持极高精度——这也是为什么同样叫陀螺仪,价格却能相差几个数量级。

九、落地场景
IMU几乎是现代电子设备的标配传感器,应用广泛: