从视觉观察到策略生成,再到物理执行与完成判断,CodeActionBench 在统一条件下评测通用多模态 Agent 的机器人操作能力。在双臂仿真评测中,GPT-6 Astra (Codex CLI) 的尝试成功率达到 73.3%,Claude Opus 5 在 Reference harness 和 Claude Code 下分别取得 49.3% 和 45.3%。

论文题目:CodeActionBench: Evaluating Agentic Code-as-Policy for Embodied Manipulation
项目主页:https://codeactionbench.org/
GitHub:https://github.com/lyhkk/CodeActionBench
arXiv:https://arxiv.org/abs/2609.33807

图 1|Astra 根据观察生成代码,再依据执行反馈调整后撤动作,完成堆叠任务。

图 2|Astra 在抓取未成功后重新观察、修正抓取姿态,随后完成双臂交接与放置。
通用多模态模型能理解图像、生成代码,也能根据工具反馈修改方案。当这些能力进入机器人操作,它们能否共同支持一次完整的抓取、转运和放置?
南洋理工大学研究者与合作者提出 CodeActionBench,围绕这个问题建立了 25 个双臂仿真任务,对 9 个模型与运行框架配置进行了 675 次尝试。各配置的尝试成功率从 2.7% 到 73.3%,执行轨迹则揭示了总体分数背后的能力差异。
「让通用 Agent 自己把视觉观察转化为操作策略,并用物理结果检验这段过程。」
Agent 自行选择视觉证据、估计三维目标、编写并修正程序,评测同时检查任务结果、中间进展和完成判断。
共享接口,把任务决策留给 Agent
接口提供多少帮助,直接影响评测什么能力。如果系统已经给出物体位姿、抓取候选或完整技能,模型承担的工作,与自行从观察中构造动作目标明显不同。

图 3|CodeActionBench 的共享机器人接口与评测流程。
CodeActionBench 基于 RoboTwin 2.0 和 SAPIEN,采用 ALOHA-AgileX 双臂机器人。评测不额外进行任务专属微调,也不提供任务示范、专门的感知或抓取模块输出、特权场景状态,以及预设任务策略。
共享 API 提供 RGB 图像、相机标定、机器人状态、接触反馈,以及几何计算和受限运动执行。Agent 自行选择观察视角与视觉目标,建立三维估计,再构造操作位置和姿态。逆运动学、运动规划和低层控制由共享基础设施承担。
「工具负责计算和执行,任务决策留给 Agent。」 Agent 可以直接调用工具,也可以通过 run_code 将计算、分支、循环和多个动作写成 Python 程序,再根据实际反馈重新观察、修正目标或调整动作。
既看成功率,也看任务覆盖
每个任务固定一个场景实例,每个配置在每个任务上尝试三次,共 75 次尝试。任务条件、机器人接口和资源预算保持一致。七个配置使用 Reference harness,另外两个采用 Claude Code 和 Codex CLI。Harness 管理对话上下文,组织工具调用,并将执行结果反馈给模型。因此,比较对象是模型与 harness 的组合。
独立的隐藏 verifier 检查物理结果,评分不返回给 Agent。Agent 的完成判断另行记录,再与实际结果核对。

图 4|九个 Agent 配置的尝试成功率与任务覆盖率。

图 5|前三名配置在 25 个任务上的代表性执行片段,优先选取成功尝试。
在共享 Reference harness 的七个配置中,Opus 领先,Gemini 3.6 Flash 以 20.0% 的尝试成功率位居其后。
两项 Opus 配置的成功率相差 4 个百分点,任务覆盖却分别为 19/25 和 14/25。「成功率之外,能完成哪些任务同样重要。」
Astra 的表现,展示了代码构造策略的潜力
Astra 完成了 55/75 次尝试,在 22 个任务上至少成功一次,其中 15 个任务三次全部成功。

图 6|各配置在每个任务三次尝试中的成功次数。
「不额外训练 VLA 动作头,通用 Agent 也能通过代码完成操作任务。」 在这组实验中,Agent 将已有的视觉、推理和编程能力用于目标估计、动作构造和策略修正,在推理时生成程序,再通过共享机器人接口执行。
程序如何组织,也与表现有关。一次程序提交可以组合多个工具调用,只占用一次外部调用额度,内部运动仍消耗仿真时间。程序提交占比指所有计入预算的工具调用中,通过 run_code 提交程序的比例。成功率最高的四个配置,该占比为 85.6% 至 92.6%,其余五个为 15.6% 至 35.2%。Astra 的占比最高,代码错误率也最低,仅 0.46%(10/2,167)。这里的错误指 Python 异常与沙箱拒绝,和机器人动作失败分别统计。

图 7|各配置的程序使用比例与代码错误率。
「这里的编程能力,体现在理解机器人工具,并将它们组合成有效的操作策略。」 相较 Opus (Reference),Astra 的总 API 等价成本低 15.1%,单次尝试中位耗时短 60.0%,为 477.2 秒。这些比较基于相同的固定场景,耗时包含模型等待和环境执行。
从「是否成功」到「做到了哪一步」
「最终成败之外,还需要衡量执行过程中的进展。」 CodeActionBench 通过中间检查点(checkpoint),从空间到达和子目标完成两个层次分析执行轨迹:空间 checkpoint 记录机器人末端是否进入相关操作区域,子目标 checkpoint 记录阶段要求是否成立。两类覆盖率均按任务等权统计。
两项 Opus 配置的空间覆盖为 73.6% 和 73.4%,几乎相同,任务成功率与任务覆盖却有差异。相近的空间进展,可以对应不同的操作结果。结合物体运动、释放和目标状态,可以继续检查操作在哪个阶段受阻。
研究从未完成或后来失效的子目标出发,结合空间位置、接触、物体运动和释放记录,将每次失败归入最早有证据支持的阶段。491 次失败中,122 次已到达相关区域,却未完成或保持对应子目标。
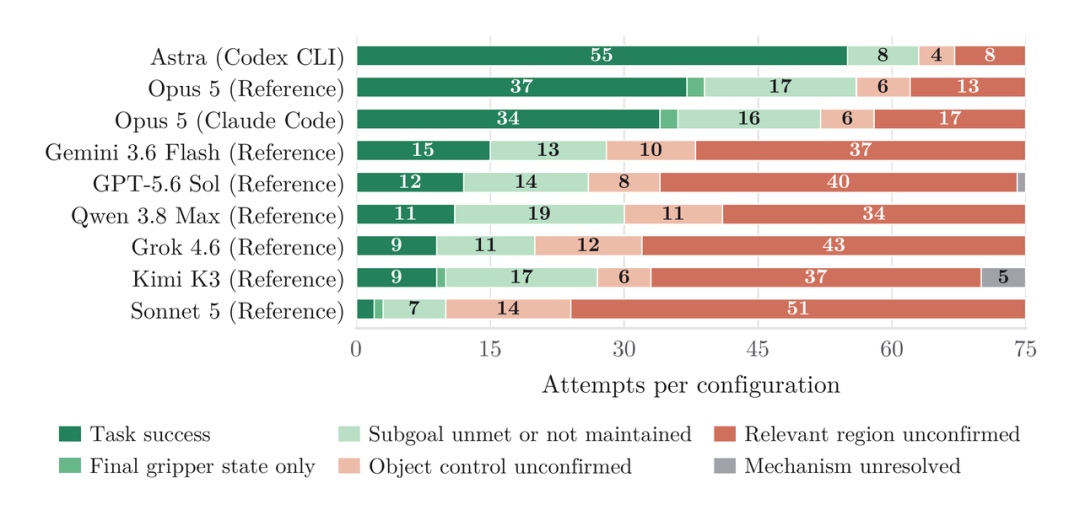
图 8|各配置的任务结果与失败阶段分布。
「做完了吗」,也由 Agent 自己判断
自主操作还包括决定何时停止。Agent 需要根据观察与执行反馈判断任务是否完成,或是否已经无法继续,再通过 done 主动结束并报告成功或失败。隐藏 verifier 独立评分,因此 Agent 的自我判断和任务的实际结果,可以分别检验。

图 9|前三名配置的自主终止与完成判断。
Astra 在 75 次尝试中有 68 次作出正确判断,包括正确报告成功或失败。更能区分配置的是失败之后的判断:Astra 的 20 次失败中,14 次明确报告失败,3 次错误报告成功。Opus (Reference) 的 38 次失败中,相应计数为 14 和 13。预算耗尽前未作出声明的尝试单独统计,不算作判断错误。
「能执行策略,还需要能识别策略是否奏效。」 这让评测进一步考察 Agent 能否依据反馈判断操作结果,并决定何时停止。
CodeActionBench 将任务结果、执行进展与完成判断联系起来,让研究者既能比较总体表现,也能沿着轨迹检查策略如何形成、在哪里停止奏效。后续方法可以在同一接口与协议下,进一步检验空间估计、程序组织和反馈利用的改进。
作者信息
作者包括南洋理工大学的 Yiheng Lyu(第一作者)、Xueying Jiang、Wenhao Li、Shijian Lu(通讯作者),以及独立研究员 Gongjie Zhang(通讯作者、CodeActionBench 项目负责人)。团队关注通用多模态智能体的机器人操作能力,研究视觉理解、代码生成与执行反馈如何支持自主操作。
© THE END
转载请联系本公众号获得授权
投稿或寻求报道:liyazhou@jiqizhixin.com