过去二十多年,SLAM(同步定位与建图)主要围绕定位精度、几何建图、特征匹配与全局优化展开,帮助机器人回答“我在哪里、周围环境是什么样”的问题。但当机器人从短时间、单次任务走向长期运行时,新的挑战逐渐显现:环境会变化,物体会移动,原本可靠的地图可能逐渐过时,而机器人还需要记住过去观察到什么、哪些地方发生了变化,以及哪些历史信息仍然值得信任。 因此,下一代机器人空间系统不只是要建立一张静态地图,更需要持续更新的环境记忆,区分稳定结构与动态物体,并将几何、语义和时间信息联系起来。CVPR 2026 的 GaME(Gaussian Mapping for Evolving Scenes)探索利用三维高斯表示适应持续变化的场景;DAAAM(Describe Anything, Anywhere, At Any Moment) 则研究具有时空结构的场景记忆,让系统能够围绕场景中的物体及其变化回答时空问题。与此同时,ICCV 2025 的 DyGS-SLAM 探索动态场景中的实时定位与高斯重建,CVPR 2026 的 Flow4DGS-SLAM 利用光流辅助区分相机自身运动与场景中的物体运动。这些工作从不同角度推动了动态场景理解,但它们并不意味着传统 SLAM 已经过时:可靠的定位、几何约束和全局一致性仍然是机器人长期运行的重要基础。
更值得关注的是,“记忆”正在从三维地图扩展到具身智能、机器人操作和长期任务规划。 传统地图主要记录空间结构,而机器人完成复杂任务,还需要记住物体的位置与关系、此前执行过哪些动作、任务进行到哪一步,以及过去的经验能否帮助当前决策。ICML 2026 的 RoboMME 面向机器人通用操作策略建立记忆评测基准,关注时间、空间、物体和操作流程等不同类型的记忆;CVPR 2026 的 OptimusVLA 探索通过双记忆机制结合任务层面的经验与当前动作执行过程;同年 CVPR 的 MemoryExplorer 研究长期记忆辅助的具身探索,让智能体在探索和问答任务中利用历史信息。ICCV 2025 的 MindExplore 则面向长时程视觉—语言—动作系统,探索推理、动作执行与记忆之间的协同。另一个值得关注的方向是长期具身问答与任务规划,例如 CoRL 2025 的 Enter the Mind Palace,研究如何组织场景图形式的历史经历,并在需要时检索相关信息、继续探索以回答问题。这些研究表明,机器人需要的不只是保存更多图像和点云,而是能够按需检索过去的经历、理解当前状态,并将记忆转化为行动依据。 不过,这些工作分别针对不同任务和研究场景,不能简单等同于已经实现了通用机器人的长期自主能力。
从这个角度看,未来的机器人空间系统可能逐渐从单纯的定位与建图,走向融合几何结构、物体身份、语义关系、时间变化和任务经历的长期环境模型。它既要知道机器人现在在哪里,也要判断环境与过去相比发生了什么变化;既要记住有用的信息,也要识别已经失效的观测,并在不确定时主动重新观察。这里的关键并不是用一种新技术彻底取代 SLAM,而是让 SLAM、动态三维重建、场景记忆、世界模型与机器人决策形成互补:几何方法提供可靠的空间约束,学习模型帮助理解复杂场景,记忆机制连接过去与现在,规划系统则利用这些信息决定下一步行动。 如果说传统 SLAM 让机器人知道自己身处何处,那么下一阶段的空间智能,就要让机器人进一步理解环境如何变化、过去发生过什么,以及这些信息应该如何影响未来的行动。真正的挑战,或许不只是让机器人“看见世界”,而是让它在不断变化的世界中,持续积累、更新并合理运用自己的空间经验。
那么,该如何系统学习三维重建、具身智能等前沿3D视觉技术呢?今天就给大家推荐一个专业、干货满满的学习圈子————「3D视觉从入门到精通」知识星球,这里不仅有SLAM和3DGS的学习资料,还覆盖了自动驾驶、具身智能、无人机、机械臂抓取等方向的干货资料。
经常有粉丝问这样一个问题:
「3D视觉从入门到精通」知识星球,里面有什么内容? 加入星球,是不是可以学习视频课程呢?有哪些会员权益? 以下将给大家详细介绍?(注:扫码加入后,可在知识星球APP/网页端微信登录,即可进入星球)
今天,咱们一起聊一聊这个沉淀了近9年的3D视觉技术圈子。
一 什么是知识星球?
知识星球是一个高度活跃的社区平台,在这里你可以和相同研究方向的小伙伴一起探讨科研工作难题、交流最新领域进展、分享3D视觉最新顶会论文&代码资料、分享视频(讲解3D视觉重要知识点)、发布高质量的求职就业信息,承接项目等,当然还可以侃侃而谈,吐槽学习工作生活。
二 「3D视觉从入门到精通」知识星球
目前已有近6300+活跃成员,主要涉及方向:工业3D视觉、SLAM、自动驾驶、三维重建、无人机、具身智能、大模型等科技前沿方向。


细分方向众多,包括但不限于:工业3D视觉、三维重建、自动驾驶、具身智能、大模型、扩散模型等科技前沿方向,也涉及视觉竞赛、硬件选型、视觉产品落地经验分享、学术&求职交流等。我们也会紧跟最新前沿科技发展,也是我们星球里的热门讨论话题。

三 星球内全系列视频教程汇总

视频教程分为两大板块:第一板块为核心主线课程,精心打磨了近20门系列视频教程,内容系统、循序渐进,更是大家学习的重点,带你学习工业3D视觉、SLAM、3DGS、自动驾驶与无人机等3D视觉技术,下面我们会详细介绍这部分内容;第二板块为前沿技术分享,特邀行业大咖与学术大牛开展直播分享,内容全面覆盖具身智能、自动驾驶、三维重建、数字人、扩散模型、3D生成等热门前沿方向,本部分为非重点内容,不再做详细介绍。
3.0 3DGS独家视频教程
3.0.1 3DGS三维重建系列视频教程

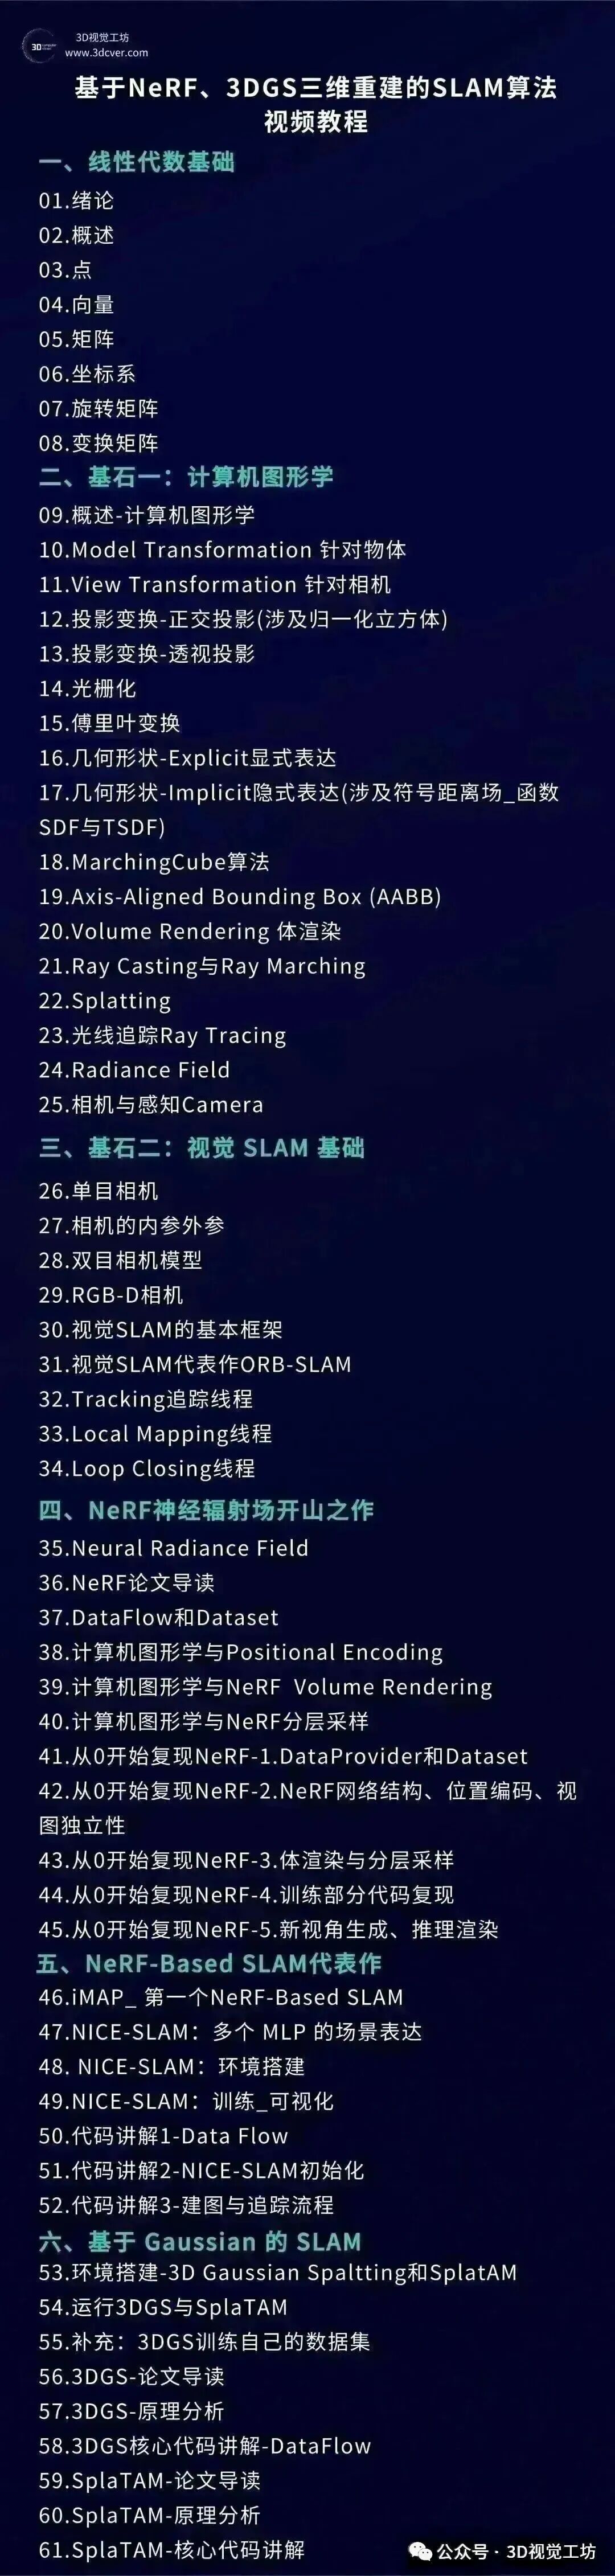
3.0.2 基于NeRF、3DGS三维重建的SLAM算法视频教程
本视频教程从理论和代码实现两方面展开,带你从零入门NeRF/Gaussian Based SLAM的原理学习、论文阅读、代码梳理等。理论层面,从线性代数入手到传统的计算机图形学,让大家明了现代三维重建的理论基础和源头;代码层面通过多个练习手把手教会大家复现计算机图形学、NeRF相关工作。
3.1 基础课程
3.1.1 高精度相机标定从理论到实战系统教程
本课程主要包含两部分,分别是相机标定和3D视觉,相机标定包含单目、双目和鱼眼相机标定;3D视觉包含立体视觉、结构光和TOF,以立体视觉为主。课程提供对应数据与代码。
课程亮点:除了相机标定的基础原理和代码之外,星球里还补充了高精度相机标定的改进方法以及实战技巧,这是相当硬核的。

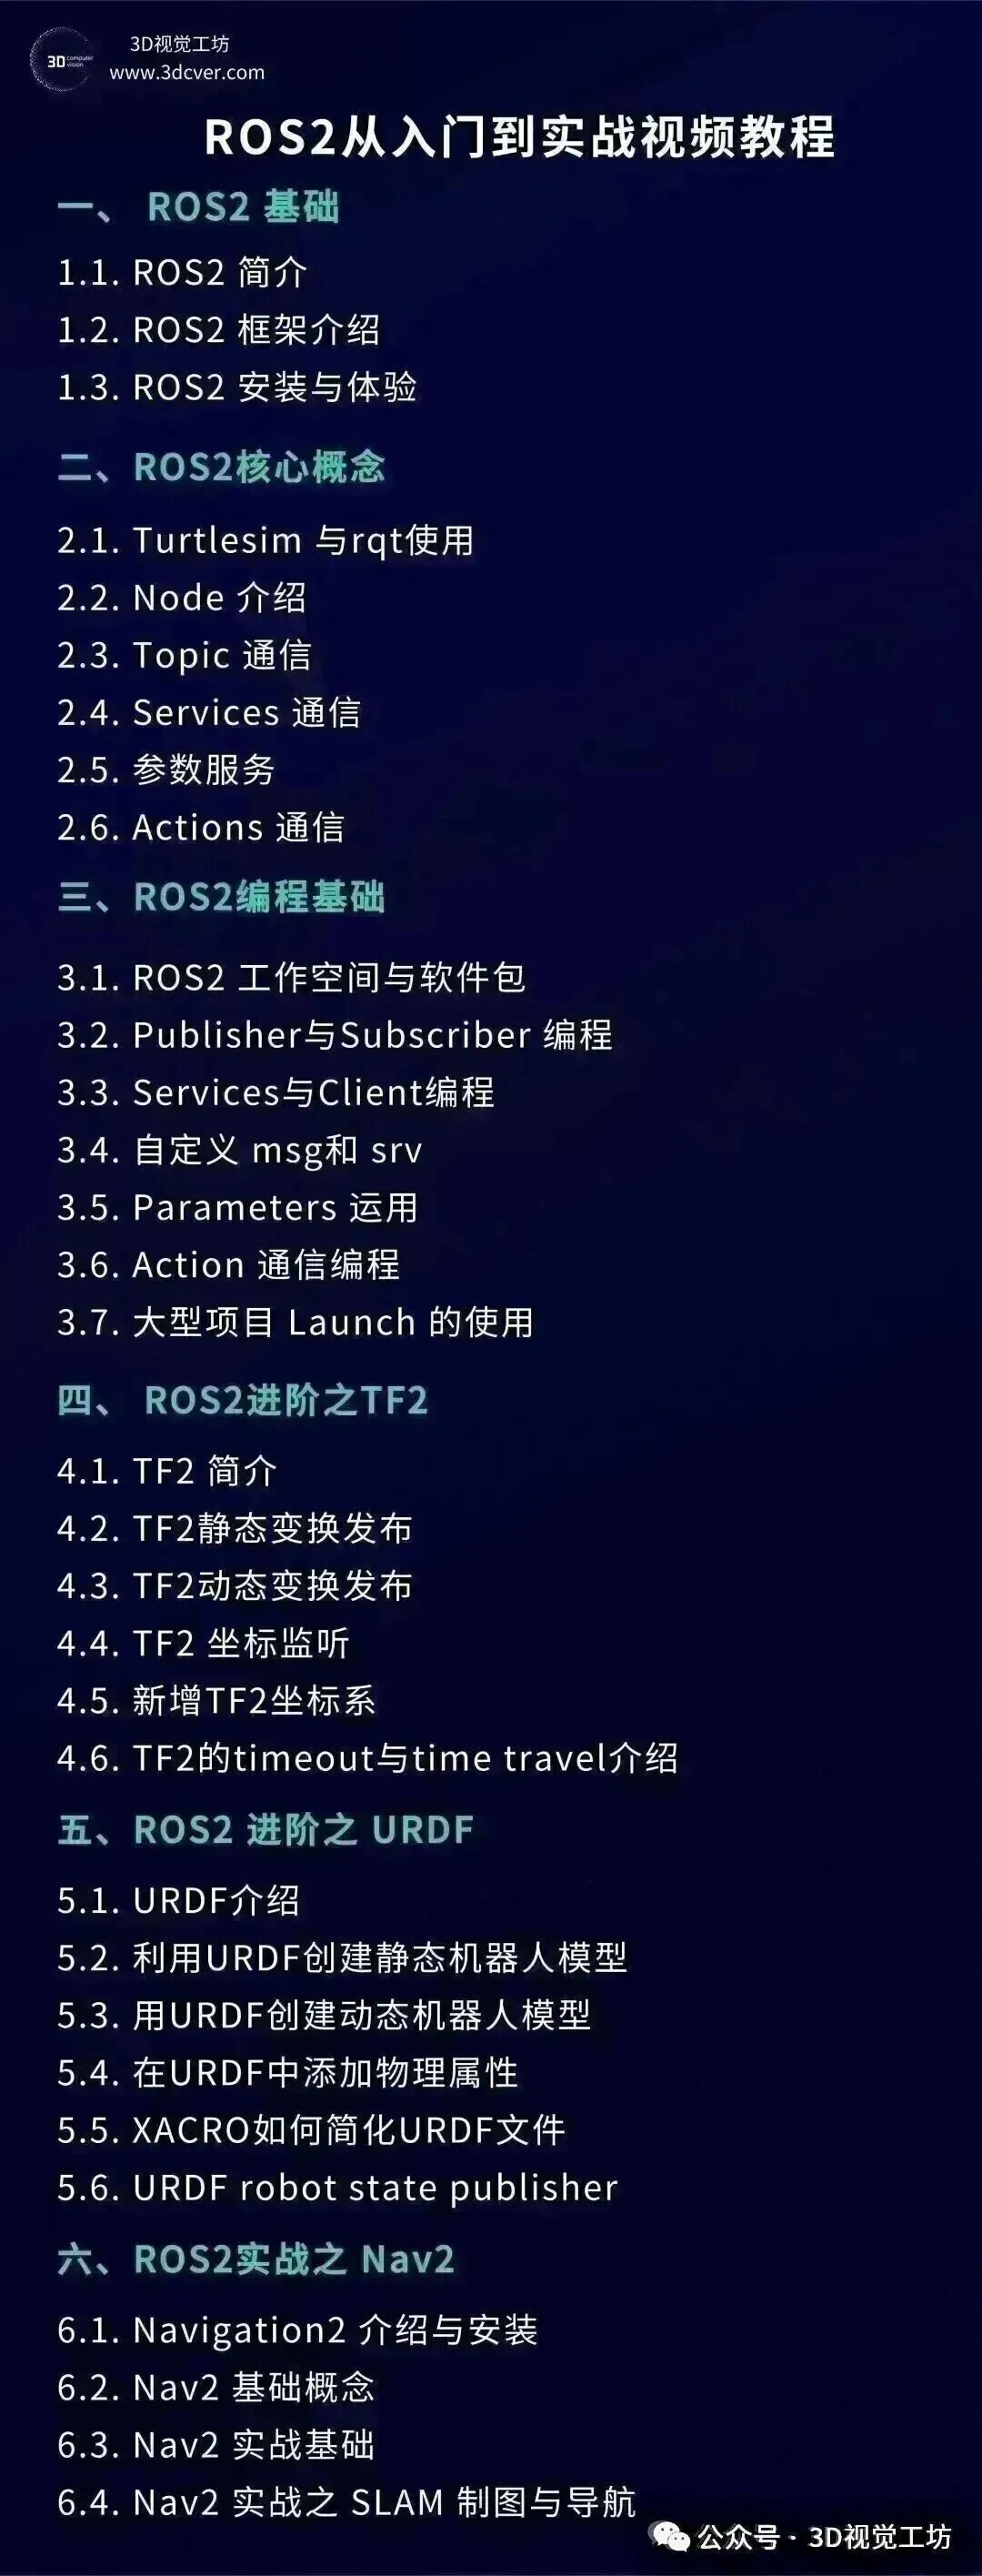
3.1.2 ROS2从入门到实战视频教程
ROS2从入门到实战视频教程,从小白方式介绍到高阶使用讲解,对ROS2进行全面的实操教学训练,为大家提供系统性的学习机会。
3.1.3 四旋翼飞行器:算法与实战

3.1.4 C++从零基础入门到进阶
力求通过视频教程的学习,彻底搞懂C++较难的一些模块,掌握SLAM等算法的编写套路,学会C++相关岗位的面试技巧。学懂本课程,并且对其中的疑难点能够较好的理解运用,可以达到1-2年的C++开发工程师的经验水平。

3.2 工业3D视觉系列视频课程
3.2.1 基于面结构光三维重建系列视频
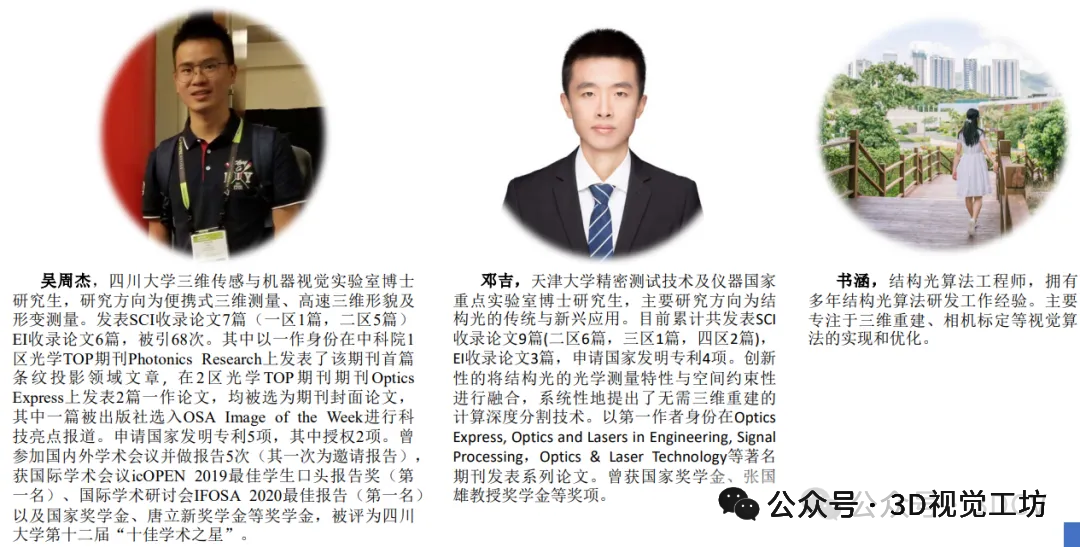

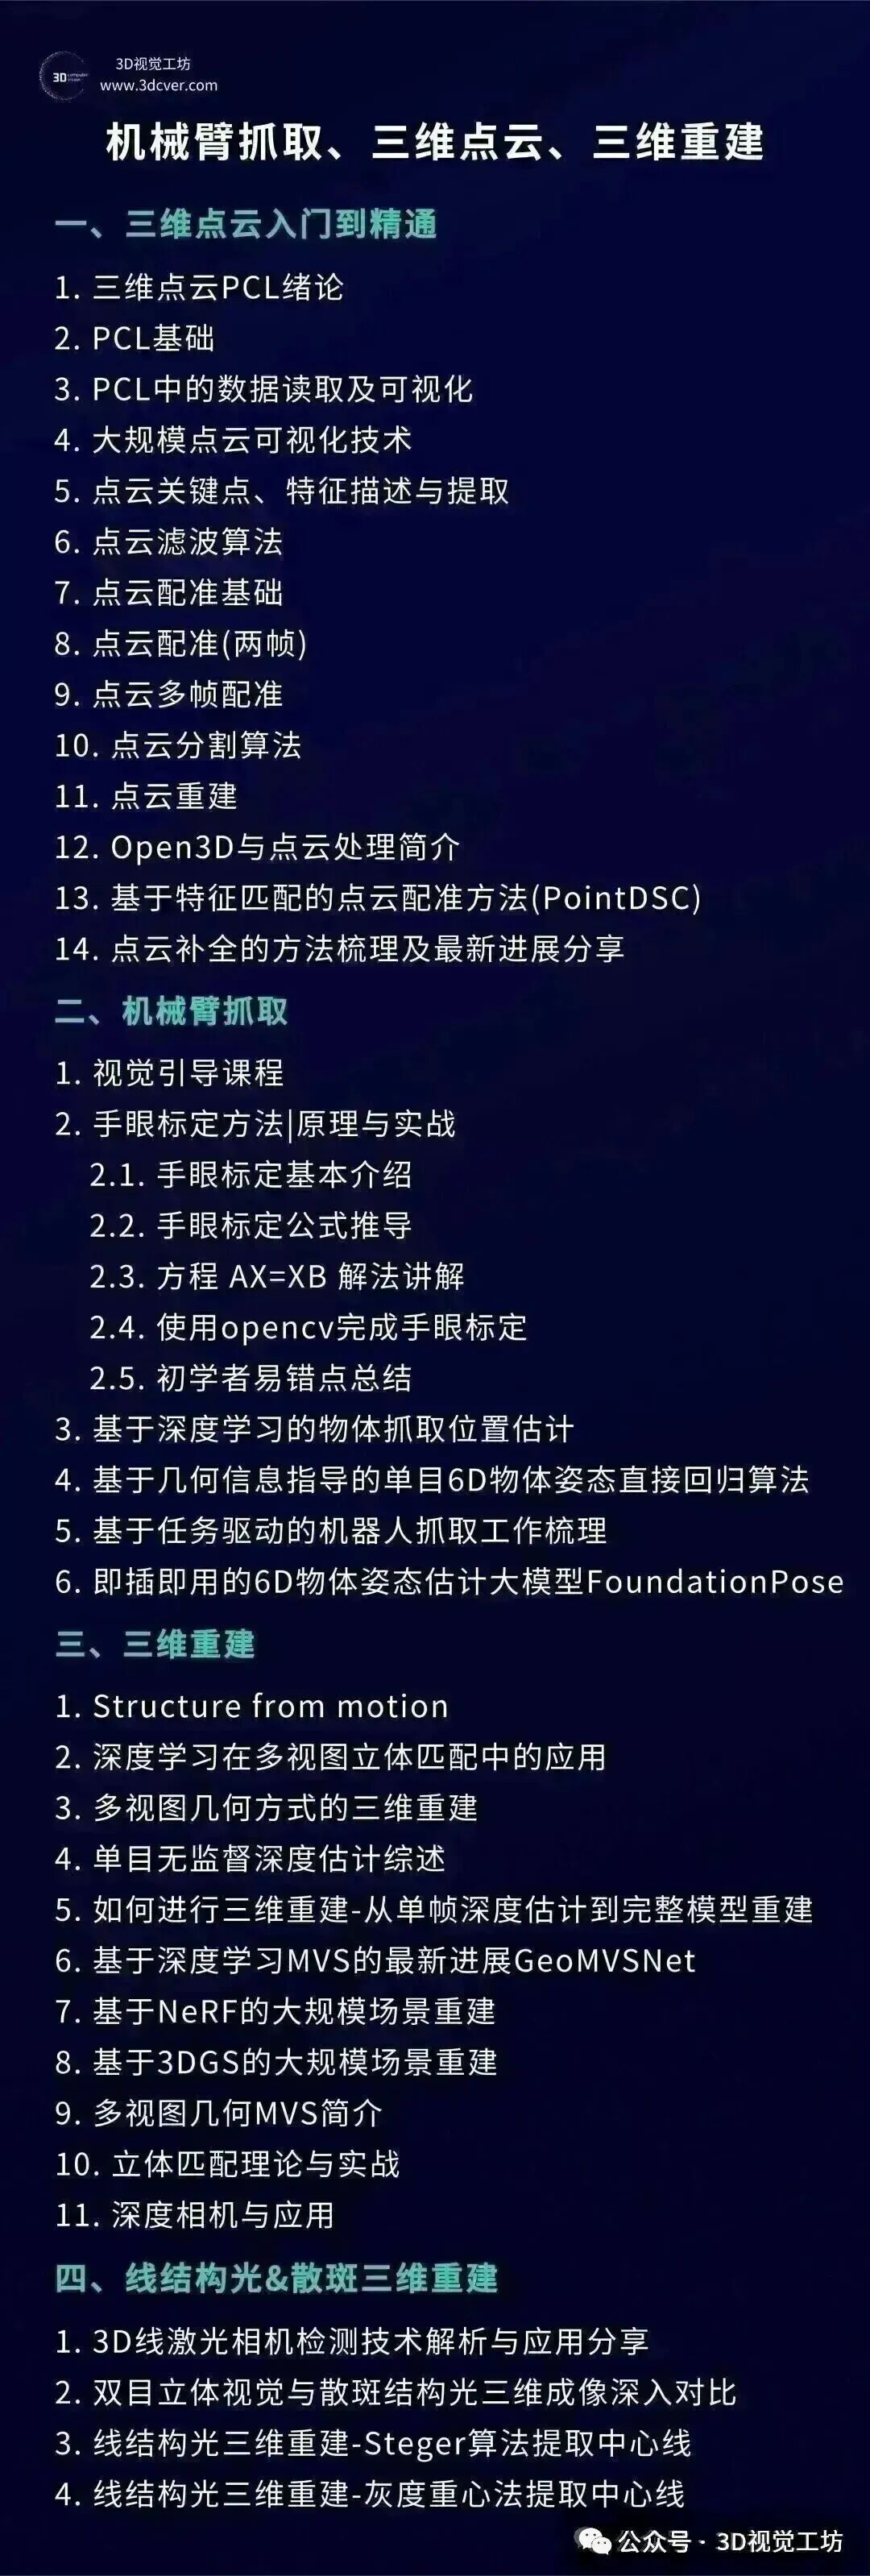
3.2.2 机械臂抓取、三维点云、三维重建等
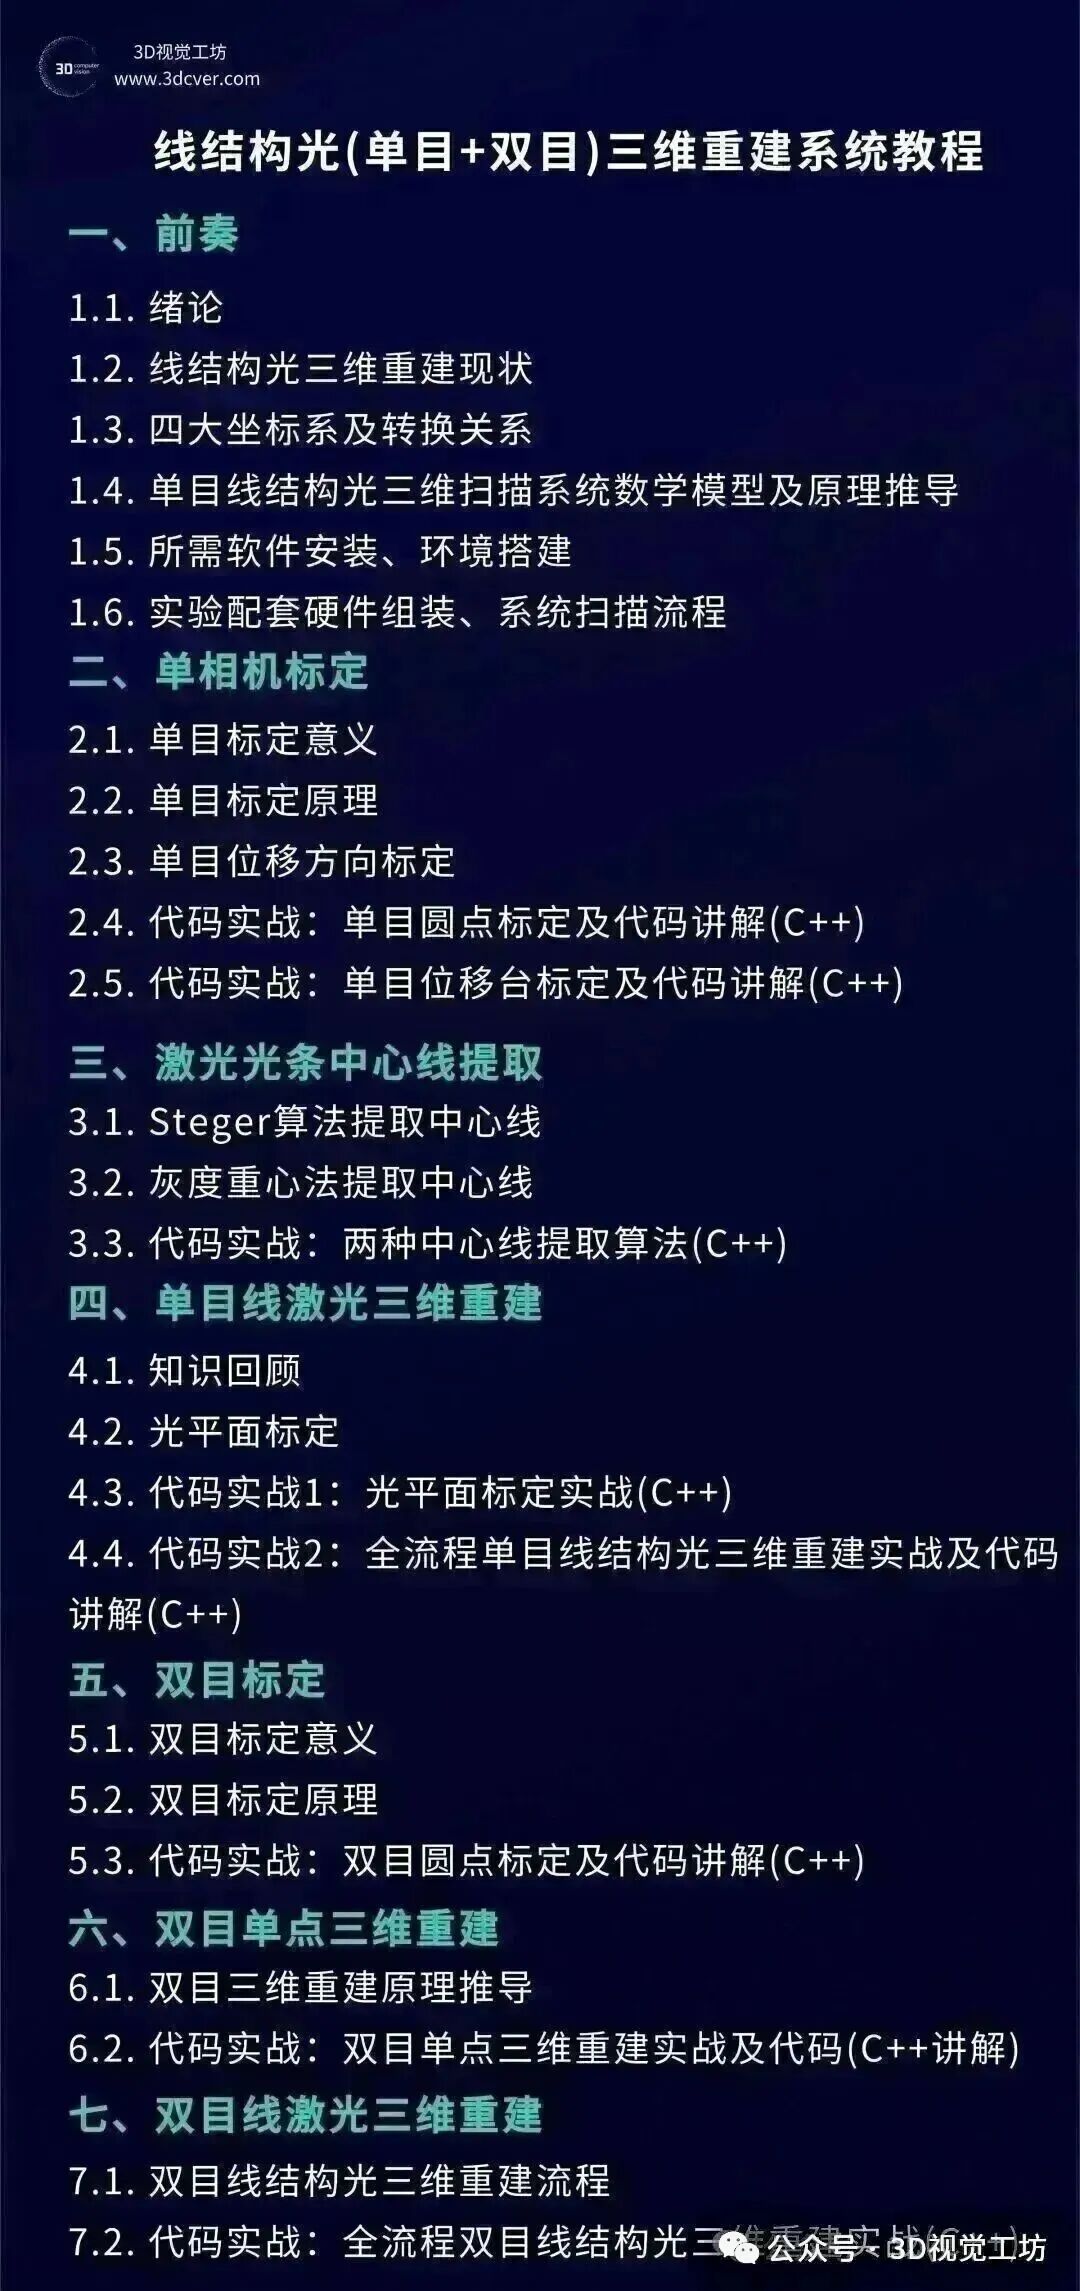
3.2.3 线结构光(单双目)三维重建系统教程等
本门课程面向实战教学,手把手带你从零实现一套属于自己的线激光3D扫描系统。几乎每一个章节都配备有相应的讲义、代码,帮助大家更好地理解线激光三维重建技术。
3.3 SLAM系列视频
3.3.1 如何轻松拿捏LIO-SAM?(提供注释版本代码)

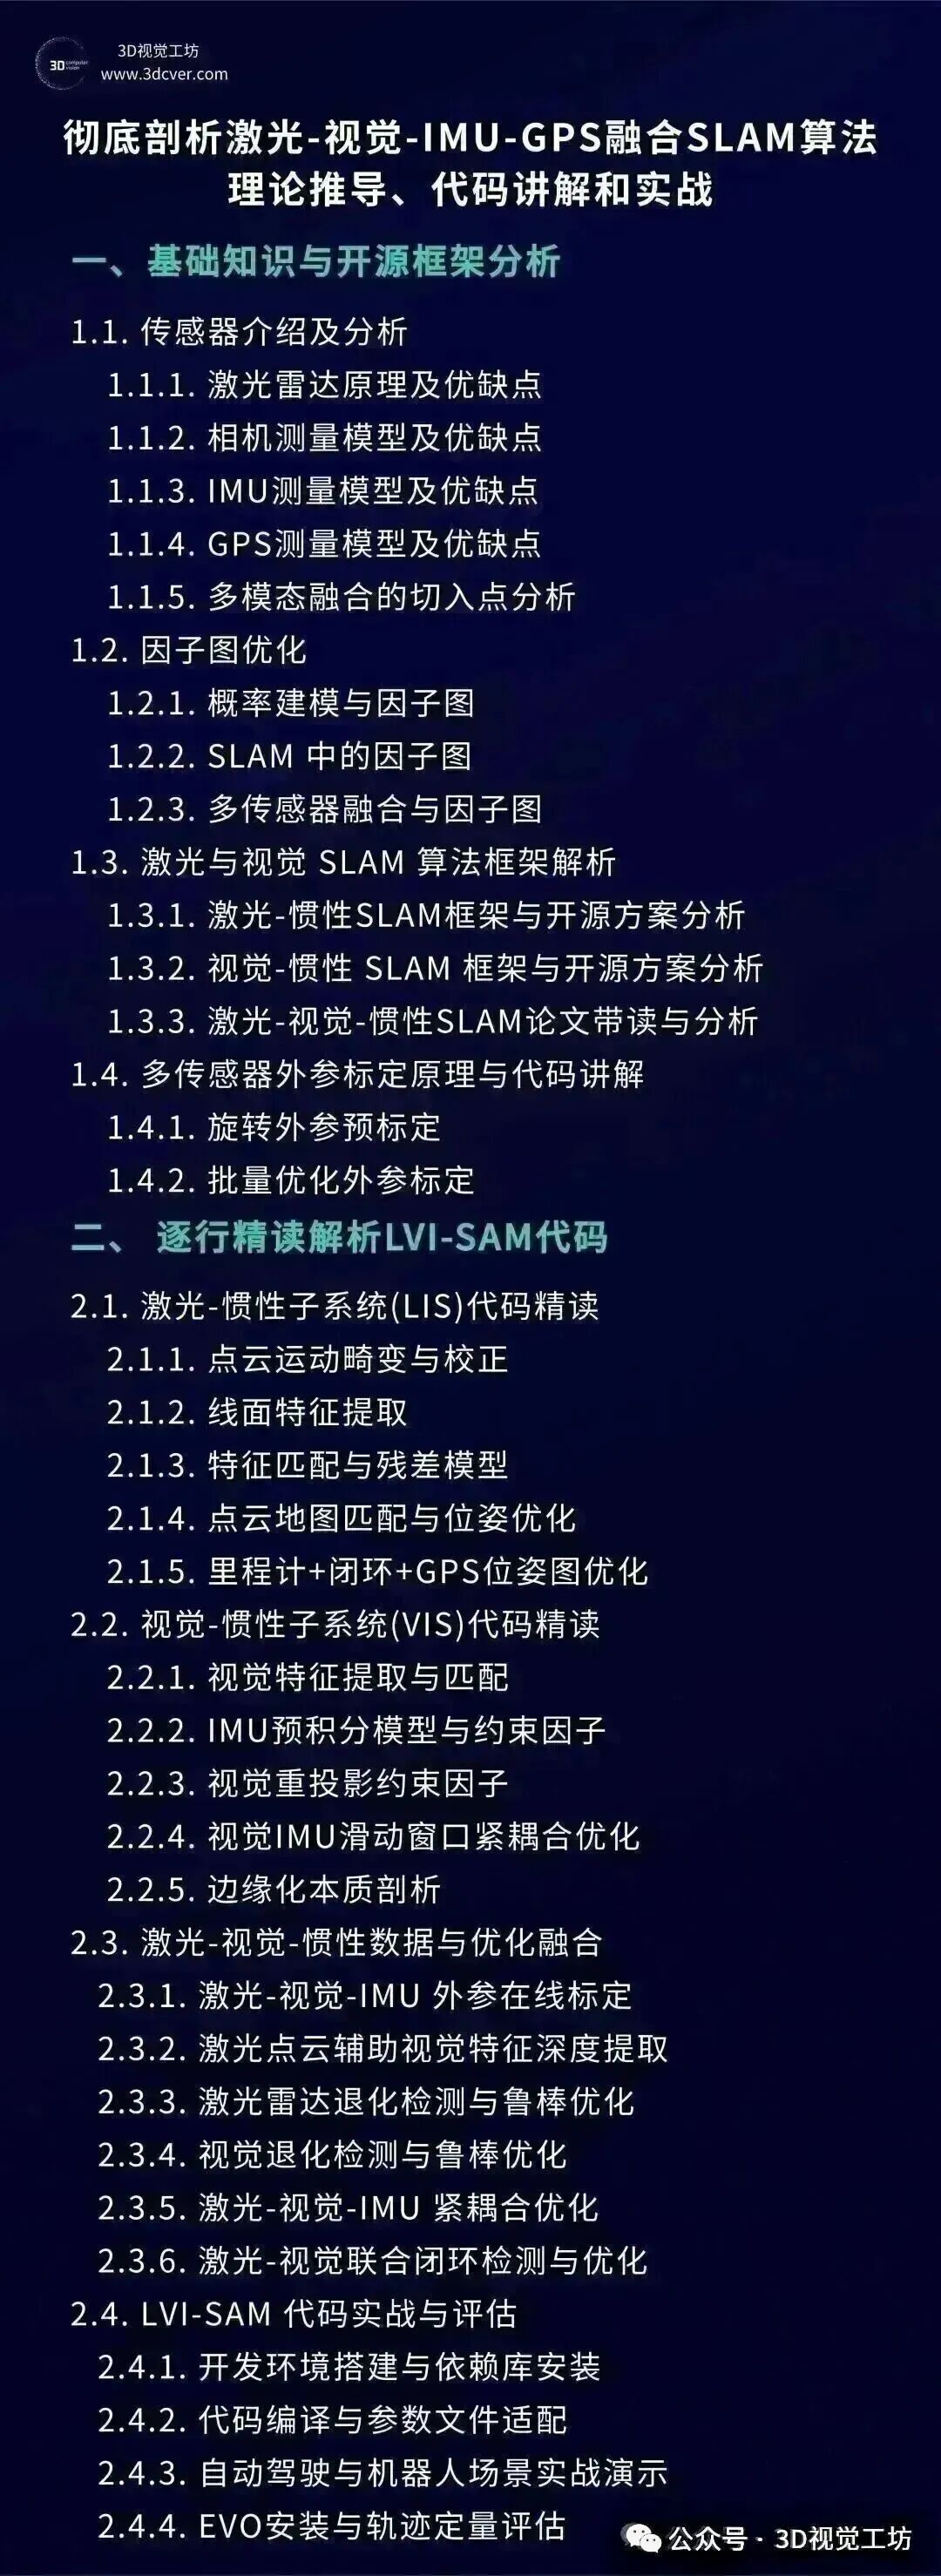
3.3.2 彻底剖析激光-视觉-IMU-GPS融合SLAM算法
本视频课程从理论和代码实现两个方面对激光雷达-视觉IMU-GPS融合的SLAM算法框架和技术难点进行讲解,并且博士大佬会根据自己多年的机器人工程经验,向大家讲解在实际机器人应用中多模态融合的方法和技巧。
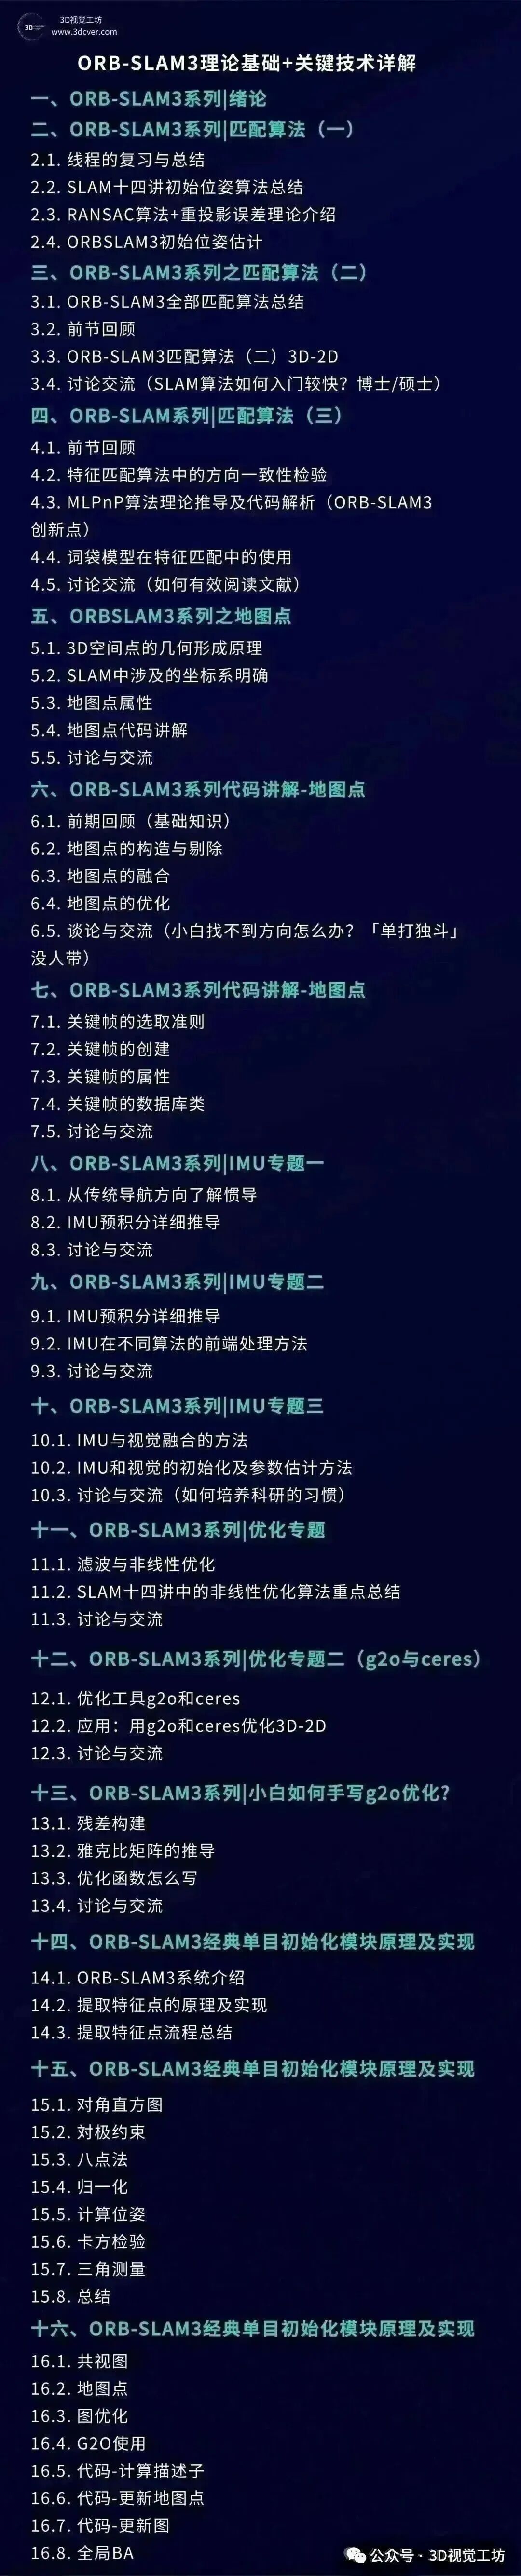
3.3.3 ORB-SLAM3理论基础+关键技术详解
3.3.4 视觉-惯性SLAM:VINS-Fusion原理精讲
视觉-惯性SLAM的入门与实践视频教程,结合VINS-Fusion源码,系统地对视觉-惯性SLAM的基础理论知识进行梳理。整套课程由一线算法工程师教授,从基础理论到代码剖析,保姆级教学,助力学员一步步从小白成长为大牛。

3.4 自动驾驶
3.4.1 面向自动驾驶领域的多传感器融合系统教程
主要分两个大模块:理论篇和实战篇,理论篇部分主要介绍自动驾驶中常用的传感器硬件、传感器间的时间同步和空间同步以及多传感器间的信息融合理论知识;实战篇更多偏向工程应用,工程中传感器间同步与融合如何实现等。

3.4.2 面向自动驾驶领域的3D点云深度学习目标检测
本视频教程以3D点云深度学习为主,对Point-based和Voxel-based系列的3D目标检测网络架构进行系统剖析和代码梳理,助力各位同学在点云深度学习更快的入门和更深的理解。

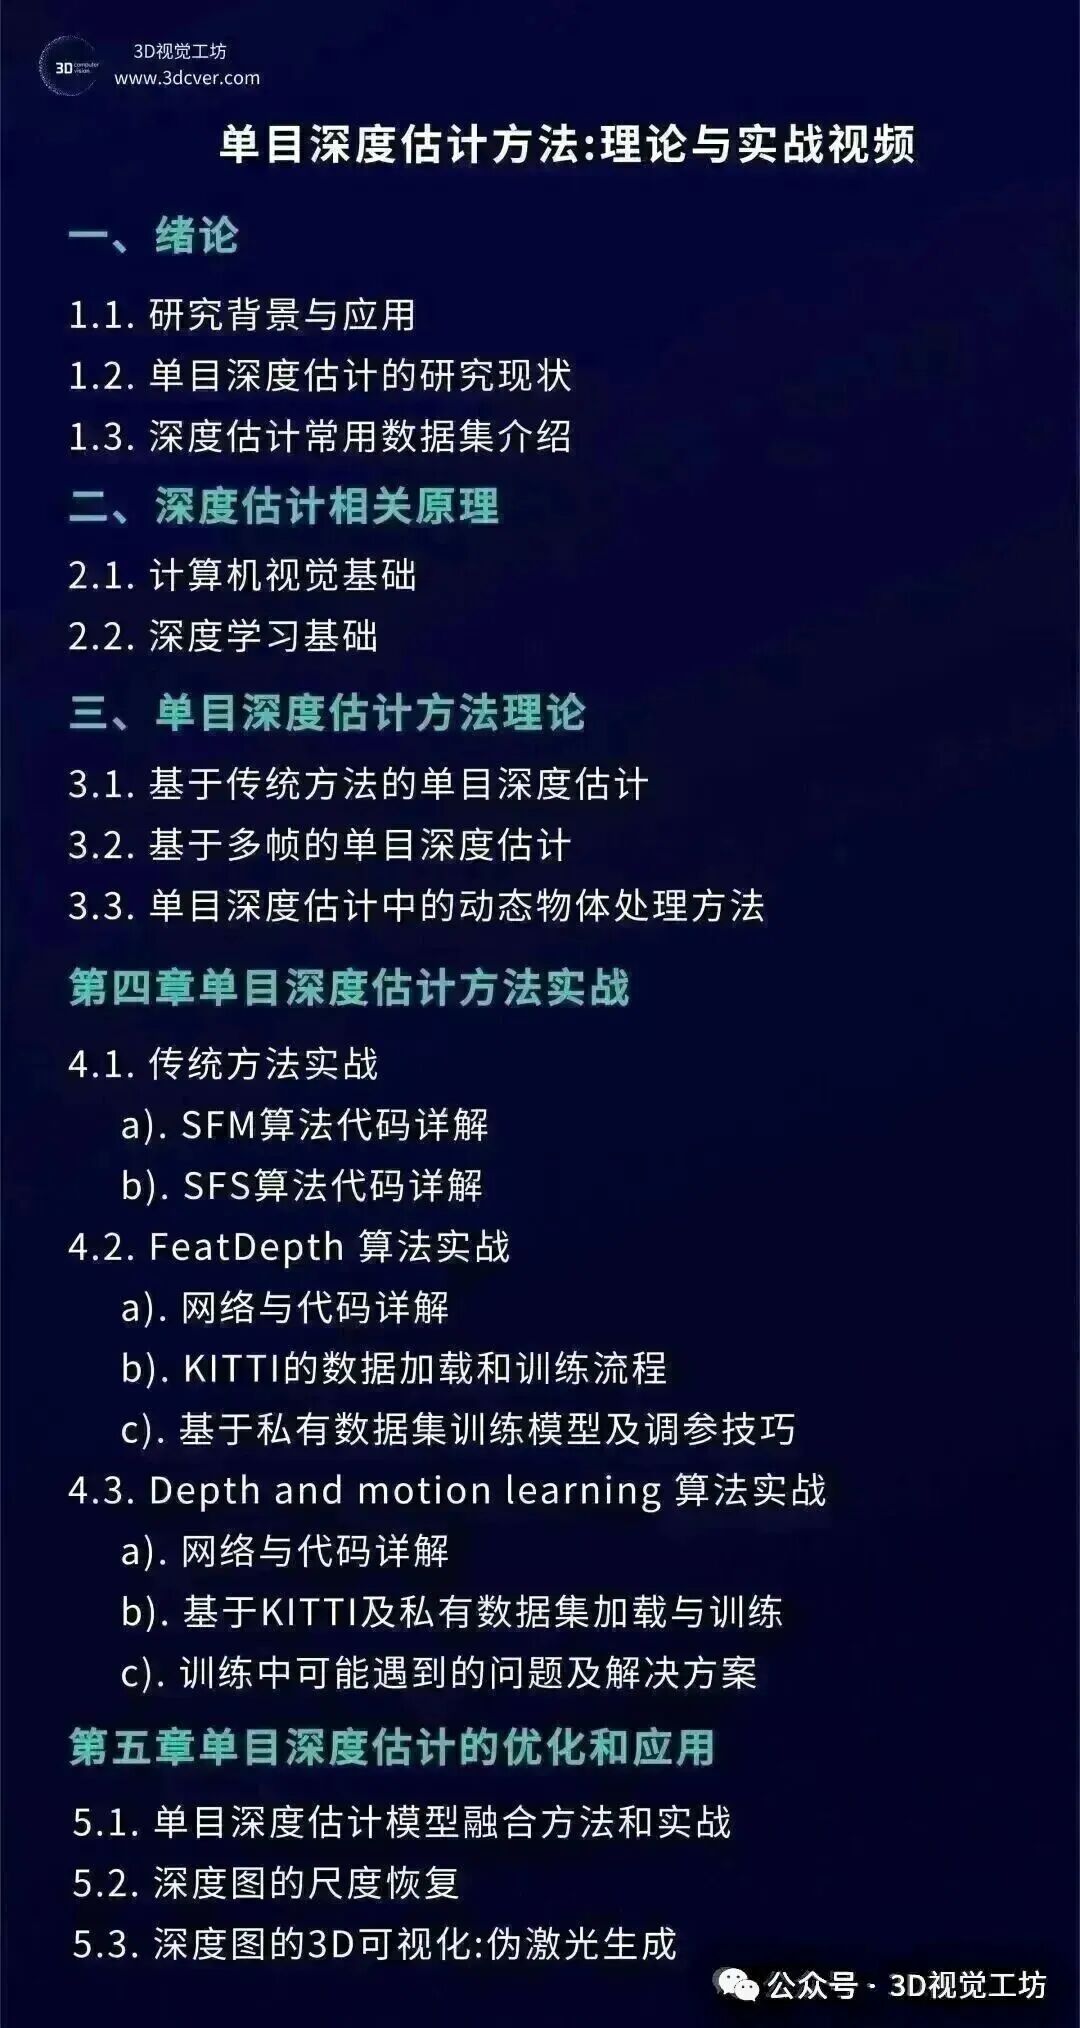
3.4.3 单目深度估计方法:理论与实战视频
视频教程主要分为两大部分:理论篇和实战篇,由于有监督方法的深度真值获取困难,且无监督方法的效果与有监督方法几乎相当,我们将课程的重心放在了无监督方法上。
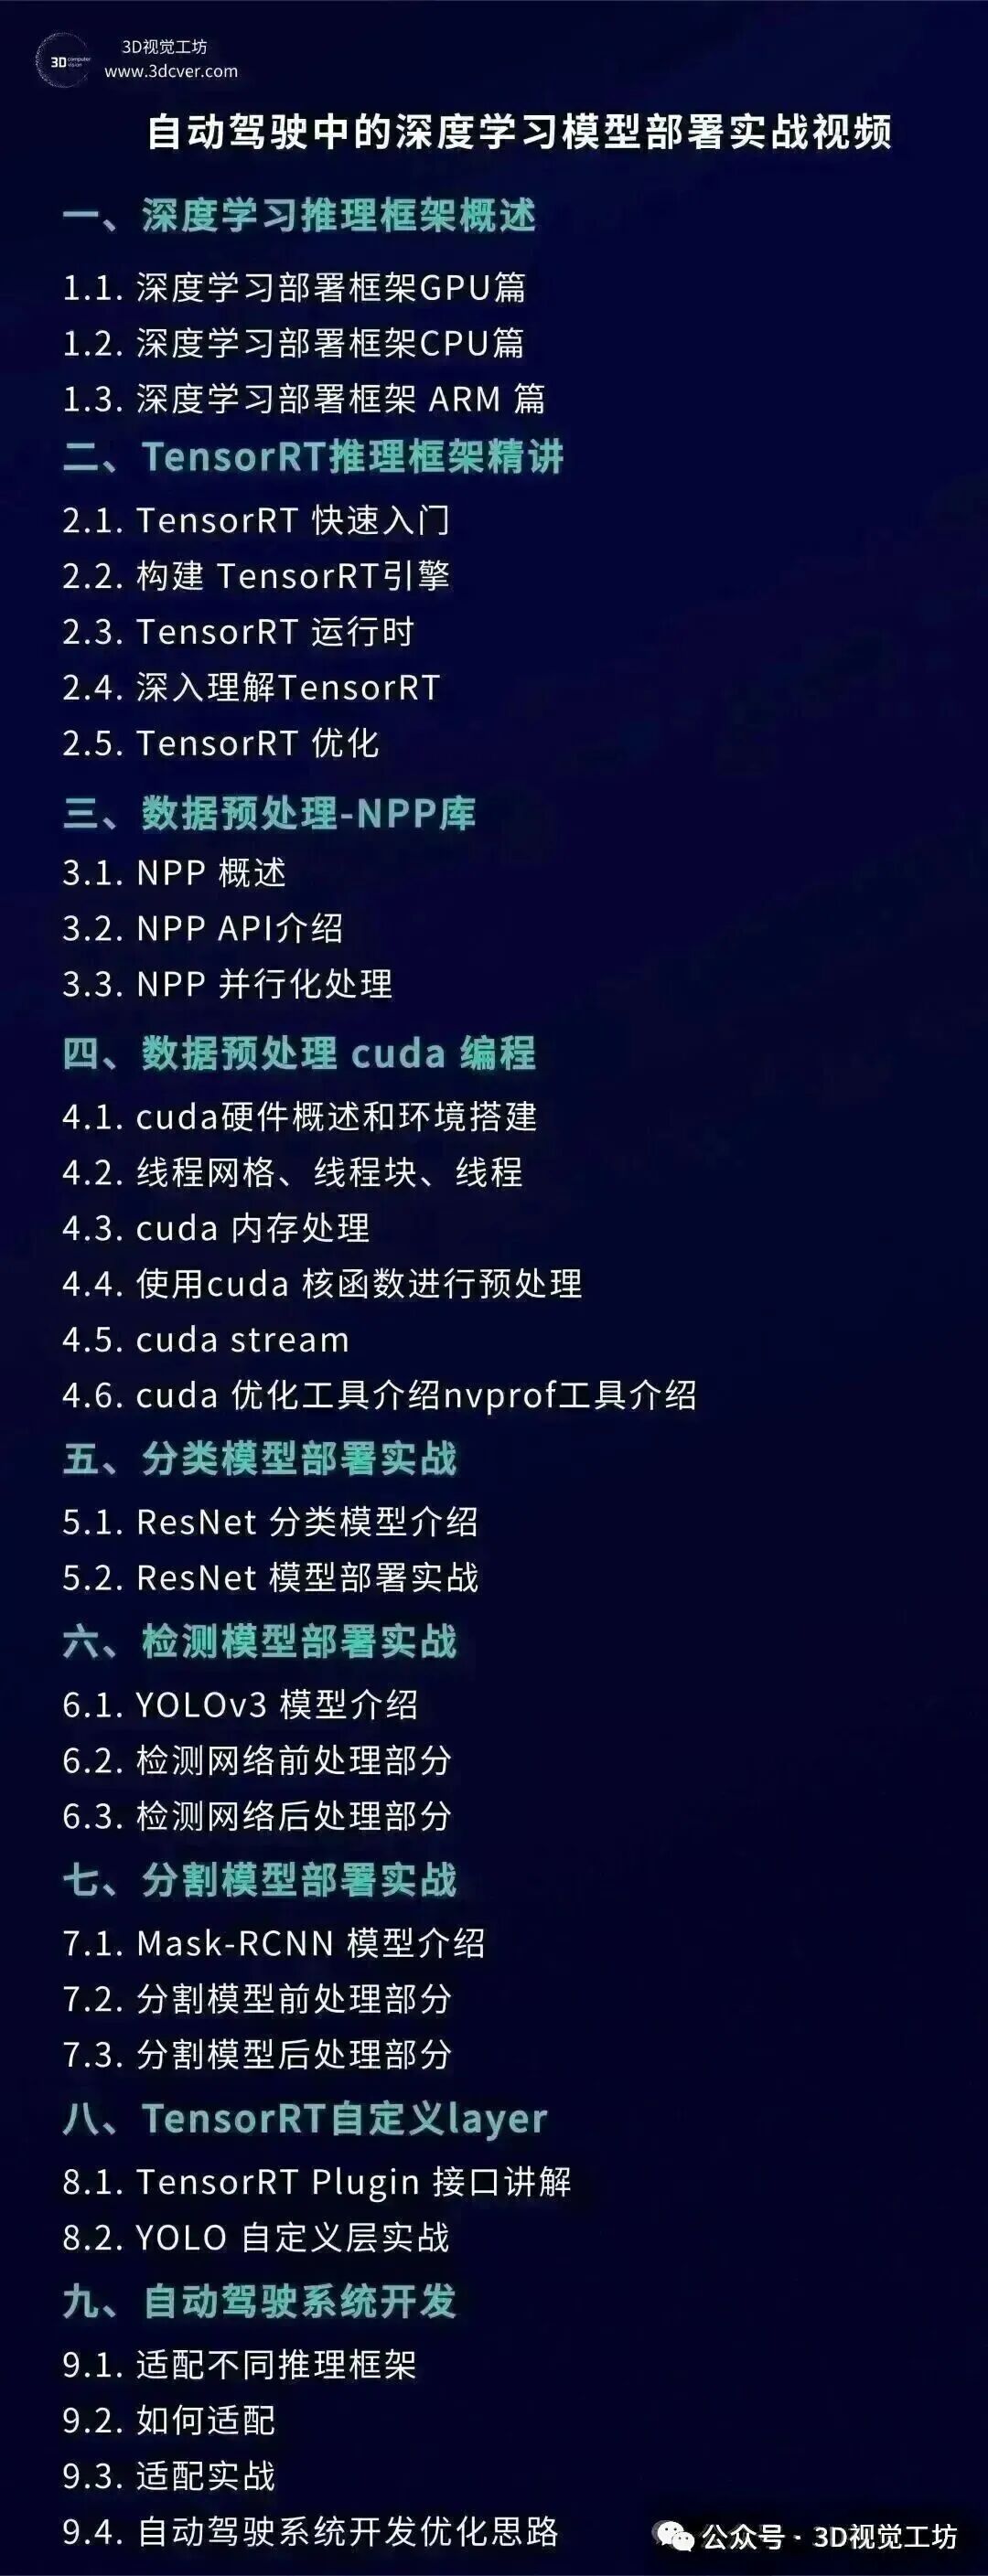
3.4.4 自动驾驶中的深度学习模型部署实战视频
本视频教程将采用理论和实践相结合的思路,首先对TensorRT的编程模型以及GPU/cuda的相关知识进行讲解,带领大家达到知其所以然的程度;之后课程将用分类、检测、分割三个例子来展示详细编程流程,并给出相关代码,达到真正能落地的工业级分享。
四 3D视觉基础入门
考虑到很多初学者在配置3D视觉软件或者视觉库可能会有困难,我们已经为大家梳理了各个模块的配置教程文档,供学习参考。

五 3D视觉源码汇总
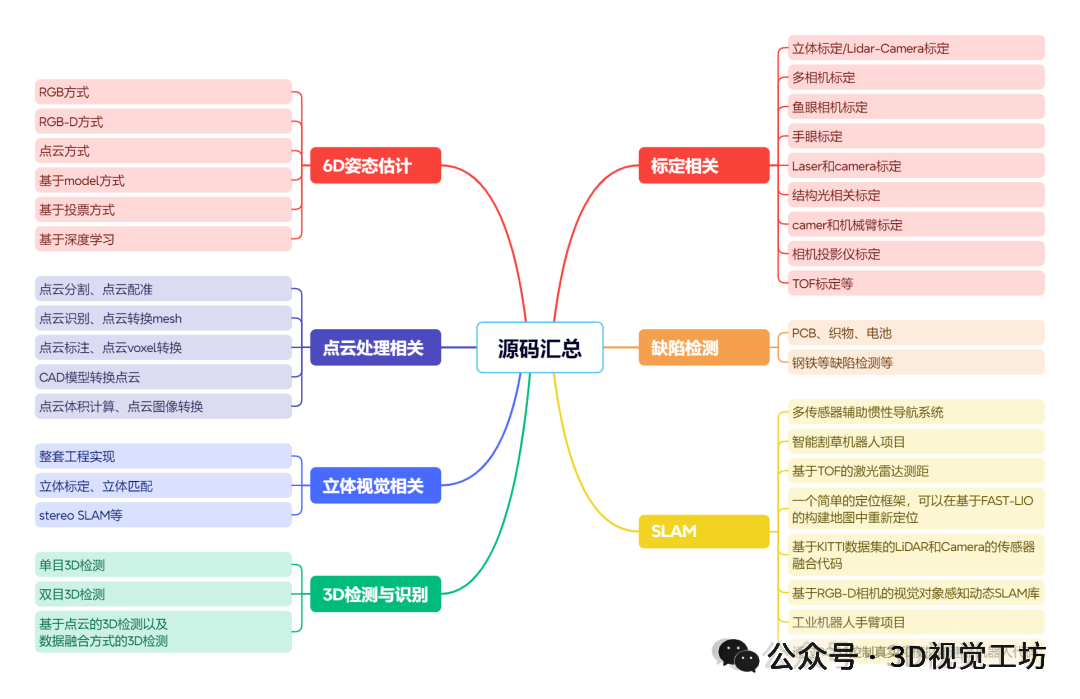
下面为大家节选展示星球内的3D视觉行业相关源码:
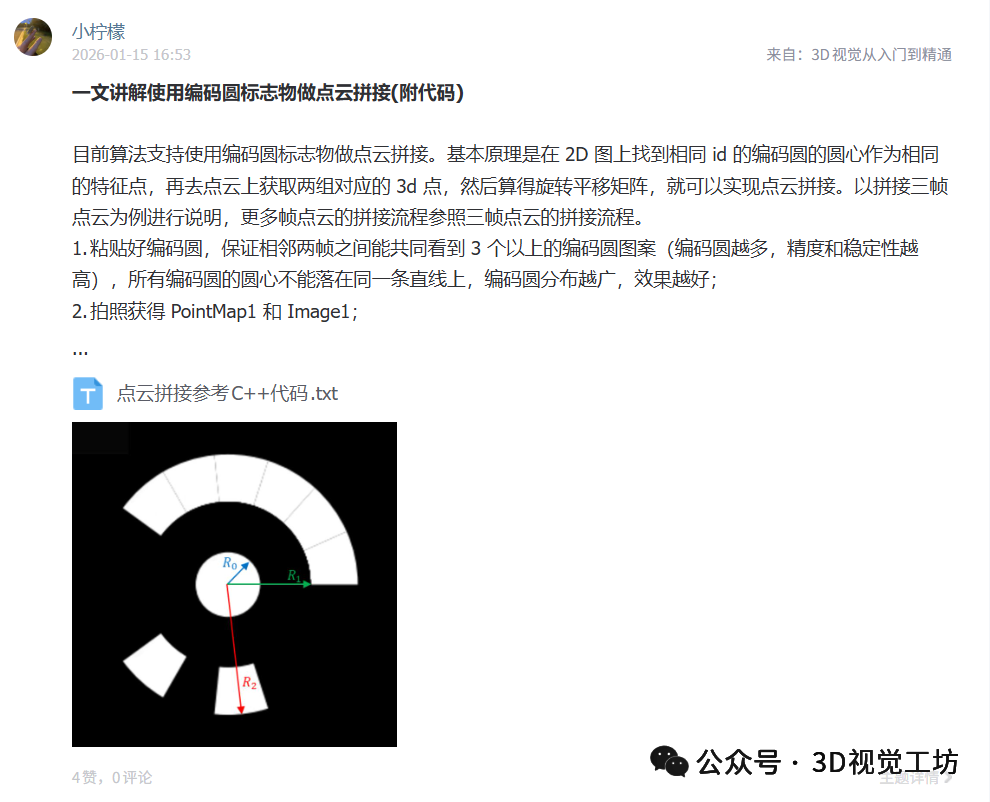
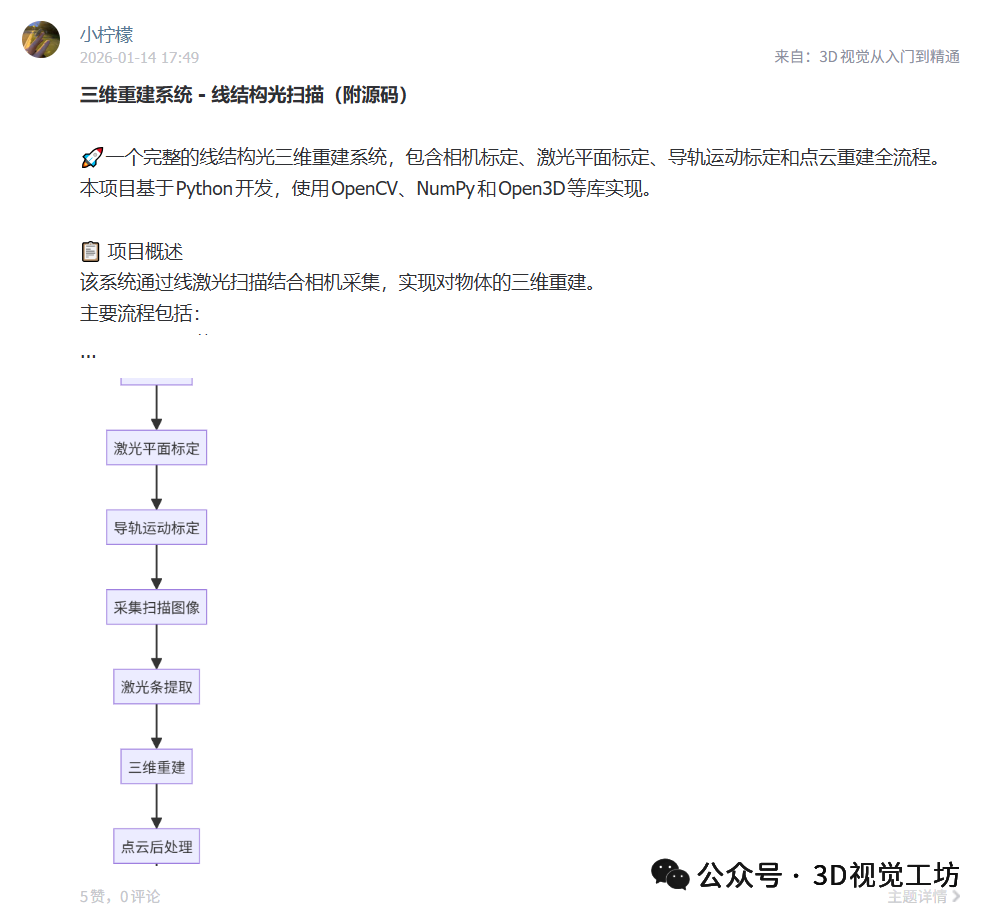
六 高质量项目发布与对接
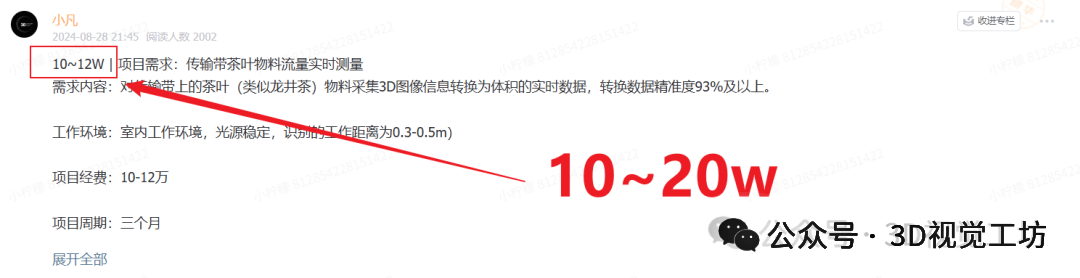
下面为大家节选展示星球内的项目承接:


七 专业的智囊团为星球成员答疑解惑
下面为大家节选展示星球内的答疑解惑:



八 最新前沿顶会论文分享
下面为大家节选展示星球内的前沿顶会:




九 精华问题100问
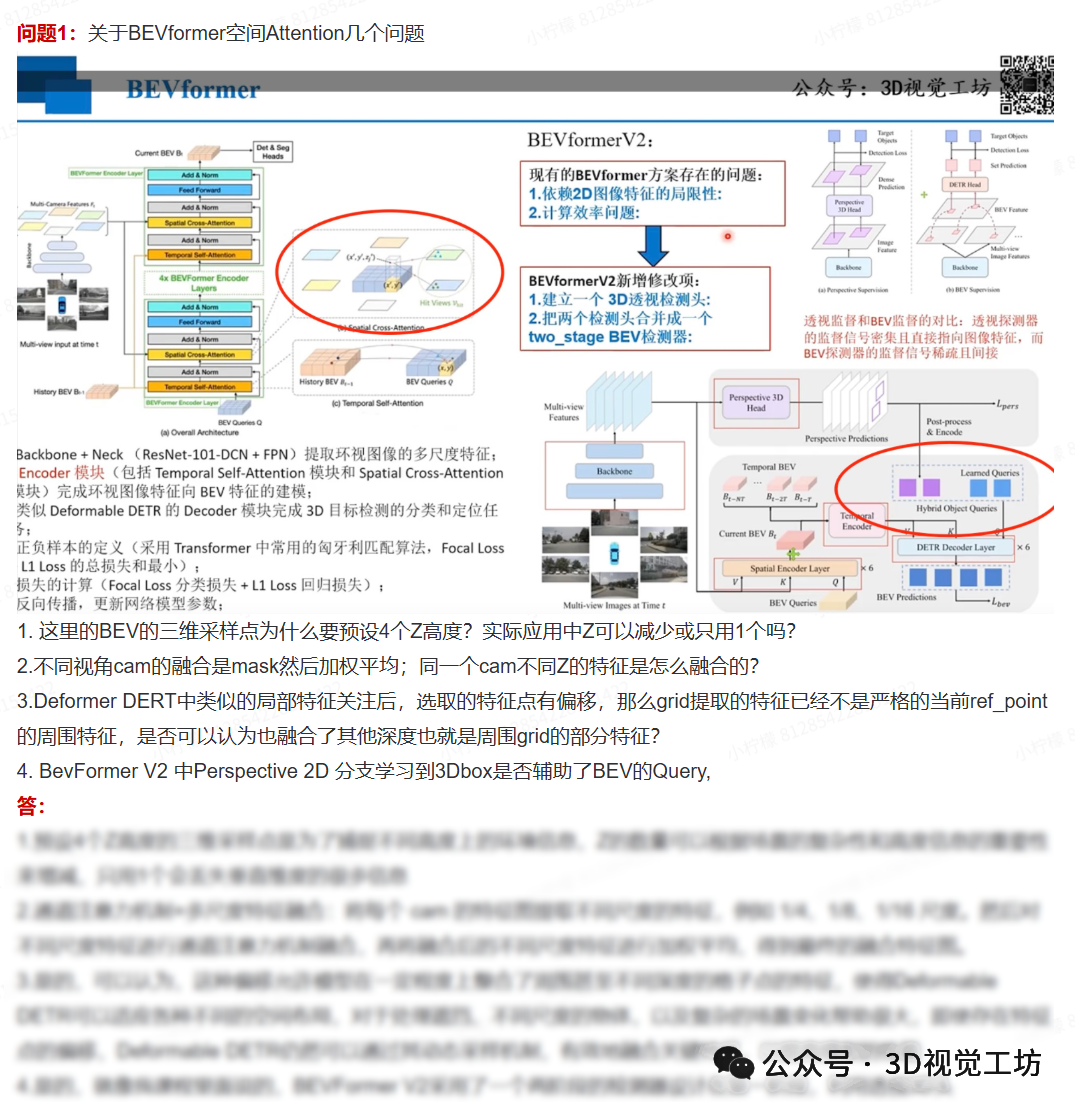
下面为大家节选展示星球内的精华问题100问:
结构光


相位偏折术


BEV与Occupancy

MVSNet


线结构光

Transformer


机器人规划控制

四旋翼建模与控制

十 3D视觉方向求职招聘
下面为大家节选展示星球内的求职招聘内容:


十一 星球会员权益
项目、学习、求职中遇到的问题,免费获得解答。 终身免费学习星球往期已更新完毕的所有视频内容。 星球每月之星给予丰厚的现金奖励。 优先承接来星球内部项目对接。 终身免费下载星球往期分享的文献和项目代码。 优先获得3D视觉企业(与工坊深度合作企业)内推资格。 快速找到志同道合的学习伙伴,不再单打独斗,抱团取暖,走得更快更远。 不定期星球内部会组织项目实训,包括相机标定、机械臂抓取、三维重建优化等
写在最后
目前已有6400多名3D视觉从业者正在星球里一起交流、分享、进步,我们也欢迎您一道同行!