无人机要实现自动化作业,关键不只在于“飞得稳”,更在于“落得准”。无论是无人机机巢自动巡检、物流快递空投,还是从车载平台、船用平台起飞回收,无人机都需要在没有人工遥控的情况下,快速识别降落点、计算自身位置,并稳定完成精准降落。这背后的核心技术,就是视觉定位与视觉降落。

一、什么是无人机视觉定位?
简单理解,无人机视觉定位就是让无人机通过“眼睛”——也就是相机——识别环境中的特定标识或特征,再通过算法计算出自己相对于目标点的位置。这个过程通常包括三步:
1. 识别目标。无人机通过相机捕捉降落标识、平台特征或特定标记。
2. 计算位置。算法根据目标在图像中的大小、角度、透视关系,推算无人机与降落点之间的相对位置。
3. 控制降落。飞控系统根据定位结果,不断修正水平位置和高度,最终完成垂直降落。
可以把它想象成:无人机一边“看路”,一边“算坐标”,一边“调整落脚点”。
二、为什么视觉定位比单纯依赖GPS更适合精准降落?
GPS是无人机最常用的定位方式,但它并不总能满足高精度降落需求。尤其是在机巢、车载平台、船用平台、快递驿站等场景中,无人机需要降落的位置往往不是一个大范围区域,而是一个明确的小目标。例如:
- 无人机机巢的回收平台面积有限,偏差太大会导致无法准确入舱;
- 物流快递场景中,无人机需要接近指定取放点;
- 车载平台和船用平台本身可能处于移动或晃动环境中;
- 城市、水面、树林边缘等环境也可能影响卫星信号稳定性。
因此,真正可靠的自动化降落,通常需要GPS与视觉定位结合,甚至在近距离降落阶段由视觉系统承担主要定位任务。

三、视觉精准降落的基本原理
无人机视觉降落系统,核心是通过“目标识别+位姿估计+闭环控制”实现精准着陆。

四、为什么说“识别精度1mm、定位精度±2cm”很关键?
很多人会问:无人机降落,差几厘米影响很大吗?
答案是:要看应用场景。如果只是在开阔地面降落,几厘米偏差可能影响不大。但如果是以下场景,精度就非常关键:
1.无人机机巢: 需要准确进入回收舱,偏差过大会导致无法收舱、充电失败或机械卡滞;
2.物流快递: 需要接近指定取放点,减少人工搬运成本;
3.车载平台: 平台面积有限,且可能随车辆运动产生位置变化;
4.船用平台: 水面波动、平台晃动,对稳定识别和精准控制要求更高;
5.城市巡检: 降落空间受限,周围建筑、行人、车辆较多。


 因此,视觉定位模块的能力,不能只看“能不能识别”,还要看:识别是否稳定;定位是否连续;近距离是否漂移;光照变化是否受影响;不同飞控是否能顺利接入;不同机型是否能快速适配。
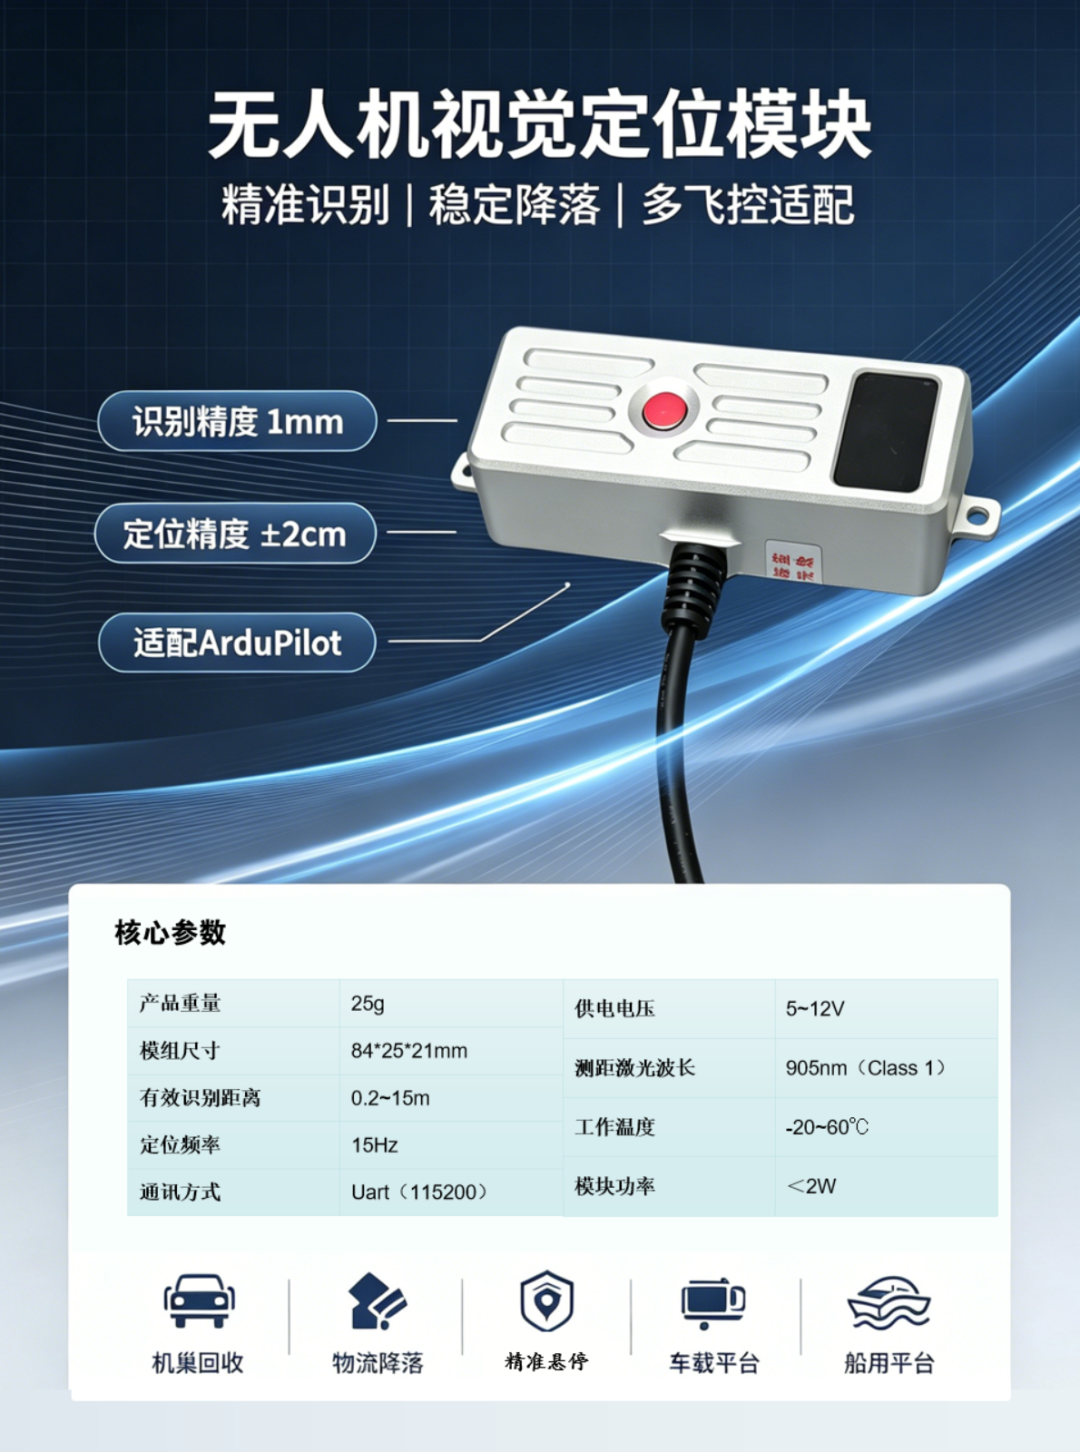
五、我们的视觉定位模块:高精度、强光照适配、多飞控兼容
在实际项目中,很多无人机降落方案面临三个常见问题:

针对这些问题,我们的视觉定位模块在识别精度、定位稳定性和系统适配性上做了重点优化:
1. 识别精度可达1mm
模块对目标标识的识别精度可达1mm;这意味着系统能够更准确地捕捉标识细节,尤其是在近距离降落阶段,边缘、角点、轮廓和标记信息都能被更稳定地提取。这一点对机巢和窄平台场景非常重要。因为当无人机距离平台较近时,微小的识别误差也可能被放大成控制偏差。
2. 定位精度±2cm
在实际降落过程中,模块可提供稳定的定位能力,定位精度可达±2cm。这个精度已经能够满足大多数自动化回收场景,包括:无人机机巢自动回收;物流快递定点降落;车载平台起降;船用平台回收;受限空间精准着陆。相比市面上一些开源方案,它在近距离、低光照、背景杂乱或平台尺寸有限的场景下表现更稳定。
3. 光照适配能力强
视觉系统最怕的是环境光不稳定。例如:正午强光;傍晚弱光;逆光拍摄;室内外过渡;阴影遮挡;夜间补光环境。我们的模块针对光照变化做了专门优化,能够在不同光线条件下保持更稳定的识别效果;这意味着它不只适合理想测试环境,也更适合真实作业场景。
4. 多飞控适配能力强
一个视觉定位模块要真正落地,不能只停留在算法演示阶段;它需要能够接入不同飞控系统,并稳定输出定位结果。我们的模块具备较好的多飞控适配能力,能够与多种主流无人机控制系统对接,降低二次开发和集成成本。这对项目落地非常重要。因为很多行业客户并不是从零设计无人机,而是在现有飞行器、现有飞控、现有作业流程基础上升级自动化能力。
六、视觉定位正在成为无人机自动化降落的核心能力
无人机行业正在从“单机飞行”走向“无人值守作业”。而视觉定位与精准降落,正是实现这一目标的关键技术之一。简单来说,它解决了三个问题:在哪里降落;怎么对准降落点;如何落得更准、更稳、更可靠。
我们的视觉定位模块,通过高精度识别、稳定定位、强光照适配和多飞控兼容,能够支撑无人机机巢、物流快递、车载平台、船用平台等多种场景落地。它不是单一的算法演示工具,而是面向实际作业场景的精准降落解决方案。
如对我们的视觉定位模块感兴趣,请联系:
李经理,13260681687,微信同号。