
Flora 官方社交卡片(NVIDIA GEAR)
北京时间 10 月 21 日凌晨约 1 点 31 分,NVIDIA GEAR 负责人 Jim Fan(@DrJimFan)在 X 上宣布:团队放出 Flora 开放权重模型套件,用来解析物理世界,把原始人和机器人视频变成可用于训练的信号。
一句话:看视频 → 标出“发生了什么、做得好不好”。同一套管线服务人的第一视角和机器人操作数据,团队自己用它给 GR00T 做标注。
项目主页
https://research.nvidia.com/labs/gear/flora/
Hugging Face 模型集合
https://huggingface.co/collections/nvidia/flora

官方示意:Flora 提供时间戳字幕、密集进度奖励、评分量表与结果奖励
一、它吐出哪三类信号
官网页摘要写得很直白:机器人基础模型生命周期高度依赖标签——部署监控要 outcome reward,RL 后训练要 process reward,预训练数据筛选与配平要 timestamped captions。Flora 同时覆盖这几块。
技术帖(Yunze Man)把套件拆成三个开放权重模型:
• Flora-TempSeg:把整段 episode 切成子动作时间段;
• Flora-Captioner:给每个时间段写指令式字幕(人的手、夹爪、灵巧手同一套模型);
• Flora-Rewarder:回答“成功了吗、哪里滑了、为什么”,给出密集进度奖励、失败原因,以及按自定义评分量表打分。

官方演示视频截帧:原始操作视频上叠加时间戳标注
二、质量与成本:官网页怎么写
官网页 Abstract 称:Flora 在字幕基准 WGO-Bench、奖励基准 RoboReward / Robometer 上拿 SOTA;在内部基准上与 GPT-6 Astra 有竞争力,并超过其他若干前沿模型;相对 API 方案成本大约 ~125× 更低。Jim Fan 原帖的表述是 “Astra-level performance at 125x lower cost”。

团队放出的质量–成本对比图(官方帖附图)
规模方面,官网页写生产环境每天标注 200,000 hours,用 512 块 GB300。Jim Fan 帖里写的是约 200K 视频小时/天、约 500 GPU——数量级一致,精确数字以官网页为准。
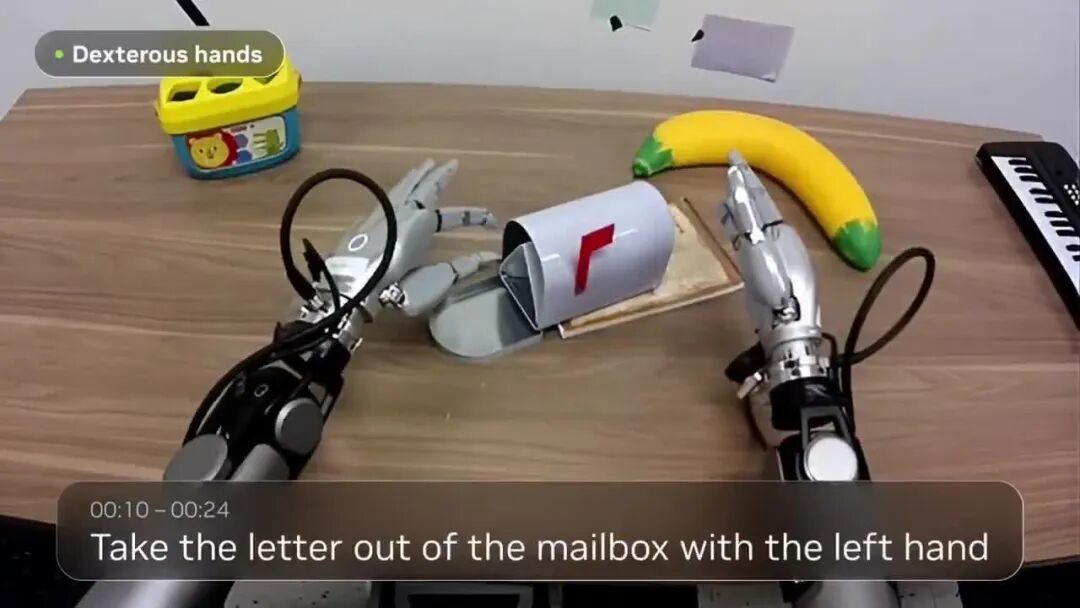
官方演示视频截帧:同一套标注覆盖人与机器人视角
三、和前沿 VLM 比一张表
Yunze 线程放出完整对照表,覆盖时间戳字幕、奖励标注等多组指标;官网页也有同主题的 Benchmark Results 区。文中不转抄整表数字以外的推演,只强调官方口径:在多项标注与 critic 任务上对标或接近 Astra,同时成本显著更低。

Flora 与若干前沿模型在机器人标注/评论任务上的对照表(官方帖附图)

Flora-Rewarder 工作示意:同一模型用不同提示产出密集奖励与评分量表分数
四、权重在哪、论文在哪
线程写明三个模型的权重都在 Hugging Face 集合里;官网页提供 Paper (PDF) 与 Models on Hugging Face 入口。BibTeX 标题为 Flora: An Open Model Suite for Scaling Robotics Data Engines(2026)。
论文 PDF
https://research.nvidia.com/labs/gear/flora/assets/paper/flora.pdf
说明:文中性能、成本倍数与日标注规模均来自 NVIDIA GEAR 官网页 Abstract/Scale 区及 Jim Fan、Yunze Man 官方帖;未独立复现评测。Jim Fan 帖写约 500 GPU,官网页写 512 GB300,文中已区分。
相关链接
• Flora 项目主页
https://research.nvidia.com/labs/gear/flora/
• Hugging Face 模型集合
https://huggingface.co/collections/nvidia/flora
• 论文 PDF
https://research.nvidia.com/labs/gear/flora/assets/paper/flora.pdf
• Jim Fan 发布帖(X)
https://x.com/DrJimFan/status/2112597587987689912
• Yunze Man 技术线程(X)
https://x.com/yunzeman/status/2112590210840281500



