ICLR 2026的StreamSplat把答案摆上了台面:纯前馈、在线、从未标定视频流中直接生成动态3DGS,速度比优化方法快1200倍。如果「快」是唯一判据,BA似乎确实可以退场了。
但动态4D不是一个「更快地做完静态重建」的问题。它多了一个静态重建从未真正面对的维度:运动本身必须被显式建模,而且它和相机运动纠缠在一起。恰恰是这个维度,让BA以一种新的身份重新变得不可回避。
速度冲击是真的,但前馈“预测”的东西,和BA“求解”的东西不是一回事
以VGGT为代表的前馈模型,本质是在大规模3D标注数据上训练一个Transformer,让它从图像中直接回归相机位姿、深度、点图。StreamSplat把这一范式推到动态场景,用双向形变场和自适应高斯融合,让“即时生成4D表示”成为现实。
但回归和求解的误差性质不同。回归的精度由训练分布和网络容量决定;求解BA的核心是通过最小化重投影误差来联合调整相机和三维点,它提供的是一种不依赖于“见过类似场景”的几何一致性约束。动态4D中,运动与相机运动耦合在一起,单次前向传播给出的运动场是否在长时序上全局一致、尺度是否稳定,纯回归本身无法保证。
前沿工作给出的不是“BA退场”的证据,而是“BA换位置”的证据
如果BA真的不再必要,最该在前馈流水线里被删掉的,就是任何与BA有关的设计。但CVPR 2026的MoRe:一个纯前馈的动态4D重建Transformer——恰恰主动嵌入了一个BA-like refinement模块:在全序列推理之后,缓存的相机查询对所有缓存特征再做一次注意力聚合,用于全局一致性校正。消融数字很直接:移除该精化后,Sintel ATE从0.147升至0.155,RPE_trans从0.082升至0.085;TUM ATE从0.026升至0.027,RPE_rot从0.320升至0.321。幅度不大,但它出现在一个已经在追求极致速度的前馈系统里,说明即便在前馈范式内部,一个低成本的全局几何校正也不是冗余,而是精度拼图中被主动保留的一块。
更值得注意的是,BA框架本身正在被改造到能处理动态。ICCV 2025 Oral的BA-Track直面传统BA的致命前提:极线约束假设场景静态,动态物体违反这一假设。它的解法不是抛弃BA,而是用3D点追踪器把观测运动分解为相机诱导分量和物体自身运动,只把相机诱导部分交给BA,使经典BA能在所有场景元素上可靠运行,最终产出时间一致、尺度一致的稠密重建。BA没有被绕开,而是被重新定义到动态场景的数学结构里。
动态4D真正稀缺的不是快,而是时间与几何上可信
CVPR 2026的Dynamic Visual SLAM把这种分工写得最清楚:前馈模型π³负责过滤动态区域、提供深度先验,而基于几何的patch BA负责在位姿层面维持精度和尺度一致性;前馈模型跨batch的尺度漂移,最终靠与SLAM稀疏点云的尺度对齐来修正。前馈回答「哪里在动、大概多深」,BA回答「动得在几何上是否站得住」。
精度数据也指向同一方向。VGGT在纯前馈模式下已经能超过慢速优化方法,但论文同时指出,可选的BA精化会进一步提升精度。NeurIPS 2026 NoPo4D在动态4D上纯前馈达到29.15 PSNR,经过简短精化后升至31.95。前馈把结果从不可用推到可用,精化把可用推到更可信——两者在不同的区间里工作,而不是互相替代。
结论:BA的必要性已经分层,而动态4D恰好落在需要它的那一层
如果“BA”指的是作为唯一引擎的传统迭代式BA,那么在追求极致速度的在线动态4D中,它确实不再是默认的前端选择。StreamSplat的1200倍加速证明,前馈已经能独立完成此前必须迭代才能完成的事。
但如果「BA」指的是作为一种几何一致性精化机制的存在,那么动态4D给出的回答是明确的:它没有退场,而是在换位置。MoRe把它压成前馈流水线末端的一次轻量校正;BA-Track把它改造成能处理运动分解的框架;Dynamic Visual SLAM把它放在前馈模型旁边,专门管前馈管不住的长时序尺度和位姿精度。速度越极致,一个低成本的几何校验环节反而越有价值——因为它用极小的计算代价,补上了纯预测在时间一致性与全局几何可信度上的固有不确定性。
动态4D的难题从来不是「重建得不够快」。难题是:当场景在动、相机也在动的时候,你凭什么相信重建出来的东西在时间上和几何上是一致的。前馈回答了前者,BA——以演变后的形态——继续回答后者。
那么,该如何系统学习三维重建、具身智能等3D视觉前沿技术呢?今天就给大家推荐一个专业、干货满满的学习圈子————「3D视觉从入门到精通」知识星球,这里不仅有SLAM和3DGS的学习资料,还覆盖了自动驾驶、具身智能、无人机、机械臂抓取等方向的干货资料。
经常有粉丝问这样一个问题:
「3D视觉从入门到精通」知识星球,里面有什么内容? 加入星球,是不是可以学习视频课程呢?有哪些会员权益? 以下将给大家详细介绍?(注:扫码加入后,可在知识星球APP/网页端微信登录,即可进入星球)
今天,咱们一起聊一聊这个沉淀了近9年的3D视觉技术圈子。
一 什么是知识星球?
知识星球是一个高度活跃的社区平台,在这里你可以和相同研究方向的小伙伴一起探讨科研工作难题、交流最新领域进展、分享3D视觉最新顶会论文&代码资料、分享视频(讲解3D视觉重要知识点)、发布高质量的求职就业信息,承接项目等,当然还可以侃侃而谈,吐槽学习工作生活。
二 「3D视觉从入门到精通」知识星球
目前已有近6300+活跃成员,主要涉及方向:工业3D视觉、SLAM、自动驾驶、三维重建、无人机、具身智能、大模型等科技前沿方向。


细分方向众多,包括但不限于:工业3D视觉、三维重建、自动驾驶、具身智能、大模型、扩散模型等科技前沿方向,也涉及视觉竞赛、硬件选型、视觉产品落地经验分享、学术&求职交流等。我们也会紧跟最新前沿科技发展,也是我们星球里的热门讨论话题。

三 星球内全系列视频教程汇总
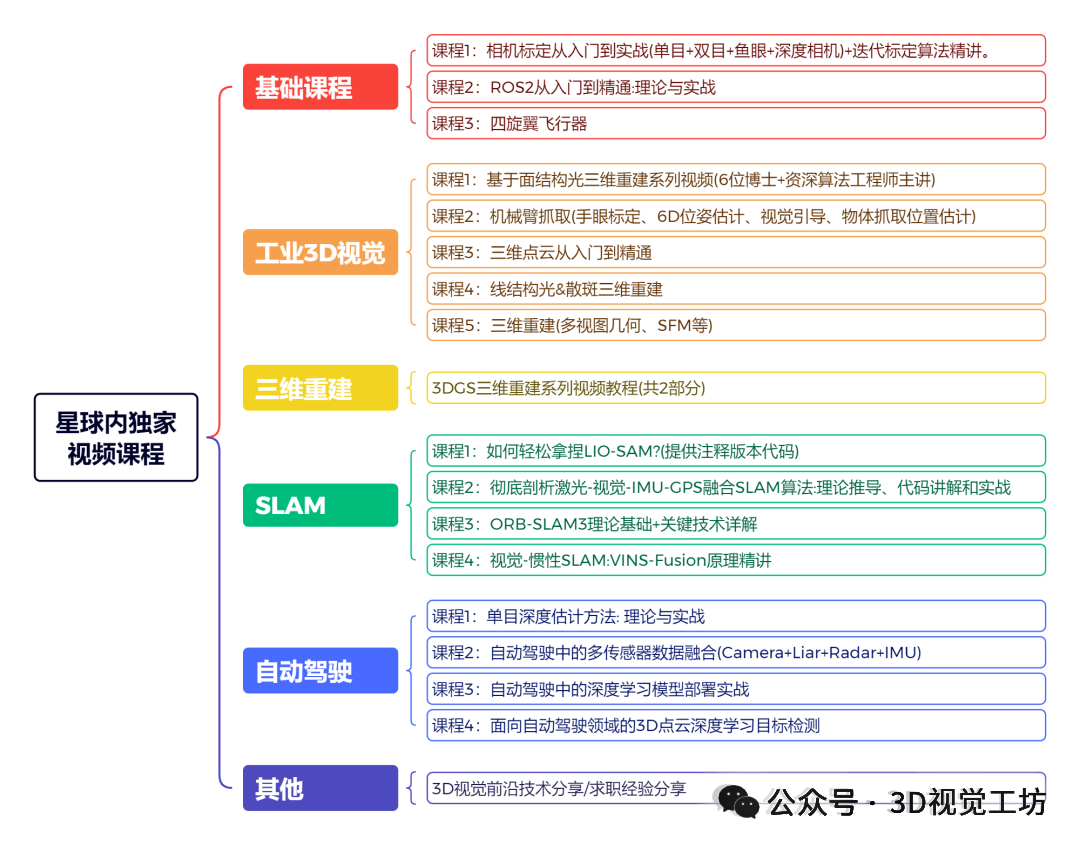
视频教程分为两大板块:第一板块为核心主线课程,精心打磨了近20门系列视频教程,内容系统、循序渐进,更是大家学习的重点,带你学习工业3D视觉、SLAM、3DGS、自动驾驶与无人机等3D视觉技术,下面我们会详细介绍这部分内容;第二板块为前沿技术分享,特邀行业大咖与学术大牛开展直播分享,内容全面覆盖具身智能、自动驾驶、三维重建、数字人、扩散模型、3D生成等热门前沿方向,本部分为非重点内容,不再做详细介绍。
3.0 3DGS独家视频教程
3.0.1 3DGS三维重建系列视频教程

3.0.2 基于NeRF、3DGS三维重建的SLAM算法视频教程
本视频教程从理论和代码实现两方面展开,带你从零入门NeRF/Gaussian Based SLAM的原理学习、论文阅读、代码梳理等。理论层面,从线性代数入手到传统的计算机图形学,让大家明了现代三维重建的理论基础和源头;代码层面通过多个练习手把手教会大家复现计算机图形学、NeRF相关工作。

3.1 基础课程
3.1.1 高精度相机标定从理论到实战系统教程
本课程主要包含两部分,分别是相机标定和3D视觉,相机标定包含单目、双目和鱼眼相机标定;3D视觉包含立体视觉、结构光和TOF,以立体视觉为主。课程提供对应数据与代码。
课程亮点:除了相机标定的基础原理和代码之外,星球里还补充了高精度相机标定的改进方法以及实战技巧,这是相当硬核的。

3.1.2 ROS2从入门到实战视频教程
ROS2从入门到实战视频教程,从小白方式介绍到高阶使用讲解,对ROS2进行全面的实操教学训练,为大家提供系统性的学习机会。

3.1.3 四旋翼飞行器:算法与实战

3.1.4 C++从零基础入门到进阶
力求通过视频教程的学习,彻底搞懂C++较难的一些模块,掌握SLAM等算法的编写套路,学会C++相关岗位的面试技巧。学懂本课程,并且对其中的疑难点能够较好的理解运用,可以达到1-2年的C++开发工程师的经验水平。

3.2 工业3D视觉系列视频课程
3.2.1 基于面结构光三维重建系列视频


3.2.2 机械臂抓取、三维点云、三维重建等

3.2.3 线结构光(单双目)三维重建系统教程等
本门课程面向实战教学,手把手带你从零实现一套属于自己的线激光3D扫描系统。几乎每一个章节都配备有相应的讲义、代码,帮助大家更好地理解线激光三维重建技术。

3.3 SLAM系列视频
3.3.1 如何轻松拿捏LIO-SAM?(提供注释版本代码)

3.3.2 彻底剖析激光-视觉-IMU-GPS融合SLAM算法
本视频课程从理论和代码实现两个方面对激光雷达-视觉IMU-GPS融合的SLAM算法框架和技术难点进行讲解,并且博士大佬会根据自己多年的机器人工程经验,向大家讲解在实际机器人应用中多模态融合的方法和技巧。

3.3.3 ORB-SLAM3理论基础+关键技术详解

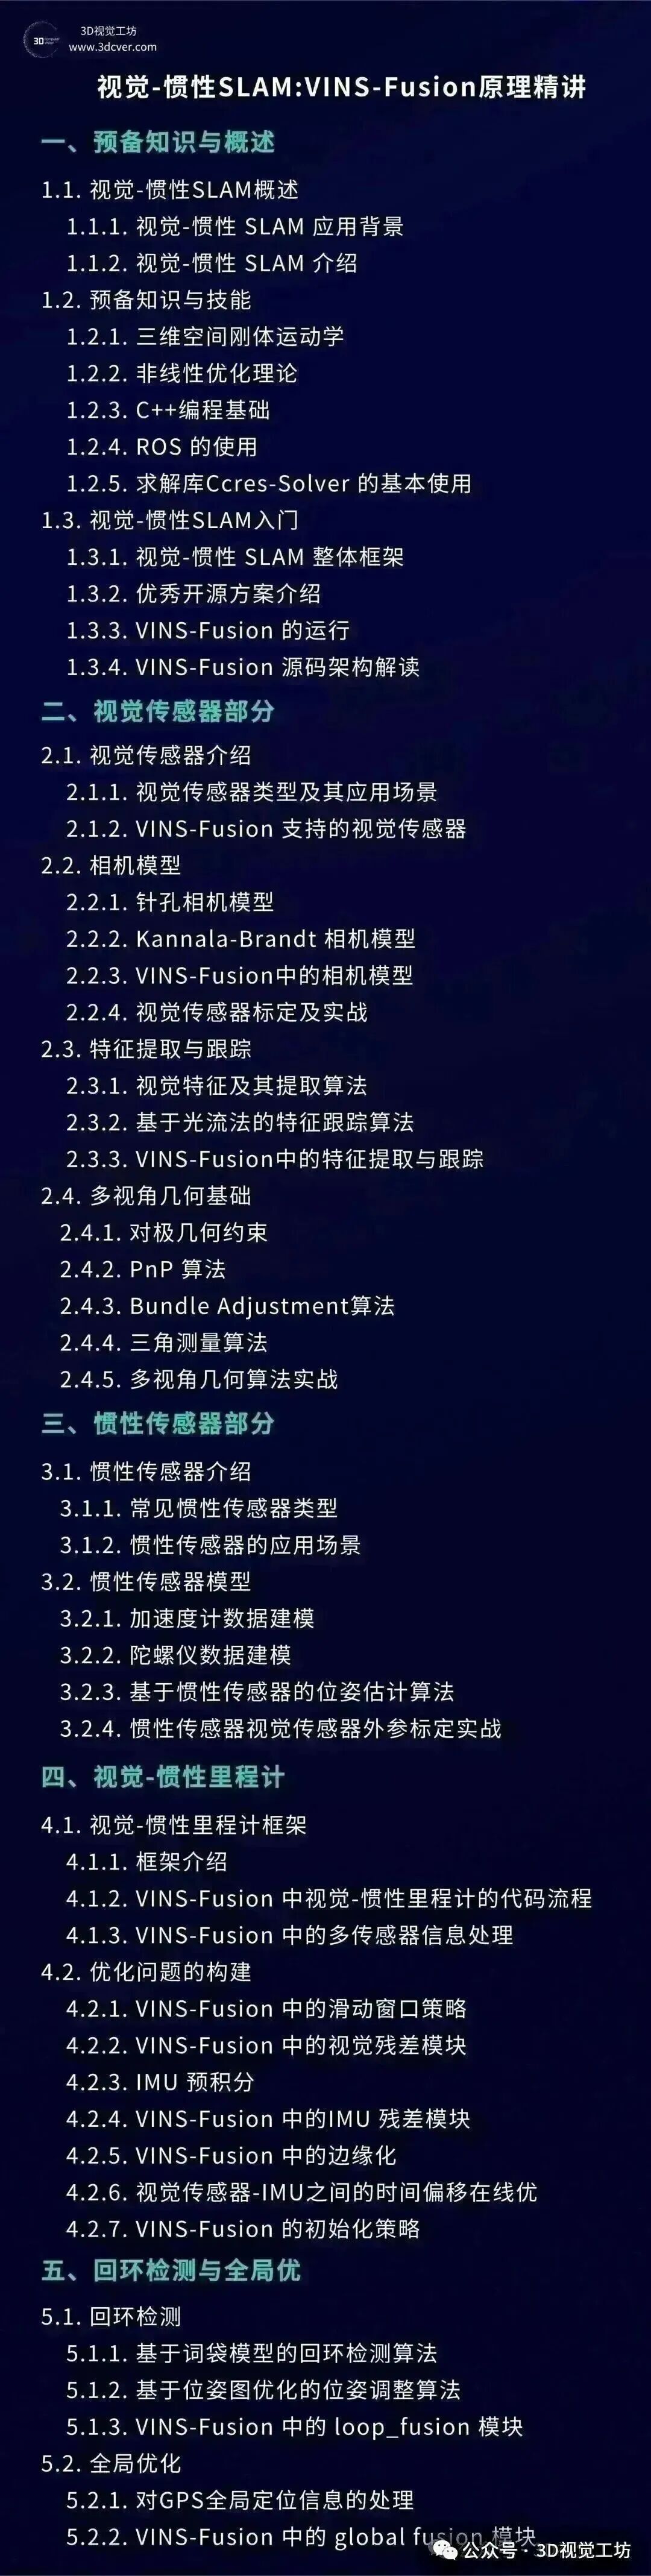
3.3.4 视觉-惯性SLAM:VINS-Fusion原理精讲
视觉-惯性SLAM的入门与实践视频教程,结合VINS-Fusion源码,系统地对视觉-惯性SLAM的基础理论知识进行梳理。整套课程由一线算法工程师教授,从基础理论到代码剖析,保姆级教学,助力学员一步步从小白成长为大牛。
3.4 自动驾驶
3.4.1 面向自动驾驶领域的多传感器融合系统教程
主要分两个大模块:理论篇和实战篇,理论篇部分主要介绍自动驾驶中常用的传感器硬件、传感器间的时间同步和空间同步以及多传感器间的信息融合理论知识;实战篇更多偏向工程应用,工程中传感器间同步与融合如何实现等。

3.4.2 面向自动驾驶领域的3D点云深度学习目标检测
本视频教程以3D点云深度学习为主,对Point-based和Voxel-based系列的3D目标检测网络架构进行系统剖析和代码梳理,助力各位同学在点云深度学习更快的入门和更深的理解。

3.4.3 单目深度估计方法:理论与实战视频
视频教程主要分为两大部分:理论篇和实战篇,由于有监督方法的深度真值获取困难,且无监督方法的效果与有监督方法几乎相当,我们将课程的重心放在了无监督方法上。

3.4.4 自动驾驶中的深度学习模型部署实战视频
本视频教程将采用理论和实践相结合的思路,首先对TensorRT的编程模型以及GPU/cuda的相关知识进行讲解,带领大家达到知其所以然的程度;之后课程将用分类、检测、分割三个例子来展示详细编程流程,并给出相关代码,达到真正能落地的工业级分享。

四 3D视觉基础入门
考虑到很多初学者在配置3D视觉软件或者视觉库可能会有困难,我们已经为大家梳理了各个模块的配置教程文档,供学习参考。
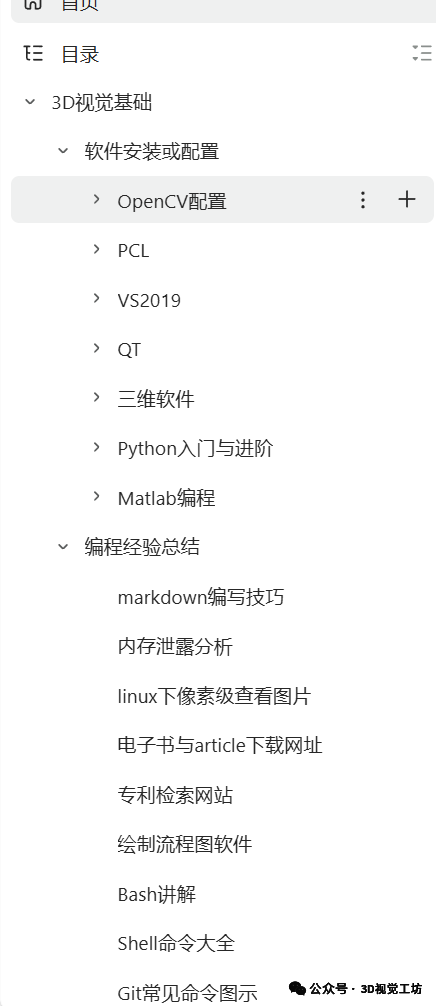
五 3D视觉源码汇总

下面为大家节选展示星球内的3D视觉行业相关源码:


六 高质量项目发布与对接
下面为大家节选展示星球内的项目承接:


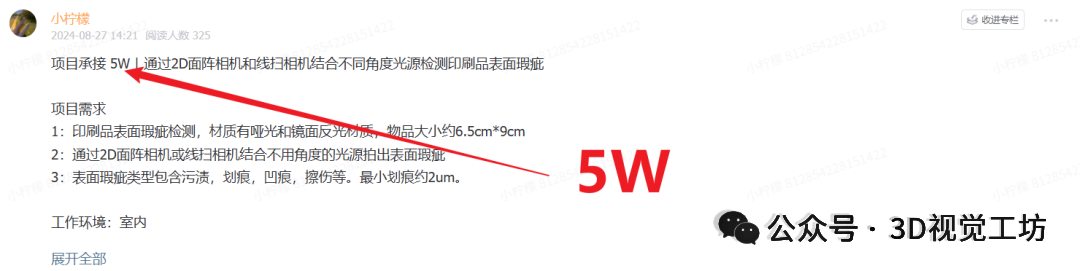
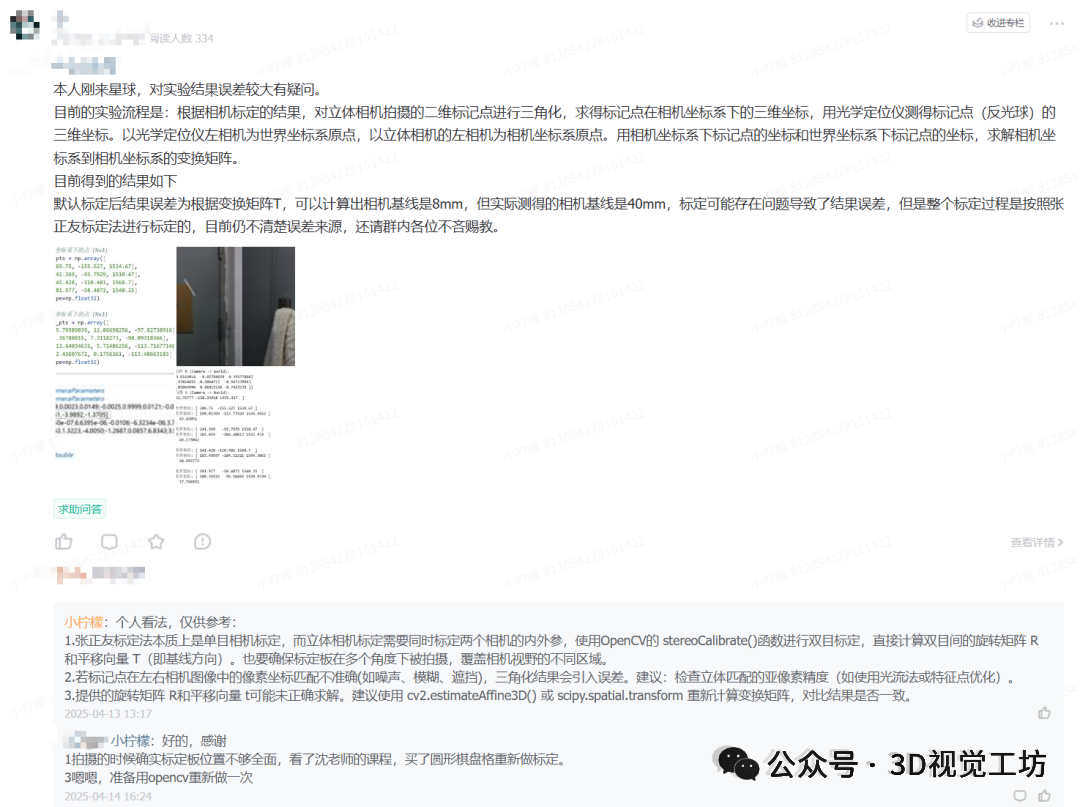
七 专业的智囊团为星球成员答疑解惑
下面为大家节选展示星球内的答疑解惑:


八 最新前沿顶会论文分享
下面为大家节选展示星球内的前沿顶会:


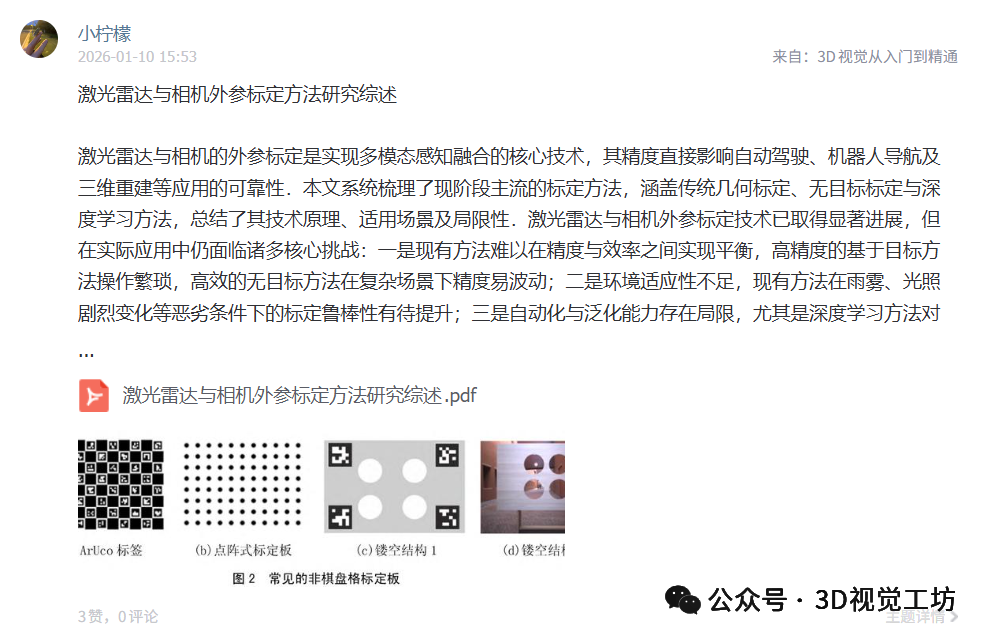
九 精华问题100问
下面为大家节选展示星球内的精华问题100问:
结构光

相位偏折术


BEV与Occupancy


MVSNet


线结构光

Transformer

机器人规划控制

四旋翼建模与控制
十 3D视觉方向求职招聘
下面为大家节选展示星球内的求职招聘内容:


十一 星球会员权益
项目、学习、求职中遇到的问题,免费获得解答。 终身免费学习星球往期已更新完毕的所有视频内容。 星球每月之星给予丰厚的现金奖励。 优先承接来星球内部项目对接。 终身免费下载星球往期分享的文献和项目代码。 优先获得3D视觉企业(与工坊深度合作企业)内推资格。 快速找到志同道合的学习伙伴,不再单打独斗,抱团取暖,走得更快更远。 不定期星球内部会组织项目实训,包括相机标定、机械臂抓取、三维重建优化等
写在最后
目前已有6400多名3D视觉从业者正在星球里一起交流、分享、进步,我们也欢迎您一道同行!