加入高工机器人专业行业群,加微信:19065204977,出示名片,仅限机器人及智能制造产业链相关企业。

人形机器人已跨过原型演示,进入1→10的规模化放量期。整机迭代在提速,但末端灵巧手、微型伺服关节仍是落地最大短板之一。高工机器人产业研究所(GGII)调研显示,这个环节长期卡在“三重矛盾”里:要扭矩就得牺牲体积和重量;要轻小就功率不足;要功率密度就得用海外高端GaN器件,而分立方案BOM冗长、调试周期漫长,成本压不下来。性能、体积、成本,几乎不可能同时兼顾。
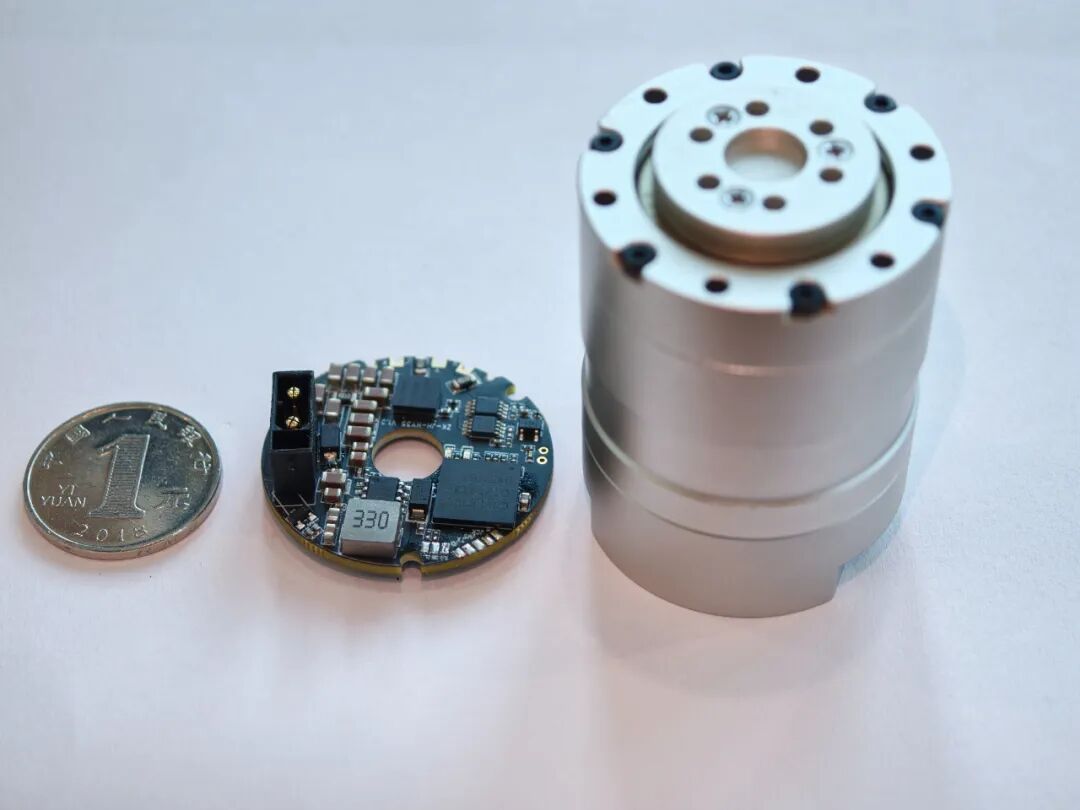
中科半导体的运动控制芯片家族(CT2001B、CT2001HS、CT1906、全新量产CT1906H)正是冲着这个痛点来的:依托单片集成GaN HEMT工艺,把完整三相功率驱动收敛到5×5mm LGA极小封装,为外径14–45mm的微型伺服关节提供一套国产高集成动力方案。下面结合官方实测数据,从硬件性能、架构变革、量产成本收益、生态协同四个维度拆解。


CT1906H最大的变化,是把“功率管+外置驱动”的分立架构,收成一颗芯片。
先看它到底集成进了什么。单颗芯片内集成6路GaN半桥功率管+3通道独立栅极驱动,不再需要外挂驱动芯片。过去一套三相驱动需要多颗功率MOS/GaN管、独立驱动芯片,外加大量阻容和自举外围器件;现在这些功能被“单片收敛”,硬件架构从本质改变。
四个关键参数,每一个都对应一个客户关心的点:
7.5mΩ导通电阻(Rds(on)):导通电阻越低,发热损耗越小。这颗增强型GaN HEMT耐压100V、支持60V长期运行,峰值脉冲电流96A——为48V车规级供电留足了裕量。
655W持续输出:CTUnite平台实测,48V供电、芯片结温64℃条件下,可持续输出13.65A,对应功率655W。

392W密闭工况输出:这是更贴近工程实际的数字——30×30mm驱动板、无外置散热片、密闭模拟工况,48V供电、结温73℃下持续输出392W。微型关节腔体狭小,基本没有空间装大散热结构,这个数据比实验室理想条件更有参考价值。

5MHz最高开关频率:相比硅基分立方案,GaN开关损耗显著降低,可以配更小的无源器件,进一步压缩驱动板体积。
可靠性设计是容易被忽略但很关键的加分项。芯片底部热阻低至5.4℃/W,结温耐受区间150–220℃,针对密闭腔体做了导热优化,更贴合灵巧手内部的恶劣散热环境。U/V/W三相上下桥臂支持独立PWM输入、开关速度可调,耐受50V/ns的dv/dt变化率,内置智能自举开关规避电压过充;片上集成欠压、过压、过温全套保护。传统分立方案要堆大量外围阻容器件做EMI抑制,CT1906H用片上可调驱动能力,直接把电磁兼容调试工作量减了下来,硬件调试周期随之缩短。

不止一颗芯片
CT1906H不是孤立的一颗功率芯片。它和CT2001B、CT2001HS、CT1906驱控一体化芯片共同构成中科半导体机器人运动控制芯片家族,再联动IDPU仿生小脑芯片、RMCS V1.0运动控制软件平台,形成“功率驱动—运动控制—软件算法”软硬件原生打通的完整体系。

过去行业通行路径是什么?整机厂商采购分立功率管、外置驱动芯片,再搭配第三方MCU,自己移植FOC算法、调保护逻辑、做EMI适配。这套模式带来三个老大难:分立器件数量多,PCB布板空间紧张,微型关节里根本放不下;多颗器件参数离散性大,模组一致性难管控,量产良率承压;底层驱动、故障诊断、参数调优全要自研,研发投入大、迭代周期长。
中科半导体带来的变革落在两点:
硬件变革——单芯片集成:把功率器件与栅极驱动做单片融合,从根源减少外围元器件,释放PCB空间,解决“要功率就要放大电路板”的固有矛盾,适配灵巧手、小型协作机器人、四足机器人、外骨骼、医疗伺服等狭小安装空间。
软件生态变革——软硬协同:CT1906H原生对接自研RMCS V1.0平台,成熟的FOC控制、故障诊断、参数调优能力可以直接复用。整机厂商不必从零开发底层驱动,算法移植和关节调试周期被显著压缩。
一句话观点:行业都在卷电机扭矩、减速器、传感器,却常常忽视驱动芯片的软件生态。芯片硬件再强,如果底层开发工作量大,对中小本体和灵巧手厂商仍是高门槛。这套一体化生态的本质,是把一部分底层研发能力沉淀进芯片平台,让客户把研发资源聚焦到上层整机与场景开发。

给整机厂的账本
CT1906H的四层真实收益
对量产阶段的机器人企业,芯片的价值不止纸面性能,更要看BOM成本、研发人力、供应链风险和生产良率的综合账。拆开算,是四层收益:
1.BOM物料降本——一颗顶多颗 一颗芯片完成完整三相驱动,直接削减器件种类与采购数量,消除分立器件冗余成本。灵巧手单只就含大量微型伺服关节,多关节累加后降本效应会被进一步放大;同时规避分立器件参数离散带来的不良损耗,改善模组量产良率。
2.结构与整机连锁降本——减重即省电 5×5mm封装大幅压缩驱动板尺寸,14–45mm微型关节内部不再需要为驱动电路预留巨大空间,结构可以做得更轻。整机重量下降直接改善续航、负载和人机安全,还能反向适度降低电池容量需求,形成连锁降本。

3.研发人力节约——缩短上市窗口 栅极驱动可调+内置自举降低EMI调试难度;RMCS V1.0平台复用成熟FOC与故障诊断框架,减少底层驱动开发人力。新品从样机到量产爬坡周期缩短,意味着更早上市、更早抓住产业放量窗口。
4.供应链风险对冲——摆脱海外器件约束 当前微型高功率密度GaN驱动方案海外供应链占比高,供货周期和价格波动一直是潜在风险。CT1906H的量产补齐了这一细分赛道的国产供给缺口,为主机厂万台级规模化量产提供了自主可控的选择。

场景与启示
国产驱动芯片如何撬动末端执行器商业化
从应用边界看,CT1906H面向人形机器人灵巧手、微型伺服关节,同时覆盖小型协作机器人、仿生四足机器人、康复外骨骼、高端医疗伺服等高功率微型电机驱动场景。
人形机器人赛道热衷比拼电机扭矩、减速器参数和大模型能力,而微型驱动芯片这类底层零部件往往处在聚光灯之外。灵巧手成本居高不下,不只是电机、减速器的问题——驱动链路分立方案带来的物料冗余、调试成本和供应链约束,同样是重要推手。
中科半导体CTUnite这套芯片家族的价值,不在于单一参数突破,而在于用“高集成硬件+原生配套软件生态”的整体方案,去破解微型伺服关节长期存在的体积、功率、成本三角矛盾。当然,芯片的最终实力仍需大批量装机与长期工况老化测试进一步验证。但可以确定的是:国产GaN集成功率驱动芯片,正在为人形机器人末端执行器的大规模降价量产,提供一条新的技术路径。
—END—