在机器人导航、RGB-D建图和近距离物体感知项目中,3D相机的选型,直接影响后续算法能够获取多少有效空间信息。近距离目标超出画面、白墙等区域缺少匹配纹理、明暗变化影响深度成像,再加上视觉计算与设备适配的工作量,都会给项目落地带来挑战。开发者需要在视野覆盖、深度质量、环境适应与系统资源之间找到更合适的组合。
围绕这些需求,万集激光推出新品双目3D相机豚睛Max WLR-751。产品面向具身智能及工业自动化应用,结合主被动立体视觉技术,配备大视场光学设计、板端AI算力和配套SDK,将空间信息获取、目标检测与开发接入集中到一套紧凑的视觉硬件中。

豚睛Max WLR-751主要参数如下:

01 大视场,拓宽机器人感知边界
对于需要近距离观察目标的机器人,视场角直接影响目标与周边环境能否同时进入画面,是传感器选型的重要考量。
随着相机靠近目标,单帧覆盖的实际空间范围随之缩小。面对大尺寸物体,或需要兼顾目标与周边作业区域的任务,视场不足往往会限制安装位置选择,增加设备结构设计的难度。
豚睛Max WLR-751拥有108°×80°视场角,相较采用约90°水平视场的市售同类方案,其水平标称视场角提升约20%,能够在相同距离下覆盖更广的场景范围,为空间感知提供更充分的图像信息。

这一优势可以直接体现在机器人作业过程中:近距离操作时,更容易将完整目标与周边作业区域共同纳入画面,为目标定位和操作空间分析提供依据;移动过程中,则能更充分地观察通道两侧及前方边缘区域,减少视野受限带来的信息遗漏。
对于设备厂商,更广的单机覆盖范围也意味着更灵活的传感器布局。在满足具体任务覆盖要求的前提下,可减少部分场景对补充视角与多机部署的依赖,进而降低安装、标定和同步带来的系统集成复杂度。
02 主被动立体视觉,应对低纹理与复杂光照
双目测深需要在左右图像中建立对应关系,再通过视差计算距离。面对白墙等低纹理表面,可用于匹配的特征较少,容易出现深度空洞或误匹配,影响空间信息的完整性。
豚睛Max WLR-751采用主动双目方案,通过投射红外散斑为场景补充纹理,改善低纹理区域的匹配条件,为室内墙面、通道及作业区域获取更充分的几何信息。
主动红外成像降低了深度获取对可见光照明的依赖,支持黑暗楼道等低照度场景下的深度感知。结合主被动立体视觉技术,产品同时兼顾室外强光环境的感知需求,为机器人穿行于室内、出入口及室外区域提供视觉支持。


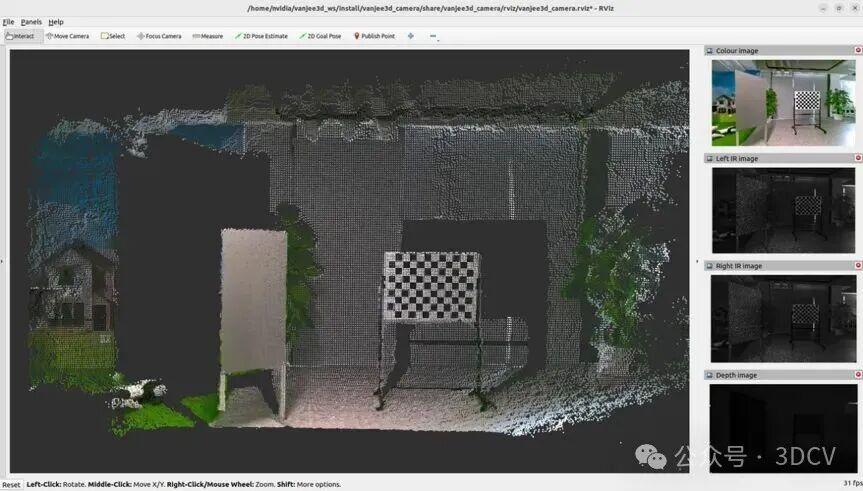
在近距离感知方面,豚睛Max WLR-751推荐工作距离为0.2—6米,深度图与RGB图均支持最高1280×800分辨率、30fps输出。根据产品标称参数,在1280×800分辨率、2米距离条件下,深度误差在±0.8%以内。
广视场扩大了观察范围,稠密深度进一步补充物体轮廓与局部表面起伏。两者配合,有助于同时呈现目标形态与周边空间关系,为环境建模、目标定位及操作规划等上层算法提供几何依据。
03 板端AI,让深度感知与目标理解协同
机器人执行任务,需要将物体的类别、轮廓与空间位置联系起来。深度图提供距离和几何信息,目标检测与实例分割则补充目标类别及个体边界。两类信息结合,能够为目标分析与操作规划提供更充分的感知输入。
豚睛Max WLR-751内置板端AI算力,可在相机端运行目标检测、实例分割等模型,其中目标检测支持多达80类。开发者可通过上层算法,将检测、分割结果与深度信息关联,进一步分析目标的三维位置、局部形态及周边空间关系,为后续任务决策提供依据。
将部分视觉推理前移至相机端,也有助于减轻主控计算负载,为定位、路径规划和运动控制等任务留出更多算力。对于机载计算资源有限、功能持续扩展的机器人平台,这种分工可以让感知处理与整机计算能够更灵活地协同。

04 支持60fps定制,兼顾动态捕捉与多源协同
机器人自身运动、目标移动及环境变化,都需要视觉系统持续更新场景信息。更高的帧率能够增加时间采样密度,为动态目标分析与实时避障提供更连续的视觉输入。
针对这类需求,豚睛Max WLR-751支持高帧率、低延时方案定制,可在1280×800分辨率下实现60fps输出,兼顾图像细节与动态场景的更新需求,方便开发者根据任务要求选择配置。
在多源数据协同方面,产品支持同步精度优于100μs的多机同步,并提供RGB-D空间对齐与六轴IMU数据输出。
多机同步有助于建立不同相机数据的时间对应关系,RGB-D对齐将颜色与深度信息关联,IMU则补充运动状态数据。这些能力为多相机融合及视觉惯性协同处理提供基础,便于开发者围绕整机架构组织感知数据。
05 SDK与ROS2配套,缩短从接入到开发的路径
3D相机进入实际项目,需要完成驱动适配、数据调用与算法对接。完善的开发工具链,有助于减少基础适配工作,让团队更快进入应用验证阶段。
豚睛Max WLR-751提供C/C++与Python API,支持Windows、Linux及AArch64平台,并配套ROS2驱动、示例源码和使用文档。开发者可围绕深度图、IR图、RGB图及点云开展数据接入与二次开发,将更多精力投入任务算法和应用功能。针对特定硬件架构与项目需求,产品还可提供驱动适配及定制开发支持,方便与现有系统衔接。
硬件方面,豚睛Max WLR-751机身尺寸为123mm×28mm×24.3mm,重量约120克,功耗约3W,便于集成到安装空间、负载与供电预算有限的设备中。IP65防护等级及-10℃至60℃的工作温度范围,也为不同作业环境下的部署提供了基础。
在工程与制造层面,万集已积累车规级产品研发、验证与量产交付经验,具备自动化制造和质量追溯能力,可为具身智能感知硬件的可靠性、制造一致性与批量交付提供支撑,帮助设备厂商推进产品验证与规模应用。 从广视场覆盖、复杂光照下的深度获取,到板端AI与跨平台开发支持,豚睛Max WLR-751兼顾感知性能与工程集成需求,为物流机器人、仓储自动化及具身智能应用提供了新的3D视觉选择。
据悉,这款新品将于11月3日随万集激光亮相物流展。开发者与设备厂商可在现场与技术团队交流相机选型、算法对接及系统集成需求,探讨面向具体作业场景的应用方案。