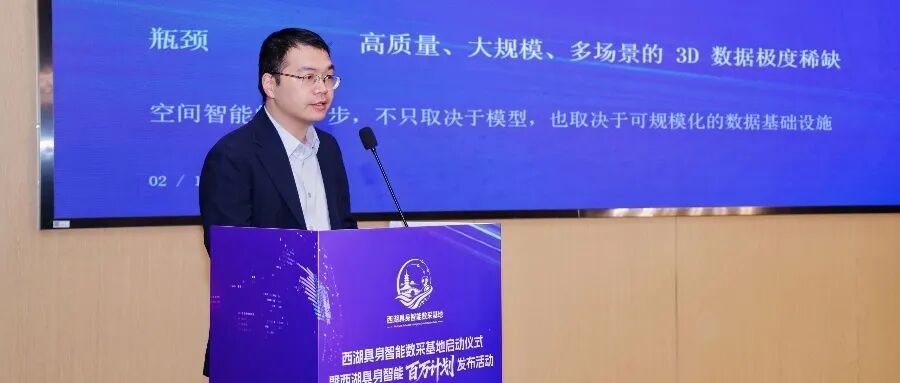
AI算力中心常被称为AI时代的“Token工厂”,通过整合电力、芯片和原始数据,持续输出模型训练和推理所需的Token。影溯在杭州落地的具身仿真数采中心,也采用了类似的思路。它通过自研的Topos空间智能底座,将现实空间转化为可交互的数字场景,再用于生成机器人训练数据,一共拆成了三道全自动工业产线:1、上游场景入厂:15分钟把真实场地搬进云端,替代按周计算的手工建模针对上文所述问题,影溯将场景采集改为多源轻量输入与原生3D生成。对于能够短暂进入的场地,影溯使用便携式设备进行扫描,设备进场15分钟即可完成上百平方米空间的采集。对于不方便进入的受限或私密场所,则可以使用现场人员拍摄的多视角视频和照片,或者调用原生3D场景生成能力,构建对应的数字环境。原始数据进入Topos引擎后,系统通过算法完成三个步骤:第一步是物体拆解。系统自动识别水杯、药盒、抽屉、门把手等可操作物体,并将它们从背景中独立剥离,解决普通三维扫描中物体与场景容易粘连的问题。第二步是盲区补全。针对相机无法拍摄到的物体背面、底部,以及移走物体后留下的台面空洞,系统调用原生3D生成模型进行补全,生成完整闭合的三维模型。第三步是物理标定。系统为物体生成碰撞边界,赋予质量、摩擦系数等物理属性,并为柜门、抽屉配置旋转和滑移关节轴,使其能够直接进入物理仿真器。经过这些处理,现实中的住宅、商超、餐厅和仓库等场景,就可以转化为可运行的数字场景。据影溯介绍,完成扫描后,相关场景能够在几小时内完成转换。这样一来,经过数字化处理后,同一场景可以在仿真环境中反复使用,也可以调整物体位置、环境条件和交互方式,生成不同的机器人训练场景。2、中游算力扩展:把现场搬道具和串行采集,变成云端的受控调整与并行合成真实空间一旦拆解为可编辑的数字母本,EGO和真机采集最头疼的环境调整难与单机串行瓶颈便迎刃而解。在影溯的产线上,一个真实场景入库后可以反复调用。需要增加环境变化时,系统可以直接调整数字场景中的参数。之后,系统只需引入少量真实示范动作作为种子,就能在云端启动多个仿真通道,并行规划和执行动作。底层物理引擎会实时计算抓取、推挤、放置等操作产生的力学结果,并筛除穿模、滑落等失败尝试,最终批量生成包含深度、位姿、接触力和动作语义等信息的具身Token。这种方法直接改变了具身数据的生产方式:数据产量将更多取决于数字场景的复用程度和云端并行算力规模。原本需要人工反复布置和采集的工作,基本都可以转移到云端完成。3、下游品控与闭环:拒绝同质化凑数,按模型短板定向补齐数据数据规模扩大后,如何避免重复采集、保证数据有效性,也是影溯需要解决的问题。影溯为场景统计设置了去重标准:所有场景都以独立、完整的房屋或经营场所建档。同一房间仅改变灯光或拍摄角度,只计作场景内部的变体,不重复计入场景总数。数据交付端,则按照空间几何(L1)、物理交互(L2)、任务闭环评测(L3)分级供给。与此同时,数据生产也与下游模型评测形成了闭环。当客户模型在测试中暴露出短板,例如遇到透明水杯、强反光台面或密集堆叠遮挡时频繁失败,影溯可以根据失败原因,在数字场景中定向生成一批相似的复杂环境,不必重新派人到现场搭建场景、采集数据。新生成的数据用于补充模型薄弱环节,也可以在同一套环境中进行回归验证。 03.结语:将物理空间作为原材料具身需要自己的Scaling Law