过去,想要获得高质量的三维重建结果,通常需要从多个角度密集拍摄,尽可能覆盖场景的各个区域。无论是传统 SfM/MVS,还是NeRF、3D Gaussian Splatting(3DGS),多视角观测不足都会带来深度歧义、几何缺失和新视角渲染伪影。但在真实应用中,完整采集往往并不容易:机器人无法随意绕物体移动,手机拍摄可能只有几个角度,卫星影像受重访周期和拍摄成本限制,互联网照片更是存在视角分散、光照不同和动态遮挡等问题。因此,三维重建正在探索一条新路线:不再一味追求密集、完整的图像输入,而是利用有限观测,结合几何约束、深度先验、语义信息和生成模型,尽可能恢复场景的三维结构。 这并不是说几张图片就能无条件还原整个真实世界,而是让算法学会从不完整的信息中挖掘更多有效线索。
这一方向在近两年的顶会研究中已经有了不少进展。CVPR 2025 的 SPARS3R 将 SfM 提供的相机几何与深度估计得到的稠密点云结合,通过全局融合和语义引导的局部对齐,改善稀疏图像下的场景重建;同届的 Generative Sparse-View Gaussian Splatting(GS-GS) 则利用预训练扩散模型生成辅助视角,并通过语义对应关系约束多视图一致性,缓解观测不足造成的渲染伪影。到了 2026 年,研究进一步向更少输入和更复杂场景推进:CVPR 2026 的 S2D(Sparse to Dense Lifting) 通过扩散模型修复稀疏点云对应的图像伪影,并结合随机视角丢弃和加权梯度策略,提高少量输入视角下的 3DGS 重建质量;ICLR 2026 的 D²GS 从深度与高斯密度出发,针对近处高斯过密导致的过拟合、远处覆盖不足导致的欠拟合进行优化;AAAI 2026 的 SparseSurf 则通过立体几何与纹理对齐,以及伪特征增强的几何一致性约束,提升稀疏视角下的表面重建质量。值得关注的是,CVPR 2026 的 GenWildSplat 将问题进一步扩展到真实互联网照片:面对稀疏视角、光照变化和行人车辆等临时遮挡,它利用 VGGT 提取多视图特征,并结合外观适配与遮挡建模,在无需针对每个场景进行单独优化的框架下恢复场景。这些工作说明,稀疏重建的关键不只是“补出缺失图像”,更是让模型利用几何、语义和场景先验,判断哪些信息可信、哪些结构可以推断,以及如何保证不同视角下的结果一致。
从工程角度看,稀疏观测重建也正在形成一套可落地的技术链路:前端通过 RGB/RGB-D 相机、手机视频或无人机影像采集少量图像;中间利用 VGGT、DUSt3R 等模型估计相机关系、深度和点云先验,再结合 COLMAP、Open3D、MVS 或深度估计模块进行几何校验与融合;随后使用 3DGS、NeRF 或隐式表面表示完成场景建模,并通过深度一致性、法线约束、语义分割和多视角重投影检查结果;最终再接入 WebGL/WebGPU、Three.js 或基于 Gaussian Splatting 的渲染模块,实现交互式浏览。对于机器人,还需要把相机位姿、传感器标定、动态物体剔除和地图坐标系纳入系统,不能只追求视觉上“看起来完整”。必须强调的是,稀疏观测仍然存在信息缺失问题:被遮挡的背面、没有纹理的区域、细小结构以及非刚性动态物体,都可能无法仅凭有限图像可靠恢复;生成模型补出的细节也不一定是真实几何。 因此,在数字孪生、机器人导航、测量等对几何精度要求较高的任务中,仍需结合额外视角、深度传感器或真实测量进行验证。未来三维重建真正要突破的,不是简单地减少拍摄张数,而是让有限的每一次观测都发挥更大价值,并且清楚区分“真实重建”与“先验推断”。
那么,该如何系统学习结构光、三维重建、具身智能等3D视觉前沿技术呢?今天就给大家推荐一个专业、干货满满的学习圈子————「3D视觉从入门到精通」知识星球,这里不仅有SLAM和3DGS的学习资料,还覆盖了自动驾驶、具身智能、无人机、机械臂抓取等方向的干货资料。
经常有粉丝问这样一个问题:
「3D视觉从入门到精通」知识星球,里面有什么内容? 加入星球,是不是可以学习视频课程呢?有哪些会员权益? 以下将给大家详细介绍?(注:扫码加入后,可在知识星球APP/网页端微信登录,即可进入星球)
今天,咱们一起聊一聊这个沉淀了近9年的3D视觉技术圈子。
一 什么是知识星球?
知识星球是一个高度活跃的社区平台,在这里你可以和相同研究方向的小伙伴一起探讨科研工作难题、交流最新领域进展、分享3D视觉最新顶会论文&代码资料、分享视频(讲解3D视觉重要知识点)、发布高质量的求职就业信息,承接项目等,当然还可以侃侃而谈,吐槽学习工作生活。
二 「3D视觉从入门到精通」知识星球
目前已有近6300+活跃成员,主要涉及方向:工业3D视觉、SLAM、自动驾驶、三维重建、无人机、具身智能、大模型等科技前沿方向。


细分方向众多,包括但不限于:工业3D视觉、三维重建、自动驾驶、具身智能、大模型、扩散模型等科技前沿方向,也涉及视觉竞赛、硬件选型、视觉产品落地经验分享、学术&求职交流等。我们也会紧跟最新前沿科技发展,也是我们星球里的热门讨论话题。

三 星球内全系列视频教程汇总

视频教程分为两大板块:第一板块为核心主线课程,精心打磨了近20门系列视频教程,内容系统、循序渐进,更是大家学习的重点,带你学习工业3D视觉、SLAM、3DGS、自动驾驶与无人机等3D视觉技术,下面我们会详细介绍这部分内容;第二板块为前沿技术分享,特邀行业大咖与学术大牛开展直播分享,内容全面覆盖具身智能、自动驾驶、三维重建、数字人、扩散模型、3D生成等热门前沿方向,本部分为非重点内容,不再做详细介绍。
3.0 3DGS独家视频教程
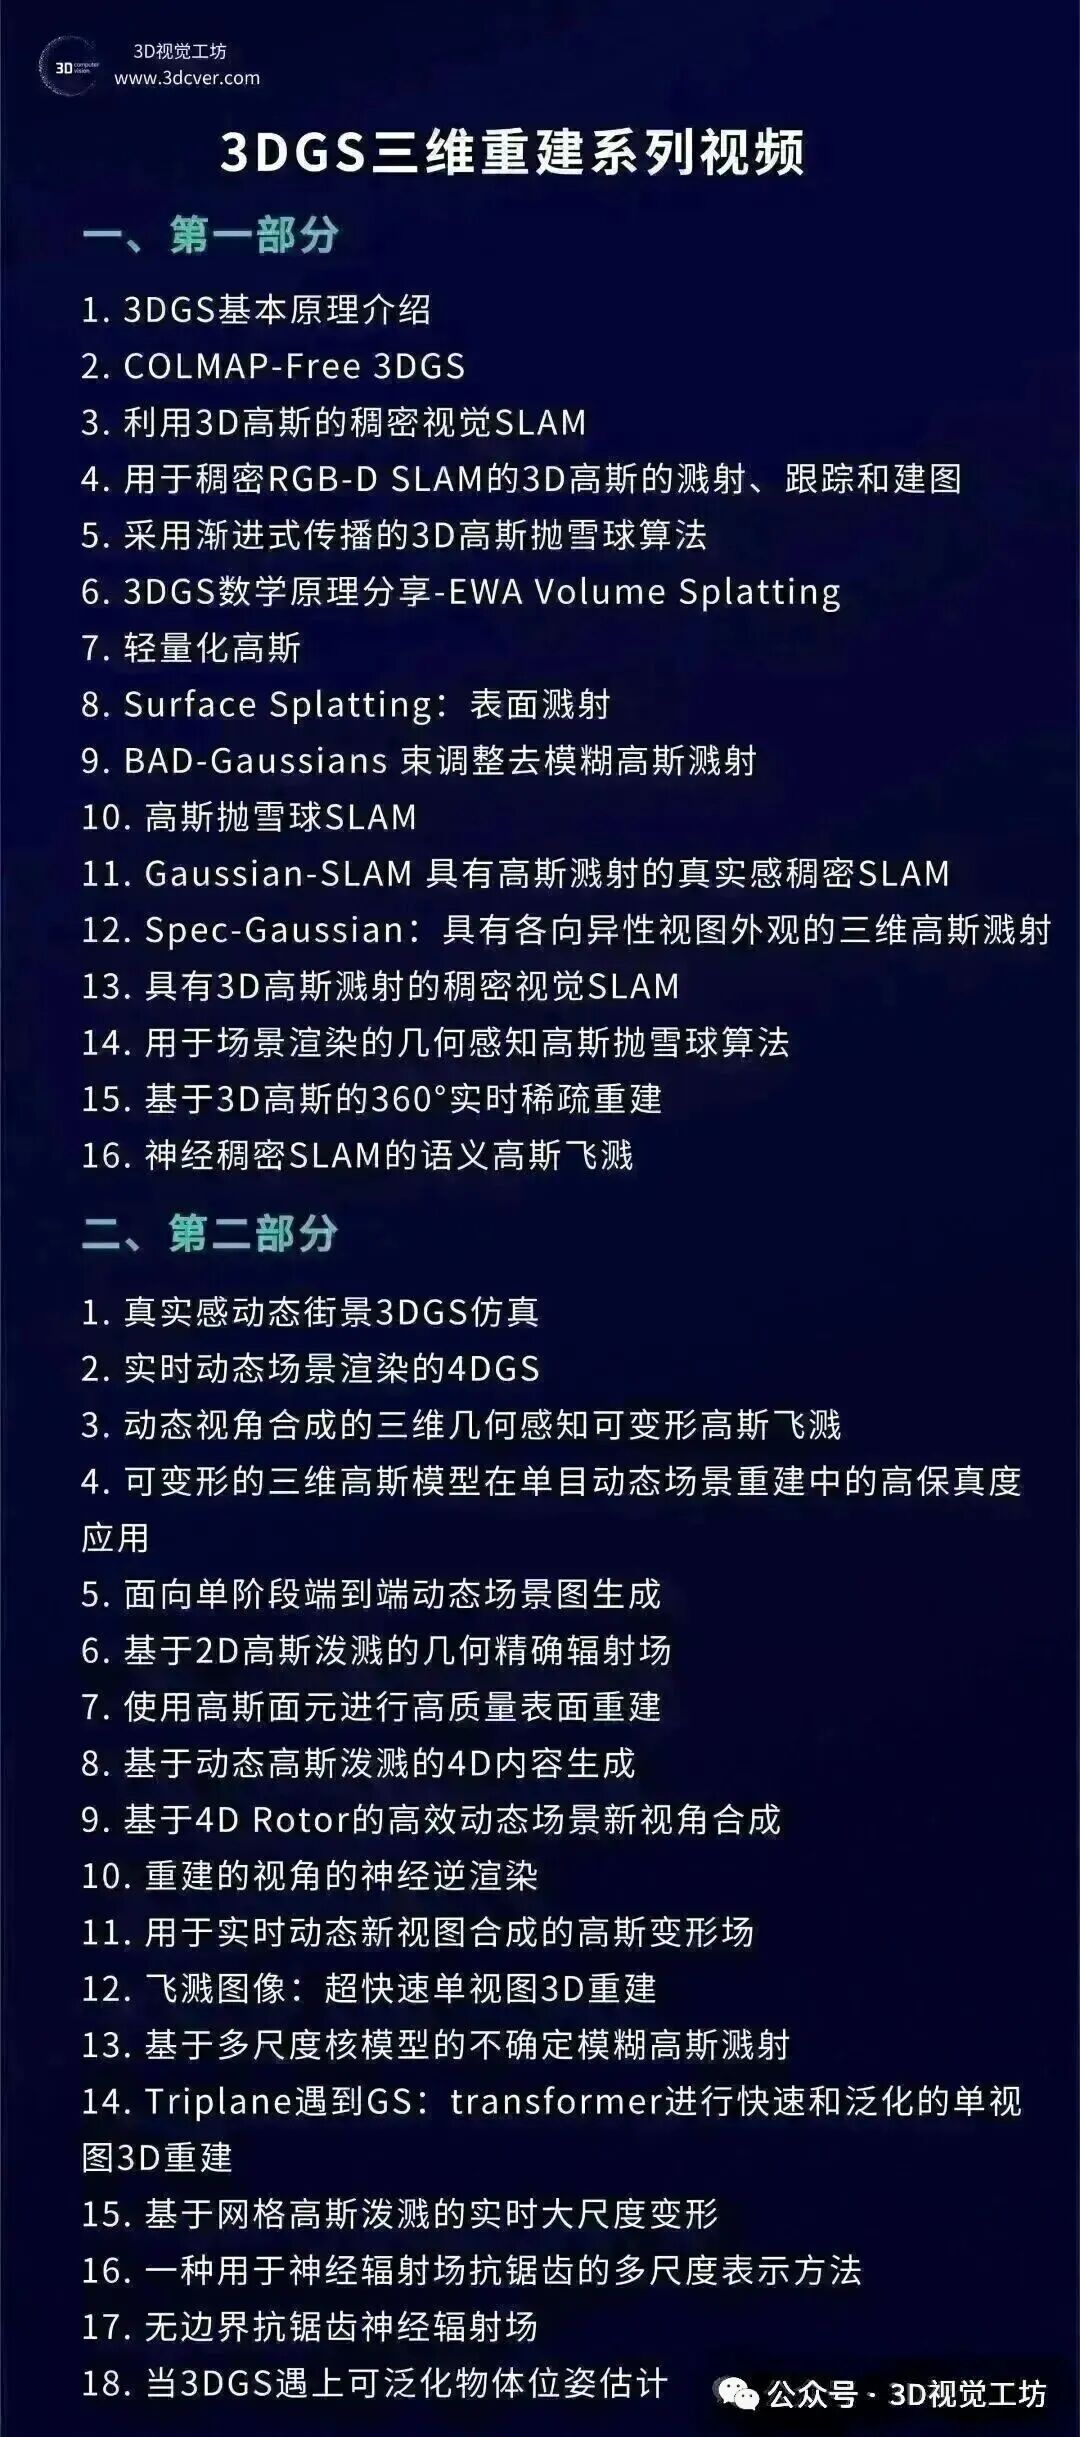
3.0.1 3DGS三维重建系列视频教程
3.0.2 基于NeRF、3DGS三维重建的SLAM算法视频教程
本视频教程从理论和代码实现两方面展开,带你从零入门NeRF/Gaussian Based SLAM的原理学习、论文阅读、代码梳理等。理论层面,从线性代数入手到传统的计算机图形学,让大家明了现代三维重建的理论基础和源头;代码层面通过多个练习手把手教会大家复现计算机图形学、NeRF相关工作。

3.1 基础课程
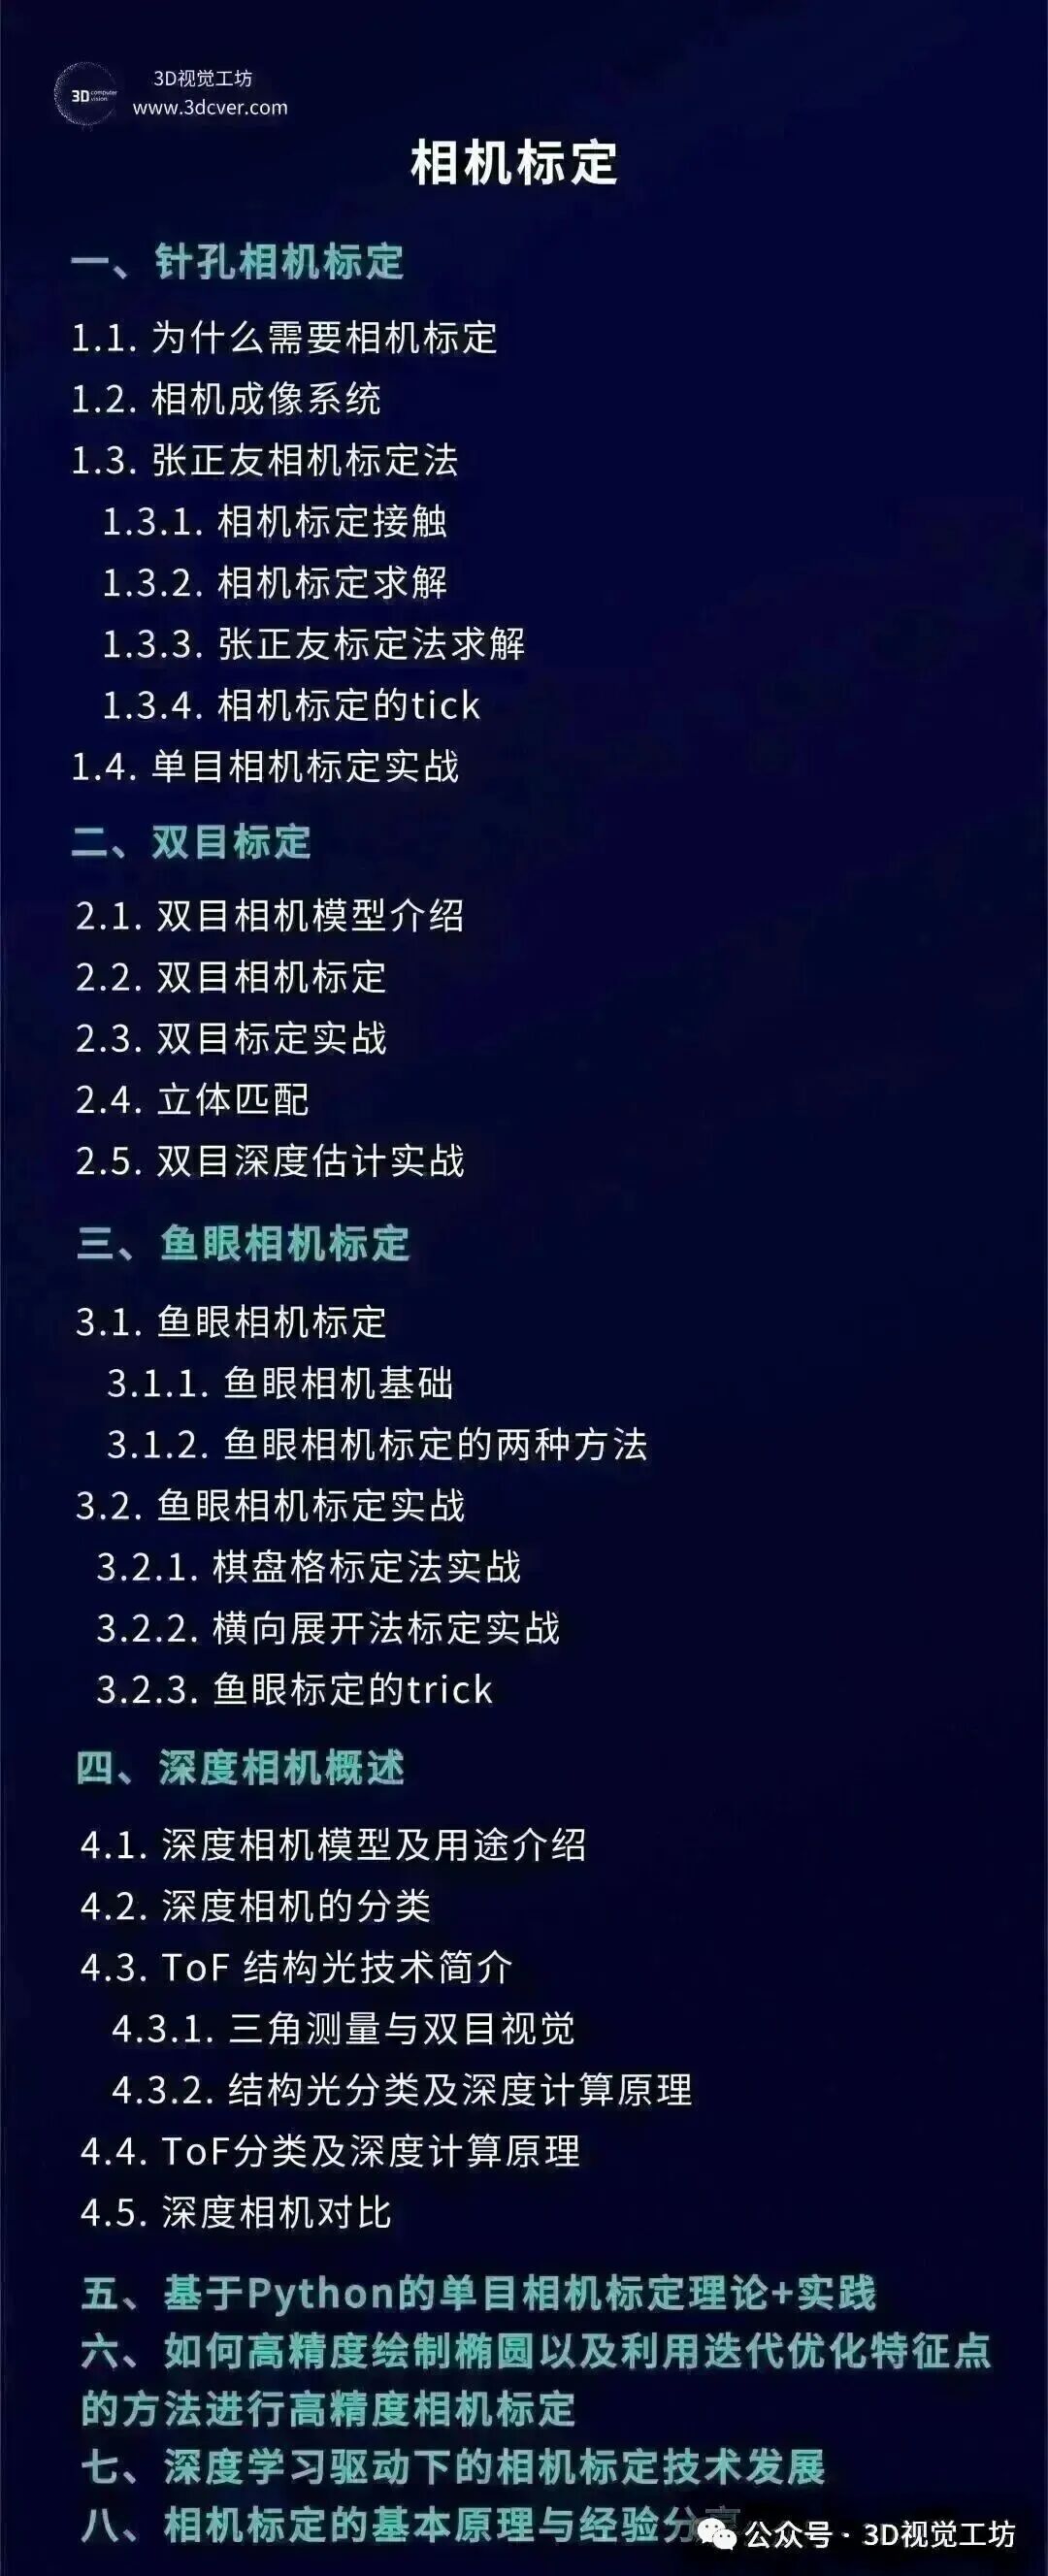
3.1.1 高精度相机标定从理论到实战系统教程
本课程主要包含两部分,分别是相机标定和3D视觉,相机标定包含单目、双目和鱼眼相机标定;3D视觉包含立体视觉、结构光和TOF,以立体视觉为主。课程提供对应数据与代码。
课程亮点:除了相机标定的基础原理和代码之外,星球里还补充了高精度相机标定的改进方法以及实战技巧,这是相当硬核的。
3.1.2 ROS2从入门到实战视频教程
ROS2从入门到实战视频教程,从小白方式介绍到高阶使用讲解,对ROS2进行全面的实操教学训练,为大家提供系统性的学习机会。

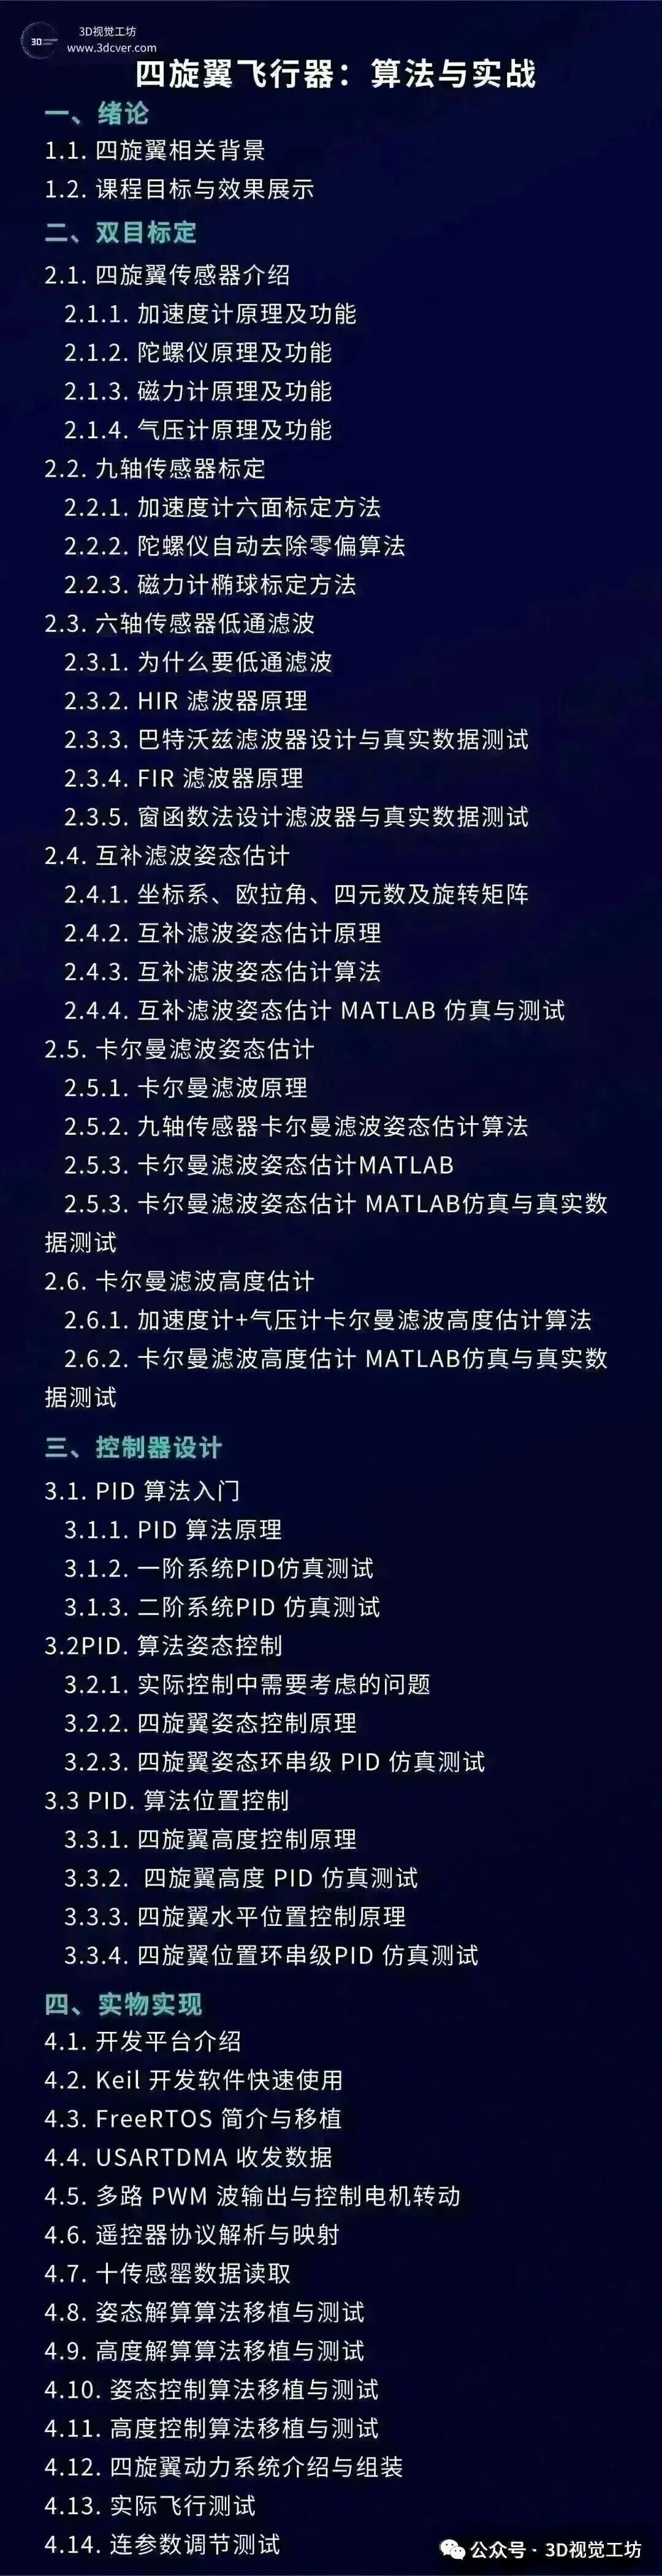
3.1.3 四旋翼飞行器:算法与实战
3.1.4 C++从零基础入门到进阶
力求通过视频教程的学习,彻底搞懂C++较难的一些模块,掌握SLAM等算法的编写套路,学会C++相关岗位的面试技巧。学懂本课程,并且对其中的疑难点能够较好的理解运用,可以达到1-2年的C++开发工程师的经验水平。

3.2 工业3D视觉系列视频课程
3.2.1 基于面结构光三维重建系列视频


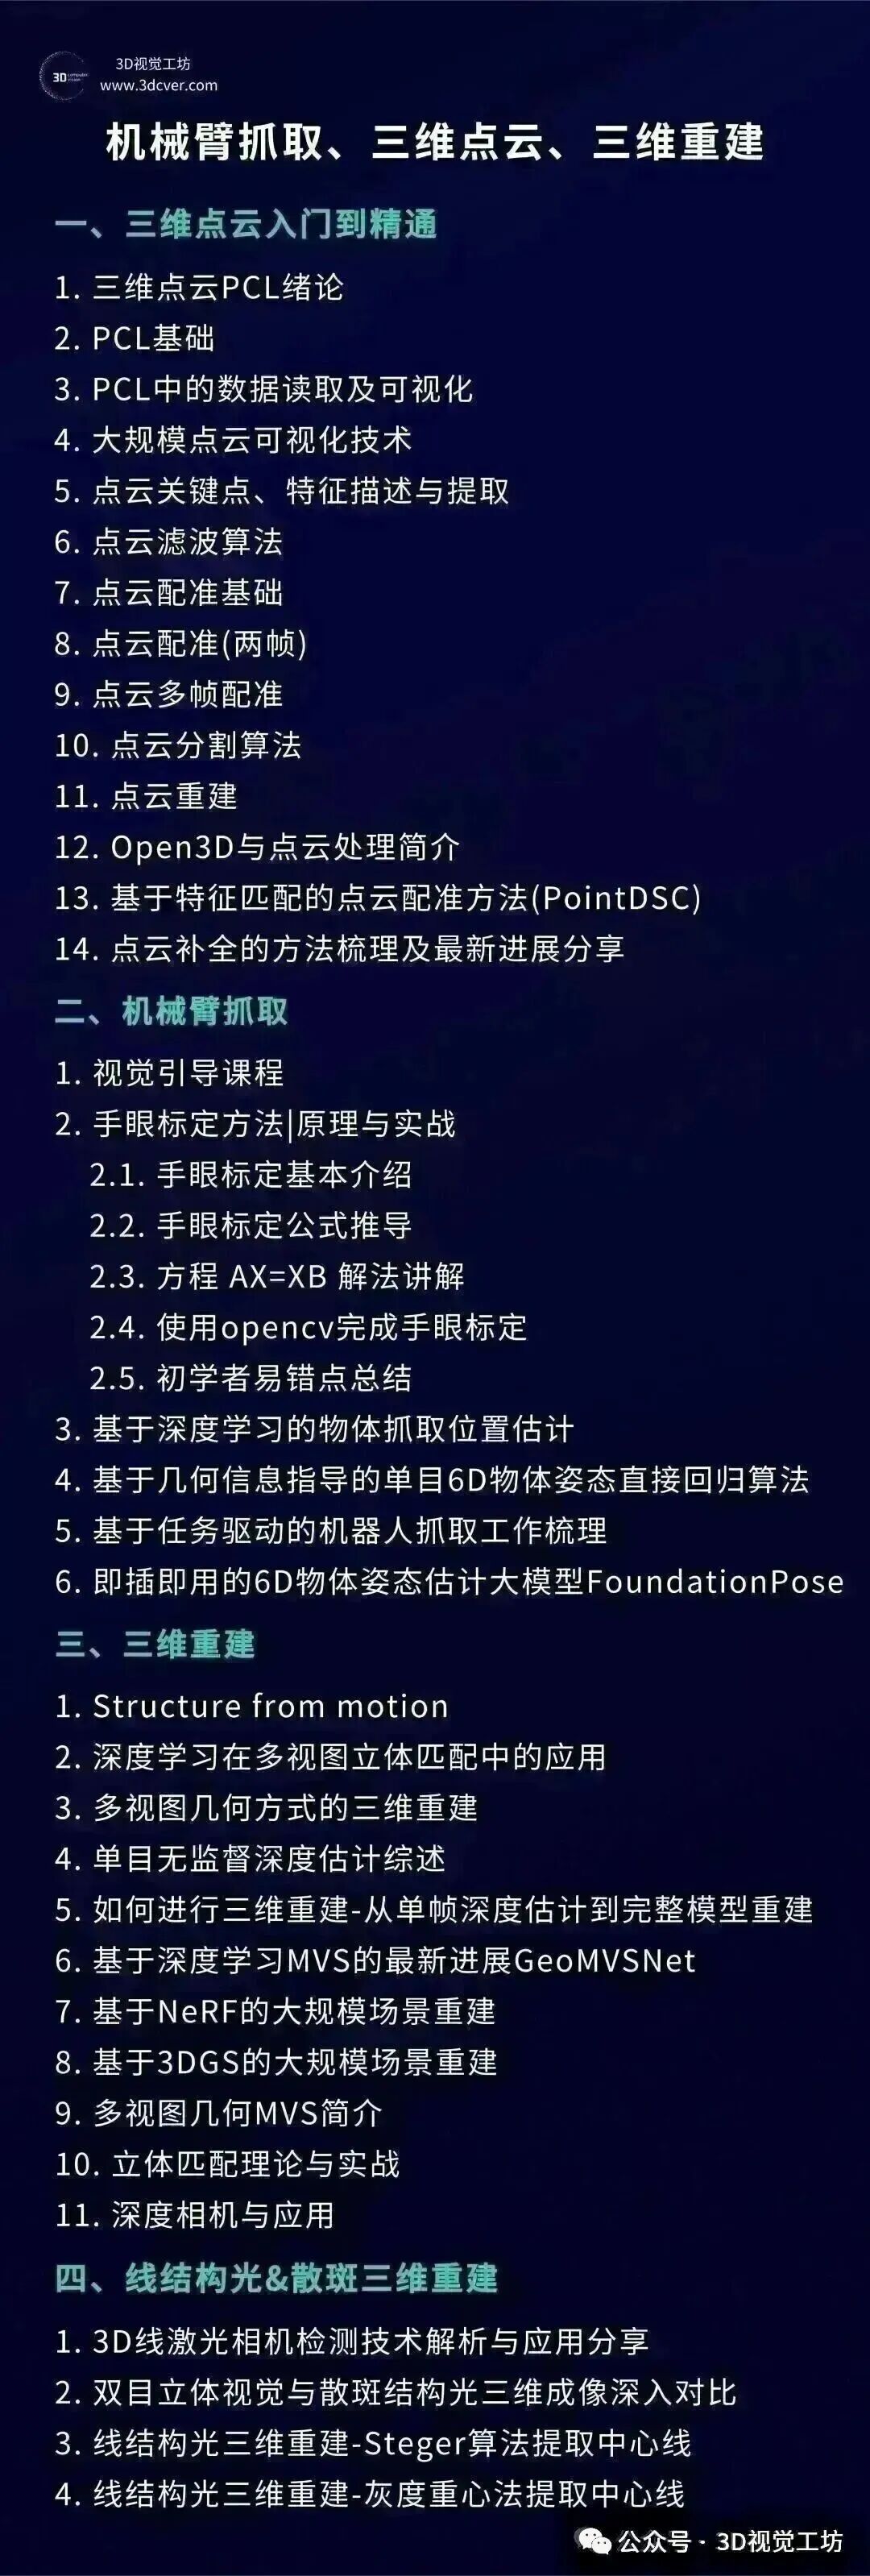
3.2.2 机械臂抓取、三维点云、三维重建等
3.2.3 线结构光(单双目)三维重建系统教程等
本门课程面向实战教学,手把手带你从零实现一套属于自己的线激光3D扫描系统。几乎每一个章节都配备有相应的讲义、代码,帮助大家更好地理解线激光三维重建技术。

3.3 SLAM系列视频
3.3.1 如何轻松拿捏LIO-SAM?(提供注释版本代码)

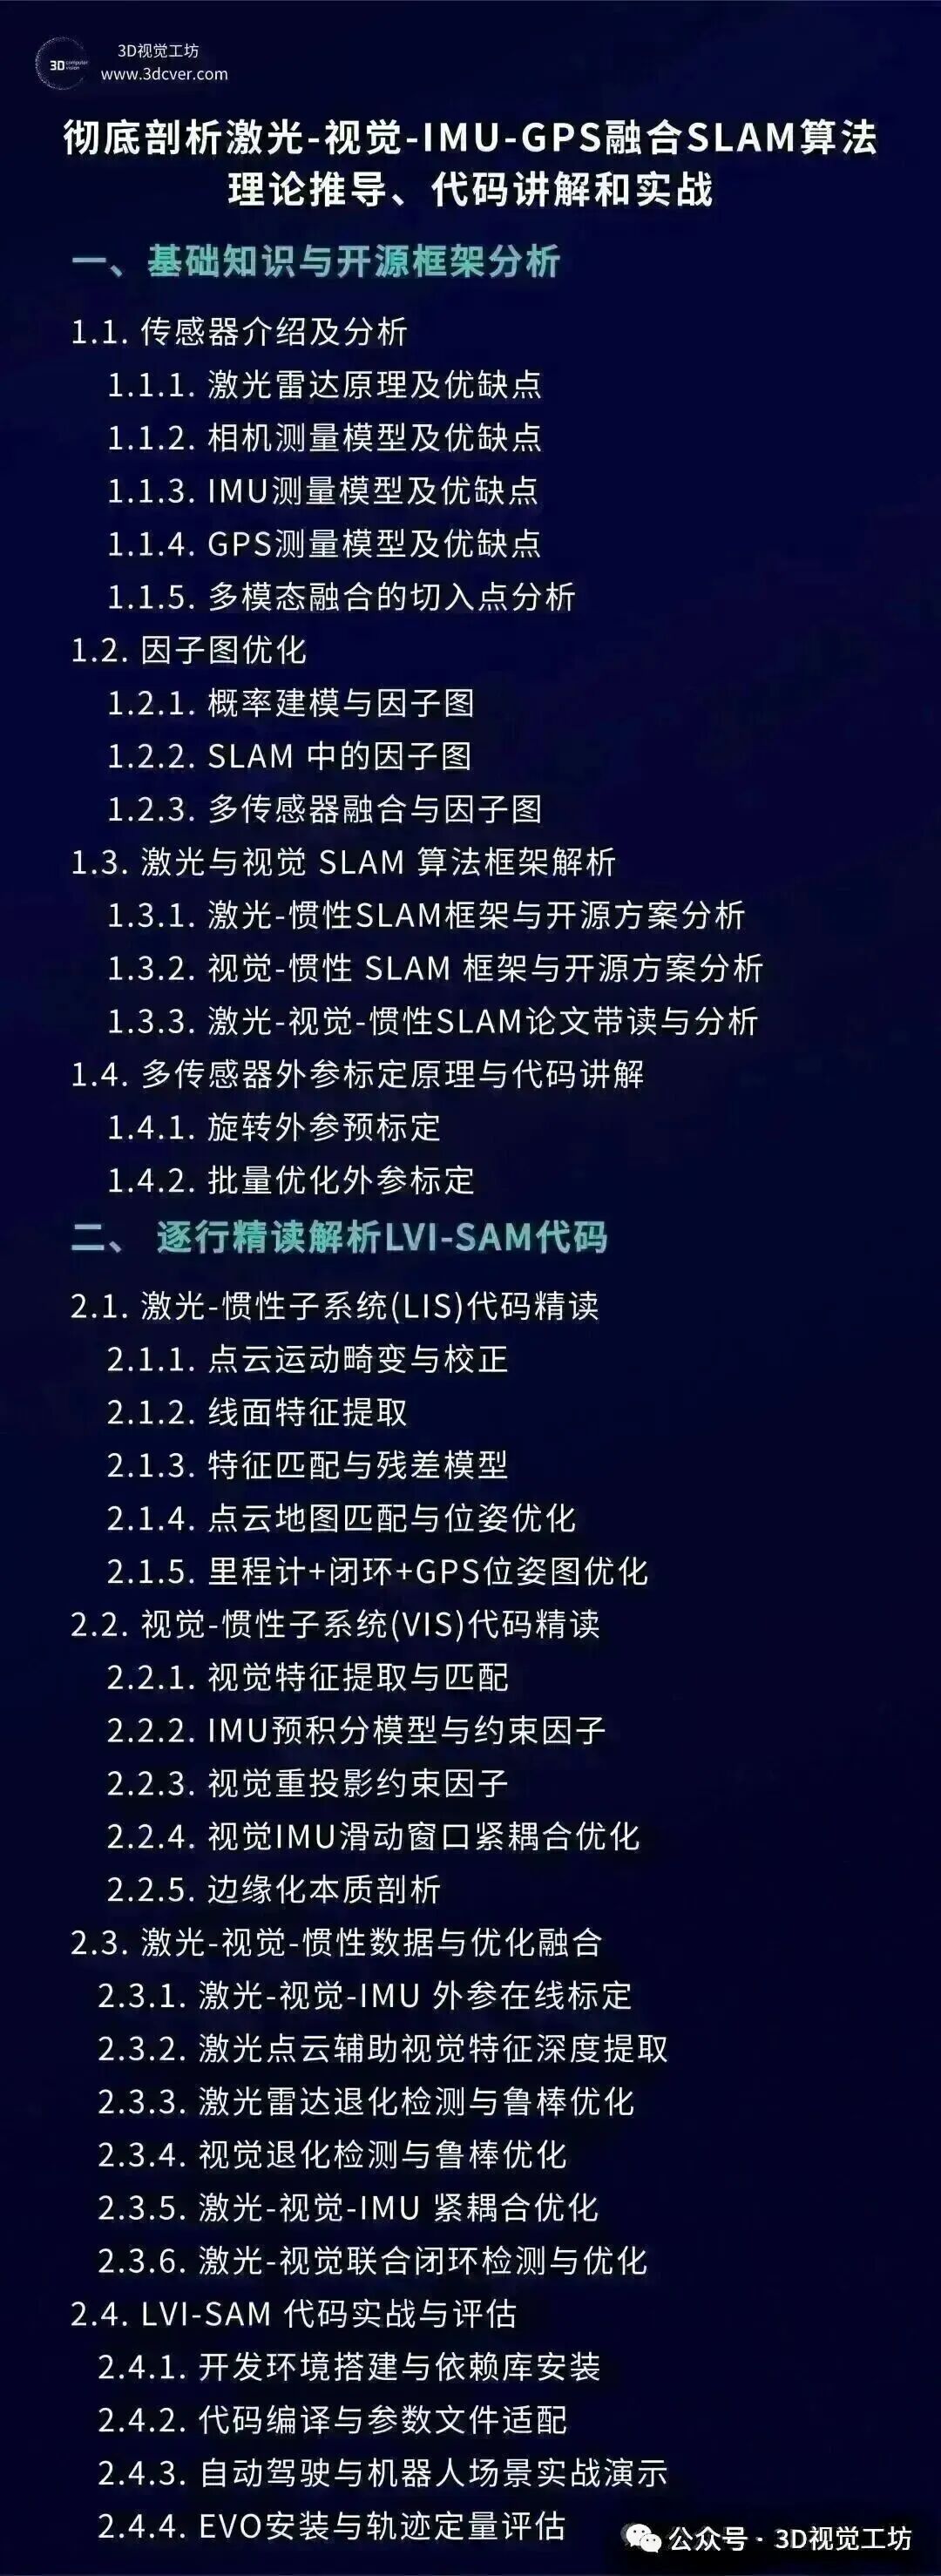
3.3.2 彻底剖析激光-视觉-IMU-GPS融合SLAM算法
本视频课程从理论和代码实现两个方面对激光雷达-视觉IMU-GPS融合的SLAM算法框架和技术难点进行讲解,并且博士大佬会根据自己多年的机器人工程经验,向大家讲解在实际机器人应用中多模态融合的方法和技巧。
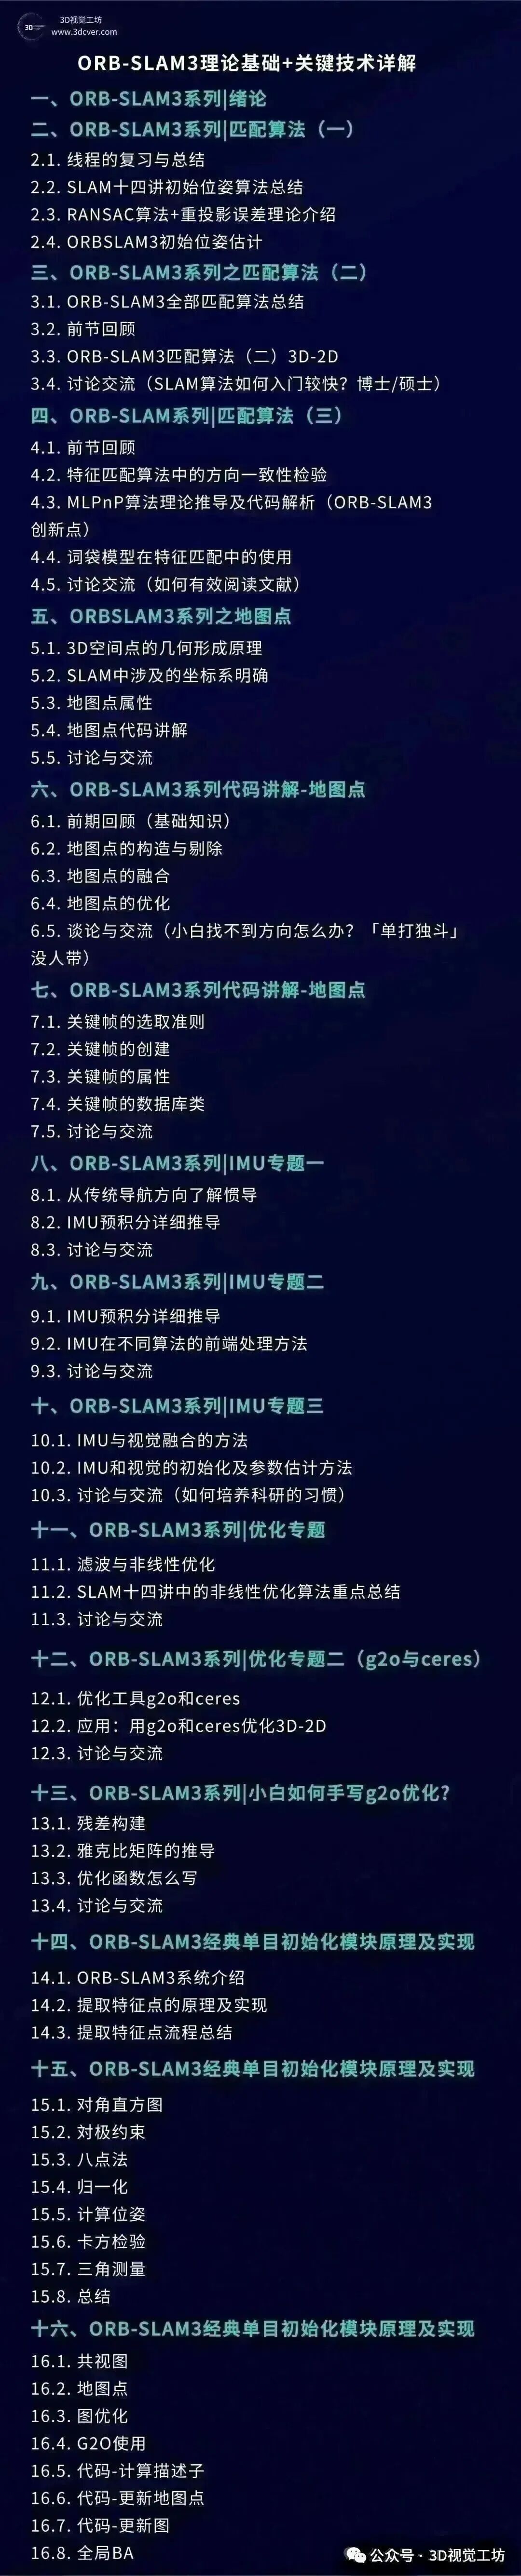
3.3.3 ORB-SLAM3理论基础+关键技术详解
3.3.4 视觉-惯性SLAM:VINS-Fusion原理精讲
视觉-惯性SLAM的入门与实践视频教程,结合VINS-Fusion源码,系统地对视觉-惯性SLAM的基础理论知识进行梳理。整套课程由一线算法工程师教授,从基础理论到代码剖析,保姆级教学,助力学员一步步从小白成长为大牛。

3.4 自动驾驶
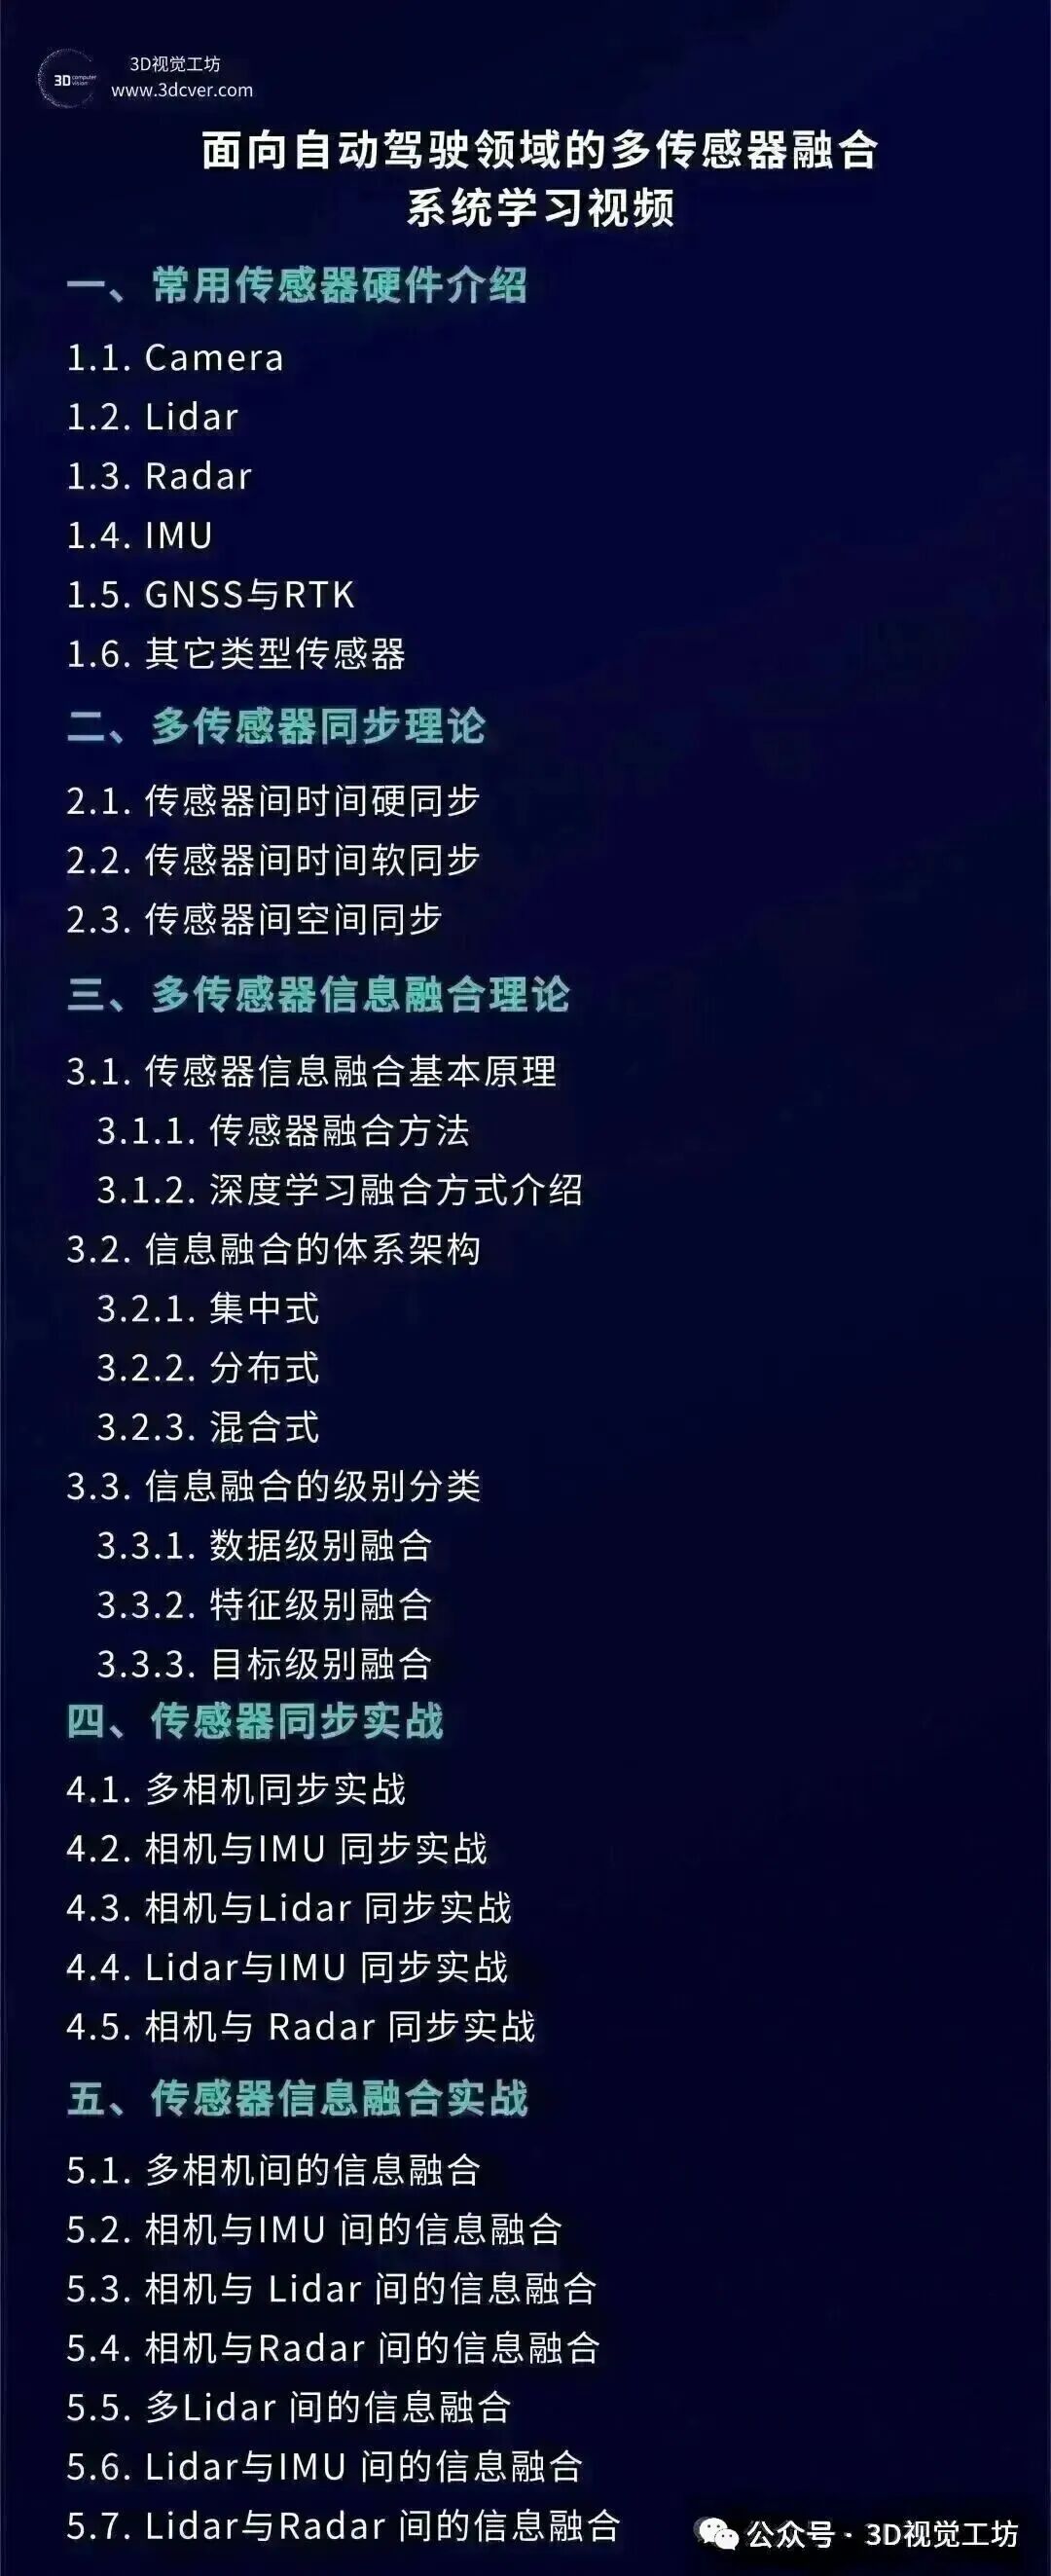
3.4.1 面向自动驾驶领域的多传感器融合系统教程
主要分两个大模块:理论篇和实战篇,理论篇部分主要介绍自动驾驶中常用的传感器硬件、传感器间的时间同步和空间同步以及多传感器间的信息融合理论知识;实战篇更多偏向工程应用,工程中传感器间同步与融合如何实现等。
3.4.2 面向自动驾驶领域的3D点云深度学习目标检测
本视频教程以3D点云深度学习为主,对Point-based和Voxel-based系列的3D目标检测网络架构进行系统剖析和代码梳理,助力各位同学在点云深度学习更快的入门和更深的理解。

3.4.3 单目深度估计方法:理论与实战视频
视频教程主要分为两大部分:理论篇和实战篇,由于有监督方法的深度真值获取困难,且无监督方法的效果与有监督方法几乎相当,我们将课程的重心放在了无监督方法上。

3.4.4 自动驾驶中的深度学习模型部署实战视频
本视频教程将采用理论和实践相结合的思路,首先对TensorRT的编程模型以及GPU/cuda的相关知识进行讲解,带领大家达到知其所以然的程度;之后课程将用分类、检测、分割三个例子来展示详细编程流程,并给出相关代码,达到真正能落地的工业级分享。

四 3D视觉基础入门
考虑到很多初学者在配置3D视觉软件或者视觉库可能会有困难,我们已经为大家梳理了各个模块的配置教程文档,供学习参考。

五 3D视觉源码汇总

下面为大家节选展示星球内的3D视觉行业相关源码:


六 高质量项目发布与对接
下面为大家节选展示星球内的项目承接:


七 专业的智囊团为星球成员答疑解惑
下面为大家节选展示星球内的答疑解惑:


八 最新前沿顶会论文分享
下面为大家节选展示星球内的前沿顶会:


九 精华问题100问
下面为大家节选展示星球内的精华问题100问:
结构光

相位偏折术


BEV与Occupancy


MVSNet


线结构光


Transformer


机器人规划控制

四旋翼建模与控制

十 3D视觉方向求职招聘
下面为大家节选展示星球内的求职招聘内容:


十一 星球会员权益
项目、学习、求职中遇到的问题,免费获得解答。 终身免费学习星球往期已更新完毕的所有视频内容。 星球每月之星给予丰厚的现金奖励。 优先承接来星球内部项目对接。 终身免费下载星球往期分享的文献和项目代码。 优先获得3D视觉企业(与工坊深度合作企业)内推资格。 快速找到志同道合的学习伙伴,不再单打独斗,抱团取暖,走得更快更远。 不定期星球内部会组织项目实训,包括相机标定、机械臂抓取、三维重建优化等
写在最后
目前已有6400多名3D视觉从业者正在星球里一起交流、分享、进步,我们也欢迎您一道同行!