点击下方卡片,关注「3D视觉工坊」公众号
选择星标,干货第一时间送达
来源:3D视觉工坊
3D视觉硬件汇总,包括结构光3D相机(支持室内外,焊接,机械臂抓取等场景),相位偏折术、散斑、机械臂抓取和焊接软件,手持扫描仪(支持定位、重定位、稠密建图)、四足狗和小车定位和导航,底盘。点击->查看详情:3D视觉硬件汇总涵盖了科研级和产品级!
针对现有研究主要关注标定板姿态、标定算法优化和环境噪声控制,而对标定板有效区域在视场中占比的量化研究缺乏系统实验数据的问题,本文通过等比例缩小标定板图像并结合随机抽样设计实验,系统分析标定板有效区域占比对相机标定精度的影响。结果表明,当有效区域占比约为 时,重投影误差最小,标定参数稳定性较好。研究结果可为光学测量系统中标定板布局的优化提供参考。

0 引言
相机标定是光学测量、机器视觉和三维重建中的基础环节,其精度直接影响后续视觉检测与空间测量结果的可靠性。通过建立世界坐标系、相机坐标系与图像像素坐标系之间的映射关系,可以求解相机的内参数和外参数。Tsai提出了适用于高精度三维机器视觉测量的相机标定方法;Weng等建立了包含镜头畸变的相机标定模型,并对标定精度进行了评价;Zhang提出了一种灵活的平面靶标相机标定方法。随着面阵激光雷达、偏振成像等新型视觉测量系统的发展,徐孝彬等研究了面阵激光雷达与相机之间的标定问题,李松等讨论了分振幅偏振成像相机的标定方法。此外,李丰阳等对相机内参数标定的评价指标进行了研究,刘万等针对非理想平面靶标提出了相应的标定优化方法。这些研究表明,相机标定精度不仅与成像模型和标定算法有关,也受到靶标特性、实验条件以及评价方法等因素的影响。
在标定板位姿和相机参数方面,朱一鑫等研究了标定板位姿对相机标定精度的影响,指出标定板倾角和空间位置会改变角点在图像中的分布,从而影响标定结果。尹洪涛等从误差因素角度分析了相机标定误差的主要来源,翟溢章等通过实验研究了不同因素对标定精度的影响。李一硕等进一步分析了靶标姿态对相机标定误差的影响,表明适当改变标定板的倾斜角度和距离有助于增强畸变模型的约束能力。Muruganantham等研究了视觉相机标定过程中的参数设置问题,指出相机参数和图像采集条件会影响标定结果的稳定性。
除标定板位姿和相机参数外,外部环境也会对标定结果产生影响。于江等分析了相机标定精度的外部影响因素;支健辉等研究了光照、机械振动等外界因素对标定结果的影响;陈晓燕等通过仿真和实验分析了外界条件对相机标定精度的作用规律;Moru等研究了相机焦距、曝光时间、标定板倾角以及图像数量等参数对工业相机标定误差的影响。袁铭等对影响摄像机标定精度的多种因素进行了分析。在大视场视觉测量中,付津昇等研究了大视场相机标定方法,为标定板布局和视场覆盖提供了参考。徐潺等研究了平面靶标条件下相机内部参数的标定精度,指出采集一定数量且具有不同位姿的图像有助于提高参数估计的稳定性。在水下等特殊成像环境中,曹一青等设计了相应的光学成像系统,以满足特殊场景下的视觉测量需求。凡芳等则从视觉测量角度分析了相机标定误差及其影响因素。此外,Abdel-Aziz等提出的直接线性变换方法,可用于比较器坐标到物空间坐标的转换,为近景摄影测量和空间坐标重建提供了理论基础。
综上,现有研究主要集中于标定板位姿、相机参数、标定算法、图像数量以及环境噪声等因素,而针对标定板有效区域在视场中占比的量化研究仍缺少系统的实验数据。标定板占比过大时,角点可能覆盖较大的畸变区域,使边缘数据对参数拟合产生较强影响;占比过小时,角点分布范围受到限制,像素量化误差和图像噪声的影响相对增大。因此,标定板有效区域占比可能存在一个较为合理的范围,但其与相机标定精度之间的关系仍需要进一步实验验证。
围绕上述问题,本文采用控制变量法和随机抽样策略,研究标定板有效区域占比对相机标定精度的影响。实验采用固定倾角为 的 棋盘格标定板,通过对初始采集的标定板图像进行等比例缩小,模拟标定板在视场中的不同占比;针对每组图像进行20次随机抽样,每次抽取20幅图像进行相机标定,并以平均重投影误差作为评价指标,分析标定板有效区域占比与相机标定精度之间的关系。
1 相机标定原理
小孔成像模型是理想的相机投影成像模型。该模型描述了三维世界坐标系中的点到二维图像坐标系中的点的映射关系。小孔成像模型如图1所示。
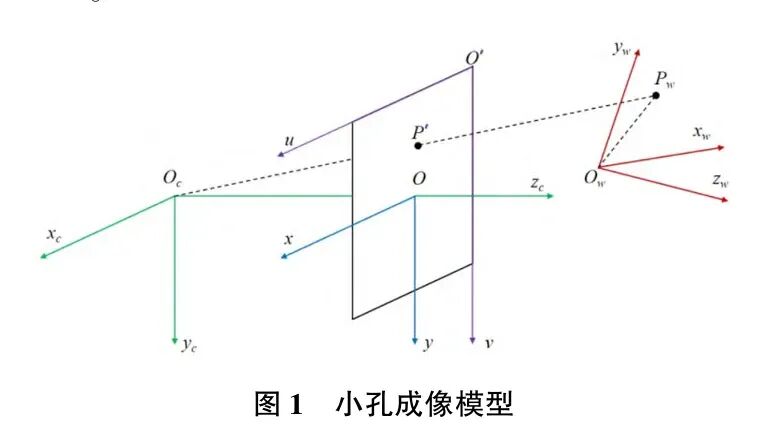
图1中, 为世界坐标系中的一点, 为 在图像坐标系上的映射点。 为世界坐标系, 为相机坐标系, 为图像物理坐标系, 为图像像素坐标系。将世界坐标系中的 点映射到图像坐标系中的 点的投影方程如下:
式(1)中, 为 点的齐次图像像素坐标, 为 点的齐次世界坐标, , 为主点 的像素坐标, 为 旋转矩阵, 为 平移向量, , 为 方向上的等效焦距, 为 方向上的等效焦距。
上述小孔成像模型忽略了镜头畸变,当镜头畸变较为明显时,必须考虑镜头畸变给相机标定带来的影响。相机镜头畸变主要由光学系统的物理缺陷引起,包括径向畸变和切向畸变。
径向畸变是透镜曲率不均匀导致的,使得图像点位置发生偏移,其数学模型为多项式近似:
式(2)、式(3)中, 为像素坐标系下的点 在 x 方向上的径向畸变量, 为像素坐标系下的点 在 y 方向上的径向畸变量, , , , ,…表示各次径向畸变系数。
切向畸变由透镜与成像平面非共轴安装引起,其数学模型为:
式(4)、式(5)中, 为像素坐标系下的点 在 x 方向上的切向畸变量, 为像素坐标系下的点 在 y 方向上的切向畸变量, 、 为切向畸变系数,与光学中心的位置有直接的关系,因此可以通过改变光学中心的位置来减小中心偏移失真。
考虑镜头畸变,采用式(6)目标函数对这些参数进行非线性优化:
式(6)中,n为标定板图像数量,m为每幅标定板图像中的角点数量, 是第i幅标定板图像中第j个角点的像素坐标,A为内参矩阵, 为畸变参数, 为第i幅图像的旋转矩阵, 为第i幅图像的平移向量, 是第i幅标定板图像中第j个角点的空间三维坐标, 为根据相机参数投影计算出来的像素坐标。
2 影响相机标定精度的主要因素
2.1 几种常见的影响因素
在影响相机标定精度的因素中,标定板质量直接影响标定结果的可靠性。采用玻璃、陶瓷等高精度材质,且图案清晰、尺寸误差小的标定板,能够更准确地检测角点,从而提高标定精度。标定板位姿也对标定精度有显著影响。朱一鑫等发现,当标定板倾角保持在 左右,且其中心与相机视场中心距离约为图像尺寸的1/5时,相机标定精度较高。此外,标定板图像数量会影响参数估计的充分性,采集约20幅包含多位姿的图像,可为内外参数提供有效约束,减少偶然误差,提高标定的准确性与鲁棒性。
环境光照是影响相机标定精度的另一重要因素,光照过强容易引起标定板反光、降低角点对比度;光照过弱则会增加图像噪声,两者均可能导致角点漏检或误判。均匀适度的光照有助于保持图像对比度与清晰度,提升角点检测可靠性。镜头光圈大小也直接影响图像质量:光圈过大(景深浅)容易使边缘模糊,光圈过小(进光量少)会引入噪声,二者均不利于标定。选用适中光圈可使标定板整体清晰成像,从而提高角点检测精度。
2.2 标定板在视场中的占比对相机标定精度的影响
相机标定过程中,标定板在视场中的占比直接影响标定精度。占比不同导致角点在图像中的分布范围不同,进而影响镜头畸变的校正效果。如式(2)、式(3)所示,镜头径向畸变通常随角点偏离图像中心距离的增大而增强。当占比较大时,角点覆盖从中心到边缘的广泛区域,易集中于畸变显著的边缘,导致中心区域约束不足,且边缘特征可能模糊;当占比较小时,角点分布局限在局部区域,像素坐标跨度不足,亚像素角点定位误差的影响相对增大,若该区域靠近边缘,畸变效应更为明显,均会降低标定精度。
因此,标定板在视场中的占比要适中,理论上存在一个合理范围,使角点检测精度较高且畸变影响较小。朱一鑫等虽对相机标定常见影响因素进行了深入研究,但未专门分析视场占比问题。为此,本文采用控制变量法与随机抽样策略,以平均重投影误差为评价指标,研究标定板在视场中的占比对相机标定精度的影响。
3 实验设计
3.1 实验系统组成
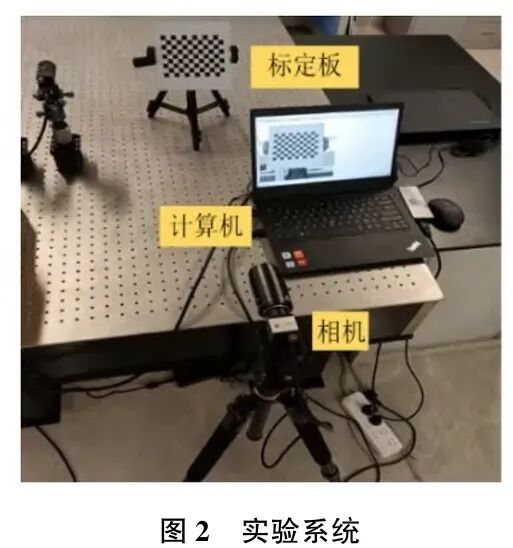
本实验系统由图像采集设备、标定板以及数据处理工具三部分构成。图像采集设备采用uEye工业相机,型号为UI-3370CP-M-GL Rev.2,分辨率为2048像素 像素,像素尺寸为5.5,搭配kowa光学镜头,焦距为35mm。标定板选用玻璃材质基板的 工业级棋盘格标定板,棋盘格尺寸为 ,固定相机与标定板用多自由度三脚架支起,可灵活调节标定板与工业相机的相对位置,标定板可任意角度旋转。采用Matlab处理数据,Matlab能够方便地计算相机标定的平均重投影误差。实验系统如图2所示。
3.2 标定板图像采集
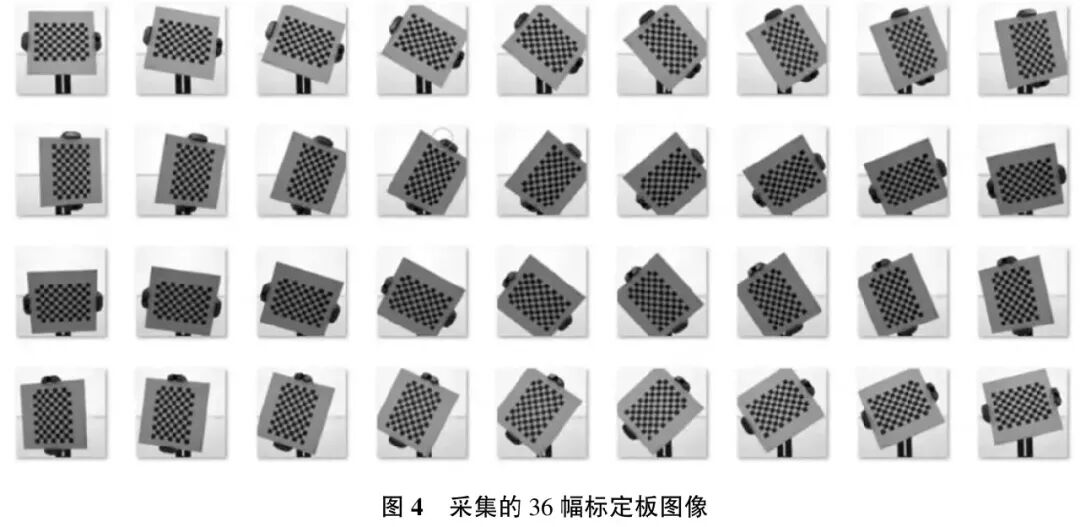
根据朱一鑫等的建议,将标定板倾角固定为25°,选用玻璃基底的 黑白棋盘格标定板(单格尺寸 )。通过带刻度旋钮控制标定板绕轴旋转,每旋转 采集1幅图像,旋转一周共采集36幅,作为初始样本组。所有图像均在同一稳定平台上采集。按上述方法采集36幅图像,作为初始样本组。采集过程和拍摄结果分别如图3和图4所示。

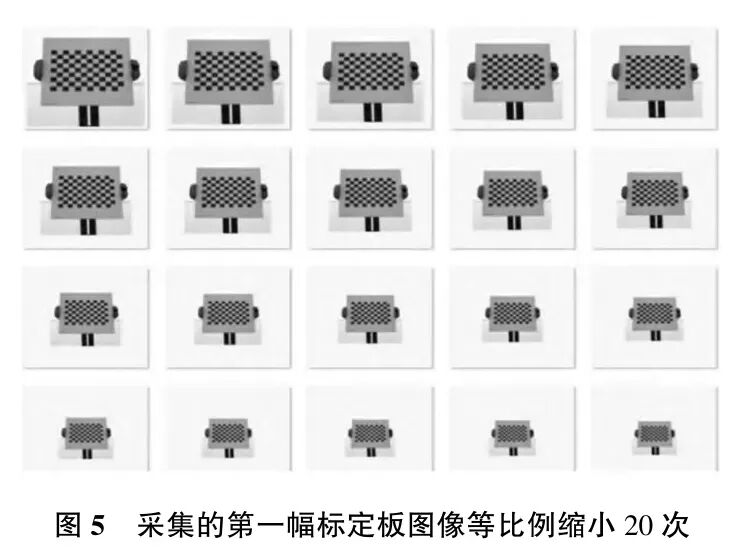
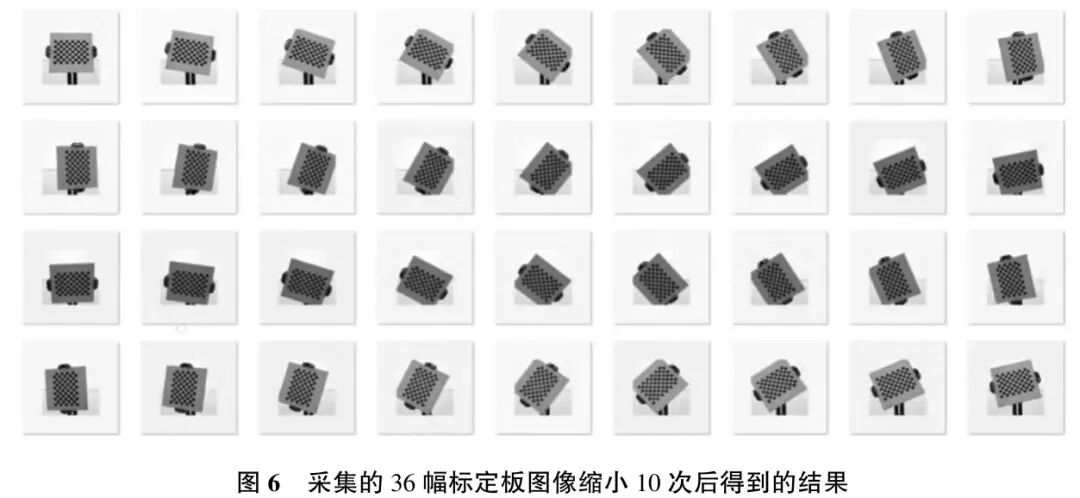
为保持光照和位姿等条件一致,对36幅初始图像进行等比例缩小以模拟不同视场占比。每次将图像长、宽缩放为原尺寸的 ,使用MATLAB的imresize函数处理,并将结果居中嵌入2048像素 像素画布,边缘以原图左上角灰度值填充。迭代20次得到20组样本,每组36幅图像。随着迭代次数增加,标定板在视场中的占比逐步减小。图5为第1幅图像连续缩小20次的结果,图6为36幅图像缩小10次后的结果,表1给出了缩小次数与视场占比的对应关系。

为评估每组标定板图像(对应标定板在视场中的不同占比)的相机标定精度,采用随机抽样的方法计算每组的平均重投影误差。具体流程如下:对每组36幅图像,进行20次随机抽样,每次抽取20幅图像进行标定。每幅图像对应一个重投影误差,共20个。标定过程基于式(6)的非线性优化目标函数,利用Levenberg-Marquardt算法迭代求解相机参数。对于每幅图像,重投影误差 的计算公式为:
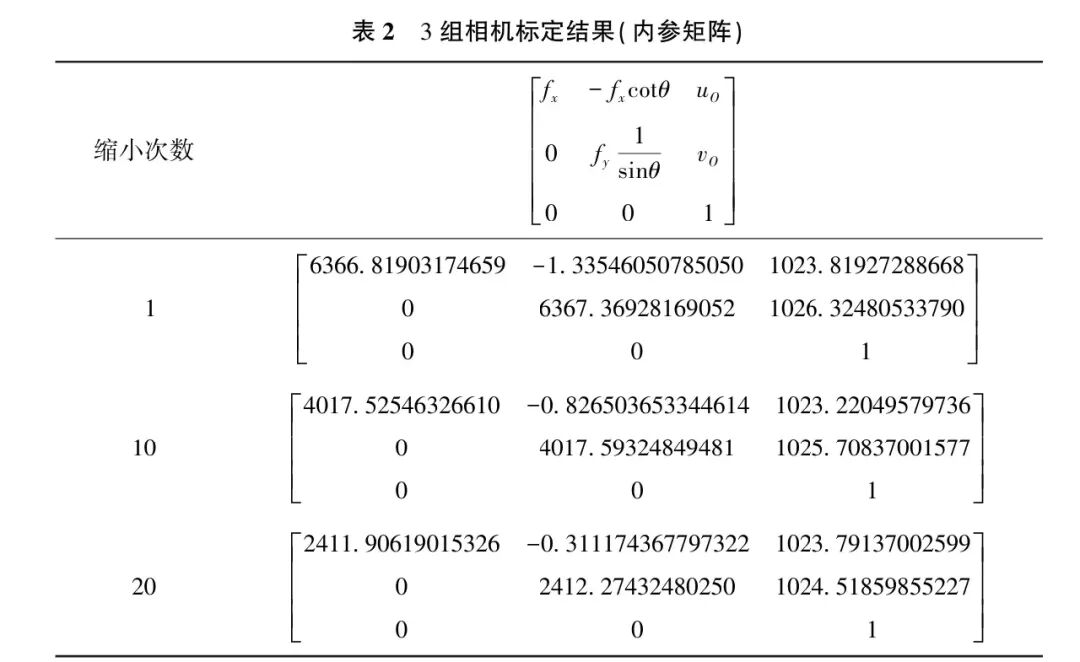
式(7)中, 为第 组中第 次随机抽样的20幅图像中的第 幅图像的重投影误差, 为第 组第 次抽样中第 幅图像提取的角点像素坐标, 为由标定参数投影重建的像素坐标,其计算依赖于式(1)至式(5)描述的小孔成像与相机畸变模型。具体计算过程为:将标定板角点的世界坐标 ,代入式(1)所述的小孔成像模型,结合本实验求解出的内参矩阵 (包含 具体数值变化趋势见表2),式(2)至式(5)描述的畸变模型参数 进行投影变换,计算得到像素坐标 投影值。式(7)即为该投影坐标与实际提取到的角点像素坐标 之间的欧氏距离。
对一次抽样标定得到的20个重投影误差值取平均值,得到一次抽样的平均重投影误差。重复20次抽样,得到20次抽样的平均重投影误差。抽样的平均重投影误差计算如下:
式(8)中, 为第 i 组中第 j 次随机抽样的平均重投影误差。
对一组中20次抽样的平均重投影误差再取平均值,即得到该组的平均重投影误差:
式(9)中, 为第 i 组的平均重投影误差。
通过比较20个不同组别的平均重投影误差 ,确定平均重投影误差最小时标定板图像所对应的占比,该占比下相机标定精度较高。此结果为相机标定的优化提供相应的实验依据。
4 实验结果和分析
本研究通过对不同缩小次数(即标定板在视场中不同占比)的标定板图像进行相机标定并计算重投影误差,得到相应的实验结果。表2列出了缩小次数为1、10和20时的相机标定结果(内参矩阵),用于比较不同视场占比下内参矩阵的变化。进一步统计20组样本的平均重投影误差,结果如图7所示。图7为平均重投影误差随缩小次数和抽样次数变化的三维曲面。曲面起伏表明,随着缩小次数增加,平均重投影误差总体呈先下降后上升的变化趋势,说明标定板在视场中存在使平均重投影误差较小的适宜占比范围。
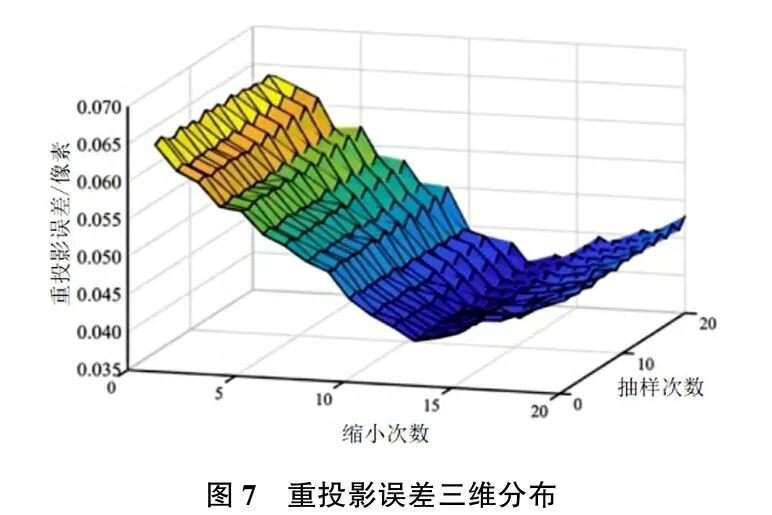
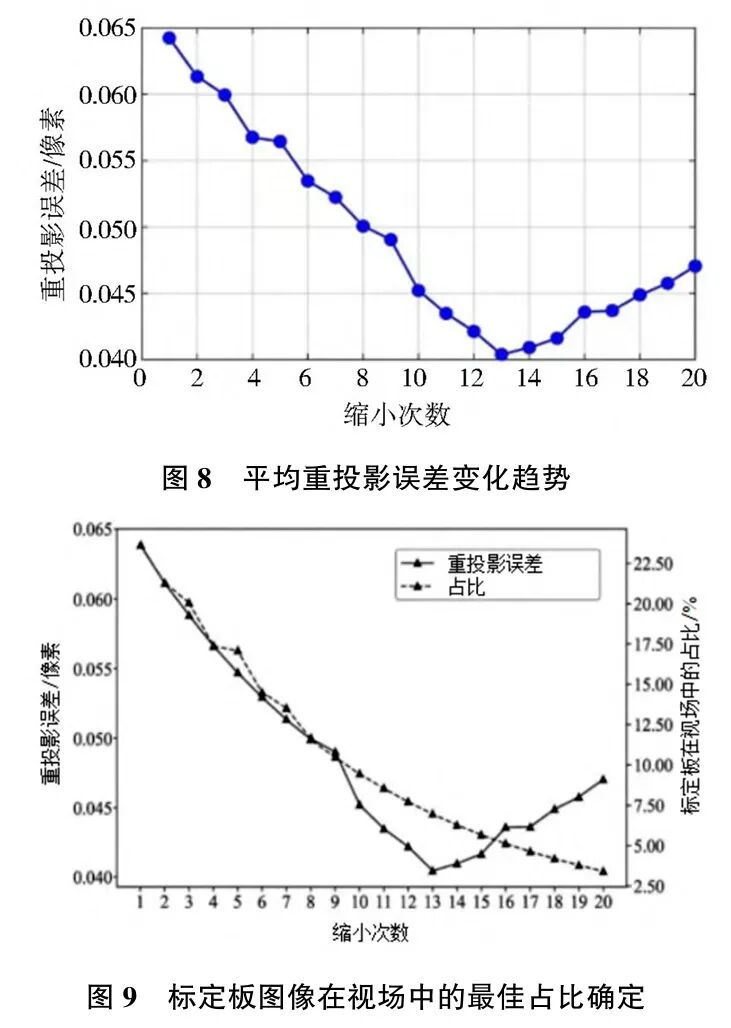
图8显示每一组平均重投影误差的变化趋势。平均重投影误差随缩小次数的增加先显著下降,在缩小次数为13次时达到最低值,随后逐渐上升。这表明当标定板占比(约 )对应此缩小次数范围时,平均重投影误差最小,相机标定精度较高。
势。平均重投影误差随缩小次数的变化关系。标定板在视场中的占比与标定精度(以平均重投影误差表征)并非呈简单线性关系。分析误差较低的区域可知,当缩小次数为13次分析误差较低的区域可知,当缩小次数为13次时,平均重投影误差最小,查表1得其对应视场占比约为 ,此时标定精度较高。后续研究可通过细化缩小步长,进一步精准确定最优占比范围,从而为实际标定操作提供更准确的参数参考。
5 结论
本文研究了标定板在视场中的占比对相机标定精度的影响。设定标定板倾角为 旋转拍摄采集36幅标定板初始样本图像,再对36幅标定板图像等比例缩小,以模拟标定板在视场中的不同占比,并对缩小后的36幅标定板图像进行随机抽样,每次抽20幅,共抽20次,再进行相机标定,得到每一组的平均重投影误差以评估相机标定精度,研究结果如下:标定板在视场中的占比既不能过大,也不能过小。占比过大时,图像中可能出现标定板信息冗余,干扰标定算法对有效角点的检测;占比过小时,标定板角点分辨率降低,容易受相机噪声等因素干扰。标定板在视场中的占比过大或过小均会导致重投影误差增大,降低标定精度。通过对不同缩小次数(对应不同占比)的样本进行标定实验及分析,结果表明,在缩小次数为第13次时,重投影误差最小,此时标定板在视场中的占比约为 。可通过进一步细化实验条件如减小缩小步长等方式来确定更精确的标定板在视场中的占比。本研究结果为相机标定中视场占比的优化提供了参考基准。
本文仅做学术分享,如有侵权,请联系删文。
。


扫码添加微信,备注:姓名+方向+单位,邀请入群。