点击下方卡片,关注「3D视觉工坊」公众号
选择星标,干货第一时间送达
来源:3D视觉工坊
3D视觉硬件汇总,包括结构光3D相机(支持室内外,焊接,机械臂抓取等场景),相位偏折术、散斑、机械臂抓取和焊接软件,手持扫描仪(支持定位、重定位、稠密建图)、四足狗和小车定位和导航,底盘。点击->查看详情:
城市空中交通(UAM)正成为未来城市交通的重要形态,无人机载客和货运需要沿着预定义的空中走廊安全飞行。空中走廊作为城市空域管理的核心概念,为无人机提供了结构化的飞行通道,避免与建筑物和其他飞行器冲突。然而,城市空中走廊往往呈现复杂的非凸几何形状,包含转弯、变宽和分支结构,对运动规划提出了严苛要求。
传统无人机规划方法通常依赖外部全局规划器生成参考路径,再通过局部跟踪控制器执行。这种分层架构在非凸走廊中容易出现全局路径与局部可行性的不匹配,导致跟踪失败或走廊违反。 混合整数规划虽能处理非凸约束,但计算复杂度随整数变量数量指数增长,难以满足实时性要求。 此外,现有方法将走廊可行性约束和动力学一致性分离处理,无法在单一优化框架内同时保证轨迹安全性和动态有效性,容易陷入局部最小值。
本文提出一种基于混合整数跟踪模型预测控制(MPC)的非凸空中走廊 UAV 运动规划框架。在单个优化问题中同时强制走廊可行性和动态一致性,无需外部全局规划器。将基于最短路径的偏移代价和可行性约束直接嵌入规划问题,保障收敛到目标并缓解非凸几何导致的局部最小值。
本文的核心亮点在于:通过混合整数跟踪 MPC 公式在单个优化问题中统一处理非凸走廊约束和 UAV 动力学,无需外部全局规划器即可生成动态有效且满足走廊约束的轨迹。基于最短路径的偏移代价有效缓解非凸几何导致的局部最小值问题,数值仿真证明该方法在复杂城市空中走廊场景中生成高质量轨迹。该工作被 IFAC World Congress 2026 录用。
标题:Model Predictive Planner for UAV Navigation in Non-Convex Air Corridors
作者:Henrique Silva Jr., Marcelo A. Santos, Guilherme V. Raffo
机构:Federal University of Minas Gerais, Brazil
原文链接:https://arxiv.org/abs/2607.24369
导读
本文提出了一种面向非凸城市空中走廊的无人机运动规划框架,基于混合整数跟踪模型预测控制(MPC)公式,在单个优化问题中同时强制走廊可行性和动态一致性。城市空中走廊通常具有非凸几何形状,包含转弯、变宽和分支结构,传统方法依赖外部全局规划器生成参考路径再进行局部跟踪,容易出现全局路径与局部可行性不匹配的问题。本文将走廊几何约束编码为混合整数不等式,利用二进制变量选择无人机当前所处的走廊段落,从而在非凸可行域内进行轨迹优化。为保障收敛到目标并缓解非凸几何导致的局部最小值问题,作者将基于最短路径的偏移代价直接嵌入 MPC 优化问题,引导无人机沿走廊最短路径方向前进。同时,可行性约束确保每个预测时域内的轨迹均满足走廊边界和 UAV 动力学限制。数值仿真实验在多种非凸走廊场景中验证了该方法的有效性,生成的轨迹在动态有效性和走廊约束满足方面均优于分层规划方法。该工作已被 IFAC World Congress 2026 录用。

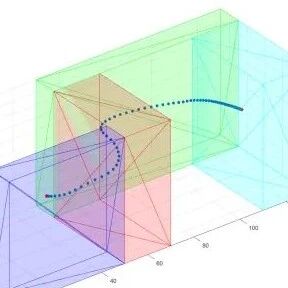
效果展示

引言
城市空中交通(UAM)的快速发展对无人机运动规划提出了新的要求。在城市环境中,为确保飞行安全和空域管理效率,监管部门提出了空中走廊概念,即为无人机划定结构化的飞行通道。这些走廊沿着城市建筑之间的空隙设计,通常具有复杂的非凸几何形状,包含转弯、变宽、分支和合流等结构。无人机需要在这些走廊内安全飞行,同时满足自身的动力学约束和实时计算需求。如何在非凸走廊约束下高效生成动态可行的轨迹,是城市空中交通走向实际部署的关键技术挑战之一。
现有的无人机运动规划方法可分为全局-局部分层规划和单层优化规划两大类。分层规划方法首先使用图搜索或采样方法在走廊拓扑图上生成全局参考路径,然后通过 MPC 或轨迹优化进行局部跟踪。单层优化方法尝试在单一优化问题中同时处理路径搜索和轨迹生成,如混合整数规划将走廊约束编码为整数约束。近年来,基于凸分解的方法将非凸走廊分解为凸子区域序列,在每个子区域内进行局部优化。此外,基于学习的方法通过神经网络学习走廊约束下的轨迹生成策略,但泛化性和安全性保证仍是挑战。
现有方法存在几个关键局限性。分层规划方法中,全局路径与局部跟踪的分离设计导致两者可能不一致,在非凸走廊转弯处尤为明显,全局路径可能不可行而局部跟踪器无法纠正。 混合整数规划虽然能精确处理非凸约束,但计算复杂度随走廊段数和预测时域长度指数增长,难以满足实时性要求。 凸分解方法依赖外部分解步骤,分解质量直接影响轨迹质量,且分解与优化的分离同样存在一致性问题。此外,非凸走廊几何容易导致优化陷入局部最小值,现有方法缺乏有效的逃逸机制。
本文的动机是设计一种无需外部全局规划器的单层 MPC 框架,在单个优化问题中同时处理走廊可行性和动态一致性。作者采用混合整数跟踪 MPC 公式,利用二进制变量选择当前走廊段落,将非凸走廊约束编码为混合整数不等式。为缓解局部最小值问题,将基于最短路径的偏移代价嵌入优化目标,引导无人机沿走廊最优方向前进。可行性约束确保预测时域内每一步均满足走廊边界和动力学限制,从而在统一框架内保证轨迹的安全性和动态有效性。
主要贡献
本文围绕非凸空中走廊 UAV 运动规划,在统一优化框架和局部最小值缓解两个方面做出重要贡献。
• 提出基于混合整数跟踪 MPC 的非凸走廊规划框架,在单个优化问题中同时强制走廊可行性和动态一致性,无需依赖外部全局规划器生成参考路径。
• 设计基于最短路径的偏移代价和可行性约束,直接嵌入 MPC 优化问题,有效缓解非凸几何导致的局部最小值问题,保障收敛到目标。
• 通过数值仿真在多种非凸走廊场景中验证方法有效性,证明生成的轨迹在动态有效性和走廊约束满足方面优于传统分层规划方法,该工作被 IFAC World Congress 2026 录用。
方法
本文的整体框架基于混合整数跟踪模型预测控制(MPC),将非凸空中走廊约束和 UAV 动力学统一编码在单个优化问题中。系统输入包括走廊几何描述(走廊段落的边界多边形序列)和目标位置,输出为满足走廊约束和动力学限制的优化轨迹。MPC 在每个控制周期中求解有限时域优化问题,生成未来若干步的控制输入和状态轨迹,执行第一步控制输入后在下一周期滚动重解。走廊的非凸几何通过混合整数约束处理:利用二进制变量选择无人机当前所在的走廊段落,对每个段落施加对应的多边形不等式约束,从而在非凸可行域内进行轨迹优化。

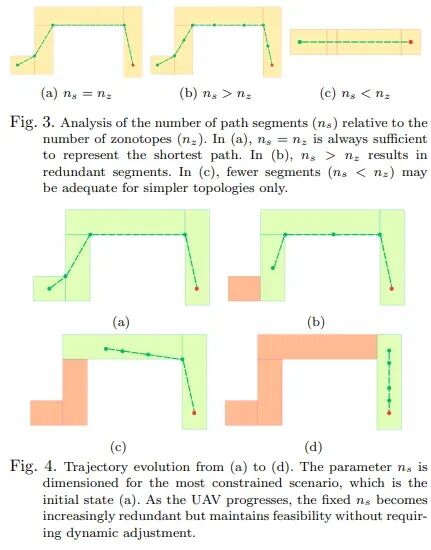

混合整数跟踪 MPC 的核心设计包含三个关键组件。第一,走廊可行性约束将每个走廊段落编码为线性不等式组,二进制变量激活当前段落对应的约束,确保预测时域内每一步的状态均位于走廊边界内。第二,基于最短路径的偏移代价计算无人机当前位置到走廊中心线最短路径的横向偏差,作为软约束项加入优化目标,引导无人机沿走廊最优方向前进,避免在转弯处偏离走廊或陷入局部最小值。第三,UAV 动力学约束包括速度、加速度和姿态限制,确保生成的轨迹可被飞行控制器执行。三个组件在统一的混合整数二次规划(MIQP)框架内联合求解,同时保证走廊可行性、收敛性和动态一致性。偏移代价的设计借鉴了走廊拓扑图上的最短路径计算,将全局路径信息以代价函数的形式隐式嵌入局部优化,避免了显式全局路径生成的需要。
在推理阶段,MPC 在每个控制周期接收当前状态估计和走廊几何信息,构建并求解混合整数优化问题。求解器采用分支定界法处理整数变量,在有限时间内获得可行解。为提高实时性,作者通过热启动和整数变量固定策略减少搜索空间,利用上一周期解作为初始猜测加速收敛。当走廊段落切换时,二进制变量的更新通过预测时域内的逻辑约束自动处理,无需外部干预。整个规划-控制流程以闭环方式运行,MPC 的滚动重解机制使系统能够实时应对走廊几何变化和外部扰动。
实验结果
实验在数值仿真环境中进行评估,使用多种非凸走廊场景,包括 L 形转弯、S 形连续转弯、变宽走廊和分支走廊。对比方法包括传统分层规划(全局 A* 路径搜索 + 局部 MPC 跟踪)和凸分解方法(走廊凸分解 + 顺序局部优化)。评估指标包括走廊约束违反率、轨迹平滑度、到达成功率和计算时间。UAV 动力学模型采用四旋翼简化模型,考虑速度和加速度限制。

主要实验结果表明,本文方法在所有测试场景中均生成满足走廊约束的动态有效轨迹,走廊约束违反率为零。在 L 形和 S 形转弯场景中,传统分层规划方法出现走廊违反和轨迹震荡,成功率约为 70%,而本文方法通过嵌入式可行性约束和偏移代价实现 100% 成功率。轨迹平滑度方面,本文方法生成的轨迹加加速度指标优于分层规划方法,表明混合整数约束的联合优化有效减少了转弯处的剧烈机动。计算时间方面,虽然混合整数规划的单次求解时间高于纯凸优化,但通过热启动和整数固定策略,平均求解时间控制在可接受范围内,满足实时性要求。
消融实验分析了偏移代价和可行性约束各自的贡献。去除偏移代价后,在复杂转弯场景中轨迹偏离走廊最优路径,部分情况下陷入局部最小值导致到达失败,成功率下降至约 60%。去除可行性约束后,MPC 仅依赖软约束引导轨迹,在狭窄走廊段出现走廊边界违反。两个组件联合使用时,偏移代价提供方向引导,可行性约束提供硬安全保证,协同实现了高成功率和零违反。此外,实验还分析了预测时域长度对性能的影响,较长的时域提供更好的前瞻性但增加计算时间,较短的时域计算快但可能导致转弯处规划不足。
总结 & 未来工作
本文提出了一种基于混合整数跟踪 MPC 的非凸空中走廊 UAV 运动规划框架。通过在单个优化问题中统一编码走廊可行性约束和 UAV 动力学约束,无需外部全局规划器即可生成动态有效且满足走廊约束的轨迹。基于最短路径的偏移代价和可行性约束的协同设计有效缓解了非凸几何导致的局部最小值问题,数值仿真验证了方法的有效性和鲁棒性。该工作被 IFAC World Congress 2026 录用。
未来工作将探索实时性优化,通过启发式整数变量初始化和并行求解策略进一步降低混合整数规划的计算开销。此外,将框架扩展到动态走廊场景(如走廊边界随时间变化)和多无人机协同走廊规划,以及在真实无人机平台上进行飞行验证,都是有价值的研究方向。
对更多实验结果和文章细节感兴趣的读者,可以阅读一下论文原文~
本文仅做学术分享,如有侵权,请联系删文。
。


扫码添加微信,备注:姓名+方向+单位,邀请入群。