从8月15日开始至9月14日的2026电动飞机性能和测试课程已经全部结束,总共进行了10次线上不同主题的分享,涉及电动飞机从起飞一直到着陆的各个飞行阶段性能话题讨论。对于没有来得及参与线上活动的VTOL圈会员,仍然可以通过专属订阅的线上视频和资料进行回顾,还有没来得及订阅的圈友可以私信群主。
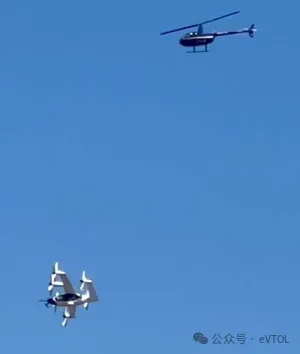
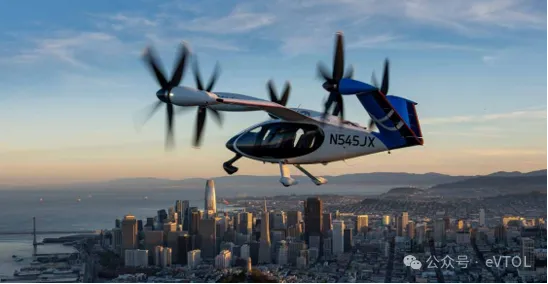
由于DEP的采用,以及差异化的构型设计,不同的eVTOL所遭遇的气动干扰也明显不同,这些使得eVTOL大气数据系统的校准有了更明确的误差校准考虑,而更加精准的大气数据系统也是开展高质量飞行测试的基础,只有认证精度要求范围的飞行测试才是有意义的。为什么要对空速进行校准,放置的位置,气流的干扰,不同的飞行速度和攻角都会使得空速管的测量误差发生变化,通常来说飞机越小找到理想的位置也就越难,误差校准的问题工作量就会越大。在新飞机初始的飞行阶段普遍采用的一种方法是Chase飞机,像joby在2023年的首架生产原型机初始飞行测试中就采用了Chase方式,用来帮助确认新飞机的空气数据系统是否提供了合理的读数,特别是在起飞和着陆的低速区域。joby2023年飞行测试
而对于小飞机大量的校准测试则是采用机头悬挂吊杆的方式开展,从而帮助获得更加精准的空气数据,用于校准飞机本身的空气数据系统。我们常见的很多机型,包括:joby、archer、Vertical、Beta、沃兰特和AW609等有明显的安装。
机头配有校准的joby混合动力机型
成熟机型,未安装机头悬臂校准
失速问题是每一个eVTOL整机必须验证的风险,一个是占任务大部分飞行时间的巡航机翼失速,另一个是占任务时间短但属于关键起飞和降落的涡环失速问题。DEP给机翼的失速带来了诸多的影响因素,例如:局部攻角的变化,局部气流的分离,升力分布不均导致的不同状态失速,差动推力导致的不对称失速行为,设计带来的独特失速问题。而面对多样化的eVTOL构型,又该如何设定最不利的失速验证条件,鸭翼和串列翼的设计带来了哪些影响,是否需要考虑推力螺旋桨和升力螺旋桨发电恢复动力的情况。相比机翼失速更令OEM头疼的是和悬停性能紧密相关的涡环失速问题,由于螺旋桨和旋翼在空气动力学上存在明显差异,这样使得两者在失速的发展上有不同特点,再加上DEP的影响,并直接影响eVTOL整机的下降性能,使得eVTOL和直升机相比两者的下降航线会有明显的区别。截止到目前除了专注研究涡环失速的咨询公司外,joby和archer都已经公开一部分针对涡环失速的研究,Joby主要是聚焦涡环失速对下降性能的影响,通过基于模型的方法分了不同桨距和不同转速情况下进入涡环失速的发生情况。而另外一家整机Archer则是和一家高校合作进行的研究,但目前的工作仅限于针对缩比机型,在去年的时候公开了EPU涡环失速风洞验证的成果。又在今年公布了基于不同保真度模型情况下对EPU涡环失速的气动仿真研究,从而帮助建立模型用于评估EPU在涡环失速情况下的性能衰减趋势。
在eVTOL整机过渡飞行中有四个必须严格受到保护的变量,分别是:迎角、旋翼转速、功率裕度和可控性。
1.迎角(失速裕度)
尽管在过渡过程中升力源从旋翼到机翼发生了转移,但必须保护失速裕度。由于DEP滑流、倾转角度和姿态,导致机翼的局部和有效的AoA可能会迅速变化。需要值得注意的是过渡阶段不存在唯一的“失速速度”,需要通过失速裕度来消除这一不确定性。
2.螺旋桨转速/叶片马赫数
一方面,eVTOL的螺旋桨速度必须保持在认证整机的结构和气动限制范围内;另一方面,前行叶片马赫数和后行叶片失速可能会限制eVTOL倾转过程中的前飞速度,除了噪音考虑因素外,这也是降低eVTOL螺旋桨转速的原因之一。
3.功率裕度
必须有足够的功率来维持控制和阻止下降速度,否则可能会产生不期望的下降带来的EPU性能衰减;在eVTOL过渡的过程中功率裕度可能会因以下原因而发生崩溃:电池限制、电机热极限和低速时的高诱导功率,结果就是功率裕度的损失可能导致低功率失速或失控。
4.高度和可控性
在整个过渡控制执行器权限迁移过程中,必须保留足够的控制权限。对于混合控制的飞行阶段通常要受到严格可控性裕度限制,例如防止出现无法保证恢复高度的情况发生。
在过往NASA关于不同eVTOL构型整机概念的研究中,升阻比这个性能参数是被关注最多的,因为它直接决定了不同构型的巡航效率和机动性能。根据NASA研究的下表可以明确看出,复合翼阻力最大,2个推进旋翼的倾转构型阻力最小,也就是说一架整机的EPU采用的越多,那么他的阻力就会越大,由于EPU带来的额外阻力不稳定性,也会更容易进一步的引起操纵不稳定问题。是的,阻力问题和冗余问题是不容易兼容的,民用机型更加偏向高安全的冗余设计,而军用更加偏向低阻力下的高机动性能。一个最为明显的现象就是anduril、shield AI和mach的最新军用VTOL战斗机基本都采用的单或者双推力单元。即便是目前的joby和beta虽然在展示原有构型的军用化能力,但目前还没有明确的结论,面向民用的机型能否在军用场景拥有足够的效率优势呢。进一步的问题是基于DEP的额外阻力问题,EPU数量越多问题也就越大,在最近的BETA传动轴设计更改就是为了优化这个问题,以及ERC最新的气动干扰问题研究中都有明确的结论,这些不确定的气动干扰产生力矩会对飞机的稳定性极不友好,同时提升了对eVTOL整机性能和控制裕度的要求。
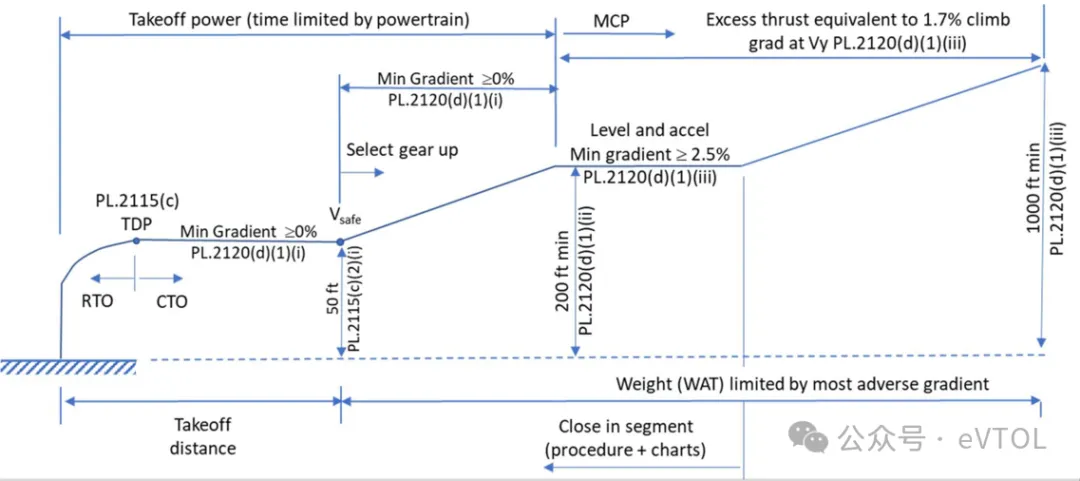
3种(CTOL、VTOL和STOL)起飞方式的认证理念三种不同的起飞方式带来了3种不同的安全逻辑,进而需要3种不同的认证理念。CTOL专注于在最短距离内实现安全的飞行速度;VTOL则是专注在最短距离内实现安全的爬升能力;而STOL则是专注于在最短的距离内实现低速下安全的能量裕度。VTOL圈将在8月30日晚线上组织CTOL起飞性能和验证的话题分享。尽管3种起飞方式的安全目标很常见(持续安全起飞或拒绝安全起飞),但认证保护该目标的方式因CTOL、VTOL和STOL飞机而异。
CTOL主要的保护方式是跑道距离;VTOL的主要保护方式是可保证的轨迹,STOL主要的保护方式是低速的能量裕度;
决策逻辑:CTOL根据V1来判断加速起飞还是拒绝起飞;VTOL根据TDP判断继续起飞还是拒绝起飞;STOL根据速度的纪律来判断;
失效场景:CTOL是发动机失效;VTOL是推力发生重要的改变;STOL是功率缺乏+失速;
保护什么:CTOL主要保护在起飞离地时和控制时的速度裕度;VTOL主要保护沿飞行路径的能量和控制裕度;STOL主要保护接近障碍的失速裕度;
限制因素:CTOL是跑道长度和刹车能量,VTOL是功率裕度和可控性;STOL是最大升力系数和推重比。
3种(CTOL、VTOL和STOL)起飞方式的测试内容由于3种起飞方式在认证理念的差异,这自然也导致其在状态关注和测试内容上存在明显差异,但共同的目的仍然是要验证性能模型、失效假设和决策时机。8月31日VTOL圈将线上讨论VTOL的起飞测试和验证话题。第一个需要关注的是整机运动状态,CTOL起飞是速度、加速度和抬头速率;VTOL起飞是高度、速度和垂直加速;STOL起飞是离地速度和俯仰速率;第二个需要关注的是推进状态,CTOL是推力设定;VTOL是每个电机推力和功率重新分配;STOL是接近最大升力系数的可用功率;第三个需要关注的是能量状态,CTOL是剩余推力和爬升梯度;VTOL是总升力裕度和能量率;STOL是功重比的裕度;第四个需要关注的是失效计时,CTOL是Vef、识别延迟和初始刹车;VTOL是失效计时和控制响应延迟;STOL是功率衰减的计时;第五个需要关注的是控制响应状态,CTOL起飞是方向控制和俯仰响应;VTOL起飞是过渡状态下的俯仰、横滚和偏航的速率;STOL起飞是低速状态下的可控性。
通常来说和航程能力最直接相关的是eVTOL飞机储能的水平,因此大量的研究是关于如何提高电池能量密度从而保证飞机的航程,各种新配方的电池不断被营销被放大;或者是采用混合动力的解决方案让eVTOL拥有更高的储备能力,可以实现数百公里甚至上千公里的航程。然而除了eVTOL整机的储能水平外,另一个限制eVTOL整机航程能力的因素是贯穿整个飞行任务阶段的热管理问题,这一问题尤其是在eVTOL的起飞和爬升阶段最为严重。即便进入巡航阶段eVTOL的功率更稳定,但推进和能源系统内也会持续产生热量。如果发热率超过排热率,温度将随着时间的推移继续上升。这一问题会极大的限制eVTOL整机的可飞行时间和航程,对于一些围绕短任务持续时间设计的AAM飞机,这是一个深思熟虑的设计选择。飞机系统在巡航期间不需要完全的热平衡,而是允许在受控的温度升高下运行,前提是任务范围内不超过既定的限制。不同的任务会要求不同的整机性能,而性能决定系统的设计难度,看似只是简单的航程能力提升,而背后反映的是非线性系统工程难度的增长。目前展示高航程能力的机型有3个,一个是Joby,另外一家是峰飞航空,还有一家是beta的eCTOL机型。但影响航程能力的因素繁杂,爬升的高度,爬升的时间,运行的环境,这些都会影响一架整机的热平衡问题。回到最开始的起点,eVTOL整机爬升性能可能限制了飞行的航程,但它也提高了飞机在某一特定场景下的经济性,这也体现了eVTOL在产品开发上的多样性。
在一些紧急的情况下或者从整机节能以及缩减充电时间的角度出发,我们希望可以通过能量回收保证eVTOL整机可以实现安全可控的降落。由于整机下降属于能量损失的阶段,在这一期间配备电动机的飞机可以选择向电动机发出零功率指令,同样也意味着可以将电动机和螺旋桨设置为发电的状态。但这个功能的使用需要权衡一些利弊问题,好处自然是通过这一过程可以回收一些能量,然不好的地方是气动扰动也会随着发电水平的增加而增加,过度的发电也会降低升阻比(L/D)并增加阻力,使其超过最佳值。发电会导致eVTOL整机在下降路径上发生变化,而这会对昨天关心的热管理问题产生影响,从系统散热的角度出发,发电的下降路径效率势必要低于推进路径效率,这会儿影响整机在复飞情况下所需要的瞬态功率。总之,eVTOL整机在下降阶段的能量回收必须要考虑以下因素的限制和影响:电机/发电机效率、电池充电的接受率以及SOC限制。能量的回收必须要在安全的前提下吸收:电池热极限、逆变器电压限制、直流母线过压保护和控制系统保护逻辑等方面。
和CTOL以及STOL的着陆方式相比,采用VTOL的着陆方式无疑是最糟糕的一种着陆方式,为此无论是直升机也好,还是eVTOL也罢,都要尽量的缩短VTOL模式在整个着陆过程中的占比。为什么说悬停是最糟糕的着陆方式,首先整机处于最大功率的工作状态;其次没有前飞速度带给的动能缓冲;最后是悬停性能在时间和温度上都存在限制。总之悬停更多提供的是精度,而非性能上的裕度。只是悬停让人感觉很安全,因为它看起来很可控,但实际上这是飞机所见过的最消耗功率最糟糕的情况。对于VTOL模式下的复飞同样也是如此,由于功率限制、时间限制和构型配置调整的因素,使得整机在VTOL模式下的复飞窗口进一步缩窄。具体的表现就是,从设计的角度而言悬停模式的功率裕度本就很小,而OEI模式下会进一步削减可用功率;而可用的高功率模式有严格的时间限制,延迟复飞的决定会进一步降低裕度,无论是停止着陆还是复飞的决定都需要立即执行。面对如此苛刻的VTOL着陆和复飞状态,自动化管理飞行已不可避免。
关于飞机的航程能量储备,正在从基于时间的储备向基于性能的储备发生变化,然而更需要首先重视的一个问题是,储备能源和应急能源的区别。储备不是应急能源,它是调度不确定性缓冲区,过去通常采用时间来度量这个缓冲能力。任何飞机的能量储备都是为了确保飞行的安全执行,包括到达可能的备降机场,并给机组人员时间安全地“完成”飞行。它包括:预测误差(风、温度、路线)、重量不确定性、运行分歧(空中交通管制、天气、交通)等。
储备的目的在于保护能力而非时间,通过能量储备以保持飞机在不确定情况下执行所需机动(如复飞、悬停或受控着陆)的能力。这些机动总是需要足够的剩余能量和足够的可用功率。 基于时间的储备在历史上是有效的,因为燃料系统使功率可用性在燃料耗尽之前是可预测的。对于AAM电动飞机来说,这已不再普遍适用。
对于传统动力飞机,在宣布燃料不可用之前,可用功率仍然是可预测的。而对于电动飞机,剩余能量(荷电状态)本身并不能保证执行所需机动的能力。可用功率能力取决于其他因素,包括温度、放电速率、系统限制和退化。因此,具有相同剩余能量的两架飞机可能具有实质上不同的功率能力。
关于科技区角:国内科技展会垂直内容策划服务商,提供从论坛内容全案策划、会展市场化IP打造到精准专业观众一站式邀约服务,以产业内容吸引高质量B端人群,打通展会从议题设计、演讲嘉宾邀约、宣传预热、精准邀观到供需对接全链路。