一、航拍时稳稳悬停、无GPS信号也能自主返航、云台画面丝滑防抖…… 无人机所有稳定飞行的背后,都离不开IMU传感器:它相当于无人机的内耳,实时感知机身姿态,是飞控系统最关键的感知源头。
二、IMU内部集成了高精度MEMS传感器,分为6轴入门版本与9轴专业版本:
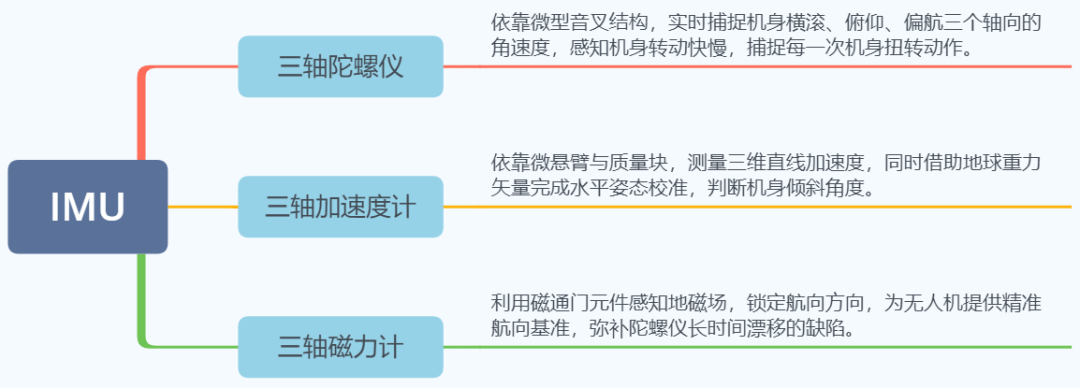
陀螺仪负责捕捉转动,加速度计校准水平,磁力计锁定航向,三者协同,把机身所有姿态数据实时输送给飞控。
三、IMU整套运行是毫秒级闭环控制系统,全程分为四步:
1.高频采集原始数据。以1kHz以上的超高采样率,不间断采集陀螺仪角速度、加速度计线加速度、磁力计磁场数据,捕捉机身细微晃动。
2.数据滤波预处理。对原始信号做降噪、零偏校准,剔除电磁干扰、机械震动带来的杂波,保证原始数据干净可靠。
3.多传感器融合解算。单一传感器都存在短板:陀螺仪短期精度高,但长期积分会产生漂移;加速度计静态姿态准,动态飞行时容易失真;磁力计极易受外界磁场干扰。系统依靠卡尔曼滤波或者互补滤波算法,把三组数据交叉校验、互相修正,实时解算出俯仰、横滚、偏航三组精准姿态。
4.姿态闭环补偿修正。解算出姿态偏差后,飞控立刻调整电调与电机转速,实时修正机身倾斜,完成毫秒级闭环控制,牢牢稳住飞行姿态。

四、IMU的先天缺陷,是陀螺仪零偏会随飞行时间不断累积,造成姿态角度缓慢漂移,飞机会慢慢跑偏。要抑制漂移,有两套方案:1.定期硬件校准。每次飞行前完成开机自校准、水平校准与罗盘校准,消除传感器零偏误差。2.多源数据融合修正。把IMU惯性导航数据和GPS/北斗定位信息做融合,用卫星定位抵消长时间飞行带来的姿态漂移,保障长距离飞行稳定。

五、IMU在无人机上的四大核心应用场景

六、选购与维护IMU的关键要点
1. 轴数按需选择。6轴:消费级入门航拍机、穿越机,满足基础稳定飞行,性价比高。9轴:专业航拍、测绘、远航机型,航向更稳,适合远距离飞行。
2. 重点关注核心参数。优先看三项指标:零偏稳定性、采样率、测量量程。更低的零偏意味着漂移更小,更高采样率带来更快的姿态响应,飞行会更加跟手。
3. 日常维护准则。远离强磁铁、高压电线等强磁场环境;一旦出现悬停跑偏、机身无故漂移,第一时间重新做水平校准与罗盘校准,避免误差持续累积。
IMU是无人机的姿态基石,其精度直接决定了飞行稳定性:三轴传感器感知机身一举一动,依靠滤波算法融合数据,依靠闭环控制稳住飞行姿态。做好选型、定期校准,才能把漂移控制到最低,让每一次飞行都平稳可控。
七、IMU数据结构体一键打包技巧
一)IMU通常通过I²C或SPI与STM32通信。以MPU6050、ICM-20948为例:

关键配置(以HAL库为例):
// I²C 初始化(STM32CubeMX生成)hi2c1.Instance = I2C1;hi2c1.Init.ClockSpeed = 400000; // 400kHz 快速模式hi2c1.Init.DutyCycle = I2C_DUTYCYCLE_2;HAL_I2C_Init(&hi2c1);
注意:I²C必须外接上拉电阻(通常4.7kΩ到3.3V),否则通信失败!
二)传统数据打包方式的痛点
手动拆 int16_t为高低字节:

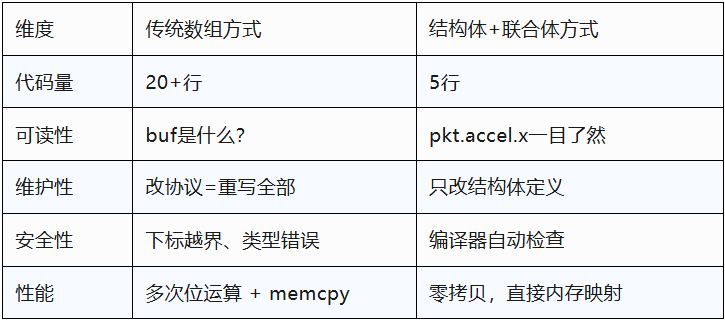
缺点是:易错:下标偏移算错;难维护:加一个字段,全部重排;低效:CPU做大量位运算。
三)解决方案:结构体“一键打包”
核心思想:让结构体的内存布局=串口发送的字节流。
步骤1:定义协议结构体(必须1字节对齐!)
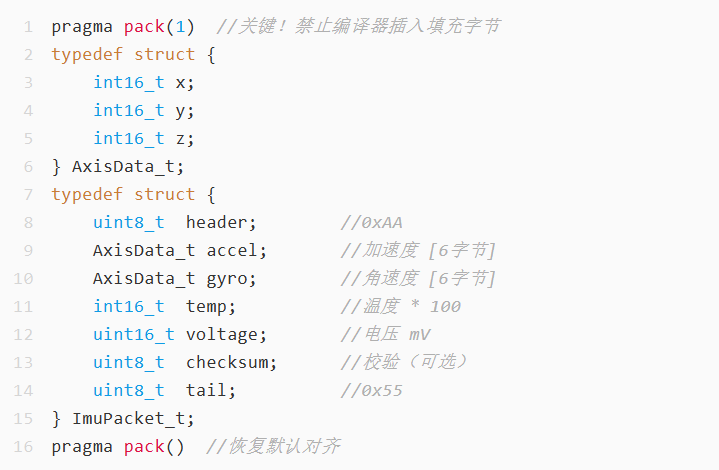
结构体总大小 = 1 + 6 + 6 + 2 + 2 + 1 + 1 = 19 字节
步骤2:使用联合体实现“零拷贝”转换
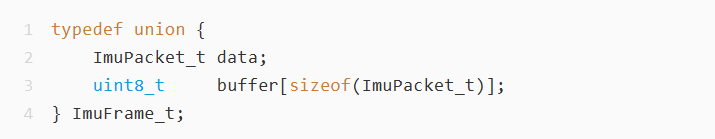
联合体特性:data和buffer共享同一块内存,写data即写buffer。
步骤3:发送数据

避坑:结构体填充未关闭
后果:实际包长≠预期,接收端解析错位。强制验证:
static_assert(sizeof(ImuPacket_t)==19, "Packet size mismatch!");五)进阶优化建议
1. 添加协议版本号
uint8_t version; //便于后期兼容旧固件2. 使用CRC16替代XOR校验
uint16_t crc = CalcCRC16(tx_frame.buffer, sizeof(tx_frame)-2);//存入结构体最后两字节(注意大小端)
3. 封装为模块化函数

4. 上位机同步定义结构体
C# / C++:直接复制结构体定义
Python:用struct.unpack('<B6h2HBB', data) 解析(< 表示小端)
总结:结构体打包=协议即代码,代码即协议。通过 pack(1) + union,你实现了:发送端赋值即打包;接收端接收即解析;全链路类型安全、零拷贝、高可读。这套方法不仅适用于IMU,还可用于:电机控制指令、传感器融合数据、 Bootloader升级包、多机协同通信。记住:在嵌入式世界,内存布局就是协议。掌握这个技巧,你的通信代码将从“能用”迈向“专业”。