社交媒体上,关于复刻 MicroDuck 的帖子越来越多。一个具身智能产品能被这么多人亲手复刻,说明整个具身智能行业都在加速。
想入场的人越来越多。热情大多不缺,真正卡住的,往往是这三件事:一是没人帮你把前沿串成体系。二是没有设备让你真的上手。三是没人带你拆爆款产品。
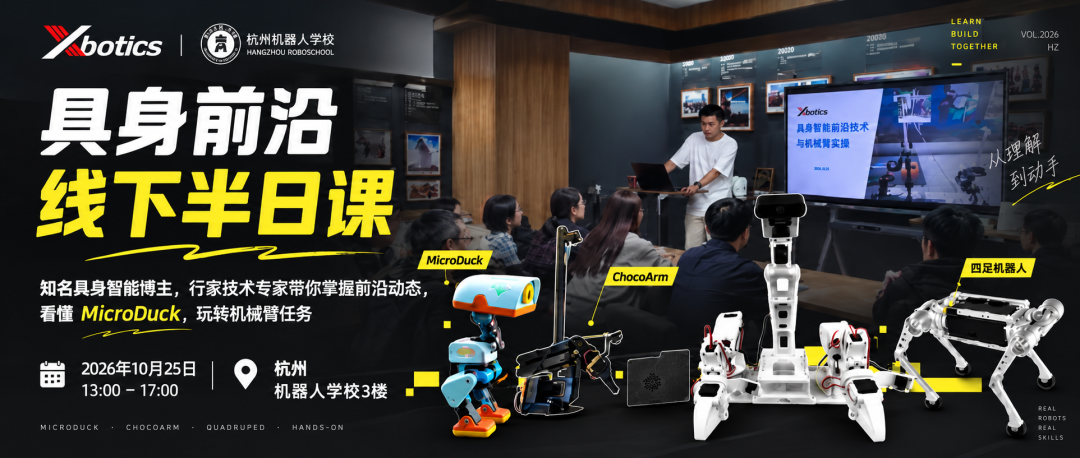
这一次,Xbotics 携手杭州机器人学校,联合打造《具身前沿线下半日课》,邀请到两位世界冠军现场带教:百万播放量科技博主陈晖,将 VLA、世界模型、UMI 等前沿技术串成一张清晰的技术地图;具身智能技术专家诸壮添拥有 8 年机器人全栈开发经验,将带你上手真机,跑通实操流程。
线下部署了两款不同的真机:星禾套件和七轴 ChocoArm 都在现场,从数据采集到模型部署,你都会亲手过一遍。
4 小时精华课,从算法理解、硬件实操,到 MicroDuck 拆解、四足机器人落地分析,带你走完具身智能从模型到场景的全链路。你会看清前沿技术各自在解决什么问题,也会看清一只 399 美元的爆款小黄鸭为什么火、复刻到底难在控制软件还是训练管线,以及成本还能往下压到哪里。
更重要的是,你可以把技术选型、学习路径、产品判断和复刻踩坑带到现场,直接问世界冠军和百万级科技博主。课程最后的 30 分钟,就是用来把这些问题问清楚的。
| 项目 | 内容 |
|---|---|
📌 当天时间冲突的朋友,可以咨询线上参与方案,咨询群二维码在报名问卷中
01 适合谁
这是一场有技术密度的线下交流,以下几类朋友,我们尤其希望你来:
高校老师和学生,想系统入门具身智能,从学术研究走向工程实践
具身智能/机器人算法工程师,想系统掌握 VLA、世界模型、UMI 等前沿技术并上手硬件
机器人硬件/嵌入式工程师,想理解算法侧最新进展,打通软硬件协同认知
科技行业从业者,正考虑转向具身智能方向,想先建立技术判断力
创业者与产品经理,需要理解技术底层,做出不被 demo 骗到的产品决策
投资人,希望建立对具身智能技术栈的系统认知,看清赛道里的真机会
开源社区贡献者与创客,对 MicroDuck 复刻、四足 DIY 有浓厚兴趣的动手派
📌 小提示:课程内容有一定技术密度,有机器人、AI 或编程基础的朋友体验会更好;零基础但对具身智能有热情的朋友同样欢迎,现场讲解会从直觉出发。
02 技术解读、产品分析、真机实操四小时全覆盖
前沿解读:一张技术地图,胜过一场论文串讲
VLA与世界模型。视觉-语言-动作模型把视觉理解、语言指令和动作输出统一进一个模型,让机器人"会看、会想、会操作”,是机器人“通用大脑”的关键路径。 2026 年被称作“世界模型元年”:世界模型让机器人具备对物理世界的因果理解与未来推演能力。 更重要的是两者的融合趋势——在视觉输入与动作输出之间加入仿真推演环节,实现预判、规划、执行一体化。这条线怎么走,直接决定下一代操作模型的形态。
UMI与ego数采。数据是 VLA 的燃料,而采集正是最卡脖子的环节。 UMI(通用操作接口)用低成本手持夹爪方案 ,把人类手势动作直接转化为机器人可学习的轨迹, 被行业视为开启“数据平权”的关键技术 ——它把示教数据的成本打下来一个数量级,也决定了未来两年谁能训出可用的操作模型。
自进化系统与 ICL。部署之后的机器人能不能继续学?上下文学习(ICL)正在让机器人通过持续学习和上下文适应实现自我进化,摆脱对静态规则的依赖。“出厂即定型”的时代在松动。
趋势研判。基于以上技术栈,我们会 梳理具身智能未来 3 年的产业化路径: 海外第一批具身创新企业因商业化困境相继折戟,国内头部企业融资额却屡创新高——“冰火两重天”背后,行业正从技术探索期迈入产业化验证期。 哪些方向值得投入,哪些信号值得跟踪,现场给大家我们的判断。
机械臂实操:从“看懂”到“动起来”
星禾套件实操。现场提供桌面级机械臂星禾套件,每个人亲手跑一遍。从数据采集、模型训练到真机部署的完整流程 ——老师在场指导,大家动手实操。
ChocoArm长臂版实操。亲手操控这台七轴具身智能机械臂 ,感受高精度力控与灵巧操作的真实手感。负载和工作空间上去之后,控制问题的复杂度是怎么变化的,上手才知道。
Agent + 多任务 VLA 研讨。 在实操基础上深入研讨: 如何基于VLA构建多任务 Agent系统 ,让一个模型应对多种操作场景。
MicroDuck:一只 399美元鸭子的技术解剖
MicroDuck 的本体配置其实不算复杂:15 个舵机、一颗广角摄像头、一枚 ToF 激光雷达、双 IMU,主控用的是 2020 年发布的瑞芯微 RK3566。
真正值得拆的是软件栈——Rust 编写的 7 个守护进程、50Hz 控制循环和 JSON-RPC 通信协议,外加一条完整的强化学习训练管线: MuJoCo 仿真 + PPO 算法 + ONNX 导出推理 。在这里大家可以先在仿真里训出一个步态策略。自己有Microduck真机的话,就可以导出模型,进行微调后部署到真机。
这35分钟的技术拆解过程中,老师会带来一只 Microduck 真机到现场,带领大家摸清从0到1复刻MicroDuck的技术难点、踩坑记录与解决方案,以远低于399美元的成本,复刻一台自己的双足机器人。
BPX 四足机器人:技术拆解与落地场景
镜识科技的BPX四足机器人 ——一个年产能 2 万台的通用四足平台,我们以它为样本,做 35分钟的技术拆解。
在这里,大家可以一起学习BPX的整体架构设计与运动控制方案,弄清四足机器人的强化学习运动策略怎么训、仿真里的策略怎么迁到真机,还有工业巡检、家庭陪伴这些场景里已经跑通的落地案例。
技术咨询:每个人的问题都能被认真回答
最后 30 分钟不设议程。大家可以带着问题来——技术选型、学习路径、职业转向、产品判断、复刻踩坑, 两位老师现场针对性答疑。
这也将是一次闭门的小圈子交流:和一线技术专家、产业实践者面对面碰撞思路,共享落地难点与失败样本——这些都是书本上学不到的实战经验。15人的规模 ,就是为了让每个人的问题都能被认真回答。
03 导师阵容: 世界冠军&百万级科技博主
陈晖
毕业于浙江大学机械电子工程专业, 拿过浙江大学“中控杯”机器人竞赛冠军 ,也拿过IEEE国际软体机器人世界冠军,是浙江大学机器人协会16-17届会长。
先后在科创教育、具身智能教研社群方向连续创业,目前是杭州巧创科技有限公司 CEO 和 Xbotics具身智能杭州实验室联合创始人。
此外,他还是具身智能科普自媒体博主「 陈老师具身智能xbotics 」,视频全网播放量百万+——你可能刷到过他的内容,这次可以当面问他问题。

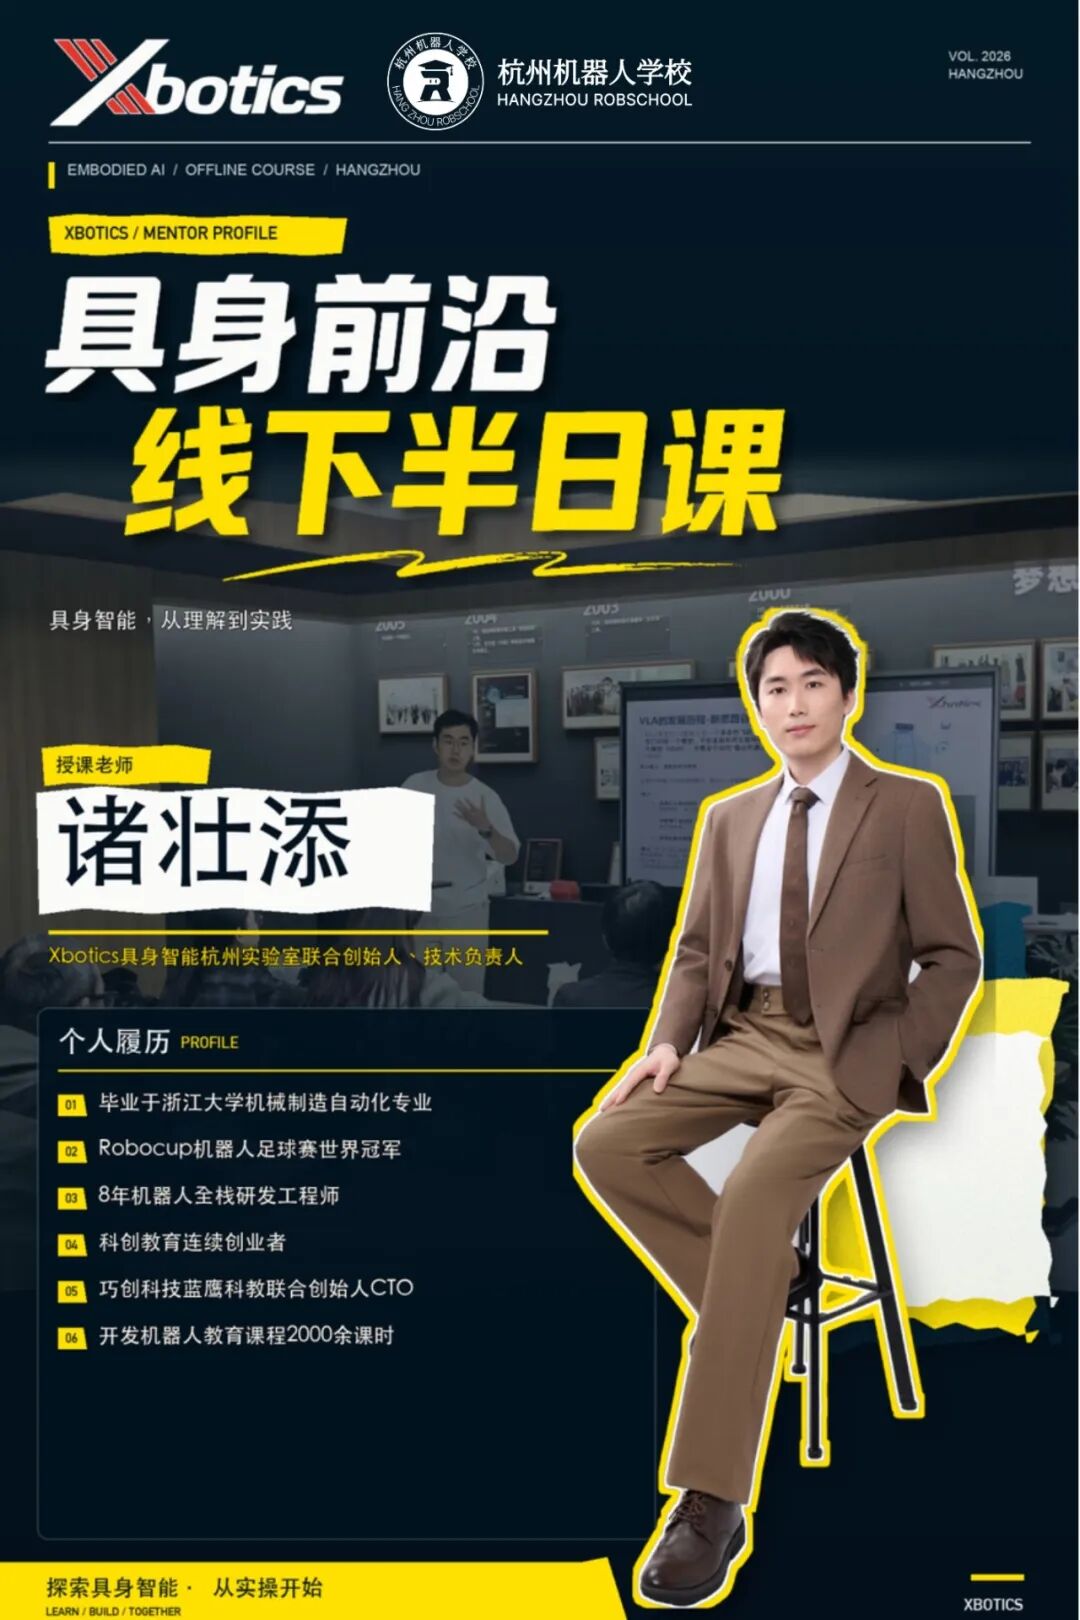
诸壮添
毕业于浙江大学机械制造自动化专业,拿过RoboCup机器人足球赛世界冠军,有着8年机器人全栈开发经验。
目前是巧创科技蓝鹰科教联合创始人、CTO。是一位科创教育连续创业者,累计开发机器人教育课程 2000 余课时——知道怎么把复杂的技术讲到你能听懂、能上手。
此外,他还是Xbotics 具身智能杭州实验室联合创始人和技术负责人,本次课程的实操环节由他现场带教与答疑。
04 活动日程
| 时间 | 环节 |
|---|---|
05 立即报名
后台私信 【具身前沿课程】,获取报名入口。 填写报名问卷,扫描问卷群二维码进入咨询群。
支付 400 元全款,锁定课程权益及线下活动筛选资格。
当人工智能从数字世界迈向物理世界,如果你也相信,具身智能的认知终究要靠亲手摸过硬件、亲眼见证成败来建立——那么,Xbotics 与杭州机器人学校联合打造的《具身前沿线下半日课》,欢迎你来!
06 我们是谁
Xbotics 具身智能社区
国内最具活跃度的具身智能开发者社区之一。社群成员累计 10000+,覆盖 40+ 个微信社群,全网粉丝 50000+。从上海 LeRobot 到西安四足、杭州实训、深圳仿真、北京 Xlerobot,研发网络遍布全国创新高地。我们不只分享知识,更在共建一个属于中国具身智能开发者的技术生态。
杭州机器人学校
由浙江大学机器人研究院联合浙江省质量科学研究院及行业头部企业共同打造,是国内首个以大脑赋能、智能体集成,推动机器人产品熟化与落地应用为核心的产业赋能平台。致力于打造全产业链贯穿的产教融合体,使具身前沿技术跨越碳基与硅基边界,延伸到面向更广泛受众的实战课堂。
-END-
点击下方卡片,关注【Xbotics具身智能实验室】公众号
你想要的这里都有~~
Ask Me Anything|提问箱
对文章有疑惑,或想聊更深?欢迎把你的问题丢给我们:技术方案、实操踩坑、课程与资料、项目合作、职业发展,都可以问。
怎么问:在评论区留言,或私信公众号
我们会做什么:每周集中整理高质量问题并公开回复,重点问题邀请作者或嘉宾深度解答;典型问题会加入知识库并持续更新。
提问小提示:尽量说明「你的目标—当前做法—期望产出」,附上必要信息(硬件/软件版本、数据规模等),能更快获得有用答案。
一起把问题变成知识,推动社区进步 🚀