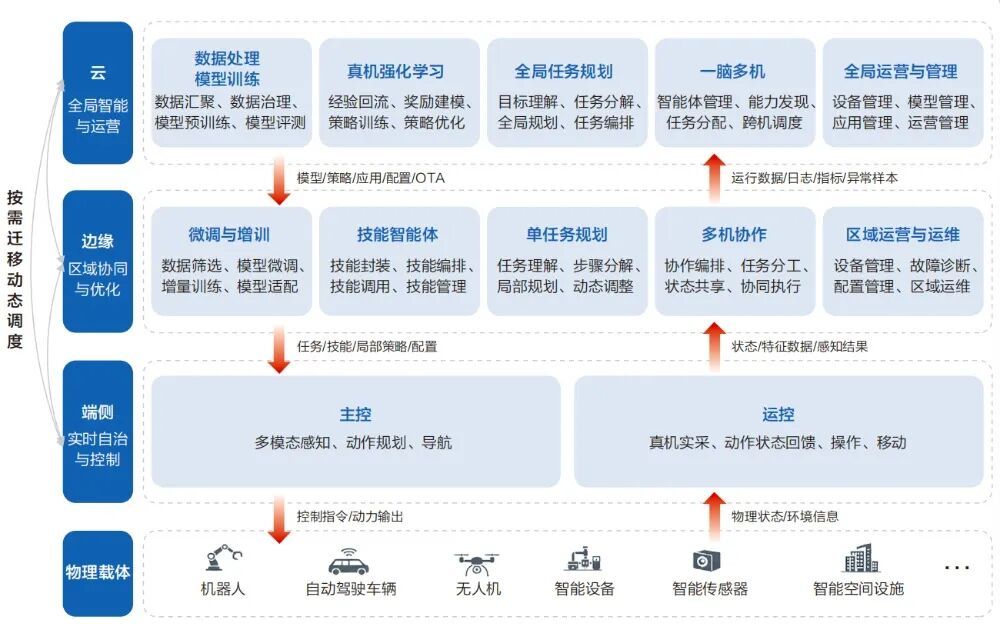
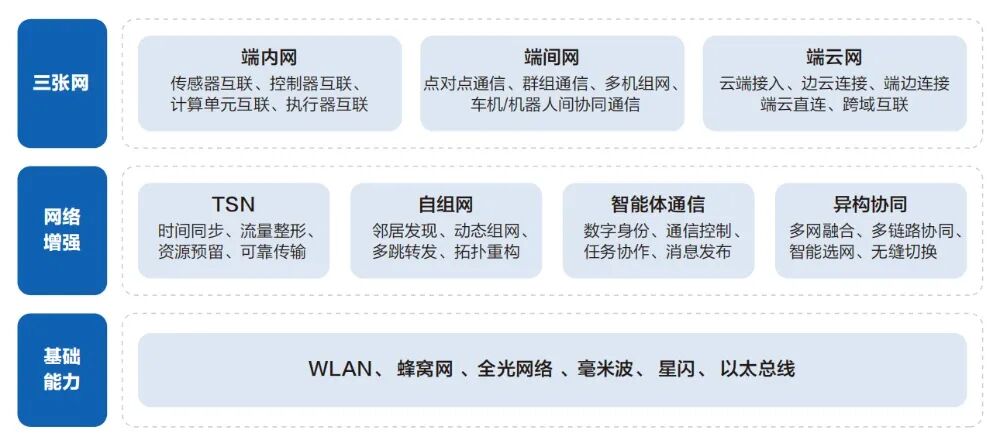
单点智能撑不起物理世界,华为报告指向系统进化。作者 | 王涵编辑 | 漠影2026年,资本正在为AI走进物理世界疯狂下注。IT桔子数据显示,截至5月11日,国内具身智能领域今年已披露投资218起,金额超过577亿元。不到半年,便超过了2025年全年357起的总量。摩根士丹利年内第二次上调中国人形机器人出货量预测,从年初的1.4万台一路调高至5万台。这场竞赛的主角也不只是机器人。抬头看,赛迪顾问预测中国低空经济市场规模2026年将突破1万亿元;低头看,中国商业产业研究院测算2026年中国自动驾驶市场规模将达到5293亿元。从英伟达创始人黄仁勋把Physical AI称为“AI的下一波浪潮”,到Figure AI在宝马工厂完成1250小时真实生产作业,AI向物理世界的进军,看起来势不可挡。但现实呢?摩根士丹利的拆解显示,2025年中国出货的人形机器人中,42%流向了研发与教育,19%用于互动展示,19%用于数据采集,真正在工业物流场景里干活的只占4%。钱投了、货出了,物理智能为什么就是没法规模化上岗?9月18日,在华为全联接大会2026期间,由华为联合中国信息通信研究院、中国科学院沈阳自动化研究所、全球计算联盟、安永(中国)企业咨询有限公司共同发布了《物理智能云边端协同架构研究报告》,给出的核心判断是:物理智能必须从“单点瓶颈”走向“系统进化”,而系统进化的路径,是云边端协同。01.物理智能为什么需要云边端协同?在谈论物理智能的困境之前,我们要先厘清,什么是物理智能?华为在报告中将其定义为AI在真实物理世界中完成感知、理解、推理、规划、行动和反馈闭环的能力体系,载体包括机器人、自动驾驶、智能空间以及工业自动化设备等。无人机的航线规划、自动驾驶的实时决策、工控系统的优化设计、建筑的能源调度等等,只要AI要感知物理世界并对其采取行动,都属于物理智能。表现形态虽然不同,但它们却面临同一套底层架构问题:“实时性”与“复杂性”的两难。华为ICT新机会孵化部计算领域总监罗云峰直言“AI入端”是物理智能落地最大的瓶颈。在端侧,当前主流机器人本体仍有算力、功耗、成本、空间多重受限。在云侧,大模型上云的推理时延无法满足毫秒级工业控制,机器人、无人机本体的多维感知又意味着超大上行带宽,而传统网络却以下行为主。在弱网、断网场景下,纯云端方案还有瘫痪风险。更根本的是任务本身,感知、决策、执行、协同、学习、运营六层任务的运行频率相差巨大,同一个节点无法形成闭环。这种两难问题,透露出了设备性能和能力之间的差距。华为ICT新机会孵化部总裁翟广雷举例:“博尔特百米9.58秒,机器人可以做到9.36秒;人类背式跳跃2.4米左右,机器人今年已经能跳到3米多。但机器人在生产线上连拧螺丝都有困难,因为精密制造需要细化到0.1到0.2毫米,需要视觉、精确触控、力控和灵巧手相结合。”跑得快、跳得高是性能,拧得稳螺丝是能力。性能可以由单点堆砌出来,能力却必须依赖体系。那既然单点无法同时满足实时性与复杂性,那就只能让端、边、云各司其职:端侧专注微秒/毫秒级实时感知与高频运动控制,解决“快”和“安全”;边缘侧作为区域中枢,承担数据汇聚、本地模型微调、多机协作与弱网自治,解决“稳”和“联”;云端作为全局智脑,负责大模型开发、全局规划与运营,解决“强”和“智”。通过分层协同降低对单点算力依赖,兼顾确定性时延、复杂推理、多机协同与全局优化,是物理智能规模化落地的系统路径。02.破“三道墙”,通“一张网”转“一个飞轮”云边端协同,具体要怎么做?华为《物理智能云边端协同架构研究报告》提出“三域协同·一网贯通”的核心主张。三域协同,对应任务、数据、算力三条流动主线。应用协同,让一个任务在云边端之间被合理分拆、调度与协同执行;数据协同,完成本域多模态数据的对齐——视觉、力觉、触觉传感器的时空标定缺一不可,同时实现跨域感知共享与训推数据打通;算力协同,则把不同位置、不同范式的算力资源统一调度,让开发者对算力“无感使用”。而这一切协同的前提,是三层之间必须连得上、通得畅,这就是“一网贯通”的任务。它以端内网、端间网、端云网覆盖物理智能全域:端内网保障从智能到机电的毫秒级传导,端间网支撑多机之间的点对点协作,端云网负责数据与指令的上下互通。技术上依托TSN、5G-A、星闪与工业以太总线的融合,构建了覆盖 “端内、端间、端云”的全域连接能力:星闪以微秒级时延和超高可靠性,负责机器人本体内部传感器与控制器间的高速无线互联;工业以太总线(如EtherCAT)以亚微秒级抖动,负责产线上精密设备的确定性有线同步。5G-A凭借大上行和毫秒级时延,将海量感知数据回传至边缘或云端,并将全局调度指令下发至现场。TSN作为统一的有线骨干,为5G-A回传流量、工业以太总线流量和星闪汇聚流量提供统一的确定性调度与时间同步,确保所有业务流在同一个时间基准下协同工作,互不干扰。网络由此从“连接设备”升级为“连接任务与智能能力”,成为整个架构的地基。智能走向物理世界,大量优质的数据必不可少。智元机器人具身业务部总裁姚卯青在WAIC 2026演讲中提到,具身智能行业普遍面临“三道墙”:数据墙、表征墙、闭环墙。华为的报告给出的破解之道,是“真机数据回流—云端训练评测—边端模型下发”的数据飞轮。真机作业数据回流云端完成训练评测,优化后的模型再下发边端,形成螺旋上升的能力回路。这同时要求真实数据、仿真数据、生成数据三类来源协同——真实数据提供物理真实性,仿真数据提供规模,生成数据提供变体。为了让这套架构可落地,报告还明确了四大设计原则:分层解耦、协同自治;实时优先、智能协同;弹性调度、资源最优;开放兼容、持续演进。当智能体开始在物理世界中采取行动,安全机制本身也必须云边端协同。03.云边端还需渐进落地产业协同是最终答案架构的解法清晰了,但落地也还需要一步一步来。报告中,华为将云边端落地进程划分为三个阶段:近期,边缘按需部署、以端加云为主,先在零售、巡检等场景跑通;中期(2028—2030年)走向区域自治,边侧增加“一脑多机”,端侧增强“一机多脑”;远期走向动态协同,形成一体化的分布式智能网络。在落地场景上,华为判断,物理智能要优先在制造、物流、能源、商业服务等结构化专业场景落地,再向家庭服务、城市物流等开放复杂场景拓展。华为制造与大企业军团副总裁王剑伟判断:“具身智能现阶段很像2017年、2018年自动驾驶刚刚开始的阶段,这个产业周期还需要3到5年才有可能规模化落地。”“三域协同·一网贯通”模式经过先行探索已经跑出了样板。华为与国家地方共建人形机器人创新中心在今年WAIC大会正式发布首个具身智能实训场样板点——麒麟训练场,这也是全国首个异构人形机器人具身智能训练场。这个样板点的核心,是把“教机器人干活”这件事做成一条工业化流水线。云端昇腾超大规模智算集群负责预训练,边缘节点支撑实时推理,端侧低功耗芯片负责本体运动控制。更关键的是闭环的形成:模型部署到端侧真机之后,云端会持续监控运行状态、收集数据与问题,使得端侧真机数据回流反哺下一轮训练。报告所说的“真机数据回流—云端训练评测—边端模型下发”数据飞轮,在这里完成了第一个规模化实践。目前,从这套体系里训练出来的机器人,已进入汽车制造、智慧零售、城市环卫、特种作业等场景,在工业、民生、特种三大领域验证应用。04.结语:系统整体协同与持续进化让AI真正走进物理世界物理智能,是一场横跨芯片、基础模型、通信网络、真实世界数据、行业落地场景的复杂系统工程。想要让AI从虚拟数字空间落地到真实物理环境,完成感知、决策、执行的闭环,只依靠单点场景的优化、单项技术的迭代,已经无法打通完整技术链路,难以实现规模化落地。华为这份《物理智能云边端协同架构研究报告》,给行业指出了一条值得探索的道路:“三域协同·一网贯通”。目前跨层协同、异构调度等关键技术仍处于探索阶段,物理智能的竞争力,最终还将取决于系统整体协同与持续进化的综合能力。